스테레오 비전 기능을 갖춘 저가 해킹보드 공개
원제 I Built a Stereo Vision Board for Hardware Hackers
106 포인트댓글 17
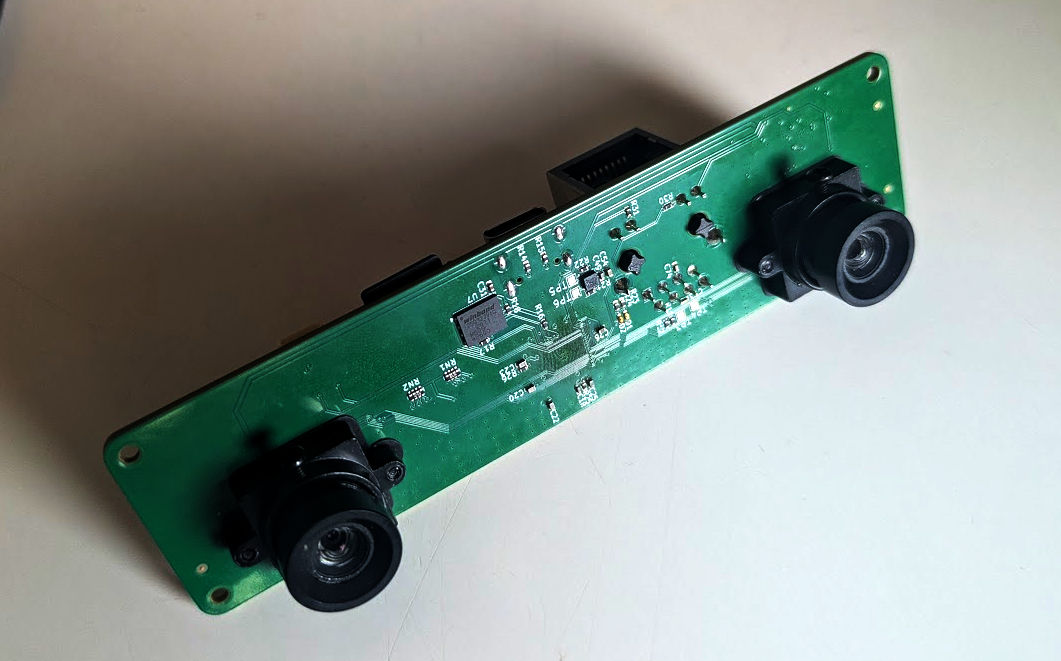
Key Point
저비용 SoC로 완전한 스테레오 비전 보드를 만들어 오픈소스 설계를 공개하므로, 로보틱스나 컴퓨터 비전이 필요한 하드웨어 프로젝트의 새로운 선택지가 될 수 있다.
핵심 요약
- Rockchip RV1103 SoC(단일코어 1.1GHz ARM Cortex-A7, 64MB DDR2 RAM, QFN-88 패키지)를 사용하여 스테레오 비전 보드를 설계했고, 로봇공학 프로젝트의 장애물 회피·항법 용도로 활용할 수 있다.
- 4층 PCB 보드를 제작했으며 처음 설계에서 SoC 오주문, 렌즈 마운트 홀 크기 오류, LED 저항값 부족, 0.9V 트레이스 두께 미흡 등 몇 가지 문제가 있었다.
- Buildroot 빌드 시스템으로 Linux 커널·부트로더·드라이버를 구성했으며, Rockchip MIPI 드라이버·하드웨어 가속기 등은 벤더 BSP(보드 서포트 패키지)에서 가져왔다.
- BootROM → TPL → SPL → U-Boot → Linux 커널 순서로 부팅되며, 시리얼 및 USB-C 이더넷 어댑터를 통해 접속할 수 있다.
- Video4Linux2(V4L2)로 카메라 구성을 노출하며, 각 카메라는 일반 영상 캡처·스트림 ID·스케일러·보조 도구용 11개의 비디오 노드를 제공한다.
- Rockchip Video Engine의 SAD(Sum of Absolute Differences) 하드웨어 가속기로 스테레오 비전을 구현하며, 이는 두 이미지의 패치 간 유사도를 계산하는 알고리즘이다.
- 스테레오 블록 매칭은 두 카메라(수평으로 분리된 베이스라인)의 이미지를 비교하여 패치 이동 거리로 깊이 값을 산출하며, 적은 이동은 먼 물체, 큰 이동은 가까운 물체를 의미한다.
- 저자는 20명 이상의 관심 신청 시 보드 10개를 추가 제작해 판매할 계획이며, 향후 소프트웨어 최적화·SLAM·YOLO 구현을 계획 중이다.