쌓인 기록에서 찾기
무엇을 찾으세요?
날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위부터 2026년 11월 1일 (일)까지3728건
12건 · "OSM"조건 지우기 ×
001▲ 11 · 댓글 3로봇이 장애물 인식은 하는데 안전하게 움직이지 못한다가정용 로봇이 안전하게 이동하려면 장애물 종류와 거리에 따라 속도와 안전 간격을 조절해야 하는데 기존 평가 방법은 이를 검증하지 않는다.AI · 머신러닝 · Benchmarking Obstacle-Conditioned Safety in Household Robot Navigation

Key Point가정용 로봇이 위험도를 정확히 판단해도 실제 움직임에 반영하지 못하는 문제가 있으며, 이를 측정하는 벤치마크와 지표의 부재가 큰 한계로 지목되었다.
핵심 요약
- 가정용 로봇이 안전하게 이동하려면 장애물 종류와 거리에 따라 속도와 안전 간격을 조절해야 하는데 기존 평가 방법은 이를 검증하지 않는다.
- 연구팀은 같은 장면에 장애물 종류만 다르게 배치한 벤치마크 'OSMA-Bench'와 로봇의 움직임이 장애물 위험도에 맞게 조정되는지 측정하는 'SSI(Semantic Sensitivity Index)' 지표를 제안했다.
- VLM(시각 언어 모델) 기반 및 VLA(시각 언어 행동) 정책을 평가한 결과 명시적인 안전 지시가 있어도 둘 다 장애물 종류에 따라 움직임을 일관되게 조정하지 못했다.
전체 요약 6문장 읽기 →AI · 머신러닝 · RynnUnify: Towards Unified Embodied Brain

Key Point물리 세계 이해부터 실제 로봇 제어까지 하나의 모델으로 통합하려는 시도로, embodied AI 연구의 새로운 기준을 제시한다.
핵심 요약
- RynnUnify는 영상-언어 추론을 통해 embodied 이해와 장기 시각 계획을 결합한 160억 파라미터 통합 모델이다.
- 공간 추론, 물리 예측, 그라운딩 능력으로 물리 세계에 대한 이해와 변화 예측을 연결한다.
- 강화학습으로 에이전트 확장 버전을 개발했으며, 관찰되지 않은 상태와 상호작용 결과 추론을 위해 영상 예측을 선택적으로 활용한다.
전체 요약 8문장 읽기 →AI · 머신러닝 · LaLa-World: Scaling Latent World Models with Natural Language Actions

Key Point로봇과 시뮬레이션, 실제 비디오 데이터를 모두 활용하는 통합 세계 모델로 기존 분산 학습 대비 훨씬 효율적인 계획과 정책 학습이 가능해진다.
핵심 요약
- JEPA 스타일의 잠재 세계 모델(LWM)이 비디오 생성 모델처럼 언어 인터페이스를 채택하면 서로 다른 도메인과 데이터 소스에서 학습할 수 있음을 보였다.
- LaLa-World는 시뮬레이션, 로봇 궤적, 이미지, 비디오 데이터를 함께 학습하는 언어 조건부 잠재 세계 모델이다.
- 수치형 액션과 시각적 변화를 모두 자연언어로 표현하여 이질적인 데이터셋에 대해 단일 미래 예측기를 학습할 수 있다.
전체 요약 8문장 읽기 →AI · 머신러닝 · Learning Transferable World-Action Models from Task-Paired Human Videos

Key Point인간 영상만으로 로봇 모방 학습을 68% 향상시키는 기법이 제시되어, 비용이 큰 로봇-인간 쌍 데이터 수집을 건너뛸 수 있는 실질적 경로를 제공한다.
핵심 요약
- World-action 모델은 영상 사전학습으로 시각·물리 사전지식을 얻지만, 표준 프레임 예측은 같은 영상 내 유사성에 의존해 장면과 신체 간 전이 학습이 어려운 문제가 있다.
- 연구팀이 WATCH라는 크로스 영상 사전학습을 제안했으며, 다양한 환경에서 수집한 작업 쌍의 인간 시연 영상으로 학습한다.
- 한 시연 영상과 행동을 조건으로 다른 시연 영상의 행동과 미래 프레임을 동시에 예측하도록 훈련해, 작업 관련 상호작용이 장면과 시연자를 넘어 전이되도록 유도한다.
전체 요약 6문장 읽기 →AI · 머신러닝 · GreenWAM: A World Foundation Model for Robotics

Key Point다양한 로봇 종류에서 작동하는 통합 기초 모델이 세계 모델과 정책을 모두 수행할 수 있음을 처음으로 입증하며, 로봇 비전 분야의 일반화 문제에 실질적 해법을 제시한다.
핵심 요약
- 로봇이 필요한 세계 모델(행동의 결과 예측)과 정책(행동 선택)을 한 기초 모델이 모두 담당할 수 있는지 검증하는 연구다.
- 로봇마다 다른 행동 표기법을 통합하기 위해 20개 로봇 계열(양팔 로봇부터 손가락까지 제어하는 휴머노이드까지)을 공통 관절 좌표로 설명하는 '공유 해부학적 행동 공간'을 구축했다.
- 세계 모델 모드, 행동-조건부 모드, 세계-행동 모드의 세 가지 방식으로 이들 로봇 계열을 함께 학습했고, 행동 전문가를 분리하는 정책 구조를 적용했다.
전체 요약 7문장 읽기 →AI · 머신러닝 · RLHND: Video Foundation Models as Physically Grounded Hand Trackers for Robot Learning

Key Point로봇이 인간 영상으로부터 학습할 때 물리적으로 일관된 손 움직임과 접촉 정보가 필요한데, 기존 추적기는 이를 정확히 추정하지 못했습니다. 이 연구는 단일 카메라 영상에서 포즈와 촉각을 동시에 추정함으로써 인간-로봇 모방 학습의 데이터 품질을 크게 개선합니다.
핵심 요약
- 동영상 기초 모델을 기반으로 단일 카메라 영상에서 손 포즈와 촉각 정보를 함께 추정하는 RLHND를 제안했다.
- 사전 학습된 Cosmos 3 비디오 확산 모델을 결정론적 특성 추출기로 변환하여 손 움직임과 손-물체 상호작용에 대한 학습된 사전 정보를 추적에 적용한다.
- 포즈 추정 시 해부학적으로 타당한 관절각도를 예측하고, 동일 영상 또는 같은 배우가 촬영한 영상에서 일관된 손 모양을 유지하도록 선택적 컨디셔닝을 지원한다.
전체 요약 7문장 읽기 →AI · 머신러닝 · Physis-Lang: Self-Evolving Language as a Physical Representation for Video World Model

Key Point물리 법칙을 지키는 비디오 생성이 멀티모달 AI의 핵심 과제인데, 순수 언어 표현만으로 상용 모델 수준의 성능을 달성했다는 점이 경향을 바꾼다.
핵심 요약
- 비디오 월드 모델들이 물리적으로 타당한 영상을 생성하지 못하는 문제를 언어 기반으로 해결하는 Physis-Lang을 제시했다.
- 물리 현상을 관련 개체, 원인, 상호작용, 지배 원리, 시간 진화, 영향 등을 언어로 표현하여 학습한다.
- PhysCapBench를 구축하여 물리 설명을 원자 단위 명제로 분해하고 재현율과 정확도로 평가한다.
전체 요약 7문장 읽기 →AI · 머신러닝 · EVO-WAM: Evolving World Action Models through Video-Action Verification

Key Point시뮬레이션과 실제 환경 모두에서 로봇 정책 적응 성공률을 2.5배 이상 높이는 새로운 방식이 필요한 상황에서, 외부 데이터 수집 없이 모델 자체의 피드백 루프로 학습하는 접근법을 제시한다.
핵심 요약
- 로봇이 새로운 작업을 배울 때 전문가 시연 데이터 없이 학습하는 문제를 다룬다.
- 월드 액션 모델(WAM)은 비디오와 행동을 함께 예측해 작업 적응의 감독 신호로 쓰이지만, 생성된 영상이 작업 완료를 보여주지 못하거나 영상-행동 불일치로 실행 실패가 발생한다.
- EVO-WAM은 외부 환경 실행 없이 자체 생성 비디오-행동 궤적으로부터 학습해 WAM을 적응시킨다.
전체 요약 8문장 읽기 →하드웨어 · 시스템 · willfaust/Madeira · C

Key Point비탈옥 아이폰에서 기존에 불가능했던 윈도우 게임 실행을 가능하게 한 기술 구현으로, iOS 게임 개발자와 에뮬레이션 관심층에게 새로운 기술 기반을 제시한다.
핵심 요약
- 비탈옥 아이폰에서 x86-64 윈도우 게임을 실행할 수 있는 Madeira 프로젝트가 GitHub에 공개됐다.
- Wine(ARM64EC), FEX-Emu(x86-64 → ARM64 변환), DXMT(D3D11 → Metal 변환)를 조합해 iOS 상에서 Mach 프로세스로 동작한다.
- 현재 Thumper와 ULTRAKILL은 완전히 플레이 가능하며, Marvel Cosmic Invasion은 게임플레이까지 진행되지만 제어 신뢰성과 안정성 문제가 있다.
전체 요약 8문장 읽기 →AI · 머신러닝 · addyosmani/agent-skills · JavaScript

Key PointAI 에이전트가 코드 생성 시 일관된 엔지니어링 표준을 따르도록 하려는 개발자들이 참고할 실전용 프레임워크다.
핵심 요약
- 시니어 엔지니어의 워크플로우와 품질 관리 기법을 AI 코딩 에이전트에 적용하는 스킬 라이브러리다.
- 명세 작성부터 배포까지 개발 사이클의 9개 단계에 대응하는 슬래시 커맨드를 제공한다.
- /build auto 명령으로 계획 수립과 구현을 한 번의 승인으로 자동 실행할 수 있으며, 각 작업은 여전히 테스트 주도로 진행되고 위험한 단계에선 일시 중지된다.
전체 요약 5문장 읽기 →오픈소스 · 도구 · Make your first edit to OpenStreetMap
Key PointOSM 같은 오픈소스 지도 프로젝트에 처음 참여하고 싶은 개발자나 일반 사용자가 구체적인 방법을 배울 수 있다.
핵심 요약
- 오픈스트릿맵(OSM)에 웹사이트 태그를 추가하는 15분짜리 입문 튜토리얼이다.
- JOSM 에디터와 웹사이트 위저드 플러그인을 이용해 근처 가게나 편의시설의 공식 웹사이트 URL을 등록하는 과정을 단계별로 안내한다.
- 웹사이트 태그가 있으면 전화번호, 영업시간, 이메일 등 다른 정보를 쉽게 추가할 수 있다.
전체 요약 5문장 읽기 →기타 · No Man's Sky Cosmos
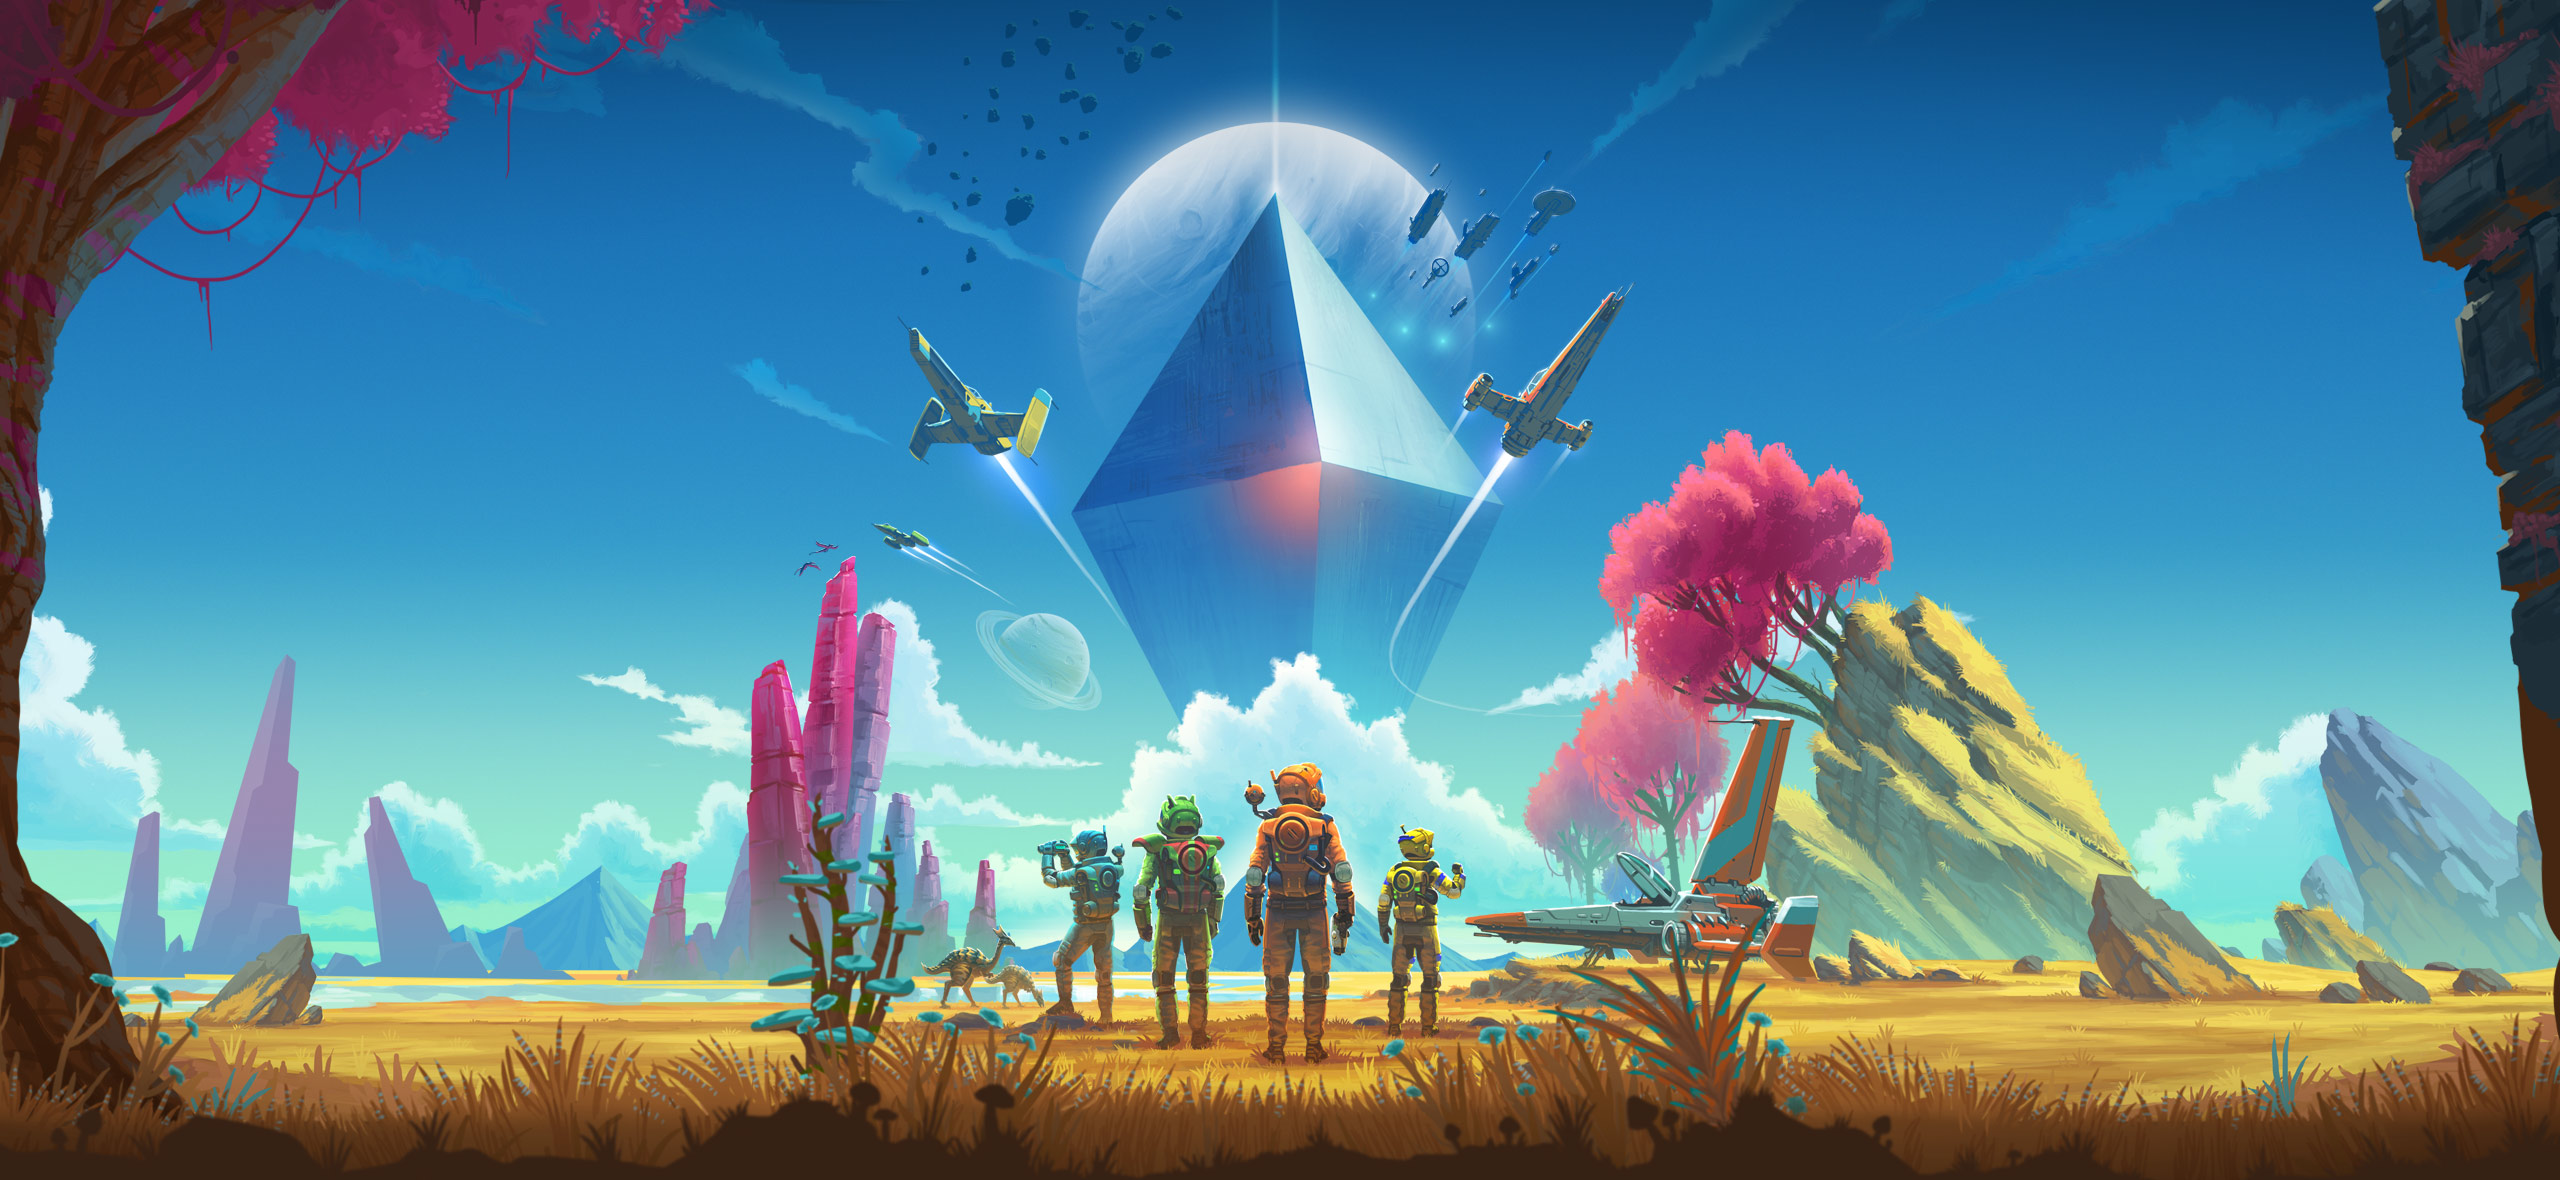
Key Point우주 정거장 건축·관리와 심우주 기지 건설, 침몰선 탐사 등 장기 목표 콘텐츠가 대폭 추가되면서 엔드게임 플레이가 크게 확장된다.
핵심 요약
- 우주 정거장 국장 역할을 맡아 중앙 로비를 꾸미고 시설을 확장해 방문객을 맞이할 수 있다.
- 은하 연맹에 가입해 친구를 사귀고 탐사를 조율하며 영토 경쟁에 참여한다.
- 깊은 우주에 자유로운 기지를 건설하고, 표류하는 대형 침몰선을 탐사하며 부품을 건져낼 수 있다.
전체 요약 5문장 읽기 →