쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 10월 30일 (금)까지 3636건
9건 · "로봇 AI"조건 지우기 ×
001 18:11 ▲ 21 · 댓글 2 로봇 모델 평가, 비용 없이 미리 걸러낸다 로봇 파운데이션 모델은 보통 비싼 실제 테스트(closed-loop rollout)로 평가되는데, 연구팀이 저비용 오프라인 방식을 제안했다. AI · 머신러닝 · Sensorimotor Alignment: A Platonic Proxy for Embodied Policy Success
Key Point 로봇 모델을 평가하는 데 드는 비용과 시간을 대폭 줄일 수 있는 방법이 제시되어, 로봇 AI 개발 파이프라인의 효율성이 크게 바뀔 수 있다.
핵심 요약
로봇 파운데이션 모델은 보통 비싼 실제 테스트(closed-loop rollout)로 평가되는데, 연구팀이 저비용 오프라인 방식을 제안했다. 플라토닉 표현 가설(PRH)은 모델 능력이 높아질수록 비전·언어처럼 모달리티들이 현실의 같은 통계 모델로 수렴한다고 본다. 연구진은 움직임 궤적도 이런 모달리티인지 묻고, 감각 표현이 물리 운동의 구조와 얼마나 잘 맞는지 측정하는 S²(Sensorimotor Alignment) 지표를 만들었다. 전체 요약 8문장 읽기 → 002 06:11 ▲ 135 · 댓글 64 아마존, AI 사업 대폭 축소 후유증 아마존이 자체 AI 연구소를 대폭 축소하고 있다. ChatGPT, Claude, Gemini 같은 대형 언어모델과 달리 아마존의 Nova는 시장에서 주목받지 못했다. AI · 머신러닝 · Amazon Is Gutting Its AI Division After Sustained Failure
Key Point 아마존 같은 거대 기술 기업도 LLM 투자에서 손을 떼고 있다는 신호는 AI 산업의 현실을 보여주며, 어느 분야가 실질적 가치를 만드는지 재평가하는 전환점이 될 수 있다.
핵심 요약
아마존이 자체 AI 연구소를 대폭 축소하고 있다. ChatGPT, Claude, Gemini 같은 대형 언어모델과 달리 아마존의 Nova는 시장에서 주목받지 못했다. 아마존은 Nova 텍스트 모델, 영상·이미지 생성 모델 등 대부분의 AI 모델을 '점화 유지' 상태로 전환했다. 이는 기술적으로 지원되지만 최소한의 리소스만 할당받는 상태를 뜻한다. 회사의 노동력과 컴퓨팅 파워를 단 하나의 목표로 집중시켰다. 2024년 인수한 로봇 회사 Covariant의 수장 Pieter Abbeel이 주도하는 '프론티어 모델' 개발에 중점을 두고 있다. 전체 요약 6문장 읽기 → 003 15:11 ▲ 60 · 댓글 2 로봇 AI의 행동 생성, 재활용으로 3배 빠르게 Vision-language-action (VLA) 모델은 가우시안 노이즈를 반복적으로 제거하며 행동 청크를 생성하지만, 일반적으로 짧은 접두사만 실행한 뒤 나머지 행동 꼬리(action tail)를 버리고 다시 생성한다. AI · 머신러닝 · VLA-Rolling: Fewer Denoising Steps, Better Control via Adaptive Action Reuse
Key Point 로봇 행동 생성 모델의 추론 속도를 대폭 개선하면서 정확도도 높이는 기법으로, 실시간 제어가 필요한 로봇 시스템의 실용성을 크게 향상시킬 수 있다.
핵심 요약
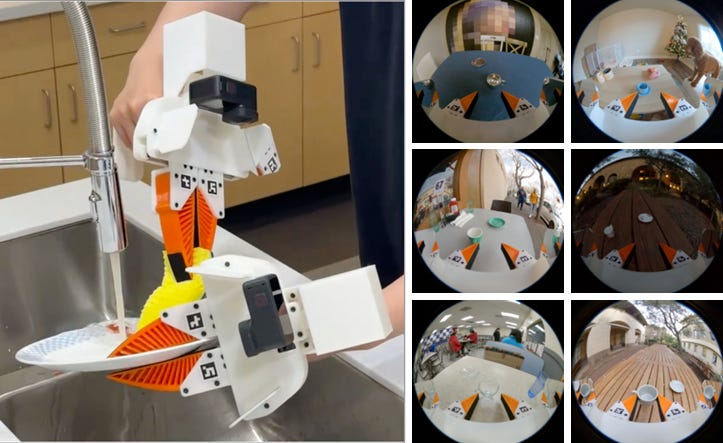
Vision-language-action (VLA) 모델은 가우시안 노이즈를 반복적으로 제거하며 행동 청크를 생성하지만, 일반적으로 짧은 접두사만 실행한 뒤 나머지 행동 꼬리(action tail)를 버리고 다시 생성한다. 연구팀은 버려진 행동 꼬리가 제거 과정의 진행 상황을 담고 있어 재활용 가능함을 발견했고, 10단계 가우시안 기준선과 동등하거나 더 나은 성능을 더 적은 제거 단계로 달성할 수 있음을 보였다. 최적 제거 예산(denoising budget)이 샘플마다 크게 달라지므로, 행동 꼬리 재활용은 업데이트된 환경에 맞게 적응해야 한다는 관찰에 따라 VLA-Rolling을 제안한다. 전체 요약 6문장 읽기 → 004 00:11 ▲ 103 · 댓글 32 로봇 학습, 데이터 대량 수집 시대 열리다 AI 발전의 핵심은 대규모 데이터 학습이며, 이제 로봇 분야도 같은 원리를 따르고 있다. AI · 머신러닝 · How to Train Your Robot
Key Point 로봇 AI가 대규모 데이터 학습 시대로 접어드는 가운데, 어디서 그 데이터를 구할 것인가가 로봇 공학의 핵심 병목이 되고 있기 때문이다.
핵심 요약
AI 발전의 핵심은 대규모 데이터 학습이며, 이제 로봇 분야도 같은 원리를 따르고 있다. LLM 학습에 사용된 기존 텍스트 데이터와 달리, 로봇용 훈련 데이터는 새롭게 수집해야 하는 상황이다. 원격 조종(텔레오퍼레이션)은 데이터 질이 높지만 비용이 많이 들고 확장이 어렵다는 문제가 있다. 전체 요약 12문장 읽기 → 005 15:11 ▲ 286 · 댓글 3 VLM이 로봇을 직접 코딩하다, HexaShell의 도전과 한계 비전 언어 모델(VLM) 기반 에이전트가 로봇 조종에서 학습된 정책과 경쟁할 수 있는 수준에 도달했으며, 연구팀은 코딩 에이전트가 로봇을 제어할 때 어디까지 갈 수 있는지 검증하는 HexaShell 시스템을 개발했다. AI · 머신러닝 · HexaShell: A Thin Harness for Exploring the Limits of VLM Agents as Robot Coding Agents
Key Point 로봇 조종을 위한 VLM 에이전트가 시각 기반 자율 학습으로 최고 성능을 달성했으나, 정밀한 접촉 제어에서 근본적인 한계를 드러내며 향후 로봇 AI 개발의 방향을 제시한다.
핵심 요약
비전 언어 모델(VLM) 기반 에이전트가 로봇 조종에서 학습된 정책과 경쟁할 수 있는 수준에 도달했으며, 연구팀은 코딩 에이전트가 로봇을 제어할 때 어디까지 갈 수 있는지 검증하는 HexaShell 시스템을 개발했다. HexaShell은 최소한의 인터페이스를 유지하며 에이전트의 명령을 로봇 동작으로만 변환하고, 양팔 로봇을 단일 명령줄로 구동하며 RGB 카메라 3개와 카메라 캘리브레이션 정보를 제공한다. 실패 후 에이전트는 로그를 읽고 원인을 파악한 뒤 작은 프로그램(도구)을 작성하거나 수정하며, 이렇게 학습한 내용을 코드로 유지한다. 전체 요약 10문장 읽기 → 006 12:11 ▲ 287 · 댓글 2 GPT-6-Astra, 로봇 지능의 한계 진단 GPT-6-Astra를 로봇 조작·항법 작업에 평가한 결과, 12개 벤치마크(탁상형 조작, 휴머노이드, 이동 로봇, 손가락 제어)에서 학습 데모로부터의 맥락 학습(ICL)을 활용해 전례 없는 성능을 달성했다. AI · 머신러닝 · Has GPT-6-Astra Achieved Embodied Intelligence?
Key Point 로봇 지능이 실험실 성과와 현장 적용 사이의 격차를 드러내므로, 다음 세대 로봇 AI 개발 방향을 예측하는 데 필요하다.
핵심 요약
GPT-6-Astra를 로봇 조작·항법 작업에 평가한 결과, 12개 벤치마크(탁상형 조작, 휴머노이드, 이동 로봇, 손가락 제어)에서 학습 데모로부터의 맥락 학습(ICL)을 활용해 전례 없는 성능을 달성했다. 향후 개선 방향으로 ICL의 일반화, 비용·실행 시간 단축, 물리 상태 검증, 불가역적 실패 복구, 장기 작업 진행 상황 유지 등 5가지를 제시했다. 고수준 추론기(GPT-6-Astra)와 저수준 제어기(π0.5) 간 폐루프 조율이 비용이 높지만 효과적임을 확인했다. 전체 요약 6문장 읽기 → 007 15:11 ▲ 30 · 댓글 2 로봇 지능의 다음 단계, '에이전틱 로봇' 체계적 정리 기초 모델 기반의 로봇 지능이 저수준 행동 예측에서 벗어나 인간의 지시를 이해하고, 환경과 상호작용하며, 실행 오류를 자동으로 교정하고, 전략을 동적으로 조정하는 '에이전틱 로봇'으로 진화하고 있다. AI · 머신러닝 · Towards Agentic Robots: Model, Data, Environment, and Harness
Key Point 로봇 AI의 패러다임이 전환되면서 분산된 연구들을 처음으로 체계화한 종합 가이드로, 로봇 개발자와 AI 연구자가 에이전틱 로봇의 전체 구조를 이해하고 각자의 연구를 위치시킬 수 있는 기준을 제공한다.
핵심 요약
기초 모델 기반의 로봇 지능이 저수준 행동 예측에서 벗어나 인간의 지시를 이해하고, 환경과 상호작용하며, 실행 오류를 자동으로 교정하고, 전략을 동적으로 조정하는 '에이전틱 로봇'으로 진화하고 있다. 이 분야의 빠른 성장에도 불구하고 연구들이 체계적으로 연결되지 않아 서로 다른 에이전틱 기능을 완전한 로봇 시스템으로 통합하는 방법이 명확하지 않은 상황이다. 논문은 로봇 정책에서 에이전틱 시스템으로의 발전을 추적하며 비전-언어-행동 모델, 월드 모델, 월드-행동 모델을 다룬다. 전체 요약 6문장 읽기 → 008 18:33 ▲ 11 · 댓글 1 로봇이 스스로 배우는 데이터로 자기개선 가속화 로봇 파운데이션 모델 학습을 위해 다양한 데이터와 신뢰할 수 있는 평가 환경이 필요한데, 기존 시뮬레이션은 미리 정한 에셋과 스킬로만 제약받고 있다. AI · 머신러닝 · EmbodiedSmith: Scaling Embodied Data through Recursive Self-Improvement Flywheel in Simulation
Key Point 로봇 학습에 필요한 대규모 시뮬레이션 데이터를 자동으로 생성하면서 동시에 질을 높이는 기술로, 로봇 AI 개발 비용과 시간을 크게 단축할 수 있는 방법을 제시한다.
핵심 요약
로봇 파운데이션 모델 학습을 위해 다양한 데이터와 신뢰할 수 있는 평가 환경이 필요한데, 기존 시뮬레이션은 미리 정한 에셋과 스킬로만 제약받고 있다. EmbodiedSmith는 재귀적 자기개선(RSI) 방식으로 시뮬레이션 환경에서 대규모 로봇 데이터를 생성하는 프레임워크다. 에셋, 씬, 태스크 생성을 한 파이프라인에 통합하며, 언어 기반 커스터마이징과 자동 생성을 모두 지원한다. 전체 요약 8문장 읽기 → 009 22:26 ▲ 13 · 댓글 2 로봇 시각-언어 모델의 안전성 강화, HJ 도달가능성 기반 셰일드VLA 제안 로봇 조작·이동을 수행하는 VLA(Vision-Language-Action) 모델은 일반화 성능이 뛰어나지만 기존 미세조정 방식은 안전성 보장이 부족하다. AI · 머신러닝 · ShieldVLA: Feasibility-Aware Safety Alignment for Vision-Language-Action Models
Key Point 로봇 AI 모델의 안전성은 실제 배포 시 가장 중요한 과제이며, ShieldVLA는 기존 트레이드오프 방식을 근본적으로 개선하는 새로운 접근법을 제시한다.
핵심 요약
로봇 조작·이동을 수행하는 VLA(Vision-Language-Action) 모델은 일반화 성능이 뛰어나지만 기존 미세조정 방식은 안전성 보장이 부족하다. 현재 방식은 라그랑주 최적화로 누적 비용에 소프트 페널티를 부과하는데, 이는 제약 위반이나 과도하게 보수적 행동을 초래하고 시각 도메인에서 단계별 안전 레이블이 없어 학습이 어렵다. Hamilton-Jacobi(HJ) 도달가능성에 기반한 ShieldVLA를 제안하며, 시각 관찰로부터 HJ 도달가능성 가치함수를 모델-프리 방식으로 근사하여 안전 작동 영역을 추정한다. 전체 요약 6문장 읽기 →