쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 10월 30일 (금)까지 3636건
8건 · "환경 변화"조건 지우기 ×
001 21:11 ▲ 23 · 댓글 2 로봇 가치 모델 평가 벤치마크 RoboValue 공개 로봇이 시각 정보와 명령어로부터 작업 실행을 평가하는 가치 모델(value model)이 정책 학습과 실행 모니터링에 피드백을 제공하지만, 기존 평가는 실행 이해의 일부 측면만 다루고 있어 신뢰성이 검증되지 않았다. AI · 머신러닝 · RoboValue: A Fine-Grained Sim-and-Real Benchmark for Unified Evaluation of Robotic Value Models
Key Point 로봇 가치 모델의 신뢰성을 체계적으로 평가하기 위한 첫 번째 통합 벤치마크로, 기존 평가 방식의 한계를 드러내고 정책 학습의 피드백 품질 개선 방향을 제시한다.
핵심 요약
로봇이 시각 정보와 명령어로부터 작업 실행을 평가하는 가치 모델(value model)이 정책 학습과 실행 모니터링에 피드백을 제공하지만, 기존 평가는 실행 이해의 일부 측면만 다루고 있어 신뢰성이 검증되지 않았다. 시뮬레이션과 실제 환경을 통합한 RoboValue 벤치마크는 네 가지 능력 차원을 평가한다: 작업-상태 이해, 시간 진행 모니터링, 실패 및 회복 추론, 가치 일관성. RoboValue-Dataset은 15개 시뮬레이션 및 20개 실제 로봇 조작 작업을 포함하며, 전문가 시연 데이터와 세밀한 평가용 주석 데이터를 제공한다. 전체 요약 6문장 읽기 → 002 15:11 ▲ 28 · 댓글 2 LLM 에이전트의 능동적 탐색과 적응 능력 측정 벤치마크 등장 LLM 에이전트가 변화하는 환경에서 자동으로 환경을 탐색하고 규칙을 발견하며 적응해야 하는데, 이를 테스트하는 벤치마크가 부족하다는 문제를 해결하기 위해 AdaExploreBench가 제안됐다. AI · 머신러닝 · AdaExploreBench: Benchmarking LLM Agents for Proactive Exploration and Test-time Adaptation in Evolving Environments
Key Point LLM 에이전트가 실제 배포 환경에서 변화하는 규칙에 독립적으로 대응할 수 없다는 기본 한계를 실증적으로 드러내며, 에이전트 개발에 필요한 핵심 개선 방향을 구체적으로 제시한다.
핵심 요약
LLM 에이전트가 변화하는 환경에서 자동으로 환경을 탐색하고 규칙을 발견하며 적응해야 하는데, 이를 테스트하는 벤치마크가 부족하다는 문제를 해결하기 위해 AdaExploreBench가 제안됐다. AdaExploreBench는 환경의 숨겨진 규칙을 에이전트가 능동적으로 발견해야 하고, 규칙이 예고 없이 바뀌는 상황(implicit rule drift)에서 성능 저하를 감지해 재탐색해야 한다. GPT-4o, Claude 3.5 등 8개 최신 LLM으로 실험한 결과 GPT-4o가 61.9% 정확도를 기록했으며, 능동적이고 적응적인 탐색은 현재 모델들에게 여전히 매우 어려운 과제로 나타났다. 전체 요약 4문장 읽기 → 003 00:11 ▲ 25 · 댓글 2 비디오 생성 모델의 현실적 목표 달성 능력 평가 벤치마크 공개 비디오 생성 모델을 구체화된 계획(embodied planning)과 학습의 시뮬레이터로 활용하려면 시각적 품질뿐 아니라 목표 지향적 행동에 따른 환경 변화 예측도 필요하지만, 기존 벤치마크는 단편적인 행동만 평가해 다단계 물리 추론이 부족했다. AI · 머신러닝 · Ego2Act: Evaluating Goal-Directed Manipulation in Egocentric Video Generation
Key Point 비디오 생성 모델을 로봇 학습이나 구체화된 AI에 활용하려면 물리적으로 타당한 다단계 조작을 정확히 모사해야 하는데, 이제 그 능력을 체계적으로 측정할 수 있는 벤치마크와 평가 도구가 나왔다.
핵심 요약
비디오 생성 모델을 구체화된 계획(embodied planning)과 학습의 시뮬레이터로 활용하려면 시각적 품질뿐 아니라 목표 지향적 행동에 따른 환경 변화 예측도 필요하지만, 기존 벤치마크는 단편적인 행동만 평가해 다단계 물리 추론이 부족했다. Ego2Act는 일상 환경에서 110개 과제의 2,640개 영상으로 구성된 벤치마크로, 초기 장면과 고수준 목표가 주어졌을 때 비디오 생성 모델이 목표 달성을 위해 손으로 물체를 조작하는 현실적인 1인칭 영상을 생성할 수 있는지 평가한다. 평가 자동화를 위해 Ego2ActJudge 파이프라인을 함께 공개했으며, 기존 방식보다 작업 완수율과 물리 타당성 평가가 인간 합의도와 더 잘 정렬된다. 전체 요약 5문장 읽기 → 004 00:11 ▲ 16 · 댓글 2 LLM 라우팅을 위한 기초 모델 'RouteFM' 등장 대규모언어모델(LLM) 라우팅은 여러 후보 모델 중 각 쿼리에 가장 적합한 모델을 선택해 추론의 품질-효율 트레이드오프를 개선하는 기술이다. AI · 머신러닝 · Pretrain Once, Route Anywhere: Towards a Foundation Model for LLM Routing
Key Point LLM 라우팅이 환경 변화마다 재훈련이 필요한 한계를 극복하고 범용 기초 모델로 통합되면, 실제 배포에서 모델 선택의 유연성과 효율성이 크게 높아질 수 있다.
핵심 요약
대규모언어모델(LLM) 라우팅은 여러 후보 모델 중 각 쿼리에 가장 적합한 모델을 선택해 추론의 품질-효율 트레이드오프를 개선하는 기술이다. 기존 라우터는 특정 쿼리 워크로드와 후보 모델풀에 최적화되며, 라우팅 환경이 바뀌면 추가 감독이나 재훈련이 필요했다. 연구팀은 LLM 라우팅을 기초 모델 관점에서 접근하는 RouteFM을 제시했으며, 모델의 고정된 정체성에 묶이지 않고 익명의 후보 모델을 행동 맥락으로 특성화한다. 전체 요약 7문장 읽기 → 005 12:11 ▲ 102 · 댓글 1 미래 예측 없이도 일반화 가능한 로봇 모델 개발 World Action Models(WAMs)는 학습 중 미래 프레임을 예측하면서 행동을 학습하는 모델이다. AI · 머신러닝 · What Makes World Action Models Generalize? An Empirical Study of Test-Time Future Modeling
Key Point 로봇 모델의 일반화 능력을 해치지 않으면서 계산 효율성을 확보하는 새로운 접근으로, 로봇 비전 모델의 실용성을 크게 높일 수 있다.
핵심 요약
World Action Models(WAMs)는 학습 중 미래 프레임을 예측하면서 행동을 학습하는 모델이다. Explicit WAMs는 매 행동 청크마다 비디오를 디노이징해 깨끗한 프레임을 생성하고, 효율성을 위해 미래 생성을 건너뛰는 Latent WAMs도 있다. 연구팀은 Latent WAMs가 학습 데이터와 같은 환경에서는 Explicit WAMs와 비슷하지만, 환경 변화, 데이터 부족, 작업 변경 상황에서 일반화 능력을 잃는다는 것을 발견했다. 전체 요약 6문장 읽기 → 006 15:11 ▲ 91 · 댓글 2 로봇, 코드로 배우고 스스로 진화한다 기존 VLA(비전-언어-동작)·WAM(세계-동작) 모델은 관찰과 지시를 직접 로봇 동작으로 변환하지만, 레이아웃이나 시점이 조금 바뀌어도 실패하고 지시 일반화가 떨어진다. AI · 머신러닝 · Self-Evolving Coding Agents: From Digital Programs to Physical-World Intelligence
Key Point 로봇이 코드로 작업 상태를 표현하고 실행 과정을 수정하도록 하면, 환경 변화에 더 탄력적으로 대응하고 장기 작업도 완수할 수 있다는 새로운 접근법을 제시한다.
핵심 요약
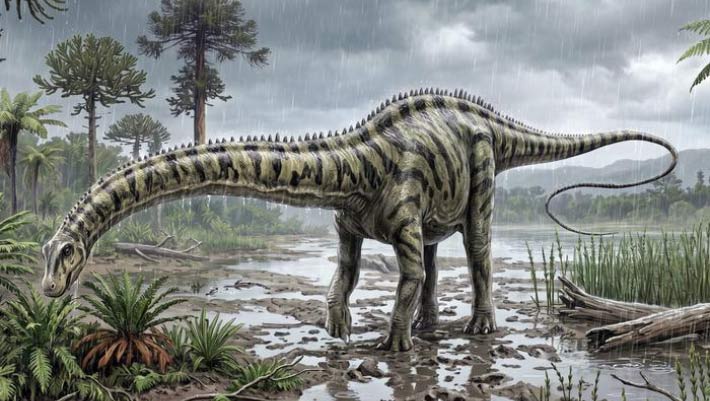
기존 VLA(비전-언어-동작)·WAM(세계-동작) 모델은 관찰과 지시를 직접 로봇 동작으로 변환하지만, 레이아웃이나 시점이 조금 바뀌어도 실패하고 지시 일반화가 떨어진다. 근본 원인은 표현 방식에 있다: 작업 요구사항·조건·진행·실패 복구가 동작 수열에 암묵적으로 인코딩돼 검사하거나 수정하기 어렵다. 논문은 디지털 코딩 에이전트의 방식을 물리 로봇에 적용하는 'Physical Coding'을 제안한다: LLM이 도구를 호출하고 결과를 검증한 뒤 피드백으로 실행 가능한 코드를 수정하는 방식이다. 전체 요약 8문장 읽기 → 007 00:10 ▲ 100 · 댓글 61 북미 밖에서 처음 발견된 디플로도쿠스, 스페인서 출토 스페인 테루엘주 라 테헤리아 유적지에서 디플로도쿠스 화석 14개의 척추뼈와 갈비뼈가 발굴되었다. 하드웨어 · 시스템 · Diplodocus, Long Thought Exclusively American, Turns Up in Spain
Key Point 고대 대원양 전역에서 공룡이 어떻게 분포했는지를 보여주는 고생물학적 증거로, 해양 지질학적 환경 변화를 통한 대륙 간 생물 이동을 실증한다.
핵심 요약
스페인 테루엘주 라 테헤리아 유적지에서 디플로도쿠스 화석 14개의 척추뼈와 갈비뼈가 발굴되었다. 이는 북미 외 지역에서 처음 확인된 디플로도쿠스 속 공룡으로, 약 1억 5천만 년 전 쥐라기 말기에 살았다. 스페인 디플로도쿠스는 추정 길이 25m로 미국 친척 공룡들과 비슷한 크기였다. 전체 요약 6문장 읽기 → 008 08:12 ▲ 227 · 댓글 79 웹 역사 속에 남겨진 '레거시 HTML' 유물들 브라우저 전쟁 시대 IE 호환성 강제를 위해 쓰인 X-UA-Compatible, Chrome Frame 플러그인을 지원하는 meta 태그 등이 현재는 쓸모없는 HTML 조각으로 남아 있다. 웹 · 프론트엔드 · Antiquated HTML Snippets and Artefacts
Key Point 웹 개발자라면 레거시 코드 유지보수 시 여전히 마주치는 이 HTML 패턴들의 원래 목적과 당시 기술 환경을 이해하면, 낡은 코드를 정리할지 유지할지 판단하는 기준이 생긴다.
핵심 요약
브라우저 전쟁 시대 IE 호환성 강제를 위해 쓰인 X-UA-Compatible, Chrome Frame 플러그인을 지원하는 meta 태그 등이 현재는 쓸모없는 HTML 조각으로 남아 있다. GeoURL 서비스를 위한 ICBM 지표, MS의 자동 링크 생성 기능 Smart Tags를 막기 위한 메타 태그, W3C의 콘텐츠 분류 표준 PICS 등이 각각의 시대 배경을 반영하고 있다. 조건부 주석(IE 전용, Netscape 전용)은 특정 브라우저에만 코드를 실행시키기 위해 고안되었으며, 슬라이드 전환 효과를 위한 Interpage Transitions 태그도 오늘날의 View Transition API로 대체되었다. 전체 요약 4문장 읽기 →