쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 11월 16일 (월)까지 4683건
24건 · "물리 시뮬레이션"조건 지우기 ×
001 18:11 ▲ 46 · 댓글 4 동영상 생성 AI, LLM의 물리 지식으로 스스로 학습한다 동영상 생성 모델들은 시각적으로는 현실적이지만 물리 법칙과 인과관계를 제대로 따르지 못한다. AI · 머신러닝 · PhysLoop: Harnessing LLMs' Physics Awareness for Self-Improving Video Generation Models
Key Point LLM의 물리 지식을 동영상 생성에 직접 녹여내는 방식으로, 인간 감독을 줄이면서 생성 AI가 스스로 개선되는 새로운 경로를 제시한다.
핵심 요약
동영상 생성 모델들은 시각적으로는 현실적이지만 물리 법칙과 인과관계를 제대로 따르지 못한다. 생성된 영상으로부터 학습하려면 정교한 물리 감독이 필요한데, 신뢰할 만한 품질 판단과 수정 쌍을 확보하기 어렵다. PhysLoop은 LLM이 지닌 물리 지식을 활용해 동영상 생성 모델이 스스로 개선되도록 돕는 통합 프레임워크다. 전체 요약 8문장 읽기 → 002 18:11 ▲ 30 · 댓글 4 로봇 학습 위한 대규모 환경·행동 데이터셋 'Ropedia Xperience 2' 공개 GPT-6 Astra, Claude Fable 5.1 같은 대규모 기초 모델이 시각 정보로 로봇을 직접 제어할 수 있게 됐지만, 현실의 장시간·접촉이 많은 작업에서는 여전히 취약하다. AI · 머신러닝 · Ropedia Xperience 2: A Gold Standard for Scaling Physical AI Environments and Behaviors
Key Point 대규모 언어 모델의 스케일링 법칙처럼, 로봇 AI가 어떤 데이터 규모에서 성능이 향상되는지를 연구하기 위한 첫 번째 표준 데이터셋이 제시됐다.
핵심 요약
GPT-6 Astra, Claude Fable 5.1 같은 대규모 기초 모델이 시각 정보로 로봇을 직접 제어할 수 있게 됐지만, 현실의 장시간·접촉이 많은 작업에서는 여전히 취약하다. 로봇 AI의 능력이 환경과 행동 데이터 규모에 어떻게 비례하는지 규명하려면, 어떤 데이터를 모을지, 어떻게 지속적으로 생산·재활용할지 먼저 정해야 한다. Ropedia Xperience 2는 1,589개의 미터급 3D 스캔과 74개 작업의 1인칭 영상 4,230개(총 131시간)를 담은 데이터셋이다. 전체 요약 5문장 읽기 → 003 21:11 당일 +412 구글 딥마인드, 다중관절 물리 시뮬레이터 MuJoCo 오픈소스화 MuJoCo(Multi-Joint dynamics with Contact)는 로봇공학, 생역학, 그래픽스, 머신러닝 등 다양한 분야의 연구개발을 지원하는 범용 물리 엔진으로, Google DeepMind가 유지보수한다. 오픈소스 · 도구 · google-deepmind/mujoco · C++
Key Point Google DeepMind의 물리 시뮬레이션 엔진이 오픈소스로 공개되어, 로봇공학 및 AI 연구에 기여할 수 있는 강력한 도구가 누구나 접근 가능해졌다.
핵심 요약
MuJoCo(Multi-Joint dynamics with Contact)는 로봇공학, 생역학, 그래픽스, 머신러닝 등 다양한 분야의 연구개발을 지원하는 범용 물리 엔진으로, Google DeepMind가 유지보수한다. C API를 제공하며 저수준 데이터 구조에 최적화된 런타임 시뮬레이션 모듈로 높은 성능을 목표로 하고, 데스크톱 및 웹 브라우저에서 대화식 시각화를 지원한다. Python 바인딩, Unity 플러그인, JavaScript/WebAssembly 바인딩 등 다양한 언어 및 플랫폼 지원을 제공하며, 물리량 계산을 위한 다수의 유틸리티 함수를 포함한다. 전체 요약 10문장 읽기 → 004 03:11 ▲ 217 · 댓글 166 구글, 제미니 오므니 1.2 플래시 공개 — 15초 동영상에 가격 30% 인하 구글이 제미니 오므니 1.2 플래시를 일반 공개했으며 가격을 30% 인하해 720p 동영상 기준 초당 0.07달러로 책정했다. AI · 머신러닝 · Gemini Omni 1.2 Flash
Key Point 영상 AI 모델의 실용성이 근본적으로 바뀌고 있습니다. 가격 인하와 15초 네이티브 생성, 다중 턴 편집은 상업 영상 제작 워크플로우를 단순화하고, 기존 스튜디오 작업 방식과 경쟁할 수 있는 규모를 만들고 있습니다.
핵심 요약
구글이 제미니 오므니 1.2 플래시를 일반 공개했으며 가격을 30% 인하해 720p 동영상 기준 초당 0.07달러로 책정했다. 기존 10초 제한에서 15초까지 동영상 생성이 가능하며 1초 단위로 3~15초 범위에서 지정할 수 있다. 캐릭터, 제품, 스타일 이미지와 최대 3초 모션 클립, 오디오 큐를 함께 입력하면 처음부터 끝까지 일관된 참조 유지로 가상 피팅, 상품 스핀, 브랜드 광고 제작이 용이해졌다. 전체 요약 11문장 읽기 → 005 18:13 ▲ 145 · 댓글 32 레밍 CSS 애니메이션으로 웹 레이아웃을 생동감 있게 버튼이나 walker.add() 함수로 걷는 캐릭터를 추가할 수 있으며, 드래그로 잡거나 튕겨서 던질 수 있다. 웹 · 프론트엔드 · Lemmings CSS Animation
Key Point CSS와 상호작용으로 구현된 물리 기반 애니메이션이 웹 요소와 반응하는 방식, 특히 리플로우 되는 텍스트와 레이아웃 변화에 대한 캐릭터의 실제 동작 방식이 명확하게 정의되어 있다.
핵심 요약
버튼이나 walker.add() 함수로 걷는 캐릭터를 추가할 수 있으며, 드래그로 잡거나 튕겨서 던질 수 있다. 창을 리사이즈하면 캐릭터가 서 있는 표면을 따라 움직이며, 빠르게 리사이즈하면 캐릭터가 발사된다. 윈도우가 좁아지면 텍스트가 새로운 줄로 넘어가면서 그 위의 캐릭터를 밀어낸다. 전체 요약 8문장 읽기 → 006 03:11 ▲ 298 · 댓글 164 구글 DeepMind, 음성·대사까지 생성하는 세계 시뮬레이션 모델 'Genie 4' 공개 DeepMind가 세계 시뮬레이션 모델 'Genie 4'를 발표했으며, 음악·주변음·대화까지 실시간으로 함께 생성하는 네이티브 멀티모달 모델이다. AI · 머신러닝 · Genie 4
Key Point 텍스트·이미지·비디오에 이어 이제 오디오까지 생성하는 세계 시뮬레이션이 실시간 상호작용 수준에 도달했으며, AI 영상 생성 기술의 새로운 기준을 제시한다.
핵심 요약
DeepMind가 세계 시뮬레이션 모델 'Genie 4'를 발표했으며, 음악·주변음·대화까지 실시간으로 함께 생성하는 네이티브 멀티모달 모델이다. Gemini Omni를 활용해 사실적인 외관과 동작을 앵커링하고, 다른 Gemini 모델들이 복잡한 추론으로 시뮬레이션 일관성을 유지한다. 사용자가 자연어로 실시간 날씨 변경·카메라 이동·객체 추가 같은 지시를 내리면 Gemini가 맥락에 맞게 적응시키며, 사용자 입력 사이에도 장면이 일관성 있게 진행된다. 전체 요약 12문장 읽기 → 007 12:11 ▲ 13 · 댓글 3 AI가 손으로 조립하는 레고, 물리 타당성 100% 달성 코딩 AI 에이전트는 3D 모델링 능력은 높지만, 실제 조립 가능한 구조를 만드는 데는 어려움을 겪고 있다: 부품이 떠 있거나 충돌하거나 연결되지 않은 잘못된 조립체를 생성한다. AI · 머신러닝 · BrickWright: Agentic Creation of Physically Feasible Brick Builds
Key Point AI가 생성한 3D 구조의 '실제 조립 가능성'을 검증하는 새로운 접근법이 100% 성공률을 달성했으며, 로봇 공학·제조업·디지털 설계 도구의 신뢰성 표준을 높인다.
핵심 요약
코딩 AI 에이전트는 3D 모델링 능력은 높지만, 실제 조립 가능한 구조를 만드는 데는 어려움을 겪고 있다: 부품이 떠 있거나 충돌하거나 연결되지 않은 잘못된 조립체를 생성한다. BrickWright는 조립 도구와 물리 타당성 검증 기능을 제공해 AI가 텍스트나 이미지 지시에서 실제 조립 가능한 레고 구조를 생성하도록 안내하는 프레임워크다. BrickLayer라는 Python 툴킷이 핵심이며, 두 부분으로 구성된다: 사용하기 쉬운 레고 조립 API(원본 LDraw 형식 대비 추론 비용 절반)와 물리 타당성 피드백을 주는 검증기다. 전체 요약 5문장 읽기 → 008 12:11 ▲ 18 · 댓글 2 신경망 기반 스키닝으로 물리 애니메이션을 실시간 생성하는 PhysSkin++ 다양한 3D 형태에서 실시간 물리 기반 애니메이션을 일반화하기 위해 PhysSkin++ 프레임워크를 제안했다. AI · 머신러닝 · PhysSkin++: Real-Time and Generalizable Physics-Based Animation via Self-Supervised Neural Skinning
Key Point 신경망 기반의 자기지도 학습으로 사전 시뮬레이션 없이도 다양한 3D 모델에서 실시간 물리 애니메이션을 생성할 수 있어, 게임·영상·디지털 콘텐츠 제작의 효율성을 획기적으로 높일 수 있다.
핵심 요약
다양한 3D 형태에서 실시간 물리 기반 애니메이션을 일반화하기 위해 PhysSkin++ 프레임워크를 제안했다. 정적 기하학으로부터 신경 스키닝 필드를 학습해 콤팩트한 변형 부분공간을 구성하며, 객체별 네트워크 훈련 없이 형태 의존적 부분공간을 예측한다. 시뮬레이션 궤적 없이 부분공간을 학습하기 위해 스키닝 필드 정규화와 충돌 인식 그래디언트 보정을 결합한 물리 기반 자기지도 학습 전략을 개발했다. 전체 요약 7문장 읽기 → 009 21:11 당일 +403 코드 에디터에서 작동하는 투명 데스크톱 펫, 100+ 애니메이션 담아 공개 DeepSeek Harness(DSH) 플러그인으로 제공되는 투명 배경 데스크톱 펫으로, 100개 이상의 애니메이션(대기·행동·상호작용)을 탑재했다. 스타트업 · 비즈니스 · PC2005-cloud/dsh-pet · TypeScript
Key Point 데스크톱 펫을 직접 생성·커스터마이징할 수 있는 완전한 생성 체인이 공개되었으며, 이는 개발자가 AI 영상 생성과 자동화 소재 처리를 통해 자신의 고유한 데스크톱 펫을 만들 수 있음을 의미한다.
핵심 요약
DeepSeek Harness(DSH) 플러그인으로 제공되는 투명 배경 데스크톱 펫으로, 100개 이상의 애니메이션(대기·행동·상호작용)을 탑재했다. 한 줄 명령으로 설치하며 브라우저와 데스크톱 독립 창에서 동시 실행 가능하고, 다중 인스턴스로 여러 펫을 같은 화면에 배치할 수 있다. 크기·위치·display 모드(웹만/데스크톱만/둘 다/비표시)를 설정 페이지나 config.jsonc 파일로 구성 가능하며, 물리 시뮬레이션을 통해 드래그·투척·반발을 구현했다. 전체 요약 13문장 읽기 → 010 12:11 ▲ 107 · 댓글 20 클로드, 양자 회로 설계를 대폭 개선하다 앤스로픽은 Claude Mythos 5에게 화학, 최적화, 물리 시뮬레이션, 정수론의 8가지 양자 회로 설계 과제를 평문으로 제시하고, 자동 평가기가 정확성을 검증하고 큐빗·게이트 수로 채점하도록 했다. AI · 머신러닝 · Designing more efficient quantum circuits with Claude
Key Point 양자 컴퓨터의 실용화는 회로 설계 최적화에 달렸는데, Claude가 연구 그룹이 8년에 걸쳐 이룬 성과(FeMoco 게이트 150,000배 감소)를 53시간에 달성했다는 점이 양자 알고리즘 개발의 속도를 근본적으로 바꿀 수 있음을 보여준다.
핵심 요약
앤스로픽은 Claude Mythos 5에게 화학, 최적화, 물리 시뮬레이션, 정수론의 8가지 양자 회로 설계 과제를 평문으로 제시하고, 자동 평가기가 정확성을 검증하고 큐빗·게이트 수로 채점하도록 했다. Claude는 피드백 루프를 통해 폐쇄형으로 회로를 반복 설계했으며, 8가지 모두에서 이전의 최고 성능 회로보다 큐빗과 게이트 수를 줄인 새로운 설계를 발견했다. 첫 번째 사례는 타원곡선 암호 계산의 핵심인 모듈러 역수 문제로, Claude는 divsteps 알고리즘의 가지 정보(branch information)를 저장하지 않고 수치 쌍에서 직접 복원할 수 있음을 발견했다. 전체 요약 12문장 읽기 → 011 15:11 ▲ 63 · 댓글 2 AI 에이전트의 '실행 가능한 3D 세계' 만드는 능력을 평가하는 벤치마크 공개 코딩 에이전트가 단순히 세계를 시각화하는 것을 넘어, 물리 법칙과 인과관계에 따라 동작하는 실행 가능한 코드 기반 세계를 구축하는 능력이 요구되고 있다. AI · 머신러닝 · ExeWorldBench: Benchmarking Code-Based Executable 3D World Modeling
Key Point AI가 물리 법칙을 이해하고 실제로 동작하는 세계를 코드로 만들 수 있는지 평가하는 새로운 기준이 생겼으며, 현재 모델들의 근본적 한계를 파악할 수 있다.
핵심 요약
코딩 에이전트가 단순히 세계를 시각화하는 것을 넘어, 물리 법칙과 인과관계에 따라 동작하는 실행 가능한 코드 기반 세계를 구축하는 능력이 요구되고 있다. 기존 벤치마크는 물리 추론, 시각적 충실도, 행동 정확성을 각각만 평가했으나, 이 세 가지를 통합적으로 평가하지 못했다. 이를 해결하기 위해 ExeWorldBench라는 첫 번째 포괄적 벤치마크를 제시했으며, 코드 기반 3D 세계 구축을 통해 세계 이해와 실행 가능한 구현을 평가한다. 전체 요약 5문장 읽기 → 012 18:12 ▲ 18 · 댓글 2 3D 물체 생성, 외형을 넘어 물리 움직임까지 담다 물체의 형태와 외형이 아닌 실제 움직임과 기능을 구현하는 3D 자산 생성 문제를 다룬 논문이다. AI · 머신러닝 · Towards Physically Grounded Articulated 3D Assets: A Multi-Agent Pipeline and Benchmark
Key Point 3D 생성 모델이 시각적 정확도를 넘어 물리 엔진과의 상호작용까지 만족해야 하는 시대로 나아가는 기술 전환점을 보여주며, 게임 에셋·로봇공학·CAD 등 실무 활용 기준이 크게 변하고 있다.
핵심 요약
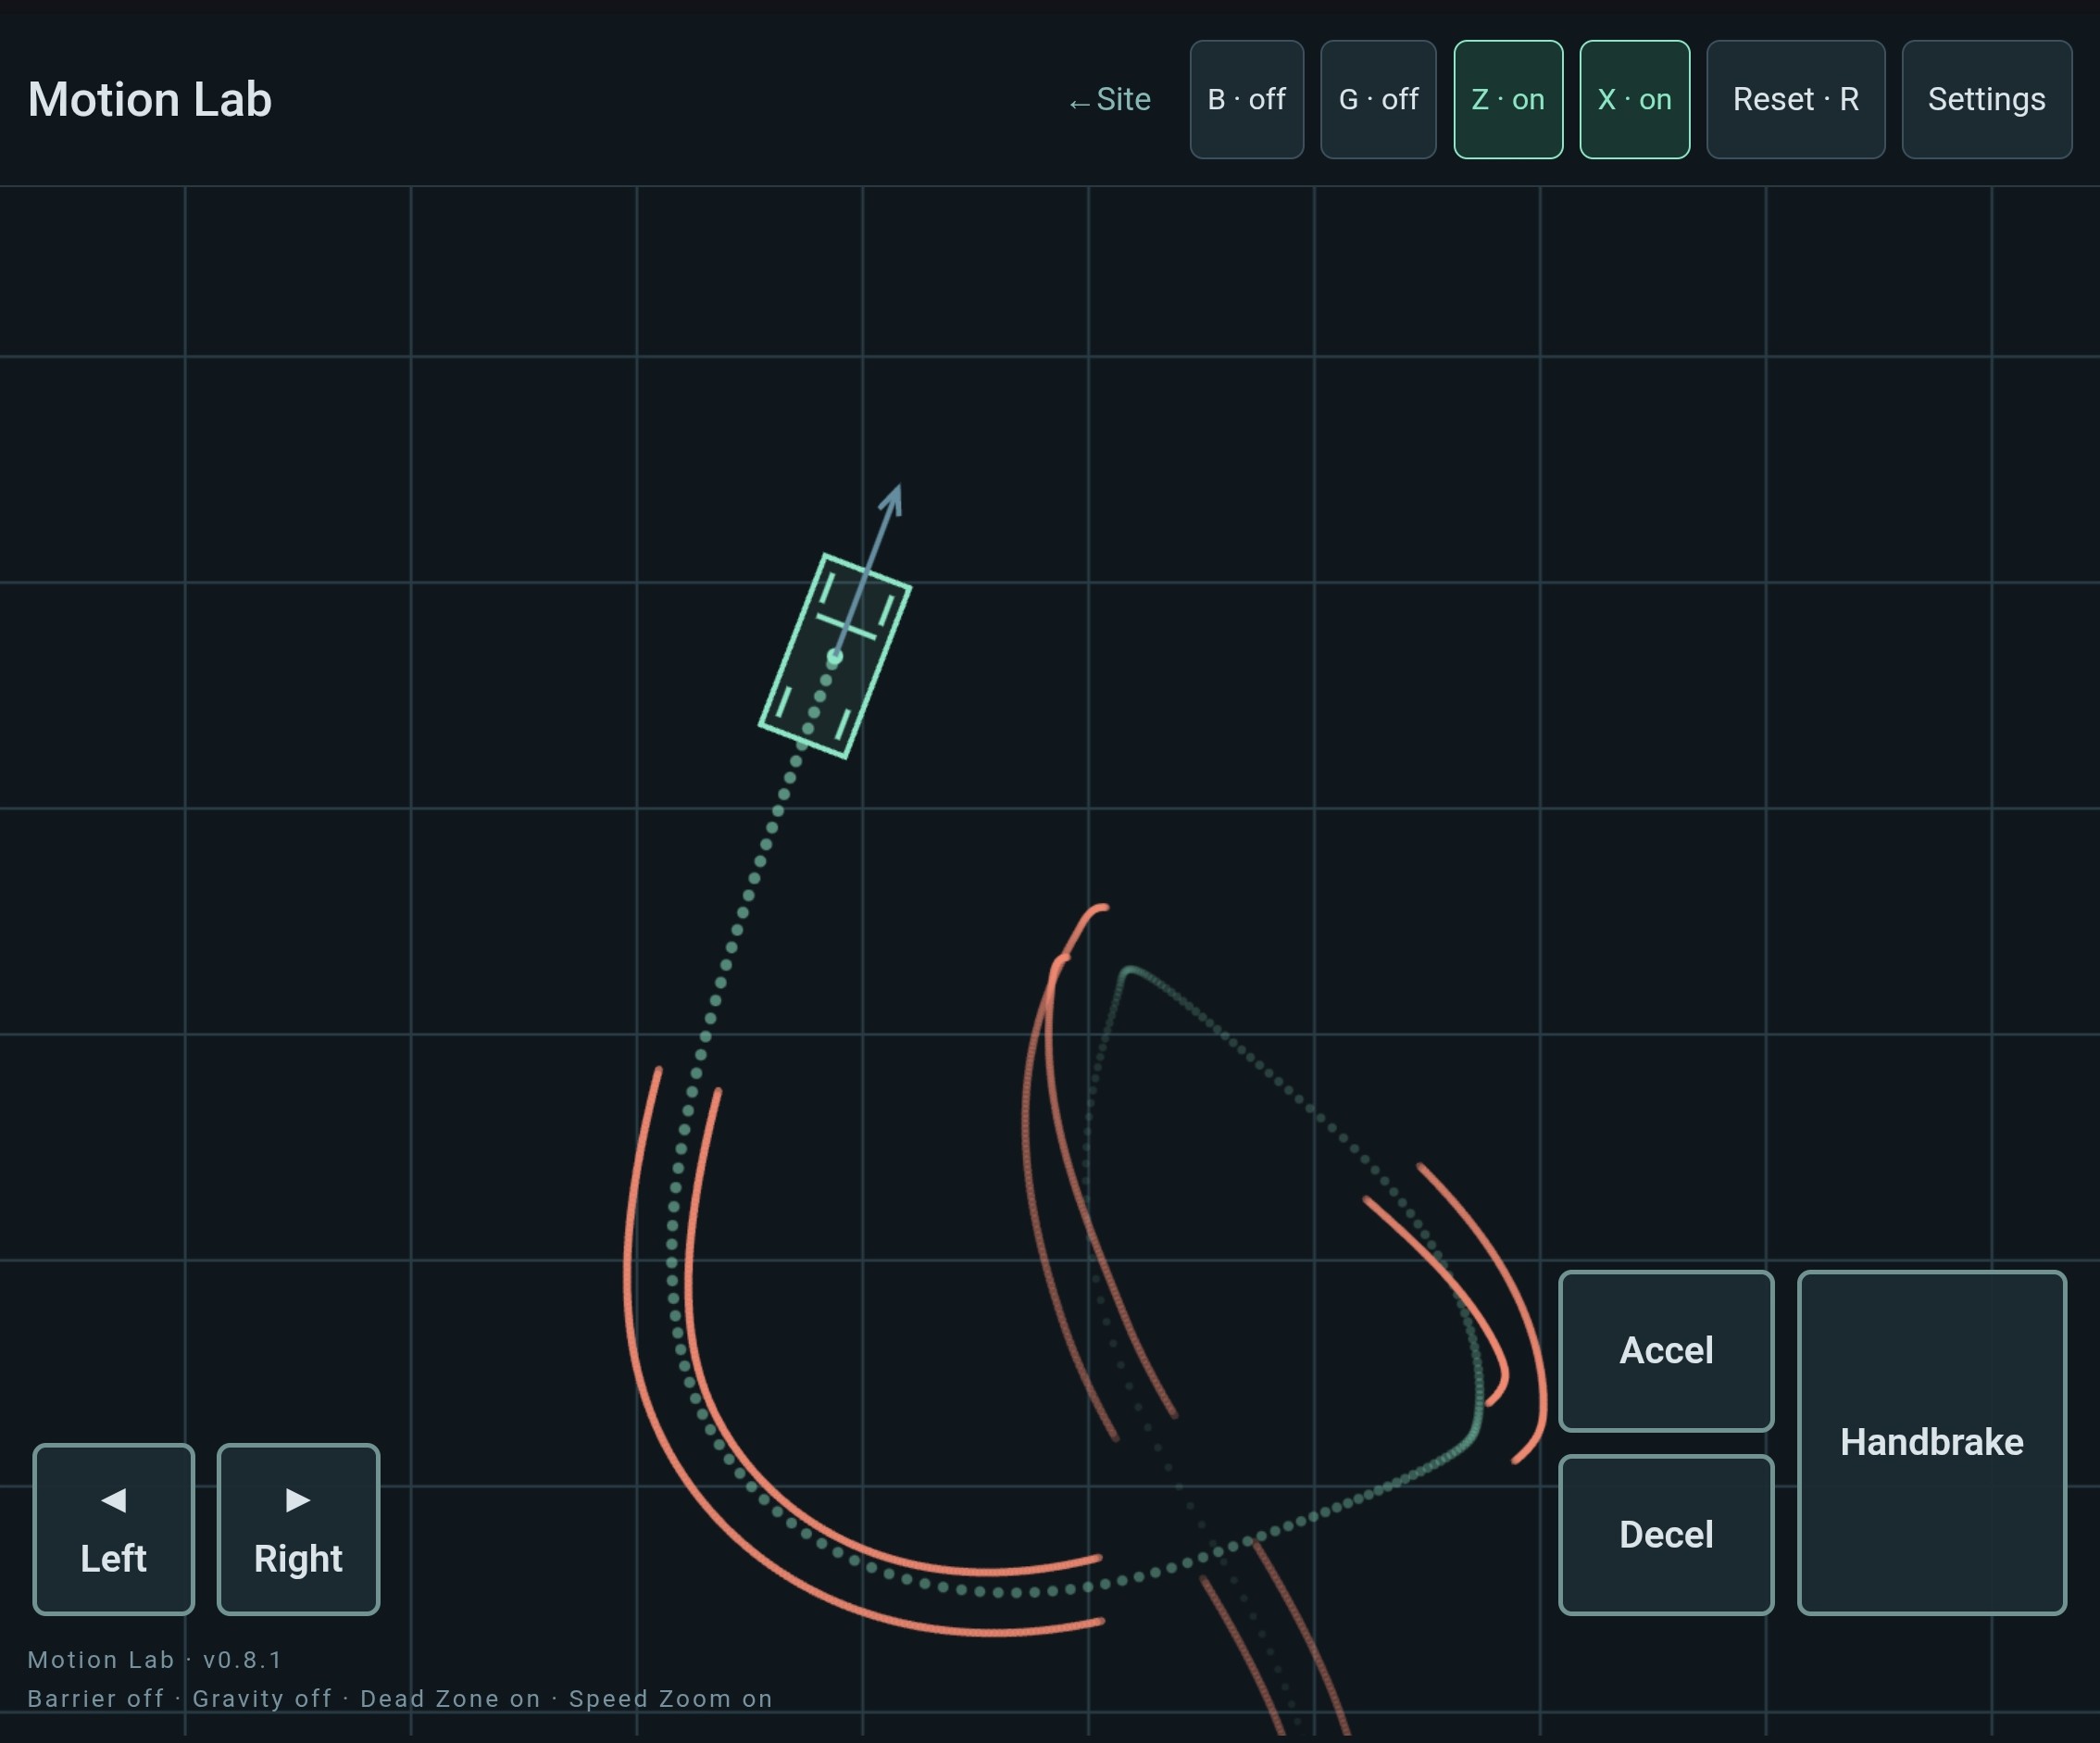
물체의 형태와 외형이 아닌 실제 움직임과 기능을 구현하는 3D 자산 생성 문제를 다룬 논문이다. 기존 Articraft 방법을 다중 에이전트 파이프라인과 물리 시뮬레이션 피드백으로 확장한 Artisan 시스템을 제안한다. 생성된 3D 자산이 충돌 없이 움직이고, 중력 안정성을 유지하며, 정확한 질량과 재질 속성을 가지도록 한다. 전체 요약 7문장 읽기 → 013 06:11 ▲ 190 · 댓글 45 30년 전 GTA 차량 물리엔진, 자바스크립트로 부활 개발자 Pat Kerr가 1996년 8월 아타리 ST 컴퓨터에서 GFA BASIC으로 작성한 2D 물리 시뮬레이션을 JavaScript로 재현하여 30주년 기념으로 공개했다. 하드웨어 · 시스템 · 2D Vehicles
Key Point 게임 물리 엔진의 실무적 구현 방식을 1990년대 접근법부터 현대적 재현까지 투명하게 공개한 사례로, 게임 개발자나 물리 시뮬레이션에 관심 있는 개발자에게 실질적인 설계 참고가 된다.
핵심 요약
개발자 Pat Kerr가 1996년 8월 아타리 ST 컴퓨터에서 GFA BASIC으로 작성한 2D 물리 시뮬레이션을 JavaScript로 재현하여 30주년 기념으로 공개했다. 원본은 나중에 C로 포팅되어 GTA의 차량 시스템 기초가 되었으며, 현재 'Motion Lab'이라는 이름으로 웹에서 플레이 가능하다. 기본 '카' 모드 외에 '우주선'(우주 비행 게임 Thrust 스타일)과 '벽돌' 모드를 제공하며, 터치/키보드 조작으로 제어할 수 있다. 전체 요약 11문장 읽기 → 014 18:30 ▲ 44 · 댓글 1 사진 한 장으로 3D 장면 복원, 물리적으로 호환되는 객체들을 함께 생성 단일 사진에서 3D 장면을 복원하는 Tetris3D라는 생성 모델을 제안했다. AI · 머신러닝 · Tetris3D: 3D Scene Generation With Objects That Fit Together
Key Point 3D 장면 이해에서 객체 간 물리적 호환성을 명시적으로 학습하는 방식이 새로운 접근이며, 새로운 대규모 물리 시뮬레이션 데이터셋이 공개되어 후속 연구의 기초자료가 될 수 있기 때문이다.
핵심 요약
단일 사진에서 3D 장면을 복원하는 Tetris3D라는 생성 모델을 제안했다. 기존 방법들과 달리 각 객체의 생성을 주변 객체의 기하학적 형태와 물리적 관계에 조건화해, 객체 간의 공간적 호환성을 보장한다. 연구팀은 ComOb라는 물리 시뮬레이션 기반 데이터셋을 구축했는데, 1.2M개의 장면에 다양한 카테고리의 물리 상호작용과 객체별 메시, 객체 쌍의 물리 관계 정보를 포함했다. 전체 요약 5문장 읽기 → 015 09:11 ▲ 14 · 댓글 1 Minkowski 기하학으로 시공간 패턴을 명시적으로 학습하는 신경망 인코딩 물리 시뮬레이션과 비디오 예측에서 시간과 공간의 결합 구조를 모델링하는 것이 핵심 과제다. AI · 머신러닝 · MinkowskiPE: Minkowski Positional Encoding for Spatiotemporal Perception
Key Point 시공간 결합을 기하학적 불변량으로 명시적으로 모델링하면서도 표준 어텐션과 호환되는 새로운 인코딩이 다양한 스케일의 물리 지능 구축에 어떻게 기여하는지 보여준다.
핵심 요약
물리 시뮬레이션과 비디오 예측에서 시간과 공간의 결합 구조를 모델링하는 것이 핵심 과제다. 기존 접근법은 물리 법칙 기반이면 강한 사전지식을 제공하지만 유연성이 제한되고, 학습 기반은 유연하지만 시공간 결합을 대부분 암묵적으로만 처리한다. MinkowskiPE는 시간과 공간 좌표를 결합하여 Lorentz 변환을 query·key 특성에 적용하는 방식으로, 위치에 관한 어텐션 점수를 두 토큰 간의 상대적 시공간 변위에만 의존하게 만든다. 전체 요약 5문장 읽기 → 016 06:11 ▲ 24 · 댓글 2 4D 동적 장면을 코드로 복원하는 벤치마크 공개 4DCodeBench는 동영상에서 동적 장면을 재구성하는 AI 에이전트를 평가하는 벤치마크로, 에이전트가 시각 정보를 실행 가능한 그래픽 프로그램으로 변환해야 한다. AI · 머신러닝 · 4DCodeBench: Benchmarking Agents on Inverse Graphics of Dynamic Scenes
Key Point 동영상으로부터 물리 시뮬레이션을 포함한 동적 장면 복원은 AI의 현재 한계를 드러내는 영역으로, 4D 이해와 코드 생성 능력의 발전을 측정하는 표준화된 벤치마크가 처음 제시되었다.
핵심 요약
4DCodeBench는 동영상에서 동적 장면을 재구성하는 AI 에이전트를 평가하는 벤치마크로, 에이전트가 시각 정보를 실행 가능한 그래픽 프로그램으로 변환해야 한다. 에이전트는 복잡한 행동을 재현하기 위해 물리 시뮬레이션 같은 추상화를 구현해 장면 구조와 동역학의 콤팩트한 표현을 생성해야 한다. 벤치마크는 실제 동영상과 변형, 유체 흐름, 파괴 등 다양한 물리 현상을 포함하는 합성 장면으로 구성된다. 전체 요약 5문장 읽기 → 017 18:11 ▲ 51 · 댓글 2 물리 방정식 학습에 예측 기반 표현 학습 도입 매개변수 편미분방정식(PDE) 표현 학습에서 기존 재구성 기반 목표보다 예측 기반 표현 사전학습이 더 나은 물리 정보를 보존하는지 검토했습니다. AI · 머신러닝 · PDE-JEPA: Predictive Representation Learning of Latent Dynamics Modeling for Parametric PDEs
Key Point 물리 시뮬레이션과 과학 계산이 필요한 분야에서 일반화 능력이 뛰어난 신경망 기반 PDE 솔버 개발의 핵심 진전입니다.
핵심 요약
매개변수 편미분방정식(PDE) 표현 학습에서 기존 재구성 기반 목표보다 예측 기반 표현 사전학습이 더 나은 물리 정보를 보존하는지 검토했습니다. 예측 표현만으로는 정확한 필드 진화가 보장되지 않는다는 관찰을 기반으로 PDE-JEPA 프레임워크를 제안했습니다. 먼저 마스크된 잠재 예측을 사용해 인코더를 학습하여 PDE 동역학의 기저 규칙을 포착합니다. 전체 요약 6문장 읽기 → 018 00:11 ▲ 25 · 댓글 2 비디오 생성 모델의 현실적 목표 달성 능력 평가 벤치마크 공개 비디오 생성 모델을 구체화된 계획(embodied planning)과 학습의 시뮬레이터로 활용하려면 시각적 품질뿐 아니라 목표 지향적 행동에 따른 환경 변화 예측도 필요하지만, 기존 벤치마크는 단편적인 행동만 평가해 다단계 물리 추론이 부족했다. AI · 머신러닝 · Ego2Act: Evaluating Goal-Directed Manipulation in Egocentric Video Generation
Key Point 비디오 생성 모델을 로봇 학습이나 구체화된 AI에 활용하려면 물리적으로 타당한 다단계 조작을 정확히 모사해야 하는데, 이제 그 능력을 체계적으로 측정할 수 있는 벤치마크와 평가 도구가 나왔다.
핵심 요약
비디오 생성 모델을 구체화된 계획(embodied planning)과 학습의 시뮬레이터로 활용하려면 시각적 품질뿐 아니라 목표 지향적 행동에 따른 환경 변화 예측도 필요하지만, 기존 벤치마크는 단편적인 행동만 평가해 다단계 물리 추론이 부족했다. Ego2Act는 일상 환경에서 110개 과제의 2,640개 영상으로 구성된 벤치마크로, 초기 장면과 고수준 목표가 주어졌을 때 비디오 생성 모델이 목표 달성을 위해 손으로 물체를 조작하는 현실적인 1인칭 영상을 생성할 수 있는지 평가한다. 평가 자동화를 위해 Ego2ActJudge 파이프라인을 함께 공개했으며, 기존 방식보다 작업 완수율과 물리 타당성 평가가 인간 합의도와 더 잘 정렬된다. 전체 요약 5문장 읽기 → 019 03:11 ▲ 28 · 댓글 1 AI가 과학 소프트웨어를 다루다: 146개 과제로 평가하는 벤치마크 과학 소프트웨어는 분자 구조 조작, 이미지 분석 등 전문적인 인터페이스와 검증 가능한 결과물 생성을 요구하는 만큼 AI 에이전트에게 도전적인 환경이다. AI · 머신러닝 · OSWorld-Science: A Benchmark of Computer Use Agents for Learning and Using Scientific Software
Key Point 과학 도메인에서 AI의 실제 능력을 측정할 수 있는 첫 대규모 벤치마크로, 분자 설계·데이터 분석 등 연구 워크플로우 자동화의 가능성을 객관적으로 평가할 수 있게 한다.
핵심 요약
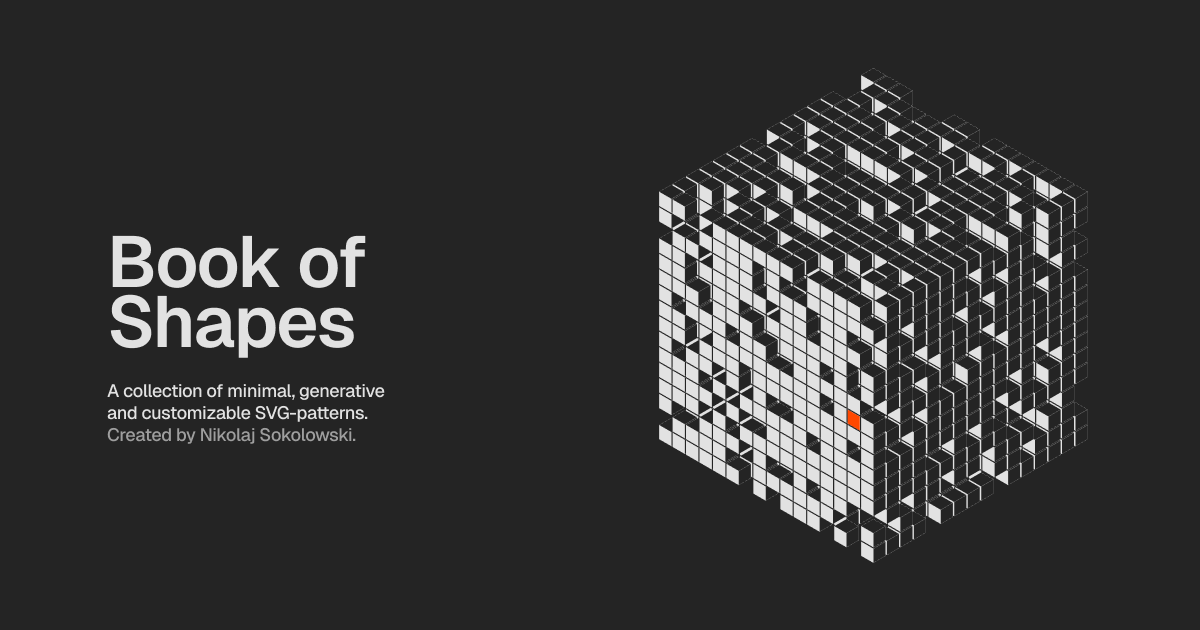
과학 소프트웨어는 분자 구조 조작, 이미지 분석 등 전문적인 인터페이스와 검증 가능한 결과물 생성을 요구하는 만큼 AI 에이전트에게 도전적인 환경이다. Hugging Face와 연구팀이 OSWorld-Science 벤치마크를 공개했으며, 여러 과학 분야의 소프트웨어 환경에서 12개의 비전 언어모델(VLM)을 146개의 고품질 작업으로 평가한다. 분자 그리기·역합성, 병리 이미지 분석, 통계 계산, 물리 시뮬레이션 등 실제 연구 워크플로우를 다루며, 전문가 제안과 인간-AI 협력설계를 통해 과제를 개발했다. 전체 요약 7문장 읽기 → 020 21:11 ▲ 103 · 댓글 7 손으로 만드는 SVG 패턴, Book of Shapes 공개 Nikolaj Sokolowski가 만든 Book of Shapes는 최소주의적이고 생성형이며 커스터마이징 가능한 SVG 패턴 모음이다. 웹 · 프론트엔드 · Book of Shapes – Collection of minimal, generative and customizable SVG-patterns
Key Point 웹 디자이너와 개발자가 즉시 가져다 쓸 수 있는 프로덕션 레디 SVG 패턴 라이브러리로, 배경·질감·장식용 그래픽이 필요할 때 빠르게 활용할 수 있다.
핵심 요약
Nikolaj Sokolowski가 만든 Book of Shapes는 최소주의적이고 생성형이며 커스터마이징 가능한 SVG 패턴 모음이다. 그리드, 래디얼, 노이즈, 플로우, 아이소메트릭, 유기형, 왜곡, 물리 시뮬레이션 등 8가지 카테고리로 분류되어 있다. 각 카테고리별로 수십 개의 개별 패턴을 제공한다: 그리드 22개, 래디얼 18개, 노이즈 18개, 플로우 17개, 아이소메트릭 13개, 유기형 9개, 왜곡 8개, 물리 5개. 전체 요약 5문장 읽기 → 021 15:11 ▲ 28 · 댓글 2 GPT-6 Astra가 로봇 제어 가능한가, 여섯 영역 테스트로 검증 GPT-6 Astra의 로봇 제어 능력을 평가하기 위해 조작, 이동조작, 항법, 주행, 인간형 로봇 작업 등 여섯 영역에서 실험을 수행했다. AI · 머신러닝 · Systematically Exploring the Capabilities of GPT-6 Astra as Embodied Policies
Key Point GPT-6 같은 대형언어모델이 로봇 제어에 얼마나 실용적인지 구체적 성과와 한계를 보여주며, 물리적 제어 신뢰성 확보의 과제를 명확히 한다.
핵심 요약
GPT-6 Astra의 로봇 제어 능력을 평가하기 위해 조작, 이동조작, 항법, 주행, 인간형 로봇 작업 등 여섯 영역에서 실험을 수행했다. 그리퍼 조작에서 목표 수정 및 접촉 준비가 가능했으나, 학습된 정책과의 하이브리드 제어로만 48% 성공률을 달성했다. 정밀 손조작(DexJoCo)에서는 하이브리드 제어로 50% 성공률을 기록했지만, 직접 제어로는 손가락 접촉 조율에 실패했다. 전체 요약 10문장 읽기 → 022 18:11 ▲ 11 · 댓글 2 영상 편집에 물리 엔진을 입혔다, VideoPhysEdit 비디오 편집 기술이 그림자와 가림 현상 같은 시각적 효과는 잘 처리하지만, 물리 법칙에 따른 움직임 변화는 거의 다루지 않는다. AI · 머신러닝 · VideoPhysEdit: Physical Counterfactual Video Editing via Rigid-Body Physical Scene Reconstruction
Key Point 비디오 편집에서 물리 시뮬레이션 기반 움직임 예측까지 다루는 새로운 접근으로, 현재 AI 영상 생성 기술의 큰 공백을 채운다.
핵심 요약
비디오 편집 기술이 그림자와 가림 현상 같은 시각적 효과는 잘 처리하지만, 물리 법칙에 따른 움직임 변화는 거의 다루지 않는다. 연구팀이 '물리적 반사실 비디오 편집(PCVE)' 문제를 정의했으니, 편집된 장면에서 물리 시뮬레이션으로 실제 움직임과 상호작용이 어떻게 변할지 예측하는 것이다. VideoPhysEdit은 학습 없이 동작하는 새로운 파이프라인으로, 정확한 물리 장면을 재구성해 현실의 움직임을 시뮬레이션에서 재현한 뒤, 편집을 중재(intervention)로 적용해 새로운 궤적을 생성한다. 전체 요약 6문장 읽기 → 023 22:29 ▲ 11 · 댓글 2 로봇 조작용 변형 물체를 AI로 자동 생성하는 DeformSmith DeformSmith는 텍스트나 단일 이미지에서 로봇 조작에 적합한 변형 가능한 3D 물체(asset)를 자동으로 생성하는 프레임워크다. AI · 머신러닝 · DeformSmith: Physics Harness-Guided Hierarchical Generation of Deformable Assets for Robot Manipulation
Key Point 로봇 조작 연구에서 현실적인 변형 물체 데이터를 얻기 위해 필요한 자동 생성 기술이 어떻게 동작하고 기존 방법과 구별되는지 알 수 있다.
핵심 요약
DeformSmith는 텍스트나 단일 이미지에서 로봇 조작에 적합한 변형 가능한 3D 물체(asset)를 자동으로 생성하는 프레임워크다. 기존 방식의 어려움은 변형 물체의 기하학, 외형, 물리 속성을 동시에 정해야 하는데, 텍스트와 이미지만으로는 접촉 변형 거동을 충분히 표현할 수 없다는 것이다. 이 프레임워크는 계층적 에이전트 구성과 공유 물리 기반 '하네스(harness)'를 사용해, 기하학·물리 모델·재질 거동·로봇 상호작용을 단계별로 구축·테스트·정제한다. 전체 요약 6문장 읽기 → 024 09:10 ▲ 101 · 댓글 53 블록 기반 비주얼 프로그래밍 언어 'Snap!' 오픈 버클리 대학이 개발한 Snap!은 어린이부터 성인까지 누구나 배울 수 있는 프로그래밍 언어다. AI · 머신러닝 · Λ Snap – An inviting programming language for kids and adults for CS study
Key Point 비주얼 프로그래밍으로 진입 장벽을 낮추면서도 신경망, 물리 시뮬레이션 같은 고급 개념까지 배울 수 있어, 초심자부터 고등학생 수준의 정규 교육까지 포괄하는 플랫폼이다.
핵심 요약
버클리 대학이 개발한 Snap!은 어린이부터 성인까지 누구나 배울 수 있는 프로그래밍 언어다. 블록을 조합하는 방식으로 코드를 작성하며, 게임, 시뮬레이션, AI 탐색 등 다양한 프로젝트를 만들 수 있다. CS 교육용 플랫폼으로 설계되어 학교 수준의 심화 학습과 일반 사용자의 창작을 모두 지원한다.