쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 11월 16일 (월)까지 4683건
4건 · "라이다"조건 지우기 ×
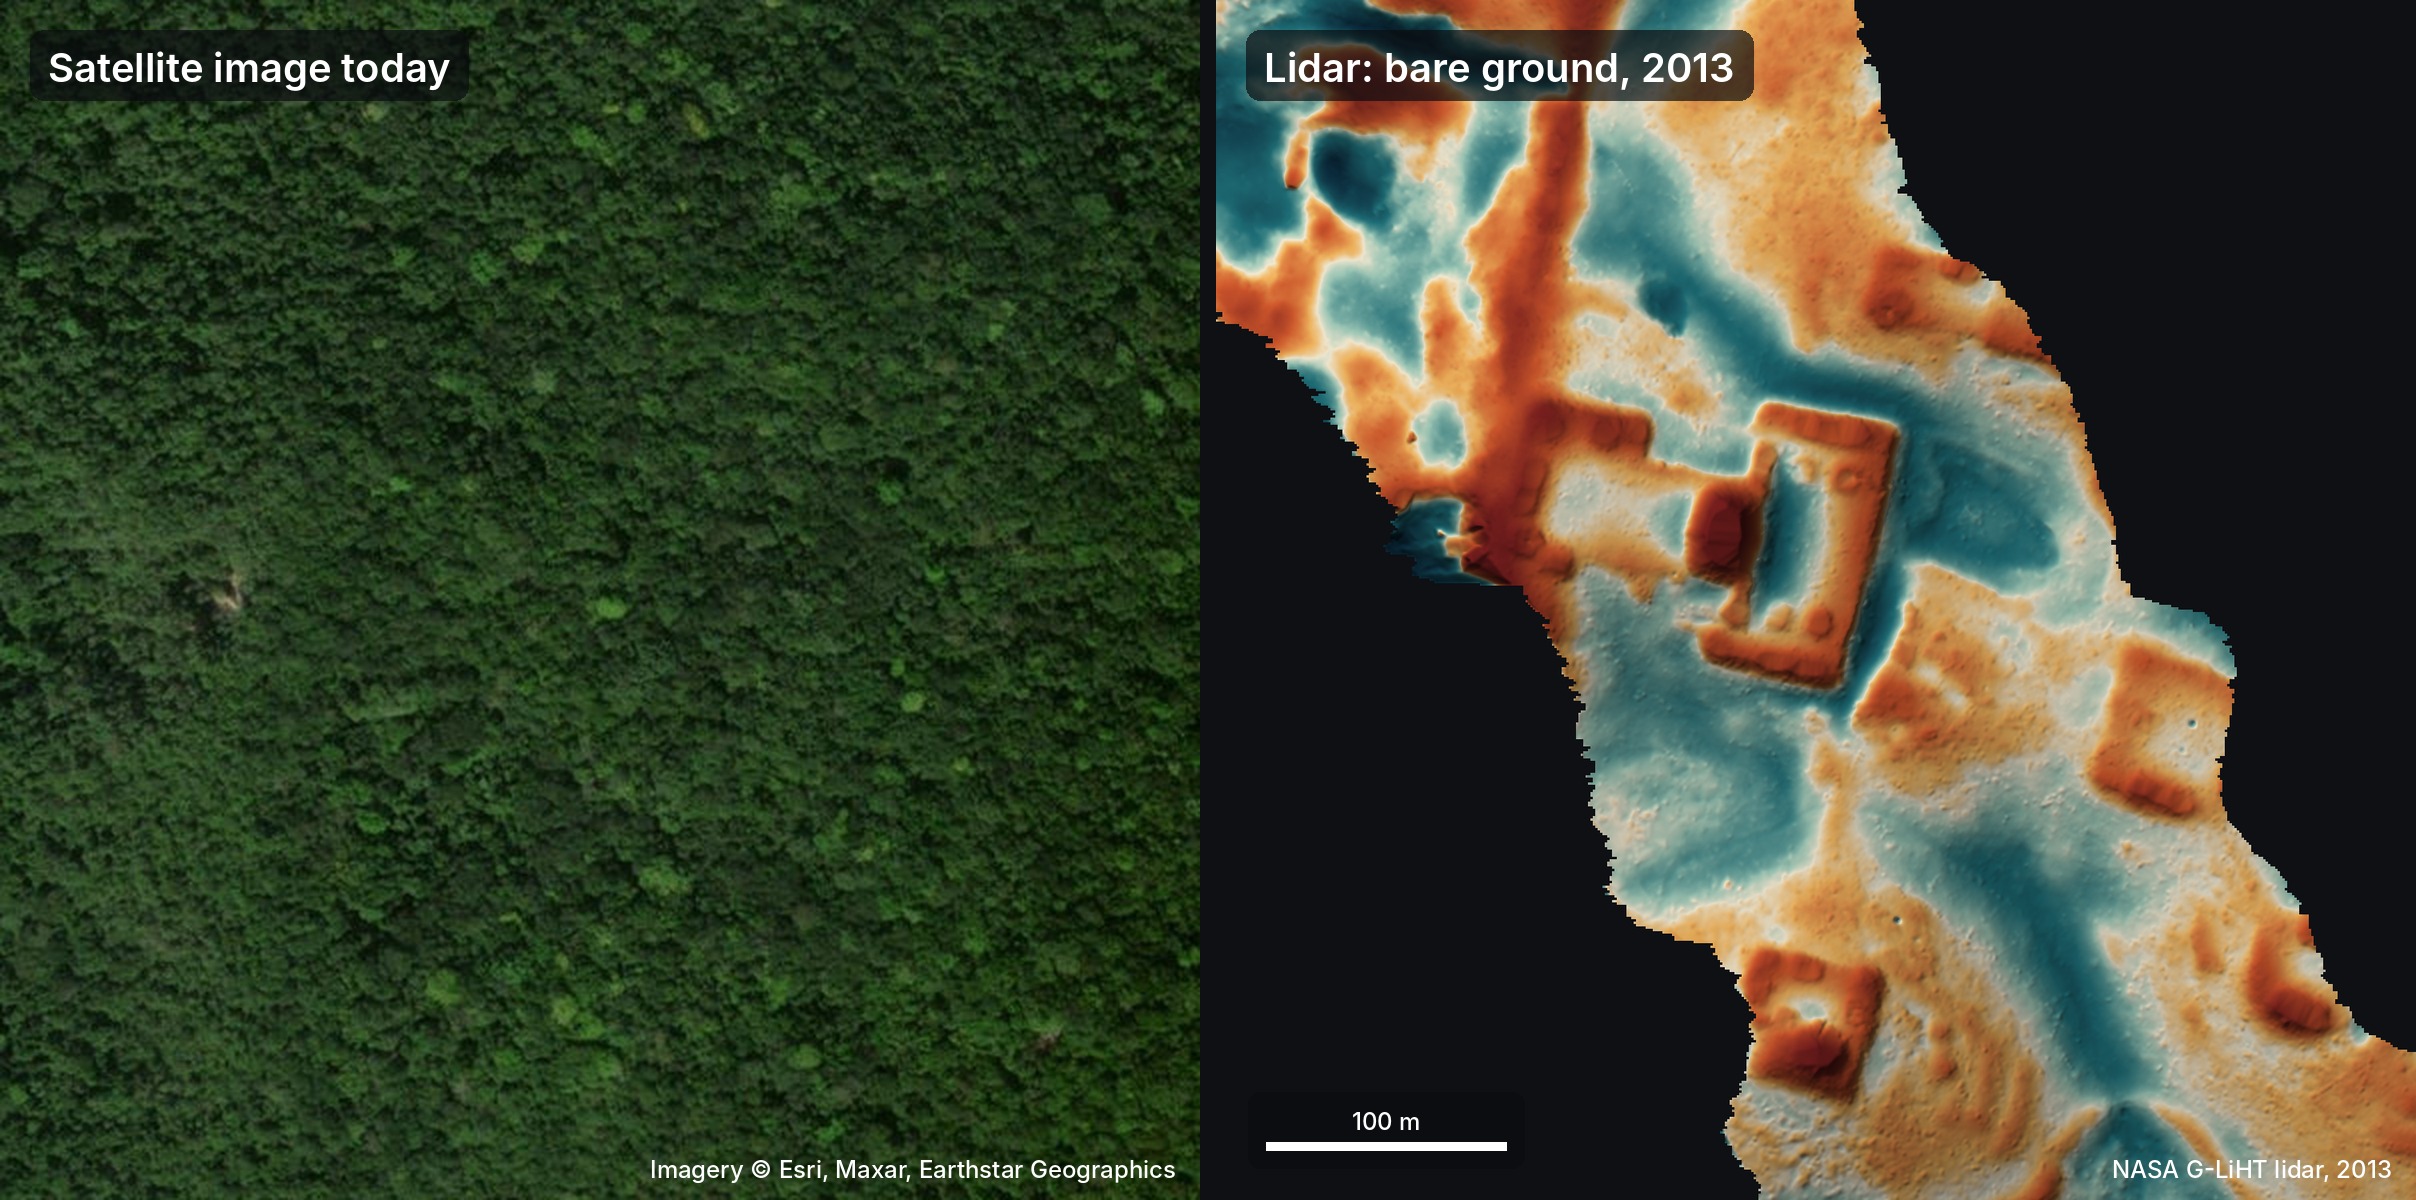
001 00:11 ▲ 441 · 댓글 158 AI 에이전트 48개가 NASA 라이다 데이터 72시간 분석해 미지의 마야 문명 발견 구글 소프트웨어 엔지니어가 NASA의 라이다 데이터를 분석하기 위해 48개의 AI 에이전트(Gemini, ChatGPT, Claude, Grok)를 활용해 멕시코 유카탄반도의 미기록 마야 유적지를 발견했다. AI · 머신러닝 · Google SWE points 48 AI agents at NASA Lidar, finds unmapped Maya pyramid in 72h
Key Point AI 에이전트와 라이다 기술의 결합이 인간이 놓친 고고학적 발견을 어떻게 가능하게 하는지 보여주며, 비정형 문제 해결에 LLM의 실질적 활용 범위를 확대한다.
핵심 요약
구글 소프트웨어 엔지니어가 NASA의 라이다 데이터를 분석하기 위해 48개의 AI 에이전트(Gemini, ChatGPT, Claude, Grok)를 활용해 멕시코 유카탄반도의 미기록 마야 유적지를 발견했다. 라이다는 레이저 펄스를 숲 캐노피 사이로 쏴 지표면을 매핑하므로, 위성 사진으로 보이지 않는 정글 속 유적을 찾는 데 효과적이다. 에이전트들은 약 1,200km²의 라이다 이미지를 분석하면서 피라미드, 플랫폼, 광장 같은 구조물을 찾되, 자연 언덕이나 싱크홀, 도로는 걸러내는 방식으로 진행했다. 전체 요약 11문장 읽기 → 002 18:11 ▲ 11 · 댓글 1 자율주행 카메라 영상으로 3D 인식·재구성 일괄 처리 Foundation4D Foundation4D는 다중 카메라 주행 영상으로부터 깊이 추정, 3D 객체 감지, 의미론적 점유격자(occupancy), 가우시안 재구성을 모두 수행하는 통합 신경망 모델이다. AI · 머신러닝 · Foundation4D: Towards a unified perception and reconstruction model for autonomous vehicles
Key Point 자율주행 단일 모델로 깊이·객체감지·공간점유까지 동시에 처리하고 이를 장면 재구성까지 연결하는 통합 파이프라인이 등장했으며, 라이다 없이도 상용 벤치마크에서 경쟁 방식을 앞도는 성능을 보였다.
핵심 요약
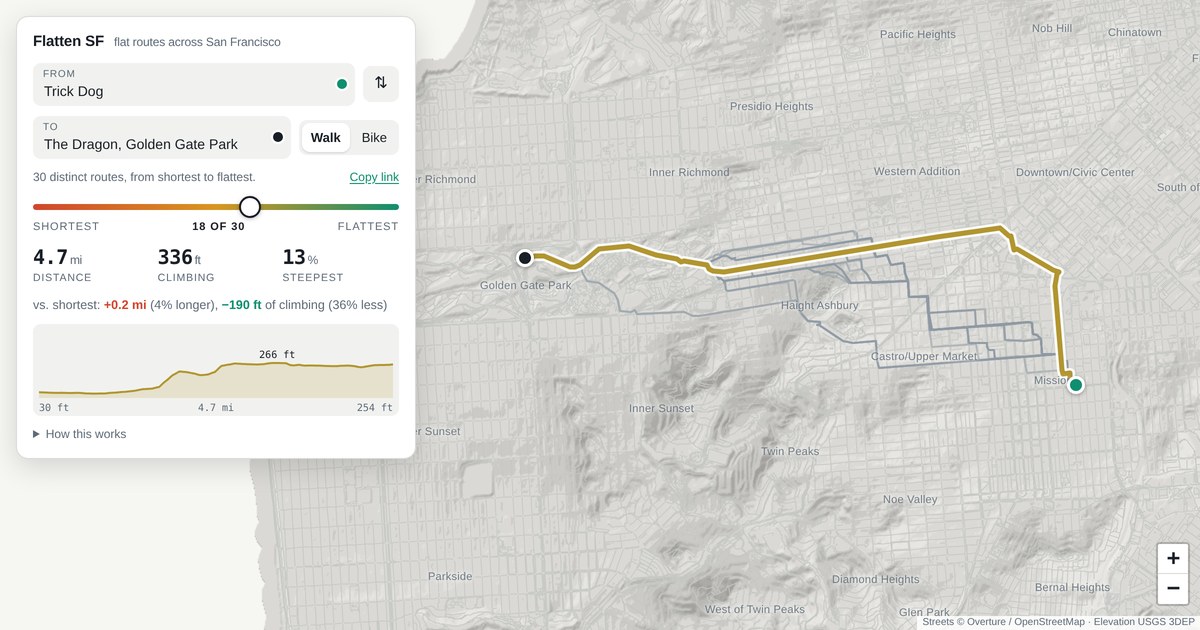
Foundation4D는 다중 카메라 주행 영상으로부터 깊이 추정, 3D 객체 감지, 의미론적 점유격자(occupancy), 가우시안 재구성을 모두 수행하는 통합 신경망 모델이다. 공유 백본은 인수분해 시공간 어텐션(factorized spatiotemporal attention)으로 여러 카메라의 관측값과 시간 정보를 효율적으로 결합한다. 비디오 추론 파이프라인은 포즈 그래프 최적화로 카메라 궤적을 개선하고 입력 윈도우 전체에서 객체 추적을 조합한다. 전체 요약 7문장 읽기 → 003 18:35 ▲ 310 · 댓글 115 샌프란시스코에서 가장 평탄한 경로를 찾아주는 웹앱 브라우저에서 USGS 1m 라이다 고도 데이터와 OpenStreetMap 거리 네트워크를 활용해 샌프란시스코의 160,000개 도로 구간을 분석합니다. 웹 · 프론트엔드 · Find the flattest route between any two points in SF
Key Point 운동과 자전거 라이딩 시 오르막을 최소화해야 하는 사람들에게, 실제 고도 데이터 기반의 경로 최적화 도구가 제공됩니다.
핵심 요약
브라우저에서 USGS 1m 라이다 고도 데이터와 OpenStreetMap 거리 네트워크를 활용해 샌프란시스코의 160,000개 도로 구간을 분석합니다. 슬라이더를 조정해 거리와 오르막의 트레이드오프를 제어하며, 단축할 수 없는 최적 경로들만 제시됩니다. 오르막은 총 고도 상승량으로 계산되며, 자전거 모드에서는 보호 차로와 자전거 경로를 실제보다 짧게, 번잡한 대로는 길게 평가합니다. 전체 요약 6문장 읽기 → 004 18:10 ▲ 109 · 댓글 125 웨이모, 싱가포르 자율주행 서비스 진출 계획 공개 웨이모가 싱가포르에서 전기 자동차 기반의 완전 자율주행 라이드헤일 서비스 출범을 계획하고 있다. 하드웨어 · 시스템 · Waymo in Singapore
Key Point 싱가포르는 첨단 교통 인프라를 갖춘 도시로, 웨이모의 아시아 첫 진출지가 됨을 의미한다. 개발자와 스타트업 생태계에 새로운 자율주행 기술 운영 사례가 추가되는 것이다.
핵심 요약
웨이모가 싱가포르에서 전기 자동차 기반의 완전 자율주행 라이드헤일 서비스 출범을 계획하고 있다. 2025년부터 수동 조종으로 시작해 전국 도로 매핑을 진행하고, 2027년 자율주행 시스템 승인을 목표로 한다. 상용 서비스는 2028년 시작 예정이며, 24시간 운영을 통해 모든 도로 조건에서 기술을 검증한다. 전체 요약 6문장 읽기 →