쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 10월 30일 (금)까지 3636건
16건 · "자율주행"조건 지우기 ×
001 21:11 ▲ 43 · 댓글 2 장편 비디오도 정확히 3D 복원하는 계층 포즈 그래프 딥러닝 모델로 짧은 비디오에서 카메라 움직임과 3D 기하를 정확히 추정할 수 있지만, 수천 개 프레임의 긴 영상은 계산량과 메모리 문제로 겹치는 청크(chunk) 단위로 나눠 처리해야 한다. AI · 머신러닝 · HiP3R: Hierarchical Pose Graphs for Long-Horizon 3D Reconstruction
Key Point 긴 비디오의 3D 복원에서 지역 최적화와 전역 일관성 사이의 근본적 트레이드오프를 계층 구조로 해결한 방법으로, 자율주행·로봇·공간 매핑 등 실제 응용에서 필요한 기술이다.
핵심 요약
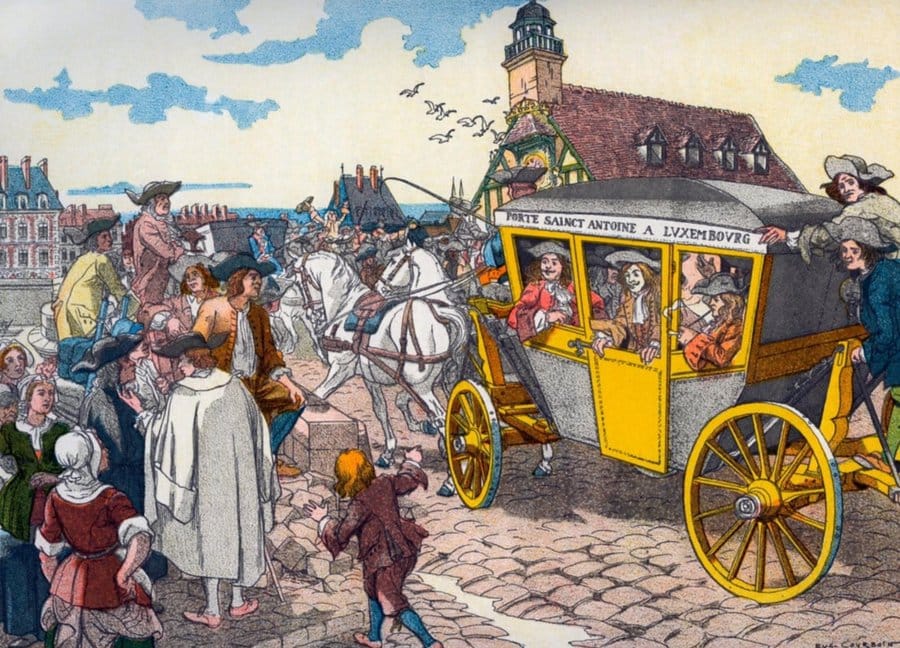
딥러닝 모델로 짧은 비디오에서 카메라 움직임과 3D 기하를 정확히 추정할 수 있지만, 수천 개 프레임의 긴 영상은 계산량과 메모리 문제로 겹치는 청크(chunk) 단위로 나눠 처리해야 한다. 이 방식은 각 청크마다 독립적인 3D 복원을 만들어 좌표계가 일치하지 않고 카메라 위치가 중복으로 추정되는 문제가 발생한다. 인접한 청크와 멀리 떨어진 재방문 지점에서의 제약 조건을 전파해 전역 일관성을 맞춰야 하는데, 이는 포즈 그래프 최적화로 자연스럽게 해결된다. 전체 요약 6문장 읽기 → 002 03:12 ▲ 202 · 댓글 96 파스칼이 정한 노선 대중교통을 발명하다 1662년 파스칼은 임종 직전 파리에서 정해진 노선을 따라 다니는 대중교통 서비스 '5수 까로스(5펜스 마차)'를 발명했다. 기타 · Blaise Pascal invented fixed route public transport (2024)
Key Point 역사적으로 가장 중요한 도시 운송 혁신이 정부 정책이나 기술 기업이 아닌 수학자의 기하학적 사고에서 비롯되었다는 점과, 공학적 우월성보다 사회 포용성이 대중교통 성패를 결정한다는 인사이트를 배울 수 있다.
핵심 요약
1662년 파스칼은 임종 직전 파리에서 정해진 노선을 따라 다니는 대중교통 서비스 '5수 까로스(5펜스 마차)'를 발명했다. 8명 탑승 가능한 말 끌기 마차 5대가 예측 가능한 주기(7.5~15분)로 여러 연결 노선을 운행했다. 파스칼의 네트워크는 현대 버스, 전차, 열차의 직접적인 선조이며, 육지에서 고정 노선 대중교통의 첫 시례였다. 전체 요약 9문장 읽기 → 003 18:11 ▲ 11 · 댓글 1 자율주행 카메라 영상으로 3D 인식·재구성 일괄 처리 Foundation4D Foundation4D는 다중 카메라 주행 영상으로부터 깊이 추정, 3D 객체 감지, 의미론적 점유격자(occupancy), 가우시안 재구성을 모두 수행하는 통합 신경망 모델이다. AI · 머신러닝 · Foundation4D: Towards a unified perception and reconstruction model for autonomous vehicles
Key Point 자율주행 단일 모델로 깊이·객체감지·공간점유까지 동시에 처리하고 이를 장면 재구성까지 연결하는 통합 파이프라인이 등장했으며, 라이다 없이도 상용 벤치마크에서 경쟁 방식을 앞도는 성능을 보였다.
핵심 요약
Foundation4D는 다중 카메라 주행 영상으로부터 깊이 추정, 3D 객체 감지, 의미론적 점유격자(occupancy), 가우시안 재구성을 모두 수행하는 통합 신경망 모델이다. 공유 백본은 인수분해 시공간 어텐션(factorized spatiotemporal attention)으로 여러 카메라의 관측값과 시간 정보를 효율적으로 결합한다. 비디오 추론 파이프라인은 포즈 그래프 최적화로 카메라 궤적을 개선하고 입력 윈도우 전체에서 객체 추적을 조합한다. 전체 요약 7문장 읽기 → 004 03:11 ▲ 120 · 댓글 238 웨이모, 토론토에서 자율주행 서비스 시작 웨이모가 캐나다 토론토에 완전 자율주행 라이드헤일링 서비스를 론칭하며, 로컬 시설과 일자리 창출에 투자해 2028년 첫 승객 운영을 목표로 한다. AI · 머신러닝 · Hello Toronto – Waymo Is En Route
Key Point 웨이모의 캐나다 진출 소식으로, 북미에서 자율주행 라이드헤일링 시장이 실제 도시 운영 단계로 확장되며 향후 2~3년 내 일반인 이용 가능성을 보여준다.
핵심 요약
웨이모가 캐나다 토론토에 완전 자율주행 라이드헤일링 서비스를 론칭하며, 로컬 시설과 일자리 창출에 투자해 2028년 첫 승객 운영을 목표로 한다. 앞으로 토론토 거리에 웨이모 차량이 나타나며 수동 운전으로 시작해 고해상도 지도 제작과 훈련된 전문가의 테스트 단계를 거친다. 이 검증 기간은 웨이모 드라이버가 토론토의 독특한 날씨와 도로 조건에 적응하도록 보장한다. 전체 요약 8문장 읽기 → 005 15:11 ▲ 17 · 댓글 2 자율주행에서 더 좋은 이미지 인식이 항상 성능을 높일까? 자율주행 시스템에 시각 기초 모델(VFM)을 통합할 때, 더 나은 표현이 항상 성능 향상으로 이어지는지를 조사하는 논문이다. AI · 머신러닝 · Do Better Visual Representations Always Lead to Better End-to-End Autonomous Driving?
Key Point 자율주행 시스템에서 강력한 이미지 인식 모델을 쓸 때, 어떤 모델을 선택하고 어떻게 학습시키느냐에 따라 실제 성능이 크게 달라질 수 있다는 점을 실증적으로 보여준다.
핵심 요약
자율주행 시스템에 시각 기초 모델(VFM)을 통합할 때, 더 나은 표현이 항상 성능 향상으로 이어지는지를 조사하는 논문이다. 연구팀은 ViRA라는 시각 표현 정렬 프레임워크를 제시했으며, 이는 플래너 아키텍처와 추론 비용을 변경하지 않은 상태로 작동한다. 첫 번째 발견: VFM 기반 시각 표현이 다양한 엔드투엔드 플래너에서 일관되게 성능을 개선하고, 제로샷 폐루프 평가까지 이득을 확장한다. 전체 요약 8문장 읽기 → 006 12:11 ▲ 11 · 댓글 1 안전한 자율주행을 위한 VLA 모델 SafeDriveVLA 제시 Vision-Language-Action(VLA) 모델이 자율주행에 주목받고 있으나, 자유형식 자연어 지시가 현재 장면과 충돌할 수 있다는 새로운 취약점이 있다. AI · 머신러닝 · SafeDriveVLA: Navigation-Conditioned World Model Dreaming for Conflict-Aware End-to-End Autonomous Driving
Key Point 자연어 지시 기반 자율주행에서 운전자의 부주의하거나 악의적 명령이 만드는 충돌 문제를 처음으로 체계적으로 다루고, 이를 해결하는 방법론을 제시했기 때문에 안전성이 중요한 자율주행 개발자들에게 실질적인 가치가 있다.
핵심 요약
Vision-Language-Action(VLA) 모델이 자율주행에 주목받고 있으나, 자유형식 자연어 지시가 현재 장면과 충돌할 수 있다는 새로운 취약점이 있다. 연구진은 네비게이션 추종과 충돌 인식, 적대적 강건성을 함께 평가하는 첫 벤치마크 스위트를 공개했으며, 기존 VLA 모델들이 모두 불안전한 지시에서 성능이 급격히 저하된다. SafeDriveVLA는 3단계 네비게이션 준수 모드를 명시적으로 예측해 충돌 추론을 행동 생성에서 분리한다. 전체 요약 6문장 읽기 → 007 06:11 ▲ 113 · 댓글 75 테슬라 로봇택시, 스쿨존 과속 위반으로 NHTSA 검사 받는다 미국 국도교통안전청(NHTSA)이 9월 말 제기된 청원을 받아 테슬라의 로봇택시가 스쿨존에서 제한 속도를 초과하는 행위를 검사하기 시작했다. 하드웨어 · 시스템 · Tesla's Robotaxis Blow Through School Zones, NHTSA Petition Alleges
Key Point 자율주행 택시의 안전성 문제가 규제 당국 차원에서 공식 검토 단계에 들어가면서, 향후 규제와 리콜 가능성에 영향을 미칠 수 있는 중요한 변곡점이다.
핵심 요약
미국 국도교통안전청(NHTSA)이 9월 말 제기된 청원을 받아 테슬라의 로봇택시가 스쿨존에서 제한 속도를 초과하는 행위를 검사하기 시작했다. 청원은 약 1,000대의 Model Y Robotaxis와 Cybercabs가 학교 운영 중인 스쿨존에서 과속하고 있다고 주장하며, 3개의 영상 증거와 1건의 공식 불만, 3건의 소셜미디어 보도를 제출했다. 현재까지 이 위반 행위로 인한 충돌, 부상, 사망 사례는 보고되지 않았다. 전체 요약 7문장 읽기 → 008 00:11 ▲ 10 · 댓글 1 자율주행 VLA 모델 AUGUstus, CoT와 확산 생성 통합으로 저지연 구현 기존 Vision-Language-Action(VLA) 모델은 두 가지 문제를 가짐: 저지연을 위해 회귀·흐름 기반으로 행동만 생성하면 안전성이 떨어지고, 자동회귀 방식으로 chain-of-thought(CoT)까지 생성하면 지연이 커짐. AI · 머신러닝 · AUGUstus: Autonomous Driving VLA Model with Unified Generation and Understanding
Key Point 자율주행 AI는 지연과 안전성의 트레이드오프를 풀어야 하는데, AUGUstus가 CoT 감독과 저지연 추론을 동시에 구현한 실용적인 해법을 보여주고 있으며 실제 차량 배포까지 달성했습니다.
핵심 요약
기존 Vision-Language-Action(VLA) 모델은 두 가지 문제를 가짐: 저지연을 위해 회귀·흐름 기반으로 행동만 생성하면 안전성이 떨어지고, 자동회귀 방식으로 chain-of-thought(CoT)까지 생성하면 지연이 커짐. AUGUstus는 확산 기반 행동 생성과 자동회귀 CoT 이해를 하나의 모델로 통합하되, CoT는 행동 생성만 돕도록 설계함. 행동을 먼저 생성하고 CoT로 감독하는 구조로, 훈련 때는 CoT 감독을 활용하되 추론 때는 행동 출력만 필요해 저지연을 달성함. 전체 요약 8문장 읽기 → 009 15:11 ▲ 261 · 댓글 2 로봇·자율주행용 '공간 인지' 기초 모델 GroundingPI 공개 Hugging Face와 arXiv의 공동 발표로, GroundingPI라는 40억 개 파라미터 크기의 기초 모델을 소개한다. AI · 머신러닝 · GroundingPI: A Grounding Foundation Model towards Physical Intelligence with Visual Primitives
Key Point 로봇 팔과 자율주행 자동차가 정확하고 빠르게 물체를 인식해야 하는데, 기존 범용 시각 모델 대신 공간 좌표 인식에 특화한 기초 모델을 쓰면 성능이 크게 오른다는 실증적 결과를 제시한다.
핵심 요약
Hugging Face와 arXiv의 공동 발표로, GroundingPI라는 40억 개 파라미터 크기의 기초 모델을 소개한다. 이 모델은 점과 박스 형태의 정량화된 좌표를 공유 어휘로 생성해, 혼잡한 환경과 작은 물체의 위치 파악을 빠르게 수행한다. 다중모달·공간 사전학습, 지도학습, GRPO 강화학습을 결합해 학습하며, 공개 데이터셋과 자체 데이터 엔진의 감시 신호를 활용했다. 전체 요약 8문장 읽기 → 010 00:11 ▲ 32 · 댓글 1 레이더로 동적 주행 장면 재구성, DyRAD 논문 발표 자율주행 시스템 평가를 위해 레이더 센서 데이터에서 동적 주행 장면을 재구성하는 새로운 방법 DyRAD를 제시한다. AI · 머신러닝 · DyRAD: Radar Novel View Synthesis for Dynamic Driving Scenes
Key Point 레이더의 도플러 정보를 완전히 활용한 첫 동적 장면 재구성으로, 자율주행 시뮬레이션 평가와 센서 다중화 문제를 동시에 푼 기술적 진전이다.
핵심 요약
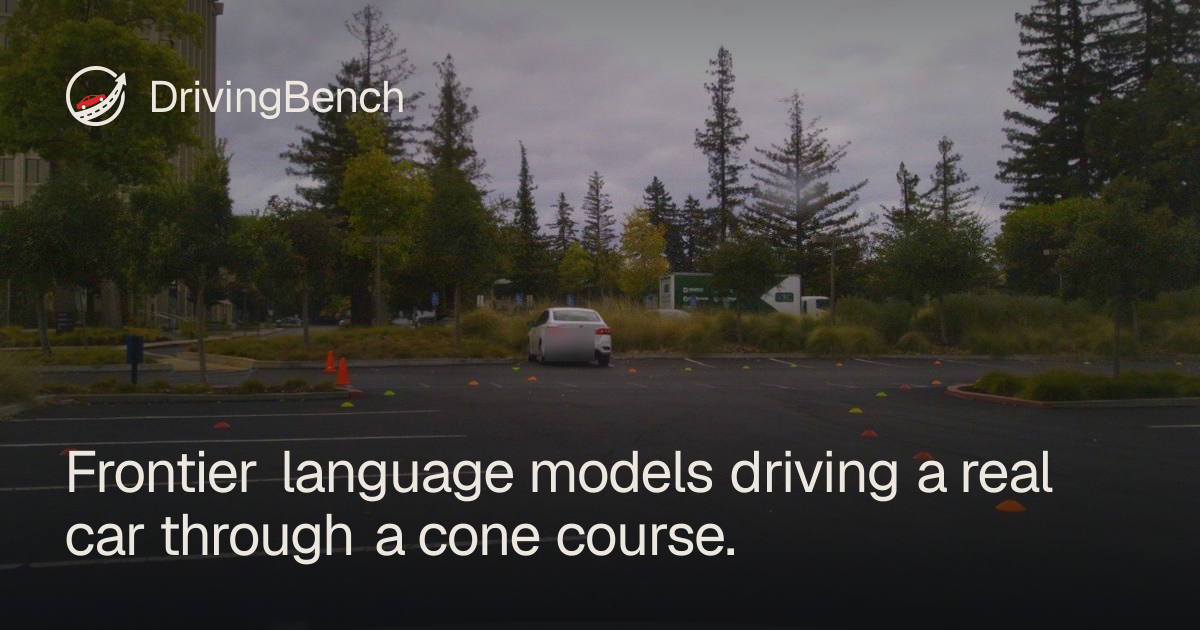
자율주행 시스템 평가를 위해 레이더 센서 데이터에서 동적 주행 장면을 재구성하는 새로운 방법 DyRAD를 제시한다. 기존 레이더 신규 시점 합성 방법은 동적 장면에서는 range-azimuth 텐서만 복원하고, 도플러를 렌더링하는 방법은 정적 장면만 가정해 두 가지 한계가 있었다. DyRAD는 정적 배경 반사체와 움직임 추적 동적 점 반사체를 사용해 range-azimuth-Doppler(RAD) 완전 텐서를 렌더링한다. 전체 요약 8문장 읽기 → 011 22:29 ▲ 193 · 댓글 165 GPT-6 Astra, 자동차 운전 벤치마크 완주 성공 DrivingBench는 AI 모델의 자동차 운전 능력을 평가하는 벤치마크 플랫폼으로, 모델이 한 번의 연속 대화에서 최대 3회 시도를 합니다. AI · 머신러닝 · GPT-6 Astra has gained the ability to drive a car
Key Point GPT-6 Astra가 현재까지 이 벤치마크를 유일하게 완주하며 생성형 AI의 자율주행 수준을 처음 실증했으며, 다른 선두 모델들과의 격차가 얼마나 큰지 보여줍니다.
핵심 요약
DrivingBench는 AI 모델의 자동차 운전 능력을 평가하는 벤치마크 플랫폼으로, 모델이 한 번의 연속 대화에서 최대 3회 시도를 합니다. GPT-6 Astra는 코스 중심선으로부터 4m 이내를 유지하면서 100% 진행률을 달성하고 5분 22초 만에 코스를 완주했습니다. GPT-6 Astra의 최고 성능 실행(run #2)은 5:22에 134.7m 거리를 주행하며 2.46억 토큰을 소비했고, 비용은 $7.74였습니다. 전체 요약 6문장 읽기 → 012 22:29 ▲ 47 · 댓글 4 현실 상호작용으로 배우는 공간 추론, VLM의 약점을 잡다 시각-언어 모델(VLM)이 물리 세계에서 행동하려면 동적 환경에서 물체의 움직임과 시점 변화로 인한 국지적 상태 전이를 감지하고 이를 장기 궤적에 걸쳐 통합해 공간 상태를 유지해야 한다. AI · 머신러닝 · Spatial-Interactor: Learning Spatial Reasoning through Interaction with the Observable Physical World
Key Point VLM이 로봇·자율주행·구체화 AI 등 현실 세계 상호작용이 필요한 분야에서 공간 추론 능력을 크게 제약받고 있으며, 상호작용 궤적이라는 자연스러운 감독 신호를 활용해 이를 체계적으로 해결하는 방법을 제시한다.
핵심 요약
시각-언어 모델(VLM)이 물리 세계에서 행동하려면 동적 환경에서 물체의 움직임과 시점 변화로 인한 국지적 상태 전이를 감지하고 이를 장기 궤적에 걸쳐 통합해 공간 상태를 유지해야 한다. 기존 VLM 훈련은 객체 속성과 공간 관계의 정적 질문에 집중해 상태 전이에 대한 직접적 감독이 부족하지만, 상호작용 궤적은 선행 관찰·행동·후속 관찰을 자연스럽게 연결해 국지적 상태 전이에 대한 직접 감독을 제공한다. 연구진은 VLM이 상호작용을 통해 물리 세계의 상태 전이를 모델링하도록 훈련하는 Spatial-Interactor 프레임워크를 제안했으며, L1 수동적 세계 상태 전이, L2 능동적 자기 상태 전이, L3 장기 상호작용 궤적으로 구성된 3단계 커리큘럼으로 학습 과정을 조직화했다. 전체 요약 6문장 읽기 → 013 18:11 ▲ 131 · 댓글 133 Waymo, 대중교통 연계 리워드 프로그램 시작 Waymo가 샌프란시스코 베이 에어리어에서 대중교통 연계 리워드 프로그램을 시작했다. 스타트업 · 비즈니스 · Transit rewards
Key Point 자율주행 택시가 대중교통과 연계되면서 도시 이동 방식이 달라지는 추세를 보여주며, 라이더에게 직접적인 경제적 인센티브를 제공해 멀티모달 이동을 장려하는 사업 전략이다.
핵심 요약
Waymo가 샌프란시스코 베이 에어리어에서 대중교통 연계 리워드 프로그램을 시작했다. 라이더가 Visa 카드로 Waymo와 대중교통을 2시간 내 이용하면 샌프란시스코 버스 요금($2.85)에 해당하는 Waymo Cash를 자동으로 지급한다. 프로그램은 베이 에어리어의 27개 대중교통 기관이 지원하며, 직원 접근 후 수주 내 일반 대중에게 확대한다. 전체 요약 6문장 읽기 → 014 18:10 ▲ 109 · 댓글 125 웨이모, 싱가포르 자율주행 서비스 진출 계획 공개 웨이모가 싱가포르에서 전기 자동차 기반의 완전 자율주행 라이드헤일 서비스 출범을 계획하고 있다. 하드웨어 · 시스템 · Waymo in Singapore
Key Point 싱가포르는 첨단 교통 인프라를 갖춘 도시로, 웨이모의 아시아 첫 진출지가 됨을 의미한다. 개발자와 스타트업 생태계에 새로운 자율주행 기술 운영 사례가 추가되는 것이다.
핵심 요약
웨이모가 싱가포르에서 전기 자동차 기반의 완전 자율주행 라이드헤일 서비스 출범을 계획하고 있다. 2025년부터 수동 조종으로 시작해 전국 도로 매핑을 진행하고, 2027년 자율주행 시스템 승인을 목표로 한다. 상용 서비스는 2028년 시작 예정이며, 24시간 운영을 통해 모든 도로 조건에서 기술을 검증한다. 전체 요약 6문장 읽기 → 015 06:10 ▲ 109 · 댓글 167 웨이모 자동차, 불법 총기 소지 청소년 경찰에 신고 웨이모 자율주행차가 이용 약관 위반(총기 소지)을 감지하고 경찰에 신고했습니다. 하드웨어 · 시스템 · Waymo pulls over, calls cops on juvenile riders who had 'ghost gun"
Key Point 자율주행차가 차량 내 위반 행위를 감지하고 경찰에 직접 신고하는 사례가 일어나고 있으며, 자동차의 감시·신고 능력과 사생활 문제를 두고 논의가 필요해집니다.
핵심 요약
웨이모 자율주행차가 이용 약관 위반(총기 소지)을 감지하고 경찰에 신고했습니다. 샌프란시스코 경찰이 9월 3일 오전 4시경 적재된 AR 스타일 소총, 의심 마리화나, 최루액을 소지한 2명의 미성년자를 체포했습니다. 미성년자들은 구치소로 이송되었으며 수사는 진행 중입니다. 전체 요약 4문장 읽기 → 016 09:10 ▲ 176 · 댓글 297 자율주행차, 사람보다 훨씬 적게 사고 낸다 미국 보험업체들의 연구로 자동 긴급제동 시스템(AEB)이 보행자 사고를 27%, 후진 충돌을 50% 줄이는 것으로 확인됐다. 하드웨어 · 시스템 · Growing proof that autonomous cars save lives
Key Point 자율주행차의 안전성이 학술적 증거로 뒷받침되면서 규제 승인 움직임이 빨라지고 있는데, 이는 개발자와 정책 담당자 모두에게 이 기술의 상용화 타이밍과 시장 기회를 알려준다.
핵심 요약
미국 보험업체들의 연구로 자동 긴급제동 시스템(AEB)이 보행자 사고를 27%, 후진 충돌을 50% 줄이는 것으로 확인됐다. 웨이모의 로봇택시는 220억 마일 운행 중 사람 운전자 대비 심각한 사고가 92% 적고, 교차로 부상 사고는 96% 감소했다. IIHS의 독립 연구도 같은 결론을 내렸으며, 웨이모 택시의 충돌 사고율이 샌프란시스코 35%, 피닉스 76%, LA 71% 낮았다. 전체 요약 5문장 읽기 →