쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 10월 30일 (금)까지 3636건
31건 · "센서"조건 지우기 ×
001 06:11 ▲ 13 · 댓글 2 로봇 조작의 멀티뷰 활용을 높이는 FocusVLA 기법 로봇 조작을 위한 VLA 모델이 시각, 언어, 행동을 통합하지만 기존 모델들이 멀티뷰 이점을 충분히 활용하지 못하고 있다. AI · 머신러닝 · FocusVLA: Future-Intent Guided Dynamic View Routing for Vision-Language-Action Models
Key Point 로봇 조작의 정확도가 실무에서 중요한 만큼, 멀티뷰 센서 데이터를 효율적으로 활용하는 방법은 제조 로봇, 협업 로봇 개발에 직결된다.
핵심 요약
로봇 조작을 위한 VLA 모델이 시각, 언어, 행동을 통합하지만 기존 모델들이 멀티뷰 이점을 충분히 활용하지 못하고 있다. 실험 결과 기존 VLA 모델들이 손목 카메라(wrist view)에 지나치게 의존하면서 조작 단계별로 전역 관점과 국소 관점의 균형을 동적으로 조정하지 못하는 문제를 확인했다. 이를 해결하기 위해 FocusVLA를 제안하는데, 이전 행동으로부터 미래 상호작용 의도를 예측하고 이를 행동 생성 중 뷰 라우팅에 활용한다. 전체 요약 7문장 읽기 → 002 00:11 ▲ 147 · 댓글 31 아마존, PHP2Shell 공개 전 악용 탐지…보안 대응 시간의 위기 아마존 위협 인텔리전스가 2026년 10월 17일 MadPot 허니팟에서 PHP2Shell 익스플로잇 시도를 탐지했으며, CVE-2026-109618·109619 공개보다 4일 앞서 발견됐다. 보안 · Amazon identifies Oct 17 PHP2Shell exploitation prior to public disclosure
Key Point 패치 공개 전 익스플로잇 활동이 감지되었고, 임베고 해제 후 수 시간 내 광범위 악용으로 확산된 사례로, 기존의 공개 후 대응 모델이 더 이상 유효하지 않음을 보여준다.
핵심 요약
아마존 위협 인텔리전스가 2026년 10월 17일 MadPot 허니팟에서 PHP2Shell 익스플로잇 시도를 탐지했으며, CVE-2026-109618·109619 공개보다 4일 앞서 발견됐다. 익스플로잇은 익명화 네트워크 IP에서 시작됐고 임베고 기간 중 활동했으나, 공개 전 익스플로잇 정보를 어떻게 확보했는지는 불명이다. 임베고 해제 예정일은 2026년 10월 21일 1400 UTC였으나, 그 전날 0200 UTC부터 이미 여러 개념 증명(PoC) 익스플로잇이 발견됐다. 전체 요약 12문장 읽기 → 003 00:11 ▲ 254 · 댓글 45 Mistral, 시계열 예측 파운데이션 모델 Timestral 공개 Mistral이 시계열 데이터 예측을 위한 첫 파운데이션 모델 Timestral을 공개했다. AI · 머신러닝 · Timestral: Mistral release time-series foundation models
Key Point 시계열 데이터는 기업의 센서·관찰성 메트릭부터 재무 수치까지 매우 광범위하게 쓰이는데, 이전에 도메인별로 처음부터 학습해야 했던 방식을 벗어나 사전학습된 기초 모델으로 적응형 예측이 가능해진다.
핵심 요약
Mistral이 시계열 데이터 예측을 위한 첫 파운데이션 모델 Timestral을 공개했다. 최대 크기 모델은 2억 9천만 개 파라미터로, GIFT-Eval, TIME, fev-bench 세 가지 주요 벤치마크에서 1위를 차지했으며 이전 최고 기록보다 파라미터 수는 2/3 수준이다. 5백만부터 2억 9천만 개 파라미터까지 4가지 크기로 출시되며, 각 크기별로 정확도와 모델 크기의 파레토 프런티어에 위치한다. 전체 요약 11문장 읽기 → 004 03:11 ▲ 219 · 댓글 34 마이크론 정밀도를 갖춘 DIY 3D프린터 RepRapMicron 공개 RepRapMicron(μRepRap)은 일반 재료로 1마이크론(1/1000mm) 정밀도의 미세 3D 제조가 가능한 오픈소스 3D프린터다. 하드웨어 · 시스템 · RepRapMicron
Key Point 일반 가정용 재료만으로 마이크론 정밀도의 미세 제조가 가능해지면, 고가의 반도체·의료기기 제조 장비를 대체할 수 있어 기술 민주화의 새로운 장을 열 수 있다.
핵심 요약
RepRapMicron(μRepRap)은 일반 재료로 1마이크론(1/1000mm) 정밀도의 미세 3D 제조가 가능한 오픈소스 3D프린터다. 현재 PIKA V0.02 버전은 약 8mm 입방체 범위에서 1마이크론 반복 위치 결정과 10마이크론 이상의 신뢰성 있는 정밀도를 달성했다. UV수지 4마이크론 크기의 액적을 증착했으며, 광섬유 프로브로는 9마이크론 두께의 수지 선을 경화시켰다. 전체 요약 9문장 읽기 → 005 15:11 ▲ 105 · 댓글 61 쿠버네티스, 회의론자의 눈으로 본 핵심 개념 오래된 인프라 경험으로 쿠버네티스에 대해 근거 없이 회의적이던 개발자가 실제로 학습한 내용을 정리했다. 인프라 · 데브옵스 · A skeptic's first contact with Kubernetes (2024)
Key Point 오래 무시해온 기술에 대해 실제로 개념을 이해한 후 장점과 설계 문제를 동시에 분석한 관점으로, 쿠버네티스의 핵심을 깔끔하게 이해할 수 있다.
핵심 요약
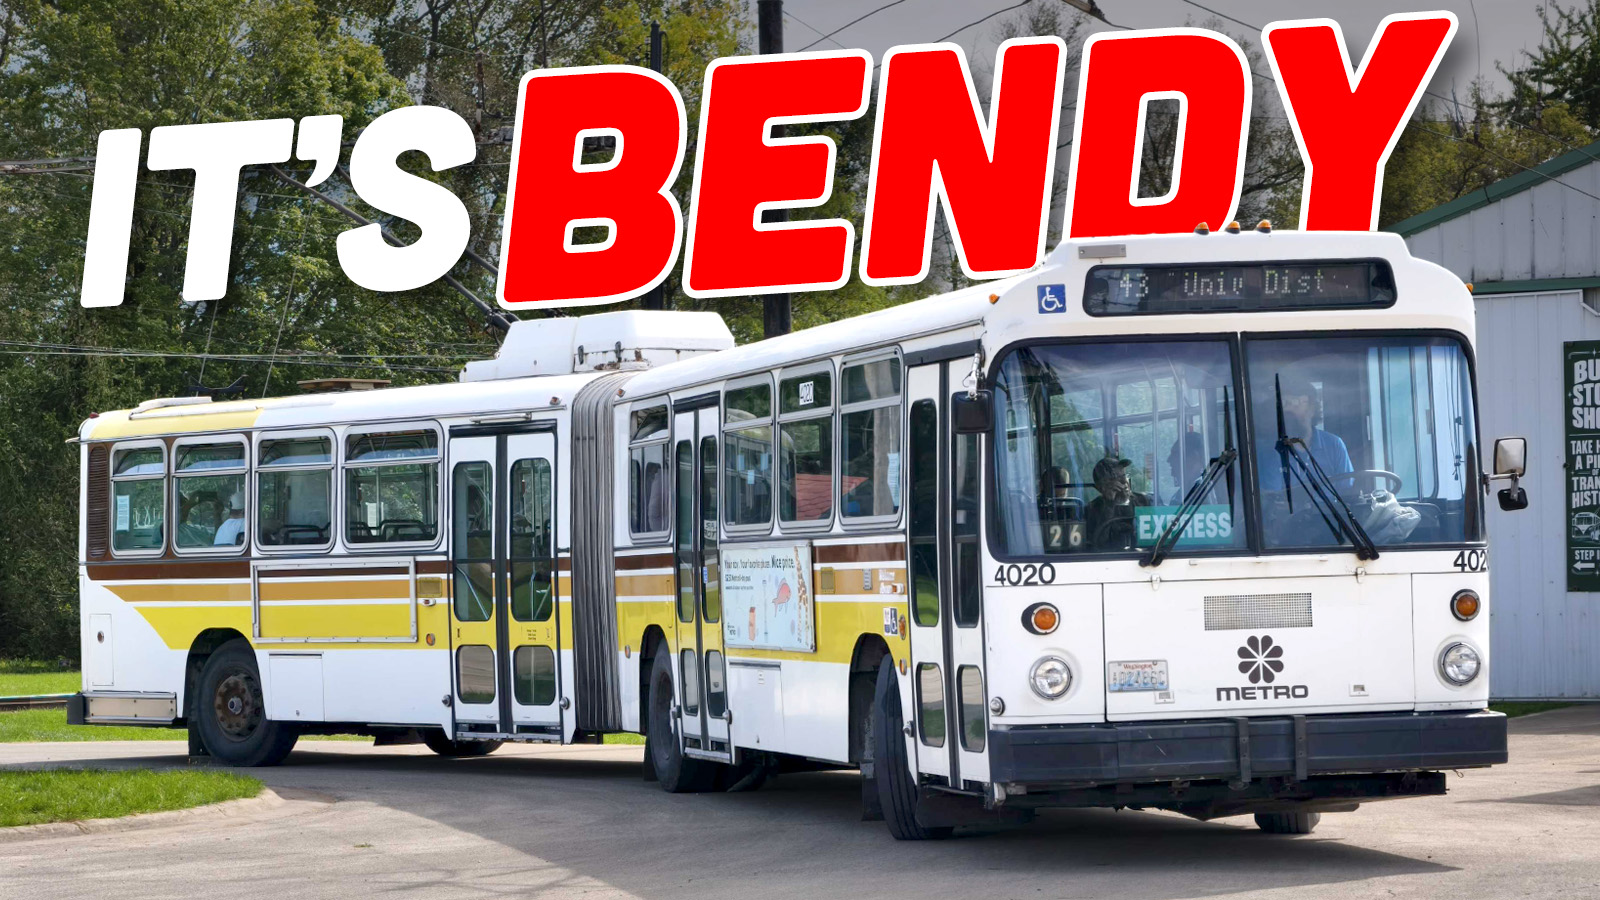
오래된 인프라 경험으로 쿠버네티스에 대해 근거 없이 회의적이던 개발자가 실제로 학습한 내용을 정리했다. 쿠버네티스의 핵심 가치는 Control Loop(컨트롤러가 원하는 상태를 계속 관찰·유지)와 Service(안정적 IP·DNS·로드밸런싱을 제공하는 네트워킹 추상화)의 두 가지 개념에서 나온다. Pod는 작업 단위, Node는 쿠버네티스 에이전트를 실행하는 컴퓨터, Service는 Pod 집합의 논리적 그룹화, Namespace는 클러스터의 논리적 구분이다. 전체 요약 10문장 읽기 → 006 18:11 ▲ 108 · 댓글 54 연결 버스는 어떻게 구부러질까, 100년 공학의 결정 승객 수용 능력을 늘리되 높이를 높이지 않기 위해 버스를 두 섹션으로 나누고 중간에 연결점을 두는 연절 버스는 1920년대 초 네덜란드의 포드 모델 T 버스가 최초 사례다. 하드웨어 · 시스템 · The engineering that allows articulated buses to bend
Key Point 연절 버스가 안정적으로 구부러지는 원리는 단순해 보이지만 100년 공학의 축적이며, 도시 대중교통 수용력을 획기적으로 높인 기술의 핵심이다.
핵심 요약
승객 수용 능력을 늘리되 높이를 높이지 않기 위해 버스를 두 섹션으로 나누고 중간에 연결점을 두는 연절 버스는 1920년대 초 네덜란드의 포드 모델 T 버스가 최초 사례다. 초기 연절 버스는 단순히 차량이 트레일러를 견인하는 형태였으나, 1937년 알파로메오는 수직으로만 움직이는 힌지 방식을 도입했고, 1946년 카이저는 현대적인 수평·수직 연절 방식을 적용한 미국 최초 고속도로용 연절 버스를 개발했다. 현대 연절 버스는 크게 두 가지 구조로 나뉜다: 전부에 엔진이 있는 '풀러(puller)' 방식은 중간 차축만 구동하며 관절부가 단순하지만 바닥이 높고, 후부에 엔진이 있는 '푸셔(pusher)' 방식은 뒷부분이 앞부분을 밀어내 더 낮은 바닥을 가능하게 한다. 전체 요약 8문장 읽기 → 007 12:11 ▲ 10 · 댓글 1 카메라 기하학 정보로 로봇 비전-언어 모델의 다중 카메라 성능 향상 Vision-language-action(VLA) 모델은 로봇 조작에 의미론적 지식을 제공하지만, 시각 표현이 2D 이미지 좌표에 기반해 다중 카메라 시스템의 기하학적 관계를 활용하지 못한다. AI · 머신러닝 · G^3VLA: Geometric Inductive Bias for Vision-Language-Action Models
Key Point 로봇 비전 모델이 다중 카메라 시스템의 기하학적 관계를 명시적으로 활용하는 방법을 제시하여, 실제 로봇 시스템에서 카메라 수와 각도에 관계없이 안정적인 성능을 달성할 수 있게 한다.
핵심 요약
Vision-language-action(VLA) 모델은 로봇 조작에 의미론적 지식을 제공하지만, 시각 표현이 2D 이미지 좌표에 기반해 다중 카메라 시스템의 기하학적 관계를 활용하지 못한다. G³VLA는 카메라 내부 파라미터와 외부 파라미터를 이용한 기하학적 모듈로, 사전학습된 VLA의 시각 토큰 스트림에 보정된 카메라 구조를 주입한다. 내부 파라미터 조건 광선 임베딩(ray embedding), 투영 위치 인코딩(PRoPE), 양방향 교차 뷰 융합을 결합해 카메라 뷰 간 기하학적으로 일관된 표현을 구축한다. 전체 요약 8문장 읽기 → 008 15:11 ▲ 20 · 댓글 1 착용형 센서로 인간의 로봇팔 동작 100시간 기록 인간형 로봇이 인간의 움직임을 학습할 때 보행·자세·물체 상호작용이 어떻게 함께 변하는지 관찰해야 하는데, 기존 데이터셋은 이 조율을 부분적으로만 제공했다. AI · 머신러닝 · EgoExplorer: A Vision-Motion-Touch Observatory for Human Loco-Manipulation In Situ
Key Point 인간형 로봇의 자연스러운 움직임 학습을 위해 필요한 대규모 멀티모달 데이터셋이 공개되었으며, 센서 최소화 기술로 현장 데이터 수집의 새로운 방향을 제시한다.
핵심 요약
인간형 로봇이 인간의 움직임을 학습할 때 보행·자세·물체 상호작용이 어떻게 함께 변하는지 관찰해야 하는데, 기존 데이터셋은 이 조율을 부분적으로만 제공했다. 연구팀은 EgoExplorer라는 100시간 규모의 데이터셋을 공개했으며, 착용형 센서 시스템으로 시점 영상과 전신 동작, 손가락 세밀한 움직임, 촉각 정보를 동시에 기록했다. 전문적 활동들을 중심으로 연속 녹화된 이 데이터에는 단계별 설명도 함께 제공된다. 전체 요약 8문장 읽기 → 009 03:11 ▲ 148 · 댓글 148 프랑스 대형 슈퍼마켓 냉장고 동시 마비, 사이버공격 원인 프랑스의 E. Leclerc, Intermarche, Cooperative U 등 대형 슈퍼마켓 체인이 사이버공격을 받아 수백 개 점포의 냉장고 온도가 올라가 식품이 부패해 버려지게 되었다. 보안 · French supermarkets suffer fridge shutdown after 'unprecedented' cyberattack
Key Point 식품 공급망을 직접 겨냥한 사이버공격으로 인해 인터넷 연결 산업용 장비가 대규모 동시 피해를 입을 수 있음이 실증되었고, 유럽 전역의 식량 안보와 중요 인프라 보호 체계의 취약점을 보여준다.
핵심 요약
프랑스의 E. Leclerc, Intermarche, Cooperative U 등 대형 슈퍼마켓 체인이 사이버공격을 받아 수백 개 점포의 냉장고 온도가 올라가 식품이 부패해 버려지게 되었다. Intermarche 300개 점포와 Netto 브랜드, Cooperative U 100개 이상, E. Leclerc 등 여러 점포가 피해를 입었으며, 다른 대형 소매점들도 공격을 받은 것으로 알려졌다. 해커들은 덴마크 제조사 Danfoss의 냉장고 제어 시스템을 원격으로 조작해 강제 해동을 유발했고, 일부 화재도 발생했다. 전체 요약 9문장 읽기 → 010 00:11 당일 +258 KernelSU 기반 안드로이드 GPS 위조 프레임워크 공개 KernelSU와 LSPosed를 조합해 안드로이드 시스템 수준에서 GPS 위치, 무선 환경(Wi-Fi·기지국·블루투스), 위성 신호를 동시에 가짜로 제공하는 오픈소스 도구다. 보안 · HuangZhuoRui/LocationSpoofer · Kotlin
Key Point 국내외 위치 기반 서비스 보안 검증이나 기기 호환성 테스트 개발자, 그리고 Xposed 기반 깊이 있는 시스템 레벨 Hook 구현 방식에 관심 있는 안드로이드 보안 연구자들이 알아야 할 대규모 오픈소스 프로젝트다.
핵심 요약
KernelSU와 LSPosed를 조합해 안드로이드 시스템 수준에서 GPS 위치, 무선 환경(Wi-Fi·기지국·블루투스), 위성 신호를 동시에 가짜로 제공하는 오픈소스 도구다. 고도 풍제어를 무력화하기 위해 단순한 Mock Location 플래그 위조 대신 Wi-Fi 신호 지문, 기지국 셀 정보, GNSS 위성 분포, 전자나침반 데이터까지 일관성 있게 조작해 실제 위치처럼 보이게 한다. 위치 좌표에는 Ornstein-Uhlenbeck 확률 과정을 적용해 GPS 칩이 내는 자연스러운 노이즈(가우시안 드리프트)를 시뮬레이션하고, 보행 중에는 정규분포 횡방향 편차(±0.15m)를 더해 사람 발걸음의 자연스러움을 구현한다. 전체 요약 10문장 읽기 → 011 21:12 ▲ 11 · 댓글 2 인간의 촉각 데이터 500시간, 로봇 조작 성공률 22.5%→57.5% TouchScale은 500시간 분량의 인간 상호작용 시각·촉각 데이터셋으로, 단일 웨어러블 센서 장비로 통일되어 기록되었다. AI · 머신러닝 · TouchScale: 500 Hours of Human Vision and Touch for Visual-Tactile Learning
Key Point 로봇 조작에 필요한 촉각 정보를 포함한 대규모 균질 데이터셋이 실제 작업 성공률을 2.5배 향상시켜, 구현화된 AI 시스템 개발의 데이터 기초가 어떻게 바뀌는지 보여준다.
핵심 요약
TouchScale은 500시간 분량의 인간 상호작용 시각·촉각 데이터셋으로, 단일 웨어러블 센서 장비로 통일되어 기록되었다. 각 기록은 정면 RGB-D 비디오, 손목 RGB 비디오, 양손 촉각 측정값이 시간 정렬되어 포함되며 약 2,000개의 사전 정의된 작업 설명을 아우른다. 기존 촉각 데이터와 달리 센서와 수집 절차가 고정되어 있어 데이터 규모의 영향을 명확히 분리할 수 있다. 전체 요약 8문장 읽기 → 012 06:11 ▲ 19 · 댓글 2 로봇이 직접 짜는 코드, VLM 없이도 작동한다 로봇의 세계를 튜링 머신으로 보고, 상태 변화와 정책을 코드로만 표현하는 COAP(Code-Only-as-Policy) 방식을 제안했다. AI · 머신러닝 · Embodied Turing Machines: Stateful Code for Robot Recursive Self-Improvement
Key Point 로봇이 대규모 언어 모델 없이 명시적인 코드로만 작동하면서 70% 이상의 성공률을 보인 새로운 접근법이기에, 로봇 자동화와 에이전트 개발의 패러다임 변화를 보여준다.
핵심 요약
로봇의 세계를 튜링 머신으로 보고, 상태 변화와 정책을 코드로만 표현하는 COAP(Code-Only-as-Policy) 방식을 제안했다. 카메라 이미지와 로봇 센서 데이터에서 상태를 명시적으로 추출·추적하며, 실행 시점에 VLM이나 VLA 모델 없이 코드만으로 의사결정을 수행한다. COAP의 장점은 세 가지다: 상태를 코드 변수로 명확히 저장할 수 있고, 제어 가능하고 빠르고 비용이 낮으며, 에러에서도 유연하게 복구한다. 전체 요약 8문장 읽기 → 013 18:33 ▲ 130 · 댓글 65 Tapo 라이브러리가 TP-Link의 TPAP 프로토콜 지원 TP-Link Tapo 장치용 비공식 Rust/Python 클라이언트 라이브러리 tapo v0.11.1이 TPAP 프로토콜을 지원하면서, 앱의 '타사 호환성' 스위치를 끌 수 있게 됐다. 오픈소스 · 도구 · Tapo (Rust/Python library) now speaks TP-Link's TPAP protocol
Key Point 스위치를 끄고도 장치를 제어할 수 있게 되면서 Home Assistant 같은 타사 홈 오토메이션 플랫폼 사용자가 TP-Link의 강제 제약을 우회할 수 있게 됐다.
핵심 요약
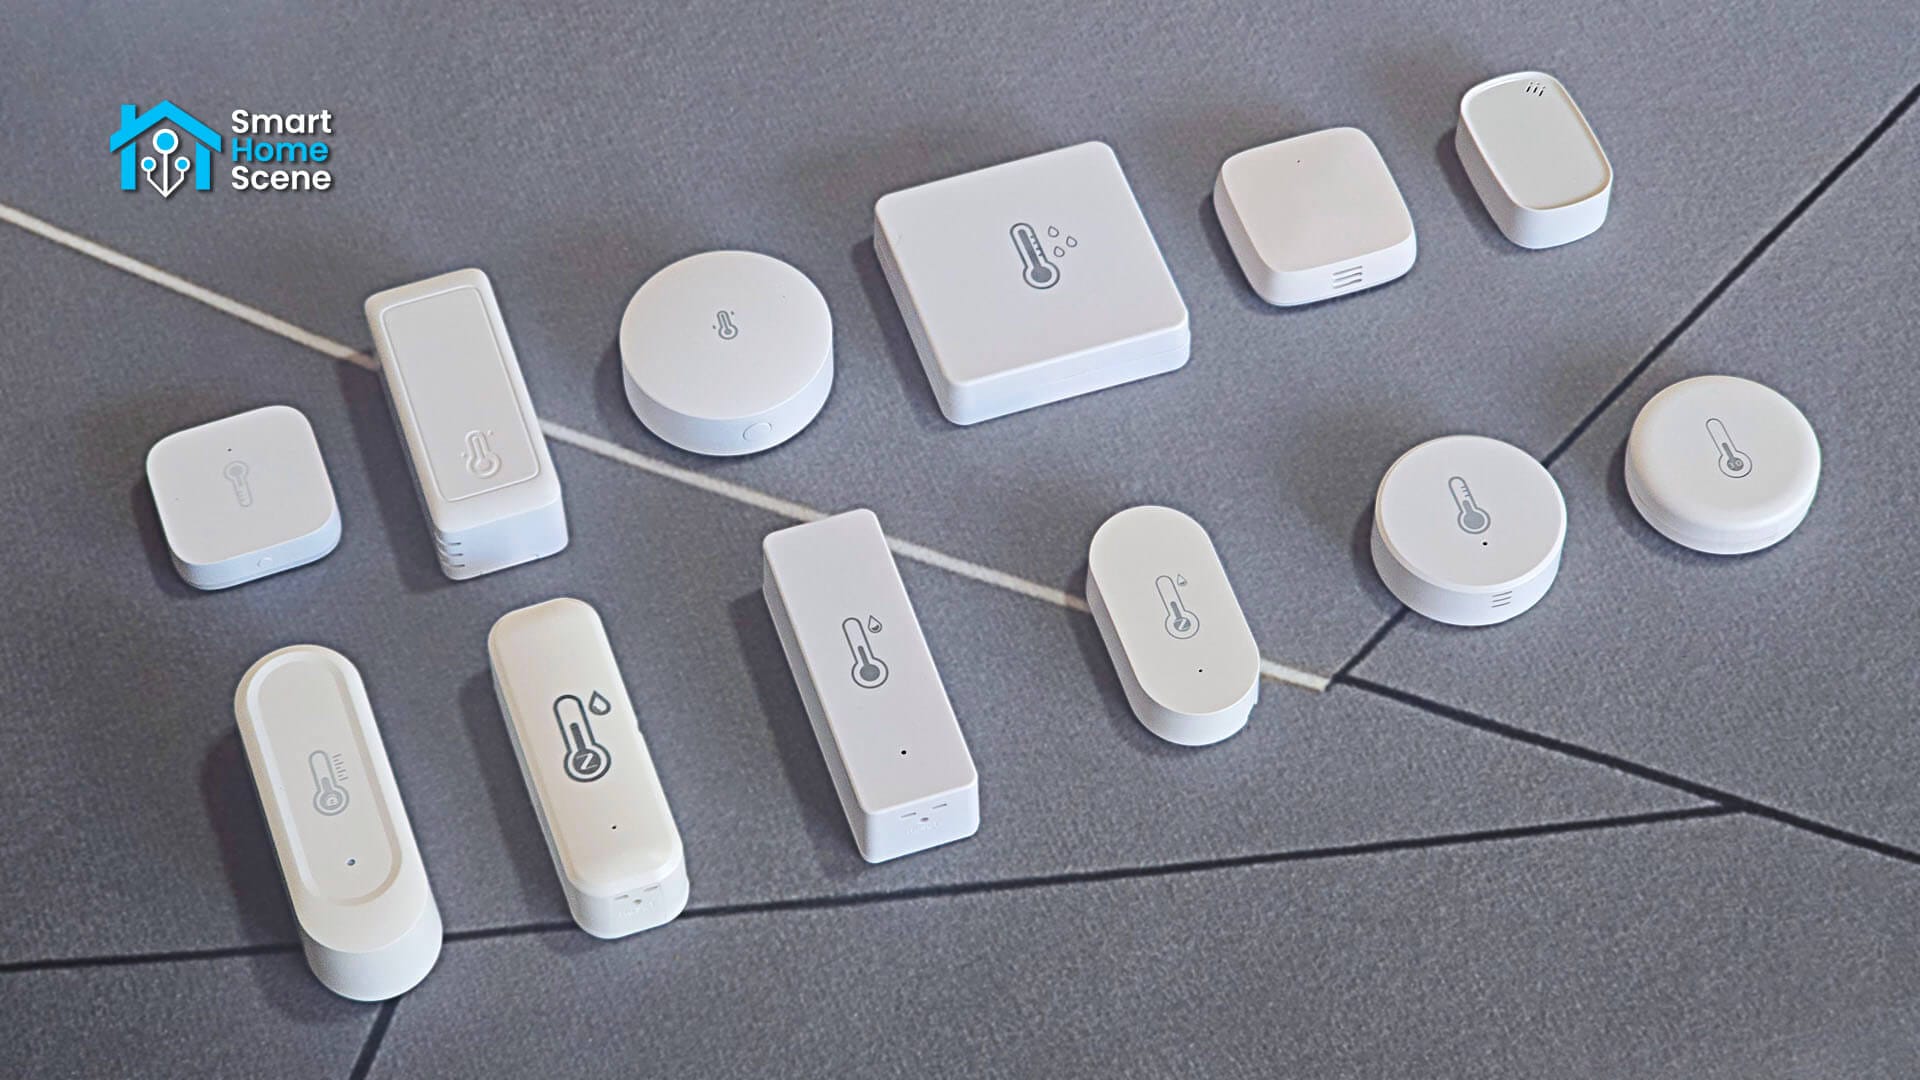
TP-Link Tapo 장치용 비공식 Rust/Python 클라이언트 라이브러리 tapo v0.11.1이 TPAP 프로토콜을 지원하면서, 앱의 '타사 호환성' 스위치를 끌 수 있게 됐다. TP-Link는 펌웨어 1.4.0 이후 이 스위치를 기본적으로 꺼두어, 사용자가 직접 켜지 않으면 타사 클라이언트가 접속할 수 없게 만들었다. KLAP 프로토콜은 해시 기반 인증으로 녹화된 로그인 기록만으로 오프라인 비밀번호 추측 공격이 가능한 반면, TPAP는 RFC 9383의 SPAKE2+ 방식을 써서 해당 장치와 직접 시도해야만 테스트할 수 있다. 전체 요약 9문장 읽기 → 014 18:35 ▲ 243 · 댓글 123 실제 측정한 12개 Zigbee 온습도센서 정확도 비교 AliExpress에서 주로 구매되는 Aqara·Sonoff·Tuya·Thirdreality·Zemismart·Moes 등의 Zigbee 온습도센서 12개를 실제 환경에서 비교 테스트했다. 하드웨어 · 시스템 · Best-selling Zigbee temperature sensors tested and compared
Key Point 스마트홈에서 가장 저렴한 Zigbee 온습도센서를 선택할 때 정확도·배터리 수명·보고 간격 조정 가능성이 매우 다르므로 실제 측정 데이터에 기반한 선택이 필요하다.
핵심 요약
AliExpress에서 주로 구매되는 Aqara·Sonoff·Tuya·Thirdreality·Zemismart·Moes 등의 Zigbee 온습도센서 12개를 실제 환경에서 비교 테스트했다. 캘리브레이션된 기준 센서(Xiaomi Miaomiaoce MHO-C401)와 나란히 놓고 약 10일간 측정했으며, 기준 센서는 정육점의 법정 검증 온도계로 영점을 재조정했다. 온도 정확도는 Paulie(Sonoff SNZB-02P)와 Carmela(Sonoff SNZB-02B)가 평균 0.2°C 편차로 가장 우수했고, Livia·Adriana·Furio는 0.5~0.8°C 오차를 보였다. 전체 요약 12문장 읽기 → 015 03:11 ▲ 32 · 댓글 2 영상과 소리를 함께 생성하는 실시간 세계 모델 HelixWorld 기존 세계 모델은 영상만 렌더링했지만, HelixWorld는 사용자 상호작용 하에서 카메라 관점의 영상과 공간 입체음향이 함께 진화하는 실시간 오디오-비주얼 세계 모델이다. AI · 머신러닝 · HelixWorld: A Real-time Interactive Audio-Visual World Model
Key Point 기존의 침묵한 세계 모델에 처음으로 실시간 공간 음향을 추가하여, 메타버스·게임 엔진·3D 시뮬레이션에서 멀티센서 상호작용의 새로운 기준을 제시한다.
핵심 요약
기존 세계 모델은 영상만 렌더링했지만, HelixWorld는 사용자 상호작용 하에서 카메라 관점의 영상과 공간 입체음향이 함께 진화하는 실시간 오디오-비주얼 세계 모델이다. 진정한 입체 음향과 카메라 메트릭 포즈를 갖춘 고충실도 공간 오디오-비주얼 데이터셋을 구축하고, 6-DoF 카메라 궤적과 사용자 액션을 조건으로 하는 양방향 교사 모델을 사전학습했다. 저지연 인과적 상호작용을 위해 온라인 궤적 증류 손실을 통해 교사 모델을 소수 단계의 스트리밍 학생 모델로 증류하여, 단일 GPU에서 초당 24 프레임의 드리프트 없는 오디오-비주얼 롤아웃을 유지한다. 전체 요약 5문장 읽기 → 016 09:11 ▲ 105 · 댓글 55 Muse, 오픈소스 하드웨어 가젯 플랫폼 공개 Meta의 Muse 가젯은 사용자가 직접 구축하는 오픈소스 하드웨어 플랫폼이다. 하드웨어 · 시스템 · Muse Gadgets
Key Point 일반인도 저렴한 마이크로컨트롤러와 SDK로 AI 음성 가젯을 직접 만들 수 있는 길이 열렸으며, 오픈소스 생태계로 커스터마이징과 확장이 자유롭다.
핵심 요약
Meta의 Muse 가젯은 사용자가 직접 구축하는 오픈소스 하드웨어 플랫폼이다. ESP32 보드나 라즈베리파이에 공개된 SDK를 설치하면 디스플레이, 버튼, 센서, 액추에이터 등을 연결해 Muse 기기를 만들 수 있다. ESP32와 Linux(라즈베리파이) 두 가지 장치 SDK가 제공되며, Apache 2.0 라이선스로 완전 오픈소스다. 전체 요약 6문장 읽기 → 017 00:11 ▲ 32 · 댓글 1 레이더로 동적 주행 장면 재구성, DyRAD 논문 발표 자율주행 시스템 평가를 위해 레이더 센서 데이터에서 동적 주행 장면을 재구성하는 새로운 방법 DyRAD를 제시한다. AI · 머신러닝 · DyRAD: Radar Novel View Synthesis for Dynamic Driving Scenes
Key Point 레이더의 도플러 정보를 완전히 활용한 첫 동적 장면 재구성으로, 자율주행 시뮬레이션 평가와 센서 다중화 문제를 동시에 푼 기술적 진전이다.
핵심 요약
자율주행 시스템 평가를 위해 레이더 센서 데이터에서 동적 주행 장면을 재구성하는 새로운 방법 DyRAD를 제시한다. 기존 레이더 신규 시점 합성 방법은 동적 장면에서는 range-azimuth 텐서만 복원하고, 도플러를 렌더링하는 방법은 정적 장면만 가정해 두 가지 한계가 있었다. DyRAD는 정적 배경 반사체와 움직임 추적 동적 점 반사체를 사용해 range-azimuth-Doppler(RAD) 완전 텐서를 렌더링한다. 전체 요약 8문장 읽기 → 018 21:11 당일 +103 Claude를 위한 개발 생산성 스킬 모음 공개 HumanLayer에서 Claude Code를 위한 6개의 확장 스킬을 공개했다. 웹 · 프론트엔드 · humanlayer/skills · TypeScript
Key Point Claude Code 사용자가 코드 리뷰, 문서화, 타입 안정성, 자동화 워크플로우를 한 번에 개선할 수 있는 공식 스킬 모음이 출시되어 개발 생산성 향상 경로가 제시된다.
핵심 요약
HumanLayer에서 Claude Code를 위한 6개의 확장 스킬을 공개했다. show-me는 현재 주제를 다이어그램과 코드 스케치, HTML 아티팩트로 설명한다. visual-pr은 변경사항을 시각적으로 요약한 풀 리퀘스트를 생성하거나 업데이트해 리뷰어의 이해를 돕는다. 전체 요약 7문장 읽기 → 019 00:11 ▲ 186 · 댓글 111 델리, 전력 손실률 50%에서 5%로 획기적 감소 2002년 델리는 노후 송배전망과 불법 도용으로 50% 이상의 전력 손실과 빈번한 정전 문제로 고통받았다. 인프라 · 데브옵스 · How Delhi Cut Electricity Loss from 50 to 5 Percent
Key Point 낙후된 전력망을 가진 전 세계 도시들이 벤치마킹할 수 있는 구체적이고 검증된 개선 전략을 제시하며, 기술과 체계 개선의 균형이 인프라 혁신에 얼마나 중요한지 보여준다.
핵심 요약
2002년 델리는 노후 송배전망과 불법 도용으로 50% 이상의 전력 손실과 빈번한 정전 문제로 고통받았다. 2001년 도입된 인도 전력법(2003)이 주정부 통제를 분산하고 민간 기업 진입을 허용하면서 델리의 배전망을 BSES, Tata Power 두 회사가 인수했다. Tata Power는 53.5%, BSES는 51.5~63.1%의 상업 및 기술 손실률 문제를 해결해야 했다. 전체 요약 11문장 읽기 → 020 00:11 ▲ 13 · 댓글 2 로봇 촉각센서, 자체학습으로 표현력 높인다 로봇의 접촉 기반 섬세한 조작에 쓰이는 촉각센서는 시각에 가려진 환경에서 필수적인데, 기존에는 사전학습된 이미지 인코더와 달리 촉각 인코더는 주로 원본 신호로부터 처음 학습되어 표현력이 제한된다. AI · 머신러닝 · Tactile-JEPA: Topology-Aware Self-Supervised Representation Learning for Distributed Tactile Sensors
Key Point 로봇이 손으로 물체를 조작할 때 촉각센서 데이터를 얼마나 잘 해석하느냐에 따라 정밀도가 크게 달라지는데, 기존에 없던 효율적인 사전학습 방법이 나왔다.
핵심 요약
로봇의 접촉 기반 섬세한 조작에 쓰이는 촉각센서는 시각에 가려진 환경에서 필수적인데, 기존에는 사전학습된 이미지 인코더와 달리 촉각 인코더는 주로 원본 신호로부터 처음 학습되어 표현력이 제한된다. 분산 전자피부처럼 불규칙하게 배치된 촉각센서는 시각 기반 센서와 다르게 희소하고 불규칙한 구조를 가져, 기존 시각학습 방식을 직접 적용하기 어렵다. Tactile-JEPA는 센서의 공간적 배치와 연결 관계를 활용해 토폴로지 인식형 표현을 학습하는 자체지도학습 사전학습 방법이다. 전체 요약 8문장 읽기 → 021 21:11 당일 +263 오픈소스 10.5GHz 레이더 시스템, 3km·20km 두 모델로 공개 모로코의 개발자가 공개한 AERIS-10은 10.5GHz 펄스 LFM 변조 방식의 오픈소스 저비용 위상배열 레이더 시스템이다. 하드웨어 · 시스템 · NawfalMotii79/PLFM_RADAR · PLSQL
Key Point 완전히 공개되는 수준의 상세한 레이더 설계(회로도·PCB·부품표·코드 전부)는 매우 드물며, 저비용 위상배열 레이더를 직접 구축하려는 연구자·개발자·제작자에게 큰 의미가 있다.
핵심 요약
모로코의 개발자가 공개한 AERIS-10은 10.5GHz 펄스 LFM 변조 방식의 오픈소스 저비용 위상배열 레이더 시스템이다. AERIS-10N(넥서스)은 8×16 패치 안테나로 3km 최대거리, AERIS-10E(확장형)는 32×16 유전체 슬릿파이브가이드 안테나로 20km 최대거리를 지원한다. 전자 빔 조향은 방위각·고각 ±45° 범위에서 가능하며 360° 기계식 스캔을 지원한다. 전체 요약 10문장 읽기 → 022 21:11 당일 +248 구글, 시계열 예측 전용 기초 모델 TimesFM 3.0 공개 구글 리서치가 시계열 데이터 예측용 기초 모델 TimesFM 3.0을 오픈소스로 공개했다. AI · 머신러닝 · google-research/timesfm · Python
Key Point 시계열 데이터 분석과 예측이 필요한 금융, 수요 예측, 센서 모니터링 등 다양한 분야에서 활용 가능한 오픈소스 모델이 공개되어, 특히 한국의 데이터 기반 기업들이 빠르게 도입할 수 있는 선택지가 생겼다.
핵심 요약
구글 리서치가 시계열 데이터 예측용 기초 모델 TimesFM 3.0을 오픈소스로 공개했다. 이전 2.0 대비 매개변수를 500M에서 200M으로 줄이면서 맥락 길이는 2048에서 16k로 확장했다. 단변량·다변량 시계열을 모두 지원하며, 과거만 사용하거나 미래 공변량을 포함한 유연한 예측이 가능하다. 전체 요약 5문장 읽기 → 023 15:10 ▲ 143 · 댓글 78 Apple, AI 생성 이미지 구분하는 '검증 사진' 기술 공개 애플이 아이폰 18 Pro와 Pro Max에 'Apple Reference Image'라는 검증 사진 기술을 선택 옵션으로 도입했다. 보안 · Apple Reference Image: A New Approach for Verified Photography
Key Point AI 이미지 생성 기술이 고도화되면서 진짜 사진과 조작된 이미지를 구분하기 어려워진 상황에서, 하드웨어 레벨 보안으로 사진의 진정성을 증명하는 새로운 표준을 제시한다.
핵심 요약
애플이 아이폰 18 Pro와 Pro Max에 'Apple Reference Image'라는 검증 사진 기술을 선택 옵션으로 도입했다. 이 기술은 카메라 센서가 정확히 포착한 이미지를 암호화된 타임스탬프와 함께 기록해 실제 촬영임을 증명한다. 센서 조작이나 소프트웨어 공격으로부터 보호하기 위해 하드웨어 레벨의 보안과 Private Cloud Compute를 활용한다. 전체 요약 5문장 읽기 → 024 09:10 ▲ 104 · 댓글 27 라인메탈, 무기 체계 통신 프로토콜 오픈소스화 독일 방위 회사 라인메탈이 Battlesuite 연결 무기 체계의 온보드 API 인터페이스 라이브러리를 공개했다. 오픈소스 · 도구 · German Rheinmetall open-sources its Battlesuite connected weapon system protcol
Key Point 군용 무기 체계 통신 프로토콜이 오픈소스화되는 것은 방위산업의 상호운용성 표준화가 새로운 방향으로 나아가고 있음을 보여준다.
핵심 요약
독일 방위 회사 라인메탈이 Battlesuite 연결 무기 체계의 온보드 API 인터페이스 라이브러리를 공개했다. 이 라이브러리는 센서 시스템과 소프트웨어 컴포넌트 간 통신을 위해 표준화된 데이터 모델을 제공한다. OMG의 DDS(Data Distribution Service) 표준을 기반으로 하며, 신뢰성 높은 저지연 데이터 교환을 보장한다. 전체 요약 5문장 읽기 → 025 21:11 당일 +400 공개 데이터로 만든 실시간 위성 시뮬레이터 브라우저에서 실행되는 3D 지구 위성 시뮬레이터로, 실제 공개 데이터를 활용해 항공기·선박·위성·지진·교통 정보를 실시간으로 추적할 수 있다. 웹 · 프론트엔드 · bilawalsidhu/gods-eye-view · JavaScript
Key Point 공개 데이터만으로 만든 실제 감시 위성 인터페이스로, 기존 지도 앱의 차원을 넘은 실시간 지구 인텔리전스 도구다.
핵심 요약
브라우저에서 실행되는 3D 지구 위성 시뮬레이터로, 실제 공개 데이터를 활용해 항공기·선박·위성·지진·교통 정보를 실시간으로 추적할 수 있다. 음성 제어 AI 에이전트가 지원되며, 영상 주석 기능으로 경계선·표시·경로를 말로 직접 그릴 수 있다. API 키 없이 시작 가능하며, Pinokio 또는 Node.js 24.x 이상에서 로컬로 실행된다. 전체 요약 6문장 읽기 → 026 09:10 ▲ 191 · 댓글 219 애플, 심장 박동 측정 강화한 '워치 시리즈 12' 공개 Apple Watch Series 12는 새로운 Health Sensing System과 S11 칩으로 웨어러블 기기 중 가장 정확한 심박 측정을 제공한다. 하드웨어 · 시스템 · Apple Watch Series 12
Key Point 심박 측정 정확도와 측정 빈도의 대폭 향상, 새로운 피트니스·건강 분석 기능이 추가되어 웨어러블 헬스케어 기기의 기능 확대 방향을 보여준다.
핵심 요약
Apple Watch Series 12는 새로운 Health Sensing System과 S11 칩으로 웨어러블 기기 중 가장 정확한 심박 측정을 제공한다. 5초마다 심박을 측정하는 대형 LED 광학 센서로 하루 종일 지속적인 모니터링이 가능하며, 기존 제품 대비 24배 더 자주 HRV(심박 변동성)를 측정한다. 새로운 readiness score 기능으로 일일 컨디션을 분석하고, iPhone의 Health 앱에는 Longevity 탭과 Health Age 기능이 추가된다. 전체 요약 5문장 읽기 → 027 09:10 ▲ 353 · 댓글 293 애플, 개방형 귀 디자인 액티브 노이즈 캔슬링 탑재한 에어팟 5 공개 애플이 에어팟 5를 발표했으며, 개방형 귀 디자인 형태로는 업계 최고 수준의 액티브 노이즈 캔슬링(ANC)을 탑재했다. 하드웨어 · 시스템 · AirPods 5
Key Point 개방형 디자인 에어팟에 처음으로 액티브 노이즈 캔슬링을 실현했으며, 저가 진입점에서 애플 인텔리전스 기능을 사용할 수 있게 되었기 때문이다.
핵심 요약
애플이 에어팟 5를 발표했으며, 개방형 귀 디자인 형태로는 업계 최고 수준의 액티브 노이즈 캔슬링(ANC)을 탑재했다. 에어팟 4 ANC 모델 대비 최대 50% 더 많은 외부 소음을 제거하며, 새로운 멀티포트 음향 구조와 차세대 적응형 EQ로 더 풍부한 음질을 제공한다. 시리 AI, 라이브 번역 등 애플 인텔리전스 기반 기능을 손-자유 방식으로 사용할 수 있으며, 머리 제스처로 시리에 응답할 수 있다. 전체 요약 6문장 읽기 → 028 09:10 ▲ 251 · 댓글 260 애플, 가변 조리개 카메라 탑재한 아이폰 18 프로 공개 애플이 아이폰 18 프로와 프로 맥스를 발표했으며, 48MP 퓨전 메인 카메라에 가변 조리개를 처음 도입했다. 하드웨어 · 시스템 · iPhone 18 Pro and iPhone 18 Pro Max
Key Point 가변 조리개는 스마트폰 카메라의 창의적 제어를 근본적으로 바꾸는 기술이며, 참조 이미지로 사진 진위 확인이 가능해지는 것은 콘텐츠 신뢰성 측면에서 중요한 변화다.
핵심 요약
애플이 아이폰 18 프로와 프로 맥스를 발표했으며, 48MP 퓨전 메인 카메라에 가변 조리개를 처음 도입했다. 조리개는 6개의 레이저 커팅 블레이드로 f/1.48부터 f/4까지 자동 또는 수동으로 조절되어 저조도 촬영과 깊이감 제어가 가능하다. 새로운 센서와 연산 이미징 파이프라인으로 더 선명한 사진을 생성하며, 촬영 후 시네마틱 효과 적용, 4K 돌비 비전 HDR 타임랩스 등을 지원한다. 전체 요약 6문장 읽기 → 029 15:10 ▲ 109 · 댓글 66 하버드 연구팀, 자살 시도 일주일 전 예측 정확도 75% 달성 하버드대 매튜 녹 교수팀이 600명 이상의 고위험군 성인·청소년을 대상으로 한 연구에서 자살 시도의 75%, 자살 관련 사건의 87%를 일주일 전에 예측했다. 기타 · Harvard study predicts most suicide attempts a week in advance
Key Point 자살 시도를 며칠 단위로 예측 가능해지면 고위험군에 대한 조기 임상 개입 시점이 극적으로 바뀌고, 정신 건강 치료 시스템의 근본적인 재설계가 필요해진다.
핵심 요약
하버드대 매튜 녹 교수팀이 600명 이상의 고위험군 성인·청소년을 대상으로 한 연구에서 자살 시도의 75%, 자살 관련 사건의 87%를 일주일 전에 예측했다. 참여자들은 퇴원 후 앱으로 일일 최대 6회 설문을 받았고, 자살 충동·의도·저항력과 감정 상태(부정적, 절망감, 고립감, 초초함 등) 20개 문항에 답했다. 특히 초초함이 우울증보다 자살 위험의 훨씬 강한 지표로 나타났으며, 초초함 점수가 1점 증가할 때마다 자살 시도 가능성이 11% 증가했다. 전체 요약 5문장 읽기 → 030 11:10 당일 +849 WiFi 신호로 심박수·호흡 감지하는 오픈소스 센싱 플랫폼 WiFi 라우터의 신호 변화를 캡처해 카메라 없이 사람 감지, 호흡·심박수 측정, 움직임 추적을 수행하는 Rust 기반 오픈소스 플랫폼 RuView를 공개했다. 오픈소스 · 도구 · ruvnet/RuView · Rust
Key Point 프라이버시를 보장하면서 저비용 WiFi 센서로 생체신호를 측정할 수 있는 오픈소스 기술이 등장했으며, 기존 스마트홈 시스템과의 통합으로 실제 활용 가능성을 제시하고 있다.
핵심 요약
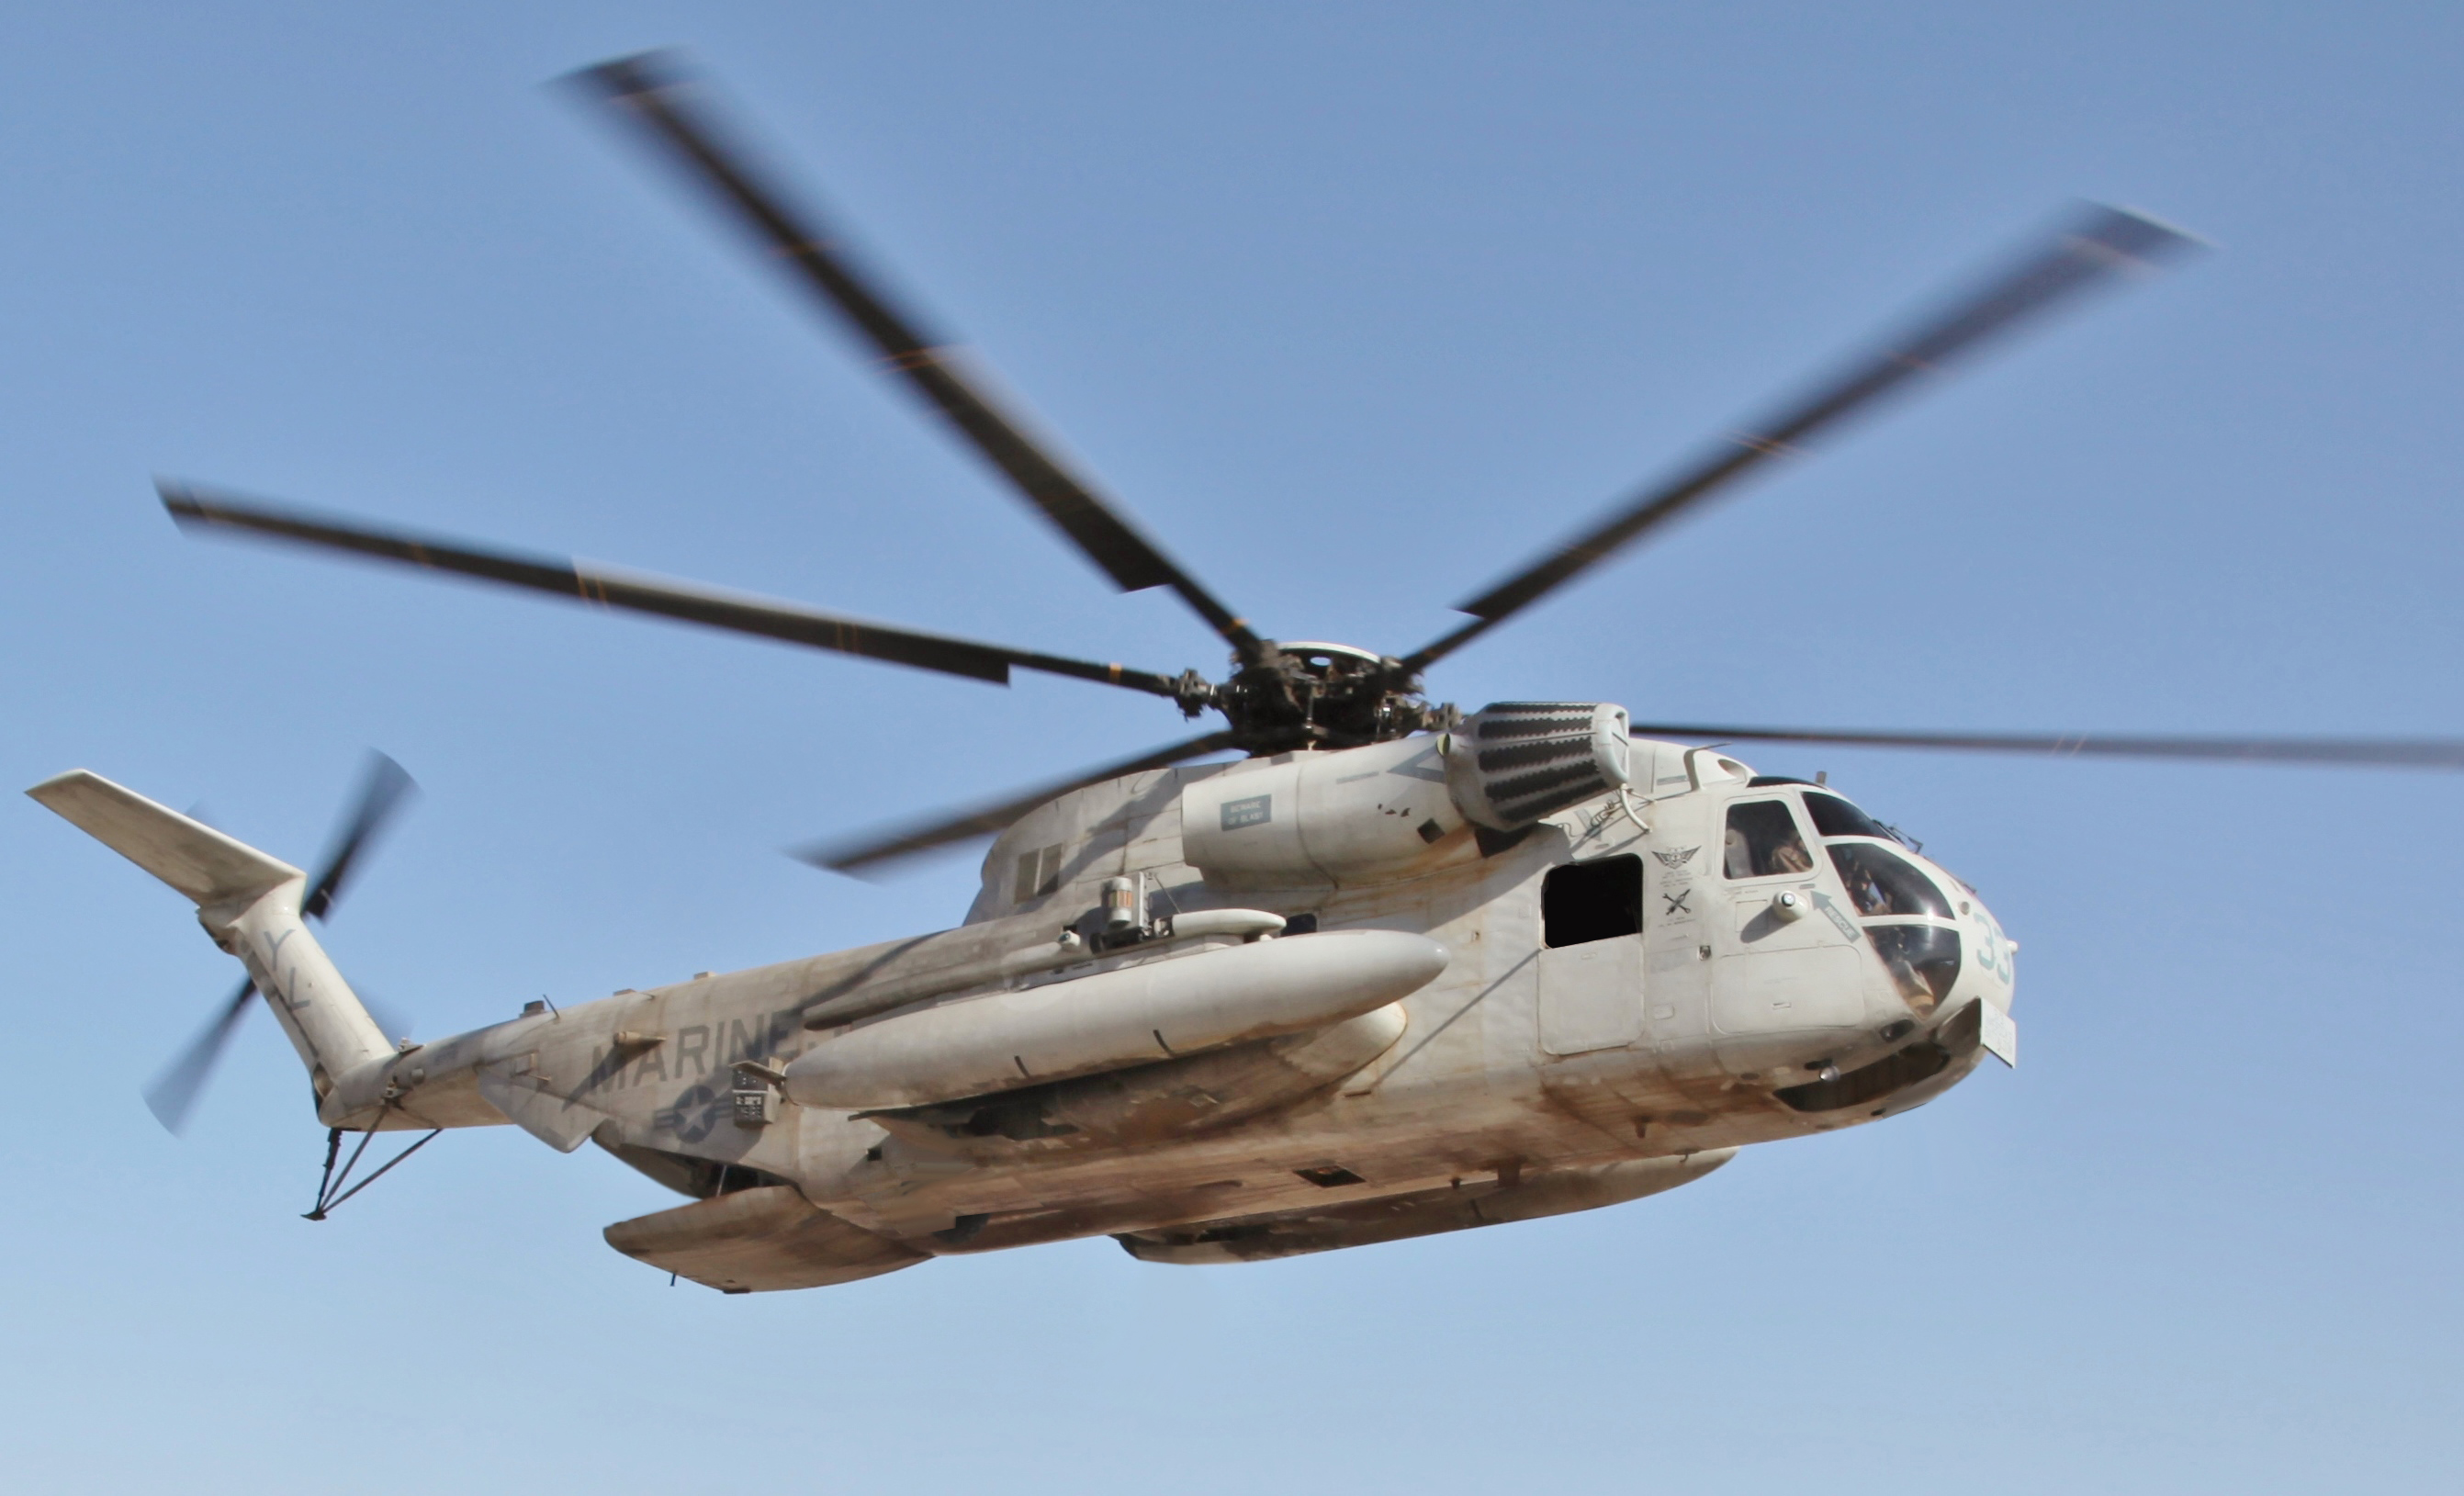
WiFi 라우터의 신호 변화를 캡처해 카메라 없이 사람 감지, 호흡·심박수 측정, 움직임 추적을 수행하는 Rust 기반 오픈소스 플랫폼 RuView를 공개했다. ESP32(9달러 수준) 센서와 Channel State Information(CSI)를 이용해 벽을 통과한 신호를 분석하며, 8KB 크기의 양자화 모델로 라즈베리파이에서 마이크로초 단위로 처리된다. 수면 단계 분류, 낙상 감지, 제스처 인식 등 21개 센서 항목을 제공하고, Home Assistant, Apple Home, Google Home, Alexa 등 주요 스마트홈 생태계에 통합된다. 전체 요약 5문장 읽기 → 031 11:10 ▲ 148 · 댓글 46 CH-53 헬리콥터 로터 블레이드에 쓰인 방사선 감지 시스템 CH-53 Sea Stallion 헬리콥터는 1966년부터 운용되며, 알루미늄이나 티타늄 로터 블레이드가 공중에서 미세한 균열이 생기는 것을 감지하는 것이 과제였다. 하드웨어 · 시스템 · The Helicopter with Radioactive Blades
Key Point 회전하는 기계 부품의 감지 문제를 전자 없이 방사능으로 우아하게 해결한 60년 이상 된 기술의 사례로, 제약 속에서의 창의적 엔지니어링을 보여준다.
핵심 요약
CH-53 Sea Stallion 헬리콥터는 1966년부터 운용되며, 알루미늄이나 티타늄 로터 블레이드가 공중에서 미세한 균열이 생기는 것을 감지하는 것이 과제였다. 날개 내부를 질소로 가압하고 지면에서는 기압계로 균열을 확인할 수 있었지만, 비행 중 실시간 감지는 회전하는 블레이드에 배터리나 전자 센서를 설치하기 어려웠다. 해결책은 IBIS(Inflight Blade Monitoring System) 시스템으로, 기압계에 방사성 동위원소 스트론튬-90(베타 방출체)을 소량 포함시키고 헬리콥터 내부 가이거 계수기로 감지하는 방식이다. 전체 요약 5문장 읽기 →