쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 10월 30일 (금)까지 3636건
10건 · "캘리브레이션"조건 지우기 ×
001 15:11 ▲ 14 · 댓글 2 로봇 조작 성공 판정하는 오픈 비전-언어 모델 RoboJev 공개 로봇 조작 영상에서 작업 성공 여부를 판단하는 오픈 가중치 비전-언어 모델 RoboJev-27B를 공개했다. AI · 머신러닝 · RoboJev: An Open Vision-Language Judge for Robot Success Detection
Key Point 로봇 조작의 성공 판정을 자동화하는 오픈 모델으로, 다양한 로봇 환경에 일반화되며 비용 효율적인 추론 속도를 제공해 로보틱스 연구와 실무에 즉시 활용 가능하다.
핵심 요약
로봇 조작 영상에서 작업 성공 여부를 판단하는 오픈 가중치 비전-언어 모델 RoboJev-27B를 공개했다. 작업 지시, 조작 시도의 10개 프레임, 그리고 보조 카메라 최종 프레임을 입력받아 작업 완료 여부를 예측한다. JEV-27B-VL을 기반으로 52,598개 에피소드 기록으로 학습했으며, 언어 모델만 rank-32 LoRA 어댑터로 미세조정하고 비전 인코더는 고정했다. 전체 요약 9문장 읽기 → 002 12:11 ▲ 46 · 댓글 2 확산 언어 모델의 추측 디코딩 가속화 기법 SPOT 제안 확산 언어 모델(DLM)은 병렬 텍스트 생성이 가능하지만 속도-품질 트레이드오프를 겪고 있다. AI · 머신러닝 · On the SPOT: Enhancing Speculative Decoding for Diffusion Language Models via Commit-Order Prediction
Key Point 확산 언어 모델의 속도 문제를 해결하는 새로운 추측 디코딩 기법으로, 토큰 위치 순서 예측이라는 핵심 인사이트를 통해 정확성을 유지하면서 6배 이상의 가속화를 달성했으며, 학습된 드래프터가 여러 모델에 전이 가능해 실용성이 높다.
핵심 요약
확산 언어 모델(DLM)은 병렬 텍스트 생성이 가능하지만 속도-품질 트레이드오프를 겪고 있다. 정확한 디코딩은 모델 패스당 하나의 마스킹된 위치만 채우고, 빠른 멀티토큰 디코딩은 품질 손실이 발생한다. 추측 디코딩은 자동회귀 모델의 표준 가속 기법이지만 DLM에 직접 적용되지 않는데, DLM은 무엇을 생성할지뿐 아니라 어디에 생성할지를 선택해야 하기 때문이다. 전체 요약 11문장 읽기 → 003 21:11 ▲ 10 · 댓글 1 네트워크 보안에 타입화된 결정 모델 도입, VX-One 실증 네트워크 경계 방어(perimeter triage)는 빠른 시그니처 엔진과 느리지만 의미를 파악하는 생성형 모델 간의 절충이 필요한데, 최근 상용 System One 결정 모델들이 이진 게이트·폐쇄형 선택·순서형 점수 같은 타입화된 의사결정 원시형을 API로 제공하기 시작했다. 보안 · VX-One: Typed, Calibrated Decision Heads for Real-Time Perimeter Triage - An empirical study of unknown-attack honesty, cascade gray zones, and calibration under drift
Key Point 시그니처 엔진과 머신러닝의 장점을 결합하는 캐스케이드 아키텍처에서 타입화된 결정의 효과와 한계를 실증적으로 측정한 결과, 특히 시간적 변화 같은 실전 조건에서 캘리브레이션이 붕괴되는 현상은 보안 시스템 운영에 직접 영향을 미친다.
핵심 요약
네트워크 경계 방어(perimeter triage)는 빠른 시그니처 엔진과 느리지만 의미를 파악하는 생성형 모델 간의 절충이 필요한데, 최근 상용 System One 결정 모델들이 이진 게이트·폐쇄형 선택·순서형 점수 같은 타입화된 의사결정 원시형을 API로 제공하기 시작했다. VX-One은 100K-10M 파라미터의 소규모 멀티헤드 네트워크로서 캘리브레이션된 게이트, 미지의 선택지를 항상 포함하는 폐쇄형 후보군에서의 선택, 순서형 점수를 출력하며, CPU에서 약 0.7-1.7ms의 추론 시간을 가진다. UNSW-NB15, CIC-IDS2017, EMBER2024 벤치마크에서 캘리브레이션된 XGBoost, 랜덤포레스트, MLP, Kitsune과 비교 평가했고, Suricata 시그니처 엔진(52,674개 규칙) 뒤에 VX-One을 두는 2단계 캐스케이드 구성을 CIC-IDS2017의 5일간 데이터로 측정했다. 전체 요약 7문장 읽기 → 004 15:11 ▲ 286 · 댓글 3 VLM이 로봇을 직접 코딩하다, HexaShell의 도전과 한계 비전 언어 모델(VLM) 기반 에이전트가 로봇 조종에서 학습된 정책과 경쟁할 수 있는 수준에 도달했으며, 연구팀은 코딩 에이전트가 로봇을 제어할 때 어디까지 갈 수 있는지 검증하는 HexaShell 시스템을 개발했다. AI · 머신러닝 · HexaShell: A Thin Harness for Exploring the Limits of VLM Agents as Robot Coding Agents
Key Point 로봇 조종을 위한 VLM 에이전트가 시각 기반 자율 학습으로 최고 성능을 달성했으나, 정밀한 접촉 제어에서 근본적인 한계를 드러내며 향후 로봇 AI 개발의 방향을 제시한다.
핵심 요약
비전 언어 모델(VLM) 기반 에이전트가 로봇 조종에서 학습된 정책과 경쟁할 수 있는 수준에 도달했으며, 연구팀은 코딩 에이전트가 로봇을 제어할 때 어디까지 갈 수 있는지 검증하는 HexaShell 시스템을 개발했다. HexaShell은 최소한의 인터페이스를 유지하며 에이전트의 명령을 로봇 동작으로만 변환하고, 양팔 로봇을 단일 명령줄로 구동하며 RGB 카메라 3개와 카메라 캘리브레이션 정보를 제공한다. 실패 후 에이전트는 로그를 읽고 원인을 파악한 뒤 작은 프로그램(도구)을 작성하거나 수정하며, 이렇게 학습한 내용을 코드로 유지한다. 전체 요약 10문장 읽기 → 005 15:11 ▲ 25 · 댓글 2 선택 작업에 특화된 경량 멀티모달 모델 Intern-Decision 공개 Intern-Decision은 텍스트와 이미지로부터 구조화된 선택과 확률을 반환하는 0.8B, 2B, 4B 사이즈의 멀티모달 의사결정 모델이다. AI · 머신러닝 · Intern-Decision: Efficient Multimodal Decision Making with Autoregressive Masked Language Modeling
Key Point 의사결정이 필요한 에이전트 시스템에서 응답 생성 대신 구조화된 선택을 직접 반환하므로, 지연시간을 줄이고 모델-환경 인터페이스를 단순화한다.
핵심 요약
Intern-Decision은 텍스트와 이미지로부터 구조화된 선택과 확률을 반환하는 0.8B, 2B, 4B 사이즈의 멀티모달 의사결정 모델이다. 자동회귀 마스크 언어 모델링 목표를 사용하여 완전한 어시스턴트 JSON 스켈레톤에 필드당 하나의 결정 플레이스홀더를 배치하고, 한 번의 순방향 전달로 모든 필드를 평가한다. 4B 모델이 7개 평가 세트에서 평균 90.02% 정확도를 달성했으며, Llama v1.13.0의 88.74%를 능가한다. 전체 요약 7문장 읽기 → 006 12:11 ▲ 128 · 댓글 113 AI로 리눅스 드라이버 없는 하드웨어를 역공학했다 저자가 구형 필름 스캐너 Plustek 8200i를 구입했으나 칩셋이 변경되어 리눅스 드라이버가 없었고, Claude AI의 도움을 받아 드라이버 작성에 시도했으나 오래 진전이 없었다. 하드웨어 · 시스템 · Using AI to reverse engineer hardware
Key Point 문서화되지 않은 하드웨어의 드라이버 작성이라는 골치 아픈 작업을 AI가 크게 단축시켰으며, 저자가 공개한 hw-harness 도구로 누구나 같은 방식을 시도할 수 있게 되었다.
핵심 요약
저자가 구형 필름 스캐너 Plustek 8200i를 구입했으나 칩셋이 변경되어 리눅스 드라이버가 없었고, Claude AI의 도움을 받아 드라이버 작성에 시도했으나 오래 진전이 없었다. Tom Crider가 AI 에이전트로 마우스 드라이버를 수정한 사례에서 영감을 받아, Claude에게 Windows 가상머신을 제어해 USB 데이터를 캡처하도록 설정했다. 스캐너의 Windows 드라이버 출력과 Linux 드라이버 출력을 비교하는 능력이 결정적이었고, 며칠 내에 적외선 스캔 지원이 포함된 작동하는 SANE 드라이버를 완성했다. 전체 요약 13문장 읽기 → 007 15:13 ▲ 37 · 댓글 2 로봇 영상 예측 모델 DreamTrue, AgiBot World Challenge 2026 우승 로봇의 행동에 충실하고 물리적으로 타당한 영상 예측이 가능한 다중 시점·다중 로봇 대응 월드 모델 DreamTrue를 제시한다. AI · 머신러닝 · DreamTrue: Action-Faithful Robot World Model with Counterfactual Post-Training
Key Point 로봇 학습에서 행동 추종과 물리적 타당성이라는 두 가지 핵심 문제를 동시에 해결하는 기법이 실제로 결함률을 48%에서 6%로 낮췄으며, 국제 대회 우승으로 검증되어 로봇 월드 모델 발전에 중요한 진전을 보여준다.
핵심 요약
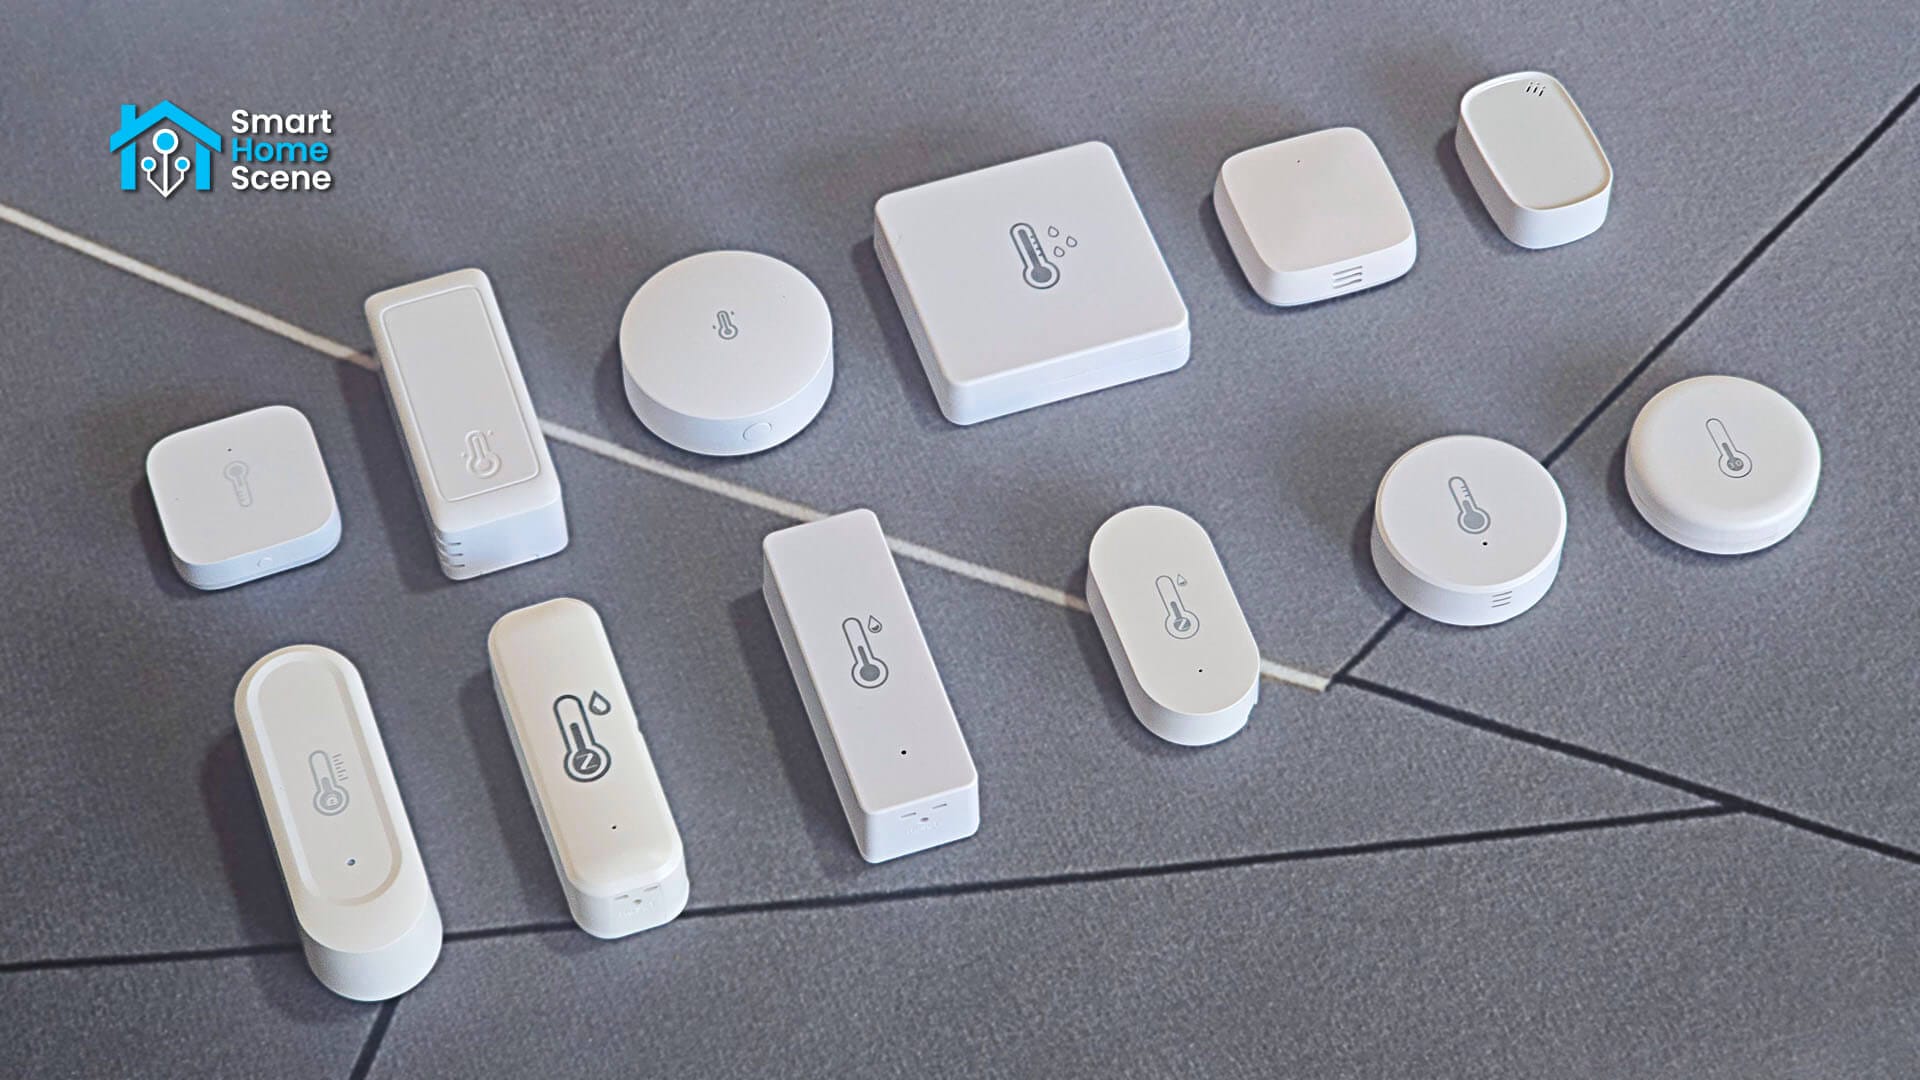
로봇의 행동에 충실하고 물리적으로 타당한 영상 예측이 가능한 다중 시점·다중 로봇 대응 월드 모델 DreamTrue를 제시한다. 기존 로봇 데이터셋으로 학습할 때 발생하는 두 가지 문제를 해결한다: 부정확한 캘리브레이션이 행동 추종을 방해하고, 실패 상호작용의 제한적 범위가 성공 편향을 만든다. 행동 궤적을 이미지 공간 조건으로 변환하고 오프라인 기하학 캘리브레이션을 도입해 다양한 로봇 체형 간 행동 추종을 개선한다. 전체 요약 8문장 읽기 → 008 18:35 ▲ 243 · 댓글 123 실제 측정한 12개 Zigbee 온습도센서 정확도 비교 AliExpress에서 주로 구매되는 Aqara·Sonoff·Tuya·Thirdreality·Zemismart·Moes 등의 Zigbee 온습도센서 12개를 실제 환경에서 비교 테스트했다. 하드웨어 · 시스템 · Best-selling Zigbee temperature sensors tested and compared
Key Point 스마트홈에서 가장 저렴한 Zigbee 온습도센서를 선택할 때 정확도·배터리 수명·보고 간격 조정 가능성이 매우 다르므로 실제 측정 데이터에 기반한 선택이 필요하다.
핵심 요약
AliExpress에서 주로 구매되는 Aqara·Sonoff·Tuya·Thirdreality·Zemismart·Moes 등의 Zigbee 온습도센서 12개를 실제 환경에서 비교 테스트했다. 캘리브레이션된 기준 센서(Xiaomi Miaomiaoce MHO-C401)와 나란히 놓고 약 10일간 측정했으며, 기준 센서는 정육점의 법정 검증 온도계로 영점을 재조정했다. 온도 정확도는 Paulie(Sonoff SNZB-02P)와 Carmela(Sonoff SNZB-02B)가 평균 0.2°C 편차로 가장 우수했고, Livia·Adriana·Furio는 0.5~0.8°C 오차를 보였다. 전체 요약 12문장 읽기 → 009 12:11 ▲ 14 · 댓글 2 LLM 긴 문맥 추론 가속, KV 캐시 저비트 양자화 기법 WUSH-KV 컨텍스트 길이와 배치 크기가 늘어나면서 KV 캐시의 메모리와 대역폭 비용이 증가하여 긴 문맥 추론 효율이 떨어지는 문제를 해결하기 위해 WUSH-KV 기법을 제안했다. AI · 머신러닝 · WUSH-KV: KV Cache Quantization with Data-Adaptive Transforms
Key Point 긴 문맥을 다루는 LLM의 추론 속도와 메모리 효율을 크게 개선할 수 있는 양자화 기법으로, 실제 프로덕션 환경에서 바로 적용 가능한 방법을 제시한다.
핵심 요약
컨텍스트 길이와 배치 크기가 늘어나면서 KV 캐시의 메모리와 대역폭 비용이 증가하여 긴 문맥 추론 효율이 떨어지는 문제를 해결하기 위해 WUSH-KV 기법을 제안했다. WUSH-KV는 행렬 곱셈의 두 인수에서 2차 통계량을 이용해 데이터 인식 변환을 구성하는 WUSH 방식을 KV 캐시에 적용한 것으로, 양자화 오류를 줄일 수 있다. 캘리브레이션 데이터로 key와 value에 대해 별도의 변환을 구성하며, value 변환은 모델 가중치에 포함시키고 key 변환은 RoPE 이후에 적용한다. 전체 요약 6문장 읽기 → 010 21:11 ▲ 253 · 댓글 83 25줄의 파이썬으로 구현한 Jev Jev는 주어진 선택지에 대해 확률을 출력하는 분류 모델로, 로컬에서 실행되며 데이터를 외부로 보내지 않는다. AI · 머신러닝 · Jev in 25 Lines of Python
Key Point 로컬 LLM만으로 프롬프트 기반 분류를 확률값으로 변환하는 간단한 방법을 제시하므로, 프라이빗한 분류 작업이 필요한 개발자에게 실용적이다.
핵심 요약
Jev는 주어진 선택지에 대해 확률을 출력하는 분류 모델로, 로컬에서 실행되며 데이터를 외부로 보내지 않는다. 저자는 Qwen3-0.6B 모델을 로드하고 선택지의 로짓값을 계산한 후 소프트맥스를 적용해 확률을 도출하는 방식으로 Jev를 구현했다. 합성 데이터 생성, API 호출, 강화학습 기반 캘리브레이션 등 복잡한 방법 없이도 기본 확률 계산만으로 Jev를 구현할 수 있음을 보여준다.