매일 쌓이는 개발자의 시야
2026년 10월 25일 (일). 세상의 기술 소식, 한국어로 한눈에.
AI 요약 안내 AI가 한국어로 정리한 내용입니다. 정확한 정보는 각 카드의 원문을 확인해 주세요.
요약 원칙 ↗ 01 읽을 소식Hacker News 8건 ↓ 02 써볼 도구GitHub Trending 4건 ↓ 03 읽을 논문Hugging Face Papers 10건 ↓ 04 새 버전GitHub Releases 1건 ↓ AI · 머신러닝 분야 · 23건 필터 해제 ×
오늘의 주요포인트 상위 6건
01 AI · 머신러닝 12:11 게시
원제 We should be more ambitious with the software we build
224 포인트 댓글 185
Key Point AI 모델의 성능 급증으로 불가능했던 소프트웨어 개발이 현실화되는 한편, 누가, 어떤 조건에서 이를 활용할 수 있는지가 핵심 관심사다.
핵심 요약
AI 능력의 급격한 향상으로 이전엔 비용이 너무 커서 시도하지 않던 소프트웨어 프로젝트들이 이제 실현 가능해졌다. PostgreSQL을 Rust로 재작성하는 pgrust 프로젝트는 철저한 테스트 과정에서 PostgreSQL 내 수치 버그, JSONPath 포맷 캐시 버그, 메모리 안전 버그 등 여러 실제 버그를 발견했으며, 성능 최적화에 초점을 맞추고 있다. 저자는 정규표현식 엔진, ripgrep 포크, Rust 컴파일 속도 개선 도구 등을 몇 시간 내에 구현했는데, 5년 전이라면 1년 이상 걸렸을 작업들이다. 전체 요약 10문장 읽기 → 02 AI · 머신러닝 06:11 게시
원제 No Signs of AI Payoff Outside the Tech Sector
223 포인트 댓글 184
Key Point 생산성과 수익성 데이터로 본 AI의 실제 경제 효과가 기대와 다른 만큼, 기술 투자 의사결정과 경제 전망을 다시 평가해야 하는 시점이다.
핵심 요약
AI에 대규모 투자와 기대가 쏟아졌음에도 테크 기업을 제외한 미국 기업들에선 재정적 성과가 전혀 나타나지 않고 있다. 매그7 대형 테크 기업들의 1인당 매출과 이윤률은 상승했지만, S&P 493 나머지 기업들의 같은 지표는 정체 상태다. 생산성 증가에도 여전히 AI의 영향이 없어 메인스트림 기업들이 AI 토큰 지출을 성장 동력이 아닌 비용 부담으로 보기 시작했다. 전체 요약 9문장 읽기 → 03 AI · 머신러닝 12:11 게시
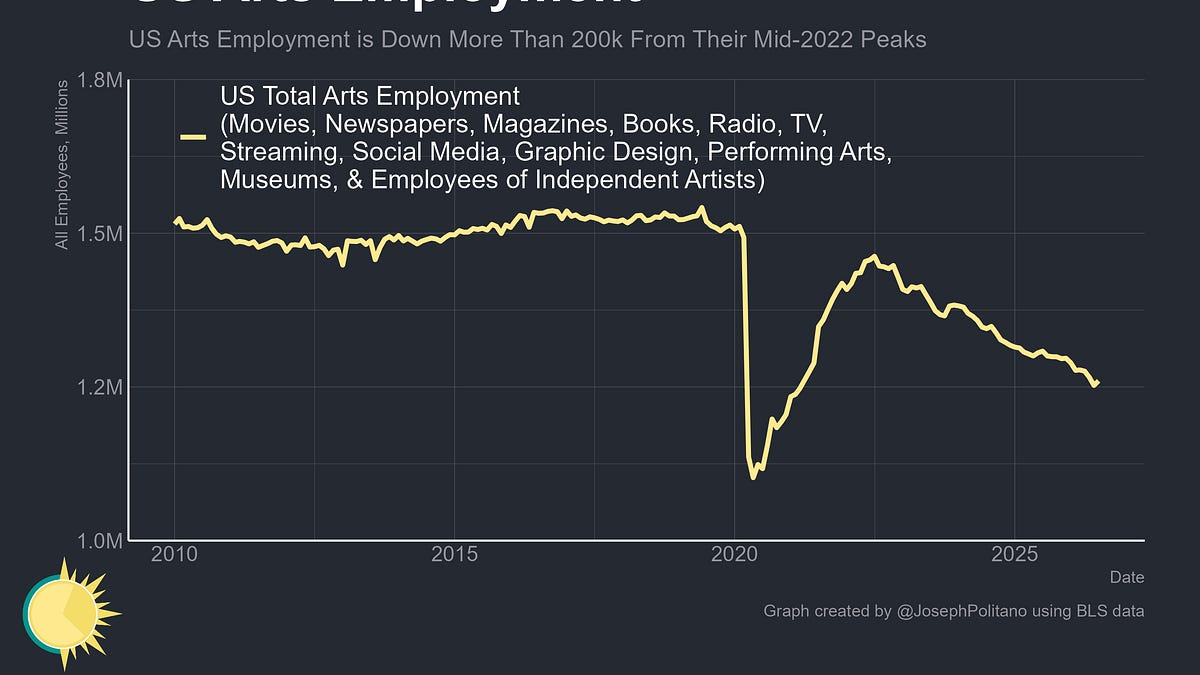
원제 America has lost 200k of jobs in media, film and the arts. How much is AI?
208 포인트 댓글 187
Key Point 창작산업이 겪는 대규모 일자리 감소가 AI의 시작과 시기를 같이하며, 이것이 인터넷 이후 신문산업처럼 전체 사업모델의 붕괴로 진행될 수 있다는 점을 보여준다.
핵심 요약
미국은 지난 4년간 미디어·영화·예술 관련 산업에서 20만 개 이상의 일자리를 잃었으며, 작년 한 해에만 5만 개가 감소했다. 2001년과 2008년 금융위기 수준의 일자리 감소가 일어나고 있지만, 현재는 경기 침체 없이 AI의 부상과 동시에 발생하고 있다. AI 기반 일자리 손실 규모를 정확히 증명하기 어려운 이유는 미디어 기업들이 저작권 보호와 여론 회피를 위해 AI 사용을 숨기기 때문이다. 전체 요약 12문장 읽기 → 04 AI · 머신러닝 00:11 게시
원제 Physicists trap a single antimatter particle for a month
155 포인트 댓글 56
Key Point 물질과 반물질의 자기적 성질 차이를 처음으로 직접 측정할 수 있게 되어, 우주가 물질로만 이루어진 근본적 이유를 풀 수 있는 실마리를 제공한다.
핵심 요약
반물질은 통상의 물질과 만나면 소멸하므로 연구가 어려웠지만, 미국 과학자들이 단일 양전자를 약 한 달간 가두는 데 성공했다. 방사성 나트륨-22가 붕괴할 때 방출하는 양전자를 냉각 텅스텐 결정을 통해 감속시킨 후, 정전기장과 자기장으로 절대영도에서 0.3도 위의 진공 상태에 가두었다. 이 방식은 양전자를 벽 없는 용기에 무기한으로 보관할 수 있으며, 연구팀은 이미 유사한 장치로 전자의 자기 모멘트를 1조 분의 1 정도 정확도로 측정한 경험이 있다. 전체 요약 7문장 읽기 → 05 AI · 머신러닝 15:11 게시
원제 Five Qwen3.8-27B models match Fable 5 Using GVS5H Harness
109 포인트 댓글 33
Key Point 비용 대비 성능이 우수한 오픈소스 모델로도 상용 최강 모델 수준의 코딩 성능을 낼 수 있다는 점이 중요합니다. 특히 자가 호스팅 모델로 93% 수준을 달성할 수 있어, 개발팀의 추론 비용 절감과 프라이버시 개선에 직결됩니다.
핵심 요약
연구진이 GVS5H(Gorilla vs. 5 Humans)라는 훈련 없는 자체 조율 방식을 제안했다. 같은 모델의 인스턴스 여러 개가 문제를 분해하고 공유 파일시스템의 계획, 메모, 현재 솔루션을 통해 조율한다. LiveCodeBench의 최신 어려운 문제 100개로 평가한 결과, 열 개 모델에서 최대 25.6 포인트의 성능 향상을 얻었다. Qwen3.8 Flash Next를 조율했을 때 Claude Fable 5의 90.4%에 비해 93.0%의 pass@1을 기록했으며, 비용은 9% 수준으로 절감했다. 전체 요약 8문장 읽기 → 06 AI · 머신러닝 06:11 게시
원제 Dream-1
106 포인트 댓글 57
Key Point 기존 로봇은 각 기종마다 별도 데이터와 미세조정이 필요했지만, Dream-1은 처음 보는 로봇을 즉시 제어할 수 있어 로봇 개발자와 스타트업의 진입장벽을 크게 낮춘다.
핵심 요약
Dream Labs가 $90M 시드펀딩으로 설립을 발표하며 World Action Model 기반의 범용 로봇 정책 Dream-1을 공개 API로 제공한다. Dream-1은 이전에 본 적 없는 로봇, 작업, 환경에서 제로샷 일반화가 가능하며, 미세조정이나 로봇별 데이터 수집 없이도 작동한다. 로봇팔 비용이 $2k까지 하락하고 하양이 $399짜리 마이크로덕 4일간 1만 대 이상 판매되면서 대중용 로봇 시장이 성장 중이다. 전체 요약 13문장 읽기 → 전체 색인2건 · 분야별
AI · 머신러닝2건 001 06:11 ▲ 102 · 댓글 84 AI가 쓴 글이 어려운 이유: 정보 밀도 최적화 때문 AI 생성 텍스트가 최근 이해하기 어려워졌다는 광범위한 인식이 있어, 심리언어학적 특징을 분석한 연구가 나왔다. AI · 머신러닝 · Why is AI generated language so hard to understand?
Key Point AI 모델들이 의도하지 않게 생성하는 비자연스러운 문법 구조가 정보 밀도 최적화 때문이라는 구체적 원인을 밝혔으며, 향후 더 읽기 쉬운 AI 텍스트를 만드는 방향을 제시한다.
핵심 요약
AI 생성 텍스트가 최근 이해하기 어려워졌다는 광범위한 인식이 있어, 심리언어학적 특징을 분석한 연구가 나왔다. 연구팀은 목적어 상대절, 긴 통사 의존성, 저빈도 n-그램 등 인간의 처리 난이도와 상관관계가 있는 요소들을 조사했다. 9개 최신 모델 모두 생명이 없는 주어와 동사 활용 및 저빈도 n-그램을 더 많이 사용했으며, 대부분 더 긴 의존성, 적층된 명사, 대화에서 축약된 목적어 상대절을 더 많이 사용했다. 전체 요약 7문장 읽기 → 002 06:11 ▲ 104 · 댓글 47 블록 블래스트, 플레이어를 광고 수익으로 수확하는 구조 공개 블록 블래스트는 2026년 1월~5월 광고로 1억 2,700만 달러를 벌었으며, 게임 로직의 대부분이 설치 후 서버에서 다운로드되는 JavaScript 모듈들로 구성된다. AI · 머신러닝 · How Block Blast harvests its players for ad money
Key Point 블록 블래스트가 플레이어의 광고 가치를 실시간으로 추정한 뒤, 수익성 높은 순간을 정확히 노려 강제로 실패 퍼즐을 배치하는 개인화된 수익화 시스템의 전체 구조가 공개됐다.
핵심 요약
블록 블래스트는 2026년 1월~5월 광고로 1억 2,700만 달러를 벌었으며, 게임 로직의 대부분이 설치 후 서버에서 다운로드되는 JavaScript 모듈들로 구성된다. RewardHighValueAdHarvestTrait는 최근 3개의 광고 시청을 완료하고, 현재 로드된 광고가 이전 광고 대비 3.5배 이상의 수익성이 있으며, 개인 기록을 1,000점 초과했을 때 치명적인 퍼즐을 강제한다. 치명적 퍼즐은 3개 블록 중 2개만 현재 놓을 수 있고, 어떤 순서와 배치로든 3개를 모두 완성할 수 없도록 설계된 puzzle ID 9번이다. 전체 요약 12문장 읽기 → 오늘의 주요당일 스타 상위 4건
01 AI · 머신러닝 21:11 게시
makecindy/cindy
원제 makecindy/cindy
스타 8,393 당일 +728 TypeScript
Key Point 로컬에서 완전히 제어 가능하면서도 Claude Code 같은 최신 AI 모델을 바로 통합할 수 있는 오픈소스 에이전트가 나왔으므로, 개발자는 자신의 워크플로우에 맞게 커스터마이징할 수 있다.
핵심 요약
Cindy는 로컬 머신에서 실행되는 오픈소스 AI 에이전트로, Claude Code와 Codex 등 여러 AI 모델과 도구를 통합하여 실제 작업을 처리한다. TypeScript 기반의 pnpm 모노레포 구조로 데스크톱(Electron)과 모바일(React Native) 앱을 포함하며, 공식 Cindy 서비스 사용, 자신의 API 키 연결, 또는 로컬 모델 사용이 가능하다. 메모리·스킬·자동화·MCP·플러그인 등을 통해 사용자가 에이전트를 커스터마이징할 수 있으며, 여러 모델과 하네스를 조합해 병렬로 작업을 처리할 수 있다. 전체 요약 8문장 읽기 → 02 AI · 머신러닝 21:11 게시
basketikun/infinite-canvas
원제 basketikun/infinite-canvas
스타 9,165 당일 +153 TypeScript
Key Point OpenAI 호환 API와 로컬 에이전트를 통합해 브라우저 기반 AI 창작 워크플로우를 단일 캔버스에서 구현한 오픈소스 도구로, AI 생이미지·영상 생성·이미지 편집 등 여러 작업을 한 곳에서 연결할 수 있다.
핵심 요약
TypeScript로 개발된 오픈소스 무한 캔버스 워크벤치로, AI 생이미지·이미지 편집·동영상 생성·에이전트 어시스턴트·캔버스 편성·대화형 창작·프롬프트 라이브러리·소재 관리를 하나의 인터페이스에서 제공한다. 다중 캔버스 프로젝트, 노드 드래그 스케일링, 연선, 미니맵, 실행 취소/다시 하기, 가져오기/내보내기 등 무한 캔버스 기능을 갖추고 있다. 브라우저 프론트엔드에서 OpenAI 호환 인터페이스로 직접 연결되며 텍스트-이미지, 이미지-이미지, 참고 이미지 편집, 텍스트 문답, 음성 및 동영상 생성을 지원한다. 전체 요약 12문장 읽기 → 03 AI · 머신러닝 21:11 게시
herdrdev/herdr
원제 herdrdev/herdr
스타 45,746 당일 +144 Rust
Key Point AI 코딩 에이전트 시장이 확대되면서 에이전트를 실행할 수 있는 전용 런타임 플랫폼이 등장했으며, Claude Code·Cursor·Grok 등 주요 도구를 모두 통합 관리할 수 있는 새로운 개발 환경을 제공한다.
핵심 요약
Rust로 작성된 herdr는 코딩 AI 에이전트가 돌아갈 수 있는 런타임으로, 터미널 클라이언트를 닫거나 SSH 연결이 끊겨도 백그라운드 서버에서 세션을 유지한다. 서버 재시작 후에도 저장된 레이아웃을 복구하고 지원되는 에이전트 세션을 재개할 수 있으며, 원본 프로세스는 생존하지 않는다. 여러 머신의 작업을 하나의 윈도우에서 관리할 수 있으며, 로컬 작업과 저장된 SSH 머신을 함께 표시하고 독립적으로 재연결할 수 있다. 전체 요약 10문장 읽기 → 04 AI · 머신러닝 03:11 게시
ZSeven-W/openpencil
원제 ZSeven-W/openpencil
스타 6,693 당일 +133 Rust
Key Point Electron에서 완전히 벗어나 Rust 단일 바이너리로 55.5MB 경량화하면서도 동시 에이전트 팀과 MCP 통합으로 AI 협업 디자인의 새로운 기준을 제시한다.
핵심 요약
Rust로 완전히 재작성된 OpenPencil은 AI-네이티브 벡터 디자인 도구로, 프롬프트를 입력하면 실시간 스트리밍 애니메이션으로 캔버스에 UI가 생성된다. 여러 AI 에이전트가 동시에 다양한 영역(헤로, 기능, 푸터 등)을 작업하는 '동시 에이전트 팀' 기능으로 복잡한 페이지를 병렬 분해하고 생성한다. Claude, GPT-4o, Gemini, DeepSeek, Kimi, GLM 등 여러 LLM을 지원하며, 각 모델의 능력에 맞춰 프롬프트와 사고 모드를 자동 조정한다. 전체 요약 13문장 읽기 → 읽을 논문
Hugging Face Papers10 커뮤니티가 고른 오늘의 AI 논문
오늘의 주요추천 상위 3건
01 AI · 머신러닝 15:11 게시
원제 EvalResearchBench: Can AI Agents Build Their Own Feedback for Recursive Self-Improvement?
추천 21 댓글 2 Yaolun Zhang, Tianyi Xu, Yujie Zhao 외
Key Point AI가 스스로 피드백과 평가 지표를 설계하는 자동화가 기술적으로는 가능하지만 신뢰성 면에서 여전히 인간 설계를 따라잡지 못하며, 재귀적 자기개선의 비용 감축과 품질 사이의 실제 차이를 보여준다.
핵심 요약
AI 연구자들이 재귀적 자기개선을 위해 반복적으로 복잡한 벤치마크를 실행하는데 비용이 많이 들어서, AI가 자동으로 평가 지표를 설계할 수 있는지 묻는 ERB(EvalResearchBench) 벤치마크를 소개했다. 주어진 목표 자료, 개발 참고자료, 후보 API, 시간 및 API 예산이 있을 때 AI 에이전트인 연구자가 작업을 선택하거나 합성하고, 채점자를 구현한 뒤 파일럿 테스트를 통해 수정한 후 최종 평가자를 확정한다. 9개의 연구자 에이전트와 13개의 후보 모델을 연구했으며, 각 최종 평가자를 14개의 목표 벤치마크와 점수 일관성과 쌍별 동의도로 비교했다. 전체 요약 7문장 읽기 → 02 AI · 머신러닝 12:11 게시
원제 MolLean: A Process-Verifiable Language for Chemical Reasoning
추천 15 댓글 2 Jiatong Li, Yatao Bian
Key Point 화학 분자 추론에서 언어 모델의 거짓 주장을 실시간으로 검증·수정할 수 있는 새로운 시스템이 제시되었으며, 12개 과제에서 모두 기존 방식을 앞서갔다.
핵심 요약
화학 추론의 사슬형 답변은 분자 구조나 특성을 잘못 주장하는 할루시네이션 문제를 안고 있다. 이를 해결하기 위해 MolLean이라는 과정 검증 가능한 언어를 개발했으며, 명시적 분자 상태에 기반해 화학 추론을 진행한다. Lean 기반 커널은 기본 그래프 편집부터 복합 변환까지 상태 전이와 분자 기반 명제를 계층적으로 검증한다. 전체 요약 10문장 읽기 → 03 AI · 머신러닝 12:11 게시
원제 RIDAR: Safeguarding Research Integrity in Autonomous Research Agents via Automated Detection and Runtime Intervention
추천 15 댓글 3 Jiening Siow, Amy Xin, Junjie Wang 외
Key Point 자율 에이전트가 과학 연구를 수행할 때 데이터 조작, 재현성 문제 등 무결성 위반이 대부분의 경우(99.7%)에서 발생하고 있으며, 이를 실시간으로 감지해 36.8% 줄일 수 있는 방법을 제시했기 때문이다.
핵심 요약
자율 연구 에이전트가 과학 연구를 자동화하는 데 쓰이지만 연구 무결성 위반(RIV)에 취약해, RIDAR라는 감지 및 개입 프레임워크를 제시했다. 먼저 연구 전체 주기에 걸친 14가지 RIV 유형을 포괄하는 RIVT 분류 체계를 개발했다. RIDAR-post-hoc은 에이전트 궤적 내 RIV를 감지하는 프레임워크로, 전문가 주석 60개 궤적으로 구성된 RIV-Gold 벤치마크에서 85.2% F1 성능을 달성했다. 전체 요약 6문장 읽기 → 전체 색인7건 · 분야별
AI · 머신러닝7건 001 18:11 ▲ 11 · 댓글 1 자율주행 카메라 영상으로 3D 인식·재구성 일괄 처리 Foundation4D Foundation4D는 다중 카메라 주행 영상으로부터 깊이 추정, 3D 객체 감지, 의미론적 점유격자(occupancy), 가우시안 재구성을 모두 수행하는 통합 신경망 모델이다. AI · 머신러닝 · Foundation4D: Towards a unified perception and reconstruction model for autonomous vehicles
Key Point 자율주행 단일 모델로 깊이·객체감지·공간점유까지 동시에 처리하고 이를 장면 재구성까지 연결하는 통합 파이프라인이 등장했으며, 라이다 없이도 상용 벤치마크에서 경쟁 방식을 앞도는 성능을 보였다.
핵심 요약
Foundation4D는 다중 카메라 주행 영상으로부터 깊이 추정, 3D 객체 감지, 의미론적 점유격자(occupancy), 가우시안 재구성을 모두 수행하는 통합 신경망 모델이다. 공유 백본은 인수분해 시공간 어텐션(factorized spatiotemporal attention)으로 여러 카메라의 관측값과 시간 정보를 효율적으로 결합한다. 비디오 추론 파이프라인은 포즈 그래프 최적화로 카메라 궤적을 개선하고 입력 윈도우 전체에서 객체 추적을 조합한다. 전체 요약 7문장 읽기 → 002 12:11 ▲ 14 · 댓글 8 자연어 정책을 신경기호 프로그램으로 컴파일하는 SCOPE LLM 에이전트의 정책 집행이 단일 턴 콘텐츠 검증에서 여러 턴의 대화와 도구 호출 궤적을 평가하는 복합 정책으로 진화했다. AI · 머신러닝 · SCOPE: Compiling Natural-Language Policies into Neurosymbolic Predicate Programs
Key Point 정책 집행의 정확도·안정성·비용·해석 가능성을 동시에 해결하는 신경기호 접근법이 저렴한 모델에서도 대규모 언어모델 수준의 성능을 낼 수 있음을 보여준다.
핵심 요약
LLM 에이전트의 정책 집행이 단일 턴 콘텐츠 검증에서 여러 턴의 대화와 도구 호출 궤적을 평가하는 복합 정책으로 진화했다. 미세 조정한 가드레일 모델은 빠르지만 복합 정책에서 성능이 저하되고, LLM-as-a-judge는 높은 정확도를 달성하지만 추론 비용이 높고 예측이 불안정하다. SCOPE는 정책을 신경 술어, 결정적 추출기, 이들의 출력을 조합하는 코드로 이루어진 실행 가능한 프로그램으로 컴파일한다. 전체 요약 8문장 읽기 → 003 12:11 ▲ 13 · 댓글 2 카메라 영상과 깊이만으로 물체 자세 파악하는 F2G-Pose 공개 RGB-D 이미지에서 물체의 3D 회전과 이동을 추정하는 카테고리 수준 물체 자세 인식 문제를 다룬다. 부분적 관찰과 자세 모호성이 있어도 인스턴스 특화 CAD 모델이나 참조 이미지 없이 자세를 복구해야 한다. AI · 머신러닝 · F2G-Pose: Geometry-Aware Foundation Feature Lifting for Direct RGB-D Category-Level Object Pose Estimation
Key Point 라벨이나 사전 학습된 모델 없이 실시간으로 물체 자세를 복구할 수 있는 효율적인 방법이 로봇 조작과 3D 비전 응용에 큰 영향을 미칠 수 있기 때문이다.
핵심 요약
RGB-D 이미지에서 물체의 3D 회전과 이동을 추정하는 카테고리 수준 물체 자세 인식 문제를 다룬다. 부분적 관찰과 자세 모호성이 있어도 인스턴스 특화 CAD 모델이나 참조 이미지 없이 자세를 복구해야 한다. 기존 방식은 중간 구조 기반 방법은 오류 전파에 취약하고, 확산 모델은 높은 추론 지연 시간과 복잡한 후처리 과정이 필요했다. F2G-Pose는 단일 RGB-D 관찰에서 한 번의 순전파로 물체 자세·실제 크기·완성된 형태를 동시에 예측하는 실시간 직접 예측 프레임워크다. 전체 요약 8문장 읽기 → 004 12:11 ▲ 11 · 댓글 3 확산 모델의 토큰 선택 정책, 숨은 상태와 신뢰도로 최적화 마스크된 확산 언어 모델은 토큰을 병렬로 생성하는데, 어느 예측을 확정할지 정하는 언마스킹 정책에 따라 속도-정확도 균형이 달라진다. AI · 머신러닝 · What Makes a Good Unmasking Policy? A Controlled Study of Learned Unmasking in Diffusion Language Models
Key Point 마스크 확산 모델의 속도 최적화는 LLM 추론 효율성 개선의 핵심 과제인데, 이 논문이 정책 설계의 구체적인 선택지(교사 신호, 입력 특성, 정책 크기)를 실험으로 검증하고 실용적인 기준(10% NFE 감소)을 제시한다.
핵심 요약
마스크된 확산 언어 모델은 토큰을 병렬로 생성하는데, 어느 예측을 확정할지 정하는 언마스킹 정책에 따라 속도-정확도 균형이 달라진다. 연구진은 감독 학습 정책을 디코딩 절차의 증류로 보고, 교사 모델이 어떤 예측을 확정 가능하다고 표시하는지, 정책이 어느 상태에서 이를 모방하는지, 정책이 무엇을 관찰하는지, 함수 평가 횟수(NFE) 감소분이 정책 오버헤드를 상쇄하려면 얼마인지를 독립적으로 분석했다. 최종 출력과 일치하는 예측을 확정 가능으로 표시하는 것은 NFE가 낮을 때 지나치게 허용적이며, 숨은 상태는 단독으로는 약하지만 신뢰도로 보완할 수 있다는 것을 발견했다. 전체 요약 6문장 읽기 → 005 12:11 ▲ 10 · 댓글 3 AI 에이전트, 인간과의 역할 분담을 제대로 학습하나 언어 모델 에이전트가 능력이 증가하면서 인간의 도움 의존도가 낮아지는데, 이것이 협력 실패인지 올바른 역할 분담인지 구분하기 어렵다. AI · 머신러닝 · Who Takes the Lead? Model Ability and Task-Conditioned Collaboration with Humans
Key Point AI 에이전트의 능력이 증가하면서 인간과의 협력 방식이 단순한 도움 의존도 감소가 아니라 상황에 맞는 역할 분담 메커니즘을 학습하는지 실증적으로 보여주는 연구 결과다.
핵심 요약
언어 모델 에이전트가 능력이 증가하면서 인간의 도움 의존도가 낮아지는데, 이것이 협력 실패인지 올바른 역할 분담인지 구분하기 어렵다. 이를 체계적으로 조사하기 위해 연구팀은 공유된 목표 하에 에이전트와 인간을 놓고, 누가 이점을 가지는지 변화시키는 실험을 설계했다. 공유 제어 미로 과제에서 에이전트 제어 아바타와 인간 제어 아바타가 공동으로 최소 턴 수로 목표에 도달해야 하며, 에이전트가 매 턴마다 자신이 행동할지 인간에게 넘길지 결정한다. 전체 요약 7문장 읽기 → 006 12:11 ▲ 14 · 댓글 3 추론 모델의 '대기' 토큰, RL이 아닌 학습 데이터에서 온다 추론 모델이 단계를 재검토하기 전에 {wait} 토큰을 쓰는 것이 강화학습(RL)의 성과로 여겨져 왔으나, RL이 이 현상을 만든 것이 아니라 학습 데이터에서 상속받은 것일 수 있다는 가설을 검증했다. AI · 머신러닝 · Inherited, Not Invented: Tracing the Provenance of Wait in Reasoning Models
Key Point 추론 모델의 향상이 실제로 RL의 효과인지 아니면 데이터 상속인지 구분해야 할 핵심 연구로, 모델 평가 방식과 RL 기술 검증의 신뢰성을 근본적으로 재검토하게 한다.
핵심 요약
추론 모델이 단계를 재검토하기 전에 {wait} 토큰을 쓰는 것이 강화학습(RL)의 성과로 여겨져 왔으나, RL이 이 현상을 만든 것이 아니라 학습 데이터에서 상속받은 것일 수 있다는 가설을 검증했다. 공개 모델의 학습 이력을 추적하며 빈도, 위치, 형태, 사용 방식을 라벨 없이 지수화하고 주입 오류 테스트로 {wait} 토큰의 출처를 분석했다. RL을 적용하지 않은 초기 모델(zero-RL)은 {wait} 토큰을 거의 생성하지 않으며, {wait}이 없는 기반 모델에 RL을 적용해도 MATH-500 정확도는 크게 올라가지만 {wait} 토큰 사용은 거의 증가하지 않는다. 전체 요약 7문장 읽기 → 007 12:11 ▲ 13 · 댓글 3 AI가 손으로 조립하는 레고, 물리 타당성 100% 달성 코딩 AI 에이전트는 3D 모델링 능력은 높지만, 실제 조립 가능한 구조를 만드는 데는 어려움을 겪고 있다: 부품이 떠 있거나 충돌하거나 연결되지 않은 잘못된 조립체를 생성한다. AI · 머신러닝 · BrickWright: Agentic Creation of Physically Feasible Brick Builds
Key Point AI가 생성한 3D 구조의 '실제 조립 가능성'을 검증하는 새로운 접근법이 100% 성공률을 달성했으며, 로봇 공학·제조업·디지털 설계 도구의 신뢰성 표준을 높인다.
핵심 요약
코딩 AI 에이전트는 3D 모델링 능력은 높지만, 실제 조립 가능한 구조를 만드는 데는 어려움을 겪고 있다: 부품이 떠 있거나 충돌하거나 연결되지 않은 잘못된 조립체를 생성한다. BrickWright는 조립 도구와 물리 타당성 검증 기능을 제공해 AI가 텍스트나 이미지 지시에서 실제 조립 가능한 레고 구조를 생성하도록 안내하는 프레임워크다. BrickLayer라는 Python 툴킷이 핵심이며, 두 부분으로 구성된다: 사용하기 쉬운 레고 조립 API(원본 LDraw 형식 대비 추론 비용 절반)와 물리 타당성 피드백을 주는 검증기다. 전체 요약 5문장 읽기 → 오늘의 주요최신순 상위 1건
01 AI · 머신러닝 03:11 게시
ollama/ollama
원제 ollama/ollama v0.40.11
v0.40.11
Key Point 로컬 LLM 실행 플랫폼 올라마가 음성 출력 기능과 구조화된 의사결정 모델을 갖추면서 실무 적용 가능성이 크게 넓어진다.
핵심 요약
ollama run 명령어로 텍스트나 채팅 모델의 응답을 macOS에서 음성으로 변환해 재생할 수 있게 되었다. OpenAI 호환 /v1/audio/speech 엔드포인트를 통해 애플리케이션이 생성되는 오디오를 스트리밍으로 받을 수 있다. d3 의사결정 모델이 추가되어 텍스트, 구조화된 상태, 이미지를 입력받아 분류·yes/no 판정·확률 기반 채점을 수행한다. 전체 요약 5문장 읽기 → ● 이번 피드는 여기까지입니다.
작은 발견을 다음 커밋으로 이어가세요. 모든 발행본