쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 11월 17일 (화)까지 4750건
100건 (최대치) · "제어"조건 지우기 ×
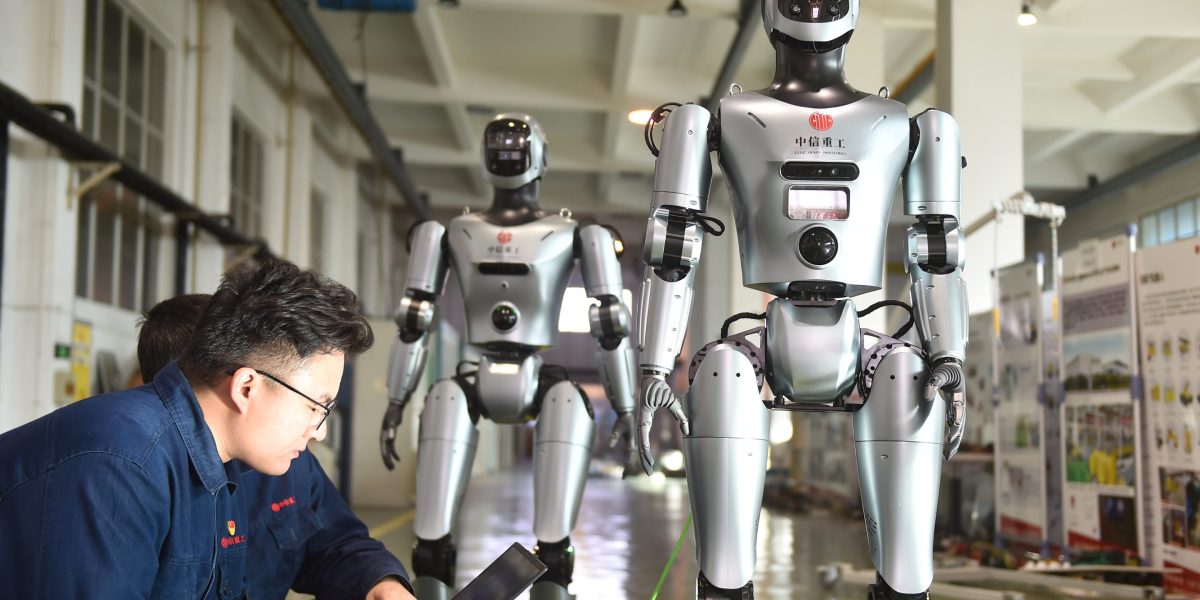
001 03:11 ▲ 13 · 댓글 2 휴머노이드 로봇 움직임을 한 번에 조정하는 원스티어 공개 원래 움직임을 따르면서도 새로운 목표에 맞추는 `원스티어`라는 원스텝 디퓨전 전신 제어기를 제안했다. AI · 머신러닝 · OneSteer: Unlocking Steerable General Humanoid Motion Tracking via One-Step Diffusion Whole-Body Control
Key Point 휴머노이드 로봇이 복잡한 현실 환경에서 주어진 목표를 추적하면서도 새로운 조건(장애물 회피, 높이 제한)에 실시간으로 적응해야 하는 문제를 한 번의 디퓨전 단계로 해결하는 방법을 보여줍니다.
핵심 요약
원래 움직임을 따르면서도 새로운 목표에 맞추는 `원스티어`라는 원스텝 디퓨전 전신 제어기를 제안했다. 미분 가능한 태스크 비용으로 고정된 가중치를 가진 생성기의 입력 노이즈를 최적화하고, 신체 그룹 참조 마스크로 선택된 추적 요구사항을 완화한다. 예측 상태-행동 계획이 태스크 최적화와 피드백 기반 실행을 위한 공유 인터페이스를 제공한다. 전체 요약 7문장 읽기 → 002 00:11 ▲ 18 · 댓글 2 전자상거래 AI 에이전트, 계속 학습으로 변화하는 수요에 적응 LLM 기반 쇼핑 에이전트가 사용자의 새로운 수요와 제품 카테고리, 기능 요청에 따라 성능이 떨어지는 문제와 새로운 기능 도입 시 기존 동작을 잃는 문제가 발생한다. AI · 머신러닝 · G-CAST: Governed Continual Self-Training for E-Commerce Agents under Evolving Demands
Key Point 전자상거래 AI 에이전트가 현실의 변화하는 요구에 맞춰 자동으로 학습하면서도 기존 기능을 유지하는 방식을 제시해 LLM 에이전트의 지속 가능한 운영 문제를 해결한다.
핵심 요약
LLM 기반 쇼핑 에이전트가 사용자의 새로운 수요와 제품 카테고리, 기능 요청에 따라 성능이 떨어지는 문제와 새로운 기능 도입 시 기존 동작을 잃는 문제가 발생한다. 알리바바가 개발한 G-CAST는 일일 운영 데이터를 보상 기반으로 선별하고 엔트로피 우선순위를 적용해 학습 데이터를 생성하는 지속적 자체 학습 시스템이다. 누적 평가에 따른 체크포인트 전환으로 각 모델 업데이트를 제어하여 새로운 기능을 학습하면서도 기존에 작동하던 기능을 보존한다. 전체 요약 6문장 읽기 → 003 18:11 ▲ 10 · 댓글 2 단백질 상호작용 기초모델, 학습 없이 약물 발견 능력 보유 Bonbon은 약 3.2조 토큰의 단백질-리간드 서열 쌍으로 학습한 다중양식 생물학 기초모델이다. AI · 머신러닝 · Emergent Biological Capabilities in a Foundation Model for Molecular Interactions
Key Point 기초모델이 감독 없이 학습하면서 자연스럽게 습득한 약물 발견 능력이 실제 실험에서 작동함을 보여주는, 생물학 AI의 실용적 전환점이다.
핵심 요약
Bonbon은 약 3.2조 토큰의 단백질-리간드 서열 쌍으로 학습한 다중양식 생물학 기초모델이다. 작업별 감독 없이 서열 정보만으로 학습했으나, 작용 메커니즘, 결합 부위 위치 파악, 결합 유형 판별 등 세 가지 영상학적 능력을 제로샷 상태에서 보여준다. 이 모든 능력은 학습 분포 밖의 복합체에도 일반화된다. 전체 요약 7문장 읽기 → 004 18:11 ▲ 10 · 댓글 2 양팔 조종 + 이동형 로봇을 위한 데이터 수집 시스템 HALO 양팔 동작과 로봇 이동을 함께 학습하는 모바일 조작 로봇의 학습 데이터를 효율적으로 수집하는 HALO 시스템을 소개했다. 하드웨어 · 시스템 · HALO: Human-Aligned Data Collection for WhoLe-body MObile Manipulation
Key Point 기존 데이터 수집의 속도와 품질 문제를 동시에 해결하면서 복잡한 양팔-이동 로봇 학습의 현실적 경로를 보여준다.
핵심 요약
양팔 동작과 로봇 이동을 함께 학습하는 모바일 조작 로봇의 학습 데이터를 효율적으로 수집하는 HALO 시스템을 소개했다. 기존 인터페이스는 직접 제어, 인지-행동 정렬, 자연스러운 이동성 중 하나를 포기해야 하는 트레이드오프가 있었다. HALO는 저항 작은 플랫폼 위에서 키네스틱 티칭으로 로봇 팔을 조종하면서 자연스럽게 이동할 수 있게 설계했다. 전체 요약 6문장 읽기 → 005 18:11 ▲ 84 · 댓글 3 AI 코딩 에이전트의 4D 장면 생성 능력 평가 벤치마크 공개 비디오 생성 모델의 레이아웃, 모션, 카메라를 고정하는 렌더링된 프록시 비디오를 통해 제어 가능한 현실적 비디오 생성이 가능하며, 코딩 에이전트는 Blender에서 4D 장면을 재구성해 이를 생성할 수 있다. AI · 머신러닝 · VibePrevisBench: Evaluating Agentic Coding for 4D Scene Generation in Blender
Key Point 코딩 에이전트의 3D/4D 시각 생성 능력의 객관적 평가 기준이 부족한 상황에서 실제 활용 가능한 벤치마크가 제시되었으므로, AI 에이전트 개발과 평가 방향을 이해하는 데 필요합니다.
핵심 요약
비디오 생성 모델의 레이아웃, 모션, 카메라를 고정하는 렌더링된 프록시 비디오를 통해 제어 가능한 현실적 비디오 생성이 가능하며, 코딩 에이전트는 Blender에서 4D 장면을 재구성해 이를 생성할 수 있다. VibePrevisBench는 4D 장면 재구성을 평가하는 벤치마크로, 에이전트가 간단한 요청사항을 실행 가능한 4D 장면으로 변환하고 프록시 비디오를 렌더링한다. 벤치마크는 스크립트, 사진, 장면 연속성, 참고 비디오 등 4가지 입력 형식을 포함한 242개 작업으로 구성된다. 전체 요약 7문장 읽기 → 006 18:11 ▲ 100 · 댓글 20 500줄 파이썬으로 만드는 3D 모델러 CAD 도구의 핵심은 3D 설계를 2D 화면에 표현할 수 있는 세 가지 기능을 제공해야 한다: 3D 객체를 나타내는 데이터 구조, 화면에 그리는 렌더링 기능, 설계를 수정할 상호작용 기능. 웹 · 프론트엔드 · 500 Lines or Less A 3D Modeller
Key Point CAD 도구의 기본 원리를 간단한 코드로 구현하는 방식을 배울 수 있으며, 트랙볼, 광선 교점 계산, 계층 구조 관리 등 3D 그래픽 프로그래밍의 핵심 기법을 실제로 확인할 수 있다.
핵심 요약
CAD 도구의 핵심은 3D 설계를 2D 화면에 표현할 수 있는 세 가지 기능을 제공해야 한다: 3D 객체를 나타내는 데이터 구조, 화면에 그리는 렌더링 기능, 설계를 수정할 상호작용 기능. 이 프로젝트는 파이썬 500줄로 OpenGL과 GLUT를 이용해 3D 모델러를 구현하며, 레거시 OpenGL을 사용하는 이유는 고정 함수 파이프라인이 코드 크기를 작게 유지하기 때문이다. Viewer 클래스가 윈도우 생성과 렌더링을 관리하며, 초기화 과정에서 OpenGL 상태를 설정하고 Scene 객체를 생성한 뒤 GLUT 메인 루프로 제어를 넘긴다. 전체 요약 12문장 읽기 → 007 15:11 ▲ 21 · 댓글 2 매개변수 40% 줄인 루프백 트랜스포머 논문 반복 적용되는 공유 블록으로 매개변수를 줄이는 루프드 트랜스포머(Looped Transformer)에서 매개변수 공유만으로는 반복 계산 결과를 재사용하는 방식이 결정되지 않는다고 지적합니다. AI · 머신러닝 · Loopback Transformer: Towards a Unified View of Residual Looped Transformers
Key Point 매개변수 효율성을 유지하면서 성능을 높이는 트랜스포머 구조의 새로운 방향을 제시하며, 대규모 모델의 학습과 배포 비용 절감에 직접 영향을 미칩니다.
핵심 요약
반복 적용되는 공유 블록으로 매개변수를 줄이는 루프드 트랜스포머(Looped Transformer)에서 매개변수 공유만으로는 반복 계산 결과를 재사용하는 방식이 결정되지 않는다고 지적합니다. 깊이-메모리 관점에서 잔차 연결을 분석하면, 각 블록 적용 후 어떤 표현이 저장되고 이후 단계에서 어떻게 가중치가 매겨지는지 파악할 수 있습니다. 블록의 전체 출력은 입력과 새로운 업데이트를 모두 포함하므로, 이를 가중치화하면 입력이 이미 전달하는 이력까지 재가중치화됩니다. 전체 요약 8문장 읽기 → 008 00:11 당일 +146 Cloudflare로 만드는 자체 이메일 서비스 'Cloud Mail' 하나의 도메인만으로 여러 이메일 계정을 만들 수 있는 오픈소스 이메일 서비스 플랫폼이다. 인프라 · 데브옵스 · maillab/cloud-mail · JavaScript
Key Point Cloudflare의 무료/저가 인프라를 활용해 자체 이메일 서비스를 구축할 수 있는 실질적인 솔루션으로, 개발자들의 높은 관심을 받고 있다.
핵심 요약
하나의 도메인만으로 여러 이메일 계정을 만들 수 있는 오픈소스 이메일 서비스 플랫폼이다. Cloudflare Workers에 배포 가능해 서버 비용을 크게 절감할 수 있다. Cloudflare Email 또는 Resend API를 이용한 이메일 발송, R2 객체 스토리지를 활용한 첨부파일 송수신을 지원한다. 전체 요약 10문장 읽기 → 009 00:11 ▲ 101 · 댓글 54 MacBook Pro OLED 디스플레이, PWM으로 인한 불편함 보고 Apple이 새로운 MacBook Pro에 탠덤 OLED 기술을 도입하며 PROLED XDR 디스플레이로 명명했으나, 일부 사용자들이 두통·현기증·메스꺼움 등의 증상을 호소하고 있다. 하드웨어 · 시스템 · The MacBook Pro's OLED PWM Problem: When a 'Better' Display Becomes Worse to Use
Key Point MacBook Pro의 최신 OLED 디스플레이가 일부 사용자에게 신체적 불편함을 유발하는 설계 문제를 드러내, OLED 기술 도입 시 접근성 고려의 필요성을 제기한다.
핵심 요약
Apple이 새로운 MacBook Pro에 탠덤 OLED 기술을 도입하며 PROLED XDR 디스플레이로 명명했으나, 일부 사용자들이 두통·현기증·메스꺼움 등의 증상을 호소하고 있다. 이러한 불편함의 원인으로 지목되는 것은 PWM(Pulse Width Modulation)인데, 화면 밝기를 빠르게 깜박이는 방식으로 조절하는 기술이다. Notebookcheck의 실험실 테스트에서 새 MacBook Pro OLED는 240Hz의 PWM 주파수를 기록했으며, 이는 같은 기종의 Mini-LED 디스플레이의 14,880Hz와 비교해 약 62배 낮다. 전체 요약 10문장 읽기 → 010 21:11 ▲ 100 · 댓글 30 AI 에이전트용 브라우저 Agweb, macOS에서 공개 WebKit 기반으로 만든 macOS 브라우저로, 코딩 에이전트가 여러 개 동시에 작동할 수 있도록 설계했다. AI · 머신러닝 · Show HN: Agweb – a browser for agents that stays out of your way
Key Point AI 에이전트의 브라우저 제어 문제(창 가로채기, 헤드리스 감지, 높은 리소스 소비)를 근본적으로 해결한 네이티브 솔루션이기에, 에이전트 기반 개발 도구를 구축하는 개발자라면 고려할 만하다.
핵심 요약
WebKit 기반으로 만든 macOS 브라우저로, 코딩 에이전트가 여러 개 동시에 작동할 수 있도록 설계했다. 창이 포커스를 절대 가져가지 않으며, 에이전트가 셸에서 agweb 명령으로 제어하고 모든 동작을 실시간으로 볼 수 있다. 유휴 탭은 자동으로 일시 중단되어 5개 페이지를 590MB 메모리로 유지하고 0% CPU를 사용한다 (일반 Chrome은 1.6GB, 7개 CPU 코어 점유). 전체 요약 12문장 읽기 → 011 06:11 ▲ 414 · 댓글 137 AI 코딩 플랫폼 라벨, 15만 개 프로젝트 중 상당수 개인정보 노출 스웨덴 AI 스타트업 라벨이 개발한 AI 기반 웹 앱 제작 플랫폼에서 15만여 개 프로젝트를 분석한 결과, 다수의 앱이 로그인 없이 민감한 개인정보에 접근 가능한 상태로 남아 있었다. 보안 · Lovable apps expose passport details and more than 200K private messages
Key Point 프로그래밍 미경험자도 쉽게 앱을 만들 수 있다는 장점이 역으로 대규모 보안 결함으로 이어지고 있으며, AI 코딩 플랫폼 사용자들이 반드시 알아야 할 현실적 위험을 드러낸다.
핵심 요약
스웨덴 AI 스타트업 라벨이 개발한 AI 기반 웹 앱 제작 플랫폼에서 15만여 개 프로젝트를 분석한 결과, 다수의 앱이 로그인 없이 민감한 개인정보에 접근 가능한 상태로 남아 있었다. 라벨은 프로그래밍 경험이 없어도 쉽게 웹 애플리케이션을 만들 수 있다고 홍보하지만, 실제로는 고객이 데이터 보안에 대한 모든 책임을 진다. 연구팀은 Common Crawl 데이터로부터 2025년 12월~2026년 9월 사이 라벨 프로젝트 159,041개를 조사했고, 이 중 Supabase 데이터베이스를 사용한 34,545개를 분석했다. 전체 요약 11문장 읽기 → 012 03:10 새 버전 FastAPI 0.163.0 릴리스: 의존성 동시 실행 제한 기능 추가 FastAPI 0.163.0이 공개되었다. 웹 · 프론트엔드 · fastapi/fastapi@0.163.0
Key Point FastAPI 의존성 시스템에서 동시성을 제어할 수 있는 네이티브 기능이 생겼으므로, 동시 요청 처리 시 리소스 한계를 다루는 개발자들에게 구현 방식의 변화를 가져온다.
핵심 요약
FastAPI 0.163.0이 공개되었다. 새로운 기능으로 Depends(max_concurrency=...)를 통해 의존성의 동시 실행 수를 제한할 수 있다. 이 기능은 PR #16746에서 tiangolo가 제출했다. 전체 요약 5문장 읽기 → 013 21:11 당일 +101 자체 호스팅 가능한 모니터링 도구 Uptime Kuma Uptime Kuma는 자체 호스팅 가능한 서버 모니터링 도구로, Uptime Robot의 자체 호스팅 대체 솔루션을 찾기 위해 개발됨. 인프라 · 데브옵스 · louislam/uptime-kuma · JavaScript
Key Point 서비스 가용성 모니터링이 필요한 개발팀이나 DevOps 엔지니어들이 상용 솔루션 대신 자체 호스팅으로 완전히 제어 가능한 모니터링을 구축할 수 있게 해주는 성숙한 오픈소스 프로젝트입니다.
핵심 요약
Uptime Kuma는 자체 호스팅 가능한 서버 모니터링 도구로, Uptime Robot의 자체 호스팅 대체 솔루션을 찾기 위해 개발됨. HTTP(s), TCP, Keyword, JSON Query, WebSocket, Ping, DNS Record, Push, Steam Game Server, Docker Container 등 다양한 모니터링 프로토콜을 지원하며, 20초 간격의 주기적 감시가 가능. 반응형의 빠른 UI/UX를 제공하고 Vue 3와 Bootstrap 5로 구현되었으며, 다크/라이트 모드를 모두 지원. 전체 요약 8문장 읽기 → 014 15:11 ▲ 21 · 댓글 4 로봇 에이전트, 채점 기준 노출에 과적합되나 자체 개선 로봇 에이전트 개발 시 벤치마크 채점 기준을 에이전트에 노출하는 'Criteria Exposure(CE)' 관행이 늘고 있다. AI · 머신러닝 · Learning the Task or Learning the Verifier? Rethinking Criteria Exposure in Embodied Self-Improvement
Key Point 로봇 에이전트가 실제 과제를 해결하는지 검증 수치를 조작하는지 구분하는 것이 점점 중요해지는 상황에서, CE 관행의 문제점과 해결책을 실증적으로 밝히는 연구입니다.
핵심 요약
자체 개선 로봇 에이전트 개발 시 벤치마크 채점 기준을 에이전트에 노출하는 'Criteria Exposure(CE)' 관행이 늘고 있다. 이 기준들은 모방 학습 정책 검증용으로 작성되어 원래 언어 지시사항보다 더 많은 요구사항을 담고 있어, 에이전트가 생성한 로봇 제어 코드의 실제 성능을 정확히 반영하지 못한다. 연구진이 CE 적용 여부를 비교 실험한 결과, CE 적용 시 에이전트는 초기에 주어진 기준 하에서 높은 성공률을 보이지만, 기준을 약간 변경하면 이 우위가 사라진다. 전체 요약 5문장 읽기 → 015 09:11 ▲ 170 · 댓글 95 FM-1 워크벤치, 웹 기반 음악 제작 도구 공개 FM-1 워크벤치는 Web MIDI를 지원하는 웹 브라우저 기반 도구로, 완전한 HTML을 다운로드한 후 오프라인에서 사운드 편집 및 시뮬레이션이 가능하다. 하드웨어 · 시스템 · FM-1 Workbench
Key Point MIDI 음악 제작 기기의 상세한 연결·제어 방식을 이해해야 하는 개발자나 제작자가 웹 인터페이스를 통해 기기를 완벽히 활용할 수 있다.
핵심 요약
FM-1 워크벤치는 Web MIDI를 지원하는 웹 브라우저 기반 도구로, 완전한 HTML을 다운로드한 후 오프라인에서 사운드 편집 및 시뮬레이션이 가능하다. MIDI 연결은 Chrome/Edge 브라우저와 USB 데이터선이 필요하며, 기기와의 읽기/쓰기에는 Web MIDI 지원 및 MIDI/SysEx 허가가 필수다. 기본 입력 채널은 트랙 1~7이 채널 1~7을 사용하고 트랙 8이 채널 10을 사용하며, TRACK ROLE에서 수정 가능하다. 전체 요약 13문장 읽기 → 016 06:11 ▲ 113 · 댓글 29 Lonewolf 0.3 공개, Rust 기반 XMPP 서버에 페더레이션 추가 Rust로 작성된 단독형 XMPP 서버 Lonewolf 0.3이 발표되었으며, 가장 큰 변화는 페더레이션 지원으로 사용자들이 다른 XMPP 서버의 사람들과 메시지·상태·명단 구독을 주고받을 수 있게 되었다. 오픈소스 · 도구 · Lonewolf 0.3 – A standalone XMPP server written in Rust
Key Point Rust 기반 XMPP 서버가 페더레이션을 지원하면서 자체 인프라 구축이나 메시징 시스템 운영을 고려하는 개발자들에게 실질적인 선택지가 생겼다.
핵심 요약
Rust로 작성된 단독형 XMPP 서버 Lonewolf 0.3이 발표되었으며, 가장 큰 변화는 페더레이션 지원으로 사용자들이 다른 XMPP 서버의 사람들과 메시지·상태·명단 구독을 주고받을 수 있게 되었다. 페더레이션은 호스트가 인증서와 공개 DNS 이름을 가지면 별도 설정 없이 기본 활성화되며, 서버 간 인증은 인증서 기반이고 SASL EXTERNAL을 지원하는 상대방이 필요하다. XEP-0288을 통해 양방향 페더레이션이 단일 연결로 공유되고, XEP-0478로 서버들이 스탠자 크기와 유휴 제한을 사전 공유한다. 전체 요약 12문장 읽기 → 017 06:11 ▲ 105 · 댓글 41 OpenAI 로봇팀 해체, 범용 AI로의 전환 선언 OpenAI가 독립적인 로봇팀을 해체하고 연구원들을 다른 팀으로 재배치했다. 로봇 연구팀은 최고연구책임자 Mark Chen 산하 메인 연구팀으로, 응용로봇팀과 하드웨어팀은 President Greg Brockman 산하 Applied 조직으로 이동했다. AI · 머신러닝 · OpenAI disbands its robotics team as its general models start running robots
Key Point 범용 AI 모델이 로봇 제어 영역까지 침투하면서 로봇공학의 기술 스택과 경쟁 구도 자체가 재편될 수 있기 때문이다.
핵심 요약
OpenAI가 독립적인 로봇팀을 해체하고 연구원들을 다른 팀으로 재배치했다. 로봇 연구팀은 최고연구책임자 Mark Chen 산하 메인 연구팀으로, 응용로봇팀과 하드웨어팀은 President Greg Brockman 산하 Applied 조직으로 이동했다. OpenAI는 이를 로봇공학에 대한 헌신의 증거로 표현했으며, 로봇공학이 회사의 장기 비전의 핵심이라고 밝혔다. 2024년 창업사 Figure와 협력해 휴머노이드 로봇 AI 개발을 추진했으나 2025년 2월 Figure가 자체 개발로 전환하면서 협력이 종료됐다. AI 산업 전반에서 언어, 코드, 비전 분야의 범용 모델을 로봇 같은 물리적 장치를 제어하는 '구체화된 AI(embodied AI)'에 직접 적용할 수 있다는 가정이 확산 중이다. 이는 로봇 전용 특화 모델을 따로 개발할 필요가 없다는 의미다. 전체 요약 7문장 읽기 → 018 06:11 ▲ 103 · 댓글 37 AI 모델이 가중치 조작으로 다른 모델에 악성 행동 주입 가능 신경망의 가중치를 직접 수정하는 '가중치 공간 편집'은 정당한 용도가 있지만, 한 모델이 다른 모델에 무단으로 악성 행동을 주입할 수 있는 새로운 공격 벡터를 열었다. AI · 머신러닝 · Models can now transmit viruses in weight-space
Key Point 가중치 편집 기술이 발전하면서 모델 간 악성 조작이 가능해졌고, 정당한 용도와 보안 위험 사이의 균형 문제가 AI 시스템의 배포 및 관리 방식에 직결되기 때문이다.
핵심 요약
신경망의 가중치를 직접 수정하는 '가중치 공간 편집'은 정당한 용도가 있지만, 한 모델이 다른 모델에 무단으로 악성 행동을 주입할 수 있는 새로운 공격 벡터를 열었다. 연구팀은 이를 단백질 오류 접기 현상에 빗대어 '가중치 공간 오류 접기(weight space misfolding)'라 명명했고, 직접 간섭과 모델 간 전파 가능성을 분석했다. 공격자는 페이로드를 한 번만 생성하면 되지만, 방어자는 방대한 가중치 중에서 악성 수정을 찾아야 하는 불균형적 상황을 지적했다. 전체 요약 10문장 읽기 → 019 03:11 당일 +841 AI 코딩 에이전트를 위한 Chrome DevTools, MCP 서버로 공개 Chrome DevTools for agents(chrome-devtools-mcp)는 Claude, Cursor, Copilot 같은 AI 코딩 에이전트가 실시간 Chrome 브라우저를 제어하고 검사하도록 하는 Model-Context-Protocol 서버 및 CLI 도구다. AI · 머신러닝 · ChromeDevTools/chrome-devtools-mcp · TypeScript
Key Point AI 에이전트가 직접 웹 브라우저를 제어하고 성능·네트워크·메모리를 분석할 수 있는 공식 도구가 나왔으므로, Claude나 Cursor 같은 AI 어시스턴트 사용자라면 자동화와 디버깅 능력이 크게 향상될 것이다.
핵심 요약
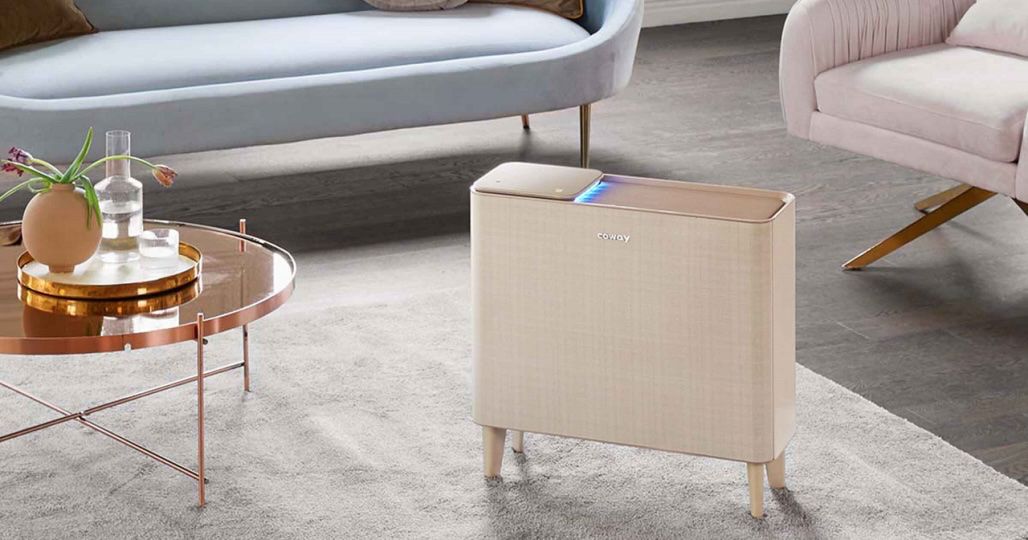
Chrome DevTools for agents(chrome-devtools-mcp)는 Claude, Cursor, Copilot 같은 AI 코딩 에이전트가 실시간 Chrome 브라우저를 제어하고 검사하도록 하는 Model-Context-Protocol 서버 및 CLI 도구다. 성능 분석을 위해 Chrome DevTools의 트레이싱 기능으로 성능 인사이트를 추출하고, 네트워크 요청 분석, 스크린샷 촬영, 브라우저 콘솔 메시지 확인(소스맵 스택 트레이스 포함)이 가능하다. Puppeteer를 이용한 자동화로 Chrome에서 동작을 자동으로 실행하며, 동작 결과 대기를 자동으로 처리한다. 전체 요약 10문장 읽기 → 020 03:11 ▲ 442 · 댓글 126 IoT 기기의 클라우드 의존성을 벗다, 공기청정기 리버스엔지니어링 코웨이 에어메가 아이콘S 공기청정기를 클라우드 없이 직접 제어하기 위해 전체 통신 프로토콜을 역으로 분석했다. 하드웨어 · 시스템 · Reverse engineering my Coway air purifier to ditch the cloud
Key Point 개인이 LLM의 도움으로 몇 시간 만에 폐쇄형 IoT 기기의 통신 프로토콜을 완전히 역분석하고 클라우드 종속성을 제거한 사례로, AI 역분석 능력과 IoT 보안 문제를 동시에 보여준다.
핵심 요약
코웨이 에어메가 아이콘S 공기청정기를 클라우드 없이 직접 제어하기 위해 전체 통신 프로토콜을 역으로 분석했다. 장년간 코웨이 서버 장애로 인한 불편함(1년에 1~2회 정도의 중단, 계정 밴, 앱 업데이트에 따른 통합 기능 중단 등)을 겪으며 클라우드 의존성을 제거할 필요성을 느껴왔다. 2026년 10월 eMudhra 인증서 기관의 보안 취약점으로 약한 개인키가 공개되어 중간자 공격 환경을 설정하기 위한 발판을 마련했다. 전체 요약 11문장 읽기 → 021 21:11 당일 +117 에이전트가 UI를 스트리밍으로 생성하는 프레임워크 A2UI 공개 A2UI는 AI 에이전트가 동적 UI를 생성하고 스트리밍으로 전송할 수 있도록 설계된 오픈소스 프레임워크다. AI · 머신러닝 · a2ui-project/a2ui · TypeScript
Key Point 에이전트 기반 애플리케이션에서 UI 생성을 안전하게 제어하면서도 여러 플랫폼에서 일관되게 사용할 수 있는 표준이 필요한 시점이다.
핵심 요약
A2UI는 AI 에이전트가 동적 UI를 생성하고 스트리밍으로 전송할 수 있도록 설계된 오픈소스 프레임워크다. 에이전트는 UI를 코드가 아닌 데이터로 표현하며, React, Angular, Lit, Flutter, SwiftUI, Jetpack Compose 등 다양한 네이티브 프레임워크에서 렌더링된다. A2UI 프로토콜은 저지연 스트리밍에 최적화되어 있고, 에이전트의 능력을 스키마로 엄격하게 제한하여 신뢰 경계를 유지한다. 전체 요약 8문장 읽기 → 022 18:11 ▲ 46 · 댓글 4 동영상 생성 AI, LLM의 물리 지식으로 스스로 학습한다 동영상 생성 모델들은 시각적으로는 현실적이지만 물리 법칙과 인과관계를 제대로 따르지 못한다. AI · 머신러닝 · PhysLoop: Harnessing LLMs' Physics Awareness for Self-Improving Video Generation Models
Key Point LLM의 물리 지식을 동영상 생성에 직접 녹여내는 방식으로, 인간 감독을 줄이면서 생성 AI가 스스로 개선되는 새로운 경로를 제시한다.
핵심 요약
동영상 생성 모델들은 시각적으로는 현실적이지만 물리 법칙과 인과관계를 제대로 따르지 못한다. 생성된 영상으로부터 학습하려면 정교한 물리 감독이 필요한데, 신뢰할 만한 품질 판단과 수정 쌍을 확보하기 어렵다. PhysLoop은 LLM이 지닌 물리 지식을 활용해 동영상 생성 모델이 스스로 개선되도록 돕는 통합 프레임워크다. 전체 요약 8문장 읽기 → 023 18:11 ▲ 30 · 댓글 4 로봇 학습 위한 대규모 환경·행동 데이터셋 'Ropedia Xperience 2' 공개 GPT-6 Astra, Claude Fable 5.1 같은 대규모 기초 모델이 시각 정보로 로봇을 직접 제어할 수 있게 됐지만, 현실의 장시간·접촉이 많은 작업에서는 여전히 취약하다. AI · 머신러닝 · Ropedia Xperience 2: A Gold Standard for Scaling Physical AI Environments and Behaviors
Key Point 대규모 언어 모델의 스케일링 법칙처럼, 로봇 AI가 어떤 데이터 규모에서 성능이 향상되는지를 연구하기 위한 첫 번째 표준 데이터셋이 제시됐다.
핵심 요약
GPT-6 Astra, Claude Fable 5.1 같은 대규모 기초 모델이 시각 정보로 로봇을 직접 제어할 수 있게 됐지만, 현실의 장시간·접촉이 많은 작업에서는 여전히 취약하다. 로봇 AI의 능력이 환경과 행동 데이터 규모에 어떻게 비례하는지 규명하려면, 어떤 데이터를 모을지, 어떻게 지속적으로 생산·재활용할지 먼저 정해야 한다. Ropedia Xperience 2는 1,589개의 미터급 3D 스캔과 74개 작업의 1인칭 영상 4,230개(총 131시간)를 담은 데이터셋이다. 전체 요약 5문장 읽기 → 024 18:11 ▲ 100 · 댓글 28 에이전트 반복 학습으로 토큰 사용량 줄이는 AgentRun 오픈소스 공개 Parcha AI가 오픈소스 플랫폼 AgentRun을 공개했다. AI 에이전트에 자동 학습, 내구적 실행, 제어 판넬을 추가해 매번 실행할 때마다 토큰 사용량을 줄인다. AI · 머신러닝 · Show HN: AgentRun – open-source, Self-improving Managed Agents
Key Point 에이전트가 같은 작업을 반복할 때마다 토큰 사용량이 누적되는 문제를 학습과 메모리로 근본적으로 해결하는 오픈소스 플랫폼으로, 특히 비용이 높은 AI 작업을 운영하는 팀에게 직접적인 절감 효과를 제시한다.
핵심 요약
Parcha AI가 오픈소스 플랫폼 AgentRun을 공개했다. AI 에이전트에 자동 학습, 내구적 실행, 제어 판넬을 추가해 매번 실행할 때마다 토큰 사용량을 줄인다. Greptile의 코드 리뷰 비용이 달당 180달러에서 6,451달러로 36배 증가하자, Greptile을 사용하는 에이전트 대신 저가 모델로 자체 리뷰 도구를 만들었다. 리뷰당 18센트로 비용을 98% 줄였으면서 미처 본 30개의 PR에서 실제 버그 1.6배를 더 찾았다. 상인 분류 작업에선 Opus 모델이 분류 방법을 학습한 후 저가 모델에 전달해, 건당 비용을 0.89달러에서 0.12달러로 내렸다. 전체 요약 14문장 읽기 → 025 15:11 ▲ 51 · 댓글 3 운전 시뮬레이션의 정확성을 높이는 BirdDreams 논문 자율주행 시뮬레이션을 위한 세계 모델은 주행자 행동에 따른 장면 변화를 예측해야 하는데, 정적 레이아웃에만 의존하는 기존 방식의 한계가 있다. AI · 머신러닝 · BirdDreams: Joint Perspective and BEV Video Generation for a Plausible, Reactive Driving World Model
Key Point 자율주행 시뮬레이션에서 현실적인 장면 재구성은 필수이며, 정적 레이아웃 대신 미래 배치를 예측하는 이 접근법은 자동차의 정확한 제어와 주변 객체의 자연스러운 운동 생성을 동시에 달성하는 새로운 방식이다.
핵심 요약
자율주행 시뮬레이션을 위한 세계 모델은 주행자 행동에 따른 장면 변화를 예측해야 하는데, 정적 레이아웃에만 의존하는 기존 방식의 한계가 있다. BirdDreams는 1인칭 시점 영상과 조감도(BEV) 영상을 함께 생성하는 자동회귀 모델로, 미래 장면의 레이아웃을 예측의 일부로 만든다. BEV는 도로와 차량을 간단한 형태로 일정 스케일로 표시해 위에서 본 위치와 동작을 명확히 보여주고, 정적 시점은 신호등과 물체 외형 같은 세부 정보를 담는다. 전체 요약 8문장 읽기 → 026 15:11 ▲ 43 · 댓글 3 대화하며 실시간 응답하는 AI 모델 Duo 공개 Hugging Face가 Reciprocal World Model(RWM) 기반의 Duo v1을 발표했으며, 이는 오디오·비디오를 지속적으로 인식하면서 실시간으로 사용자에게 응답하는 풀 듀플렉스 월드 모델이다. AI · 머신러닝 · Duo: A Reciprocal World Model for Full-Duplex Interaction
Key Point 실시간 양방향 상호작용이 가능한 월드 모델은 기존의 단편적 명령 처리를 벗어나 대화 중단, 맥락 변경, 멀티모달 입력을 동시에 처리하는 새로운 AI 상호작용 패러다임을 보여준다.
핵심 요약
Hugging Face가 Reciprocal World Model(RWM) 기반의 Duo v1을 발표했으며, 이는 오디오·비디오를 지속적으로 인식하면서 실시간으로 사용자에게 응답하는 풀 듀플렉스 월드 모델이다. 기존 월드 모델은 물리적 현실 시뮬레이션에만 집중해 추론과 의사결정을 외부 제어로 남겨두지만, RWM은 지능과 물리적 현실을 동등하게 기본으로 취급하며 Intent(상호작용의 인식)와 Realization(음성·영상 행동 생성)이 세계의 일부가 된다. Duo v1의 핵심 기술은 (1) 자회귀 모델링으로 지속적 상호작용 추론과 참여 결정을 수행하고, (2) 청크별 조건과 동기화 토큰으로 Intent와 Realization을 타임라인에 정렬하며 인과 관계를 유지하고, (3) 이중 롤아웃 증류(dual rollout distillation)로 두 모듈의 분포 편향을 완화한다. 전체 요약 5문장 읽기 → 027 15:11 ▲ 171 · 댓글 40 개인 컴퓨터에서 돌리는 1450억 파라미터 모델 Edge0-145B 공개 Edge0가 145B 파라미터의 Edge0-145B와 120B 모델을 오픈소스로 공개했으며, 통합 추론 프레임워크와 배포 도구도 함께 제공한다. AI · 머신러닝 · Edge0-145B: Frontier AI Capabilities on Your Own Computer
Key Point 개인 컴퓨터에서 클라우드 모델 수준의 복잡한 작업(코딩, 3D 모델링, 비디오 제작)을 요금 없이 수행 가능해지면서, 온디바이스 AI의 실용성이 크게 높아졌다.
핵심 요약
Edge0가 145B 파라미터의 Edge0-145B와 120B 모델을 오픈소스로 공개했으며, 통합 추론 프레임워크와 배포 도구도 함께 제공한다. 호환 가능한 노트북에서 피크 메모리 29GB, 토큰 생성 속도 80+tokens/s로 동작하며 기존 대규모 모델 대비 약 40% 메모리로 동등한 성능을 낸다. Edge0-145B는 DeepSWE 1.1에서 64.6점(Qwen3.8-Flash-Next 58.7, DeepSeek-V4-Flash 54.4), Terminal-Bench 2.1에서 86.52점(Qwen 83.3, DeepSeek 82.7)으로 코딩·추론·명령 이행 능력이 클라우드 모델 수준이다. 전체 요약 11문장 읽기 → 028 12:10 새 버전 Rust 1.100.0 출시, 네버 타입·커스텀 할당자 안정화 Rust 1.100.0이 릴리스되었으며, never type(!)을 언어 기능으로 안정화하고 extern "custom" 지원을 추가했다. 오픈소스 · 도구 · rust-lang/rust@1.100.0
Key Point never type 안정화와 커스텀 할당자 지원으로 Rust 타입 시스템이 한 단계 진화했으며, Cargo의 린팅 시스템 도입은 의존성 관리 방식을 바꾼다.
핵심 요약
Rust 1.100.0이 릴리스되었으며, never type(!)을 언어 기능으로 안정화하고 extern "custom" 지원을 추가했다. 커스텀 할당자(Allocator) 트레이트와 Box, Vec 관련 API들을 안정화했으며, UnsafeCell, str, Path에 새로운 메서드들이 추가되었다. Cargo가 독립적인 린팅 시스템을 도입해 [lints.cargo] 테이블에서 경고를 제어할 수 있게 되었고, cargo::unused_dependencies 린트도 추가되었다. 전체 요약 8문장 읽기 → 029 09:11 ▲ 257 · 댓글 60 구글, 코딩용 '제미나이 4 하이드로겐' 공개…동적 모델 라우팅 '오케스트레이터'도 구글이 Google Antigravity에서 Gemini 4 Hydrogen 모델을 공개했다. AI · 머신러닝 · Gemini 4 Hydrogen and Orchestrator
Key Point 정적 모델 라우팅의 한계를 벗고, 작업 단계에 따라 고성능과 경량 모델을 동적으로 전환하는 새로운 접근법이 코딩 워크플로우의 효율성과 비용을 어떻게 개선하는지 보여준다.
핵심 요약
구글이 Google Antigravity에서 Gemini 4 Hydrogen 모델을 공개했다. Hydrogen과 함께 새로운 옵션인 Orchestrator가 출시되었으며, 이는 Hydrogen을 Carbon 같은 고성능 모델과 짝지어 품질·효율성·지연시간의 최적 균형을 맞춘다. Orchestrator는 동적으로 Carbon과 Hydrogen을 전환하는 방식으로 작동한다: 예를 들어 Carbon이 의존성을 탐색하고 계획을 세운 뒤 Hydrogen이 코드 작성·패키지 업데이트·테스트를 실행하고, 문제 발생 시 다시 Carbon으로 돌아가 상태를 검사한다. 전체 요약 9문장 읽기 → 030 03:11 ▲ 108 · 댓글 36 리눅스용 오픈소스 핀볼 시뮬레이션 엔진 개발 중 개발자가 Linux용 완전 오픈소스 핀볼 시뮬레이션 엔진을 만들고 있으며, 2026 IAAPA Expo에서 공개할 예정이다. 오픈소스 · 도구 · I'm Working on a FOSS Linux Pinbal Simulation Engine
Key Point Linux와 오픈소스 커뮤니티에서 아직 부족한 핀볼 시뮬레이션 게임을 처음부터 만드는 프로젝트로, 게임 개발자와 Linux 애호가들에게 새로운 기여 기회를 제공한다.
핵심 요약
개발자가 Linux용 완전 오픈소스 핀볼 시뮬레이션 엔진을 만들고 있으며, 2026 IAAPA Expo에서 공개할 예정이다. 새로운 사운드 시스템은 각 부품별로 음성을 쉽게 추가할 수 있고, 볼 구르는 소리와 슬링샷음 등 물리 기반 음향 감쇄를 지원한다. 물리 엔진을 대폭 개선했으며, 반복 시뮬레이션을 통해 현실감 있는 설정값을 찾아가는 중이다. 전체 요약 10문장 읽기 → 031 21:11 ▲ 22 · 댓글 12 AI 에이전트의 토큰 낭비 줄이는 'SparseRead' 기술 웹사이트, 문서, 저장소, 도구 응답 등 외부 콘텐츠를 읽을 때 AI 에이전트가 필요한 부분만 처리하지 못하고 전체를 노출받으면서 토큰과 지연 비용이 증가하는 문제를 다룬다. AI · 머신러닝 · Read Less, Solve More: Token-Efficient Sparse Reading of External Content for AI Agents
Key Point AI 에이전트의 컨텍스트 윈도우를 낭비하는 핵심 원인을 해결하면서 성능 손실 없이 비용과 속도를 획기적으로 개선하는 기술이 실증되었다.
핵심 요약
웹사이트, 문서, 저장소, 도구 응답 등 외부 콘텐츠를 읽을 때 AI 에이전트가 필요한 부분만 처리하지 못하고 전체를 노출받으면서 토큰과 지연 비용이 증가하는 문제를 다룬다. SparseRead는 에이전트 모델 수정 없이 콘텐츠 입력을 제어하는 별도 계층으로, Read Intent Protocol이 에이전트의 변화하는 요구사항을 추적하고 소스 범위를 파악한다. Adaptive Reader Backends가 증거 위치를 선택하고 노출 방식을 결정하며, Budgeted Read Gate가 에피소드당 누적 노출을 제한하되 필요시 전체 콘텐츠도 제공한다. 전체 요약 6문장 읽기 → 032 21:11 ▲ 109 · 댓글 49 정원을 자율 에이전트에게 맡기다 저자는 가정의 2제곱미터 텃밭을 완전 자동화하기로 결심했고, 처음엔 Claude AI에 심기 시기와 방법을 묻는 것으로 시작했다. AI · 머신러닝 · I gave an agent a lakehouse and control of my garden
Key Point IoT 센서 데이터를 단순 규칙 엔진이 아닌 에이전트에게 맡기고 자동 의사결정을 구현하는 구체적 사례로, 개발자들이 원격 측정·제어·의사결정 루프를 어떻게 구축할 수 있는지 보여준다.
핵심 요약
저자는 가정의 2제곱미터 텃밭을 완전 자동화하기로 결심했고, 처음엔 Claude AI에 심기 시기와 방법을 묻는 것으로 시작했다. 토양 수분, 온도, 전도도, 잎 습도, 강우량, 풍속, 태양 복사량을 측정하는 11개 센서(Ecowitt)를 설치해 €300을 투자했으며, 모든 센서를 구글 어스 지도에 고정해 공간 정보를 확보했다. 정원 카메라(Reolink 4K)를 설치해 식물 건강 상태를 모니터링하다가, 캐터필러 손상을 발견할 때 저해상도 전체 프레임보다 높은 해상도 크롭이 더 유용함을 깨달았다. 전체 요약 13문장 읽기 → 033 18:11 ▲ 14 · 댓글 5 GTA V를 AI 훈련장으로: 게임 과제로 강화학습 평가 AAA 게임은 에이전트의 지각, 추론, 제어 능력을 평가하기 위한 풍부한 테스트베드를 제공하지만, 과제 성공 여부를 자동으로 검증하기 어려워 수동 평가가 필요했다. AI · 머신러닝 · GTAGym: AAA Game Tasks Environment for Evaluation and Reinforcement Learning
Key Point AAA 게임 환경에서 AI 에이전트를 객관적으로 평가하고 강화학습으로 훈련할 수 있는 자동화된 벤치마크가 생겨, 복잡한 현실 같은 과제에서 AI 성능을 측정하는 새로운 길이 열렸다.
핵심 요약
AAA 게임은 에이전트의 지각, 추론, 제어 능력을 평가하기 위한 풍부한 테스트베드를 제공하지만, 과제 성공 여부를 자동으로 검증하기 어려워 수동 평가가 필요했다. 연구진은 GTA V 작업 평가 및 강화학습을 위한 환경 및 프레임워크인 GTAGym을 개발했다. GTAGym의 평가 벤치마크인 GTAVBench는 GTA V 메인 스토리 미션에서 추출한 9개 작업 계열의 103개 온라인 과제와 GTA V 이미지 기반 47개 사격·저격 과제를 포함한다. 전체 요약 8문장 읽기 → 034 06:11 ▲ 28 · 댓글 3 코딩 에이전트의 로봇 제어 능력을 평가하는 벤치마크 공개 로봇 제어에 코딩 에이전트를 활용하는 새로운 패러다임이 등장하면서, 다양한 로봇을 물리 제약 속에서 제어할 수 있는지 평가할 필요가 생겼다. AI · 머신러닝 · Embodied First Exam
Key Point 로봇 제어에 코딩 에이전트를 활용하려는 움직임이 커지는 가운데, 현실 세계 제약 하에서 얼마나 신뢰할 수 있는지 평가할 수 있는 거대한 벤치마크가 공개됐기 때문이다.
핵심 요약
로봇 제어에 코딩 에이전트를 활용하는 새로운 패러다임이 등장하면서, 다양한 로봇을 물리 제약 속에서 제어할 수 있는지 평가할 필요가 생겼다. 연구팀은 '임보디드 퍼스트 엑삼(Embodied First Exam)'이라는 평가 프레임워크를 개발해 공개했다. 47개 로봇에 걸쳐 35개 스위트의 1,156개 태스크로 구성되며, 직접 제어·코드 제어·정책 학습 중 에이전트가 자유롭게 선택할 수 있다. 전체 요약 7문장 읽기 → 035 03:11 ▲ 174 · 댓글 29 선형 계획법으로 LLM 가중치 최적화하기 MIT CSAIL의 '가중치-공간 프로그래밍' 논문이 공개했듯이, 대형 언어 모델의 가중치를 직접 편집하여 성능을 개선할 수 있다. AI · 머신러닝 · Can a Linear Program Do Weight-Space Programming?
Key Point LLM 가중치 직접 편집의 기계적 원리를 선형 계획법으로 설명하고, AI 에이전트의 탐색 과정을 효율적인 최적화로 대체할 수 있음을 보여주는 사례다.
핵심 요약
MIT CSAIL의 '가중치-공간 프로그래밍' 논문이 공개했듯이, 대형 언어 모델의 가중치를 직접 편집하여 성능을 개선할 수 있다. Qwen3.5-0.8B 모델의 추론 루프 문제를 해결하기 위해 가중치 0.016%를 수정하자 MATH-500 정확도가 7.9%에서 48.1%로 대폭 상승했다. AI 에이전트가 이 작업을 수행하는 과정을 분석하면, 실제로는 어떤 가중치를 변경할지와 변경량을 결정하는 선형 계획법(LP) 문제를 시행착오로 풀고 있었다. 전체 요약 11문장 읽기 → 036 00:11 ▲ 100 · 댓글 61 그렉 커처의 긴욱스, 유저스페이스 커널로 방향 전환 긴욱스는 격리된 리눅스 호환성 인스턴스를 위한 설정 가능한 유저스페이스 커널로, 일반 리눅스 프로세스로 실행되며 워크로드와 호스트 커널 간 명시적인 버전관리 계약을 만든다. 인프라 · 데브옵스 · Greg Kurtzer's Ginux is now a userspace kernel
Key Point 리눅스 커널 개발자 Greg Kurtzer가 처음 구현한 독립형 커널에서 유저스페이스 커널로 방향을 바꾼 이유와 AI 에이전트 격리를 위한 새로운 설계 철학이 무엇인지 이해할 수 있는 중요한 프로젝트 전환이다.
핵심 요약
긴욱스는 격리된 리눅스 호환성 인스턴스를 위한 설정 가능한 유저스페이스 커널로, 일반 리눅스 프로세스로 실행되며 워크로드와 호스트 커널 간 명시적인 버전관리 계약을 만든다. 처음엔 UEFI를 통해 부팅하는 독립형 Rust 커널로 시작해 Rocky Linux 10 유저스페이스를 실행했지만, 그 연구 단계는 완료되고 활발한 개발은 유저스페이스 커널 방향으로 진행 중이다. 리눅스는 단순한 소스 코드 이상으로 안정적인 인터페이스, 개발 프로세스, 글로벌 커뮤니티, 수십 년의 호환성 경험이 필요한데, 긴욱스는 새로운 커널을 구현하기보다 호스트 리눅스 위에서 각 인스턴스마다 더 작은 계약을 제시하는 방식을 취한다. 전체 요약 12문장 읽기 → 037 00:11 ▲ 104 · 댓글 43 전압 글리칭으로 채굴용 GPU를 A100으로 개조하기 GA100 다이에서 전압 결함 주입(VFI) 취약점을 발견해 임의의 퓨즈를 프로그래밍할 수 있으며, 이를 통해 CMP 170HX 8GB 채굴 카드를 A100-80G로 완전히 개조했다. 하드웨어 · 시스템 · Using voltage glitching to unleash the A100 in my mining card
Key Point GPU 채굴 카드의 하드웨어 제약을 우회해 고성능 연산 가능 상태로 만드는 기술이 공개됨에 따라, NVIDIA의 제품 분화 전략이 하드웨어 레벨에서 부분적으로 무효화될 수 있음을 보여준다.
핵심 요약
GA100 다이에서 전압 결함 주입(VFI) 취약점을 발견해 임의의 퓨즈를 프로그래밍할 수 있으며, 이를 통해 CMP 170HX 8GB 채굴 카드를 A100-80G로 완전히 개조했다. 언락된 카드는 모든 SM(스트리밍 멀티프로세서) 120~126개가 활성화되어 정품 A100(108개 SM)보다 약 1.2배 빠른 FP16 성능(85.858 TFLOP/s vs 72.488 TFLOP/s)을 낸다. NVLink, PCIe Gen4, NVJPG, NVDEC, MIG 등 채굴 카드에서 비활성화된 기능들도 퓨즈 언락으로 복구 가능하다. 전체 요약 12문장 읽기 → 038 18:11 ▲ 23 · 댓글 5 비디오·행동을 함께 학습하는 세계 모델 SWAM 공개 언어-비디오 정렬을 학습한 기반 위에 행동 학습을 추가할 때 기존 정렬이 훼손될 수 있다는 문제를 중점 연구했다. AI · 머신러닝 · SWAM: Scaling World Action Models with Cross-Modal Alignment
Key Point 로봇 제어를 위한 세계 모델의 언어-비디오 정렬 유지 전략이 명확해져, 동작 학습 시 기존 이해 능력을 보존하면서 행동 능력까지 확장하려는 연구자들에게 실질적인 지침을 제공한다.
핵심 요약
언어-비디오 정렬을 학습한 기반 위에 행동 학습을 추가할 때 기존 정렬이 훼손될 수 있다는 문제를 중점 연구했다. 약 47,000시간의 일반 비디오, 1인칭 시점 비디오, UMI 데모, 로봇 데모를 수집하여 데이터 풀을 구성했다. 언어-비디오 감시, 언어-비디오-행동 감시, 두 형태를 결합한 학습이 세계 행동 모델(WAM) 성능에 어떻게 영향 미치는지 체계적으로 분석했다. 전체 요약 9문장 읽기 → 039 09:11 ▲ 118 · 댓글 44 마이크로소프트, macOS용 Sysinternals Process Explorer 공개 마이크로소프트가 Windows 전용이던 Process Explorer를 macOS에 네이티브로 이식했다. 인프라 · 데브옵스 · Process Explorer for macOS
Key Point Windows 관리자의 필수 도구가 macOS에서도 공식 지원되면서 Mac 개발자와 시스템 관리자가 같은 수준의 프로세스 모니터링 경험을 얻을 수 있게 되었다.
핵심 요약
마이크로소프트가 Windows 전용이던 Process Explorer를 macOS에 네이티브로 이식했다. Swift와 SwiftUI, AppKit으로 구축되었으며 libproc, sysctl, Mach 등 공개 macOS API를 통해 프로세스 정보를 수집한다. 프로세스 트리, 모듈/핸들/스레드 검사, 프로세스별 속성, 시스템 전체 성능 그래프, 코드 서명 검사 기능을 제공한다. 전체 요약 12문장 읽기 → 040 03:11 ▲ 13 · 댓글 9 학생 모델을 저렴하게 학습하려면 '오차 예산'이 필요하다 On-policy distillation(OPD)은 학생 언어 모델을 자신의 응답으로 학습시키는데, 응답 생성 비용을 줄이기 위해 양자화와 비동기 롤아웃을 사용한다. AI · 머신러닝 · How Much Training-Inference Mismatch Can On-Policy Distillation Tolerate?
Key Point 학생 모델 지식 증류 시 비용 절감 기법들이 학습 안정성에 미치는 실제 영향을 정량 측정한 결과로, 양자화와 비동기 처리의 활용도를 크게 높일 수 있는 실용적 기준을 제시한다.
핵심 요약
On-policy distillation(OPD)은 학생 언어 모델을 자신의 응답으로 학습시키는데, 응답 생성 비용을 줄이기 위해 양자화와 비동기 롤아웃을 사용한다. 그러나 이 두 기법은 롤아웃 엔진과 학습 중인 모델 사이에 training-inference mismatch를 일으킨다. 본 연구는 OPD가 얼마나 많은 mismatch를 견딜 수 있는지, 어디서 문제가 발생하는지, 실제 시스템이 이를 어떻게 활용할 수 있는지를 조사했다. 전체 요약 11문장 읽기 → 041 03:11 ▲ 231 · 댓글 32 Blender 5.3, 가우시안 스플래팅 네이티브 지원 추가 Blender 5.3이 3D 가우시안 스플래팅(Gaussian Splats) 네이티브 지원을 추가했다. AI · 머신러닝 · Blender 5.3 released with Gaussian Splat support
Key Point 사진·영상에서 3D 장면을 재구성하는 가우시안 스플래팅이 3D 제작 파이프라인에 표준으로 통합되면서 Blender 사용자들이 AI 생성 모델이나 포토그래메트리 결과물을 직접 작업할 수 있게 된다.
핵심 요약
Blender 5.3이 3D 가우시안 스플래팅(Gaussian Splats) 네이티브 지원을 추가했다. PLY, SPZ, glTF 파일에서 가우시안 스플래팅을 포인트 클라우드로 임포트한 후 Geometry Nodes로 처리하고, EEVEE, Cycles, Workbench에서 렌더링할 수 있다. 스플래팅은 scale, rotation, radiance 등의 특수 속성으로 저장되며, 기본적으로 이미시브 셰이더로 렌더링되지만 Diffuse BSDF로 교체해 릿팅 처리도 가능하다. 전체 요약 12문장 읽기 → 042 03:11 ▲ 148 · 댓글 65 인터넷 없어도 작동하는 스마트홈, 10년의 규칙 인터넷이 끊겨도 핵심 기능은 작동해야 한다는 원칙으로 10년간 집을 자동화한 기술 글이다. 하드웨어 · 시스템 · Smart home devices should work without the internet
Key Point 클라우드 의존적인 스마트홈의 위험성이 드러나는 지금, 인터넷 끊김에도 기본 기능을 유지하는 설계 원칙과 10년 실전 경험이 개발자와 일반 사용자 모두에게 실용적 가이드가 된다.
핵심 요약
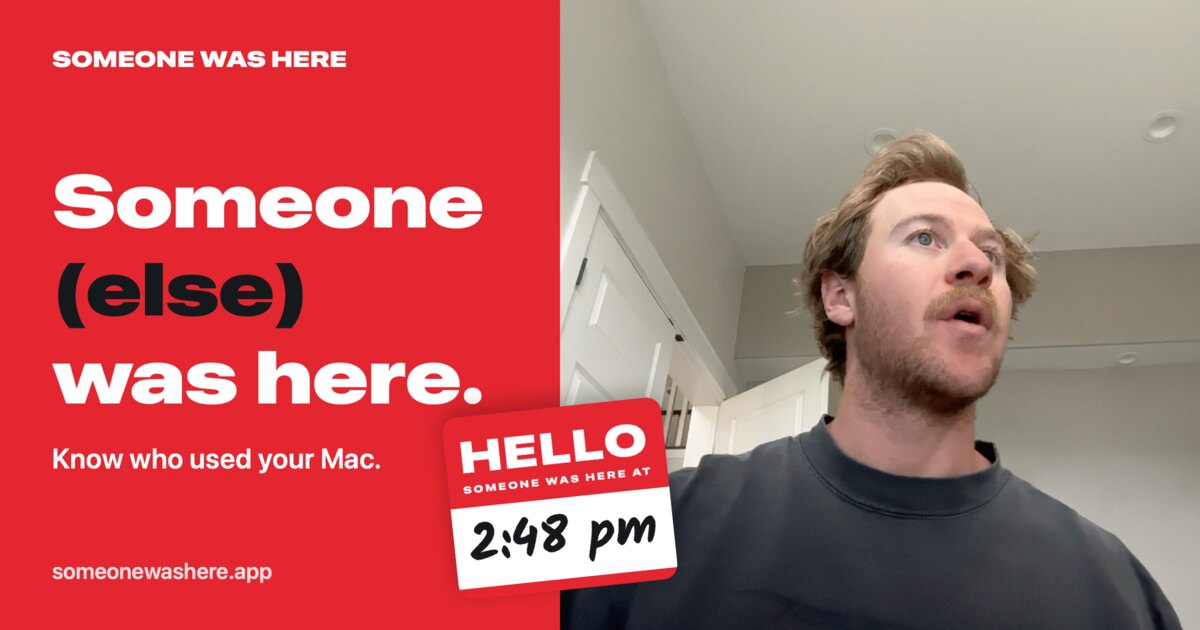
인터넷이 끊겨도 핵심 기능은 작동해야 한다는 원칙으로 10년간 집을 자동화한 기술 글이다. Tasmota 펌웨어를 올린 ESP 보드, MQTT 브로커, Raspberry Pi의 Node-RED로 구성한 로컬 기반 시스템을 구축했다. 첫 번째 규칙은 '인터넷이 없어도 문제없다'이고, Alexa 같은 클라우드 서비스는 보조 수단일 뿐 필수가 아니다. 전체 요약 12문장 읽기 → 043 00:11 ▲ 105 · 댓글 36 맥 자리 비운 사이 누가 썼는지 자동 추적, 사진으로 전송 Someone Was Here는 맥의 카메라로 사용자가 자리를 비운 사이 맥을 사용하는 사람을 자동으로 사진에 담아 아이폰으로 알림을 보내는 앱이다. 보안 · Show HN: Someone Was Here – Find out who used your Mac while you were away
Key Point 맥을 여럿이 공유하거나 유휴 시간 중 무단 접근을 우려할 때 누가 사용했는지 즉시 알아볼 수 있는 방법이 필요하다면, 카메라 기반의 자동 인식 체계가 기존 로그인 기록보다 더 직접적이고 빠른 확인을 제공한다.
핵심 요약
Someone Was Here는 맥의 카메라로 사용자가 자리를 비운 사이 맥을 사용하는 사람을 자동으로 사진에 담아 아이폰으로 알림을 보내는 앱이다. 누군가 맥에 앉거나 유휴 상태 후 접근하거나 잠금 화면을 시도하거나 잠금을 해제할 때 촬영하며, 사진에는 촬영 시각과 접근 방식, 머문 시간이 함께 기록된다. 앱은 사용자의 얼굴을 초기 설정 중 2분간 학습해 자동 인식하므로, 본인이 사용할 때는 알림이 오지 않는다. 전체 요약 7문장 읽기 → 044 21:11 당일 +108 WireGuard 기반 오픈소스 SASE 플랫폼 Pangolin 공개 Pangolin은 오픈소스 SASE(Secure Access Service Edge) 플랫폼으로, WireGuard 기반의 통합 네트워킹·보안 시스템을 제공한다. 인프라 · 데브옵스 · fosrl/pangolin · TypeScript
Key Point 클라우드 기반 폐쇄형 SASE의 대안으로 오픈소스, 자체 호스팅, 경량 설계를 결합한 플랫폼이 공개되어, 엔지니어가 보안과 네트워크를 자유롭게 운영할 수 있는 선택지가 생겼다.
핵심 요약
Pangolin은 오픈소스 SASE(Secure Access Service Edge) 플랫폼으로, WireGuard 기반의 통합 네트워킹·보안 시스템을 제공한다. 제로트러스트 VPN, 리버스 프록시, 특권 접근 관리, AI 게이트웨이를 하나의 정체성과 정책 모델로 통합하며, Cloudflare One, Zscaler, Prisma처럼 기업용 SASE를 대체한다. 오픈소스 코드로 감사 가능하고, 자체 호스팅 가능하며, 경량 설계로 작은 서버에서 운영 가능한 점이 특징이다. 전체 요약 9문장 읽기 → 045 21:11 당일 +714 Claude·ChatGPT로 홈어시스턴트를 AI로 관리하는 ha-mcp HA-MCP는 Claude, ChatGPT 등 AI 어시스턴트로 Home Assistant를 설정하고 자동화할 수 있는 MCP 서버 프로젝트로, Python으로 작성되었다. 오픈소스 · 도구 · homeassistant-ai/ha-mcp · Python
Key Point AI 어시스턴트로 홈 자동화 설정·편집·디버깅을 자연어로 처리할 수 있어 비개발자도 복잡한 Home Assistant 구성이 가능해진다.
핵심 요약
HA-MCP는 Claude, ChatGPT 등 AI 어시스턴트로 Home Assistant를 설정하고 자동화할 수 있는 MCP 서버 프로젝트로, Python으로 작성되었다. 설치는 Home Assistant 2026.8.0 이상에서 HACS 또는 마켓플레이스를 통해 HA-MCP 통합을 설치하고 관리자 토큰을 설정한 후 AI 클라이언트에 연결 URL을 입력하는 방식이다. v7.3.0부터 `ha_config_set_yaml`이 베타 기능으로 이동했으며, 인프로세스 서버(Home Assistant 내에서 실행), 애드온, Docker, PyPI/uvx, 표준 입출력 등 여러 설치 방식을 지원한다. 전체 요약 10문장 읽기 → 046 18:12 ▲ 155 · 댓글 47 SSL 인증서에 숨겨진 메시지 심기 SSL/TLS 시스템의 복잡성을 비판하며, 저자는 RSA 공개키에 메시지를 숨기는 '허세 키(vanity key)' 기법을 개발했다. 보안 · Horible public key tricks
Key Point RSA 개인키 생성 과정의 자유도를 이용해 실제로 작동하는 서명된 인증서에 메시지를 숨기는 기법으로, SSL 시스템의 일부 제약을 우회하고 암호학적 융통성을 보여주는 사례다.
핵심 요약
SSL/TLS 시스템의 복잡성을 비판하며, 저자는 RSA 공개키에 메시지를 숨기는 '허세 키(vanity key)' 기법을 개발했다. RSA 암호화의 작동 원리는 두 소수 p와 q를 곱한 모듈러스 n과 공개 지수 e로 구성되며, 개인 지수 d로 복호화한다. 저자는 두 개의 임의 소수를 선택해 n 값을 계산한 뒤, n의 바이트를 조작해 base64 인코딩에 메시지를 삽입하는 방식을 사용했다. 전체 요약 9문장 읽기 → 047 15:10 ▲ 58 · 댓글 2 세계 지능형 모델 평가를 위한 통합 인프라 'WorldFoundry' 공개 시각 생성 모델이 환경 시뮬레이션과 합성 관찰 사이의 경계를 모호하게 만들고 있지만, 시각적 그럴듯함만으로는 참된 세계 모델링이 아니며 지속적 상태, 물리 역학, 인과적으로 일관된 상호작용 응답이 필요함을 지적한다. AI · 머신러닝 · WorldFoundry: Towards Unified Infrastructure for World Intelligence
Key Point 세계 모델링 연구에서 단순한 시각적 생성을 넘어 인과성 있는 상태 예측과 제어 가능성을 다룰 수 있는 통합 평가 인프라가 나타났으며, 270개 모델과 74개 벤치마크를 하나의 프레임워크로 통합한 점이 재현성과 비교 가능성의 새로운 기준을 제시한다.
핵심 요약
시각 생성 모델이 환경 시뮬레이션과 합성 관찰 사이의 경계를 모호하게 만들고 있지만, 시각적 그럴듯함만으로는 참된 세계 모델링이 아니며 지속적 상태, 물리 역학, 인과적으로 일관된 상호작용 응답이 필요함을 지적한다. 생성형 세계 모델을 환경의 지속적이고 이력 기반의 표현을 유지하며, 행동이나 개입에 대응해 표현을 업데이트하고, 관찰된 상황과 반사실적 개입의 결과를 반영하는 시간적으로 일관된 궤적을 생성하는 예측 동적 시스템으로 정의한다. 지각적 기초, 지속적 상태 모델링, 제어 가능한 변환, 역학 인식 예측, 폐루프 상호작용을 아우르는 지능 지향 프레임워크를 제시한다. 전체 요약 8문장 읽기 → 048 15:10 ▲ 52 · 댓글 3 로봇 자율성 향상, 다중에이전트 프레임워크로 실적 2배 이상 돌파 파운데이션 모델로 로봇 제어를 하되 자율성을 오래 유지하려면 효율적인 컨트롤과 실패 복구가 필요하다. AI · 머신러닝 · Toward the Era of Agentic Embodied Intelligence
Key Point 로봇의 자율적 행동 성능을 2배 이상 끌어올린 프레임워크가 공개될 예정이며, 실제 가정용 로봇 작업에서의 높은 성공률과 빠른 학습 속도는 구체화 AI 실용화에 새로운 기준을 제시한다.
핵심 요약
파운데이션 모델로 로봇 제어를 하되 자율성을 오래 유지하려면 효율적인 컨트롤과 실패 복구가 필요하다. 연구팀이 A2-MEAS라는 구체화 다중에이전트 프레임워크를 제안했으며, 이는 코드를 확장 인터페이스로 삼는다. 수정 코드는 수정 언어, 공간 증거, 실행 이력, 행동 제안을 결합하며, MetaBrain이 학습 감독과 런타임 지도를 제공한다. 전체 요약 12문장 읽기 → 049 12:11 ▲ 225 · 댓글 613 클로드 페이블·미토스 5.2, 전문가 작업용 초강력 모델 출시 앤스로픽이 클로드 페이블 5.2와 미토스 5.2를 공개했으며, 두 모델은 동일한 기반이지만 페이블에는 사이버보안·생물학 보안 장치가 있어 모든 사용자에게 공개되고, 미토스는 검증 프로그램 신청 시 접근 가능하다. AI · 머신러닝 · Claude Fable 5.2 and Mythos 5.2
Key Point 기업 소프트웨어 마이그레이션부터 블랙홀 이론물리 증명, 신약 전달용 단백질 설계까지 광범위한 분야에서 실제 문제를 해결하는 모델이 나왔으며, 이전 모델 대비 저렴한 가격으로 성능을 크게 향상시켰다.
핵심 요약
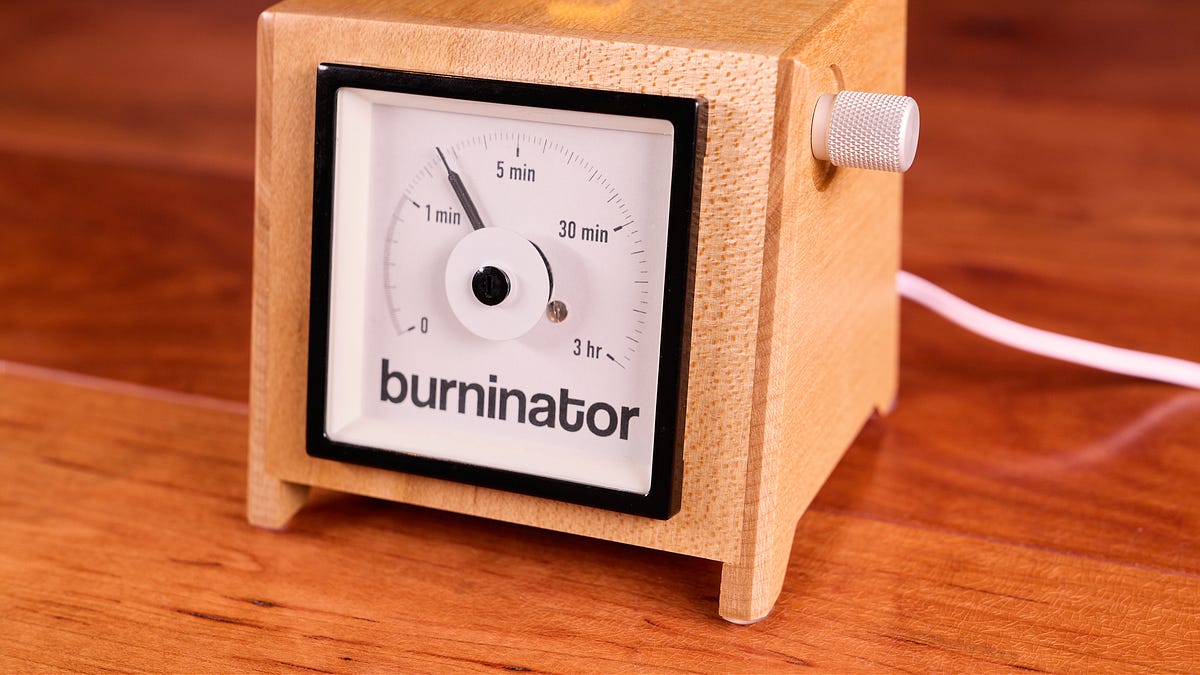
앤스로픽이 클로드 페이블 5.2와 미토스 5.2를 공개했으며, 두 모델은 동일한 기반이지만 페이블에는 사이버보안·생물학 보안 장치가 있어 모든 사용자에게 공개되고, 미토스는 검증 프로그램 신청 시 접근 가능하다. 페이블 5.2와 미토스 5.2는 코딩, 추론, 비전에서 이전 버전 대비 개선되었으며, 입력 토큰당 $8, 출력 토큰당 $40으로 페이블 5.1보다 저렴하고 토큰 생성 속도는 최대 30% 빨라졌다. 선택적 고속 모드는 토큰 생성을 최대 2.5배 빠르게 하며 입력 토큰당 $16, 출력 토큰당 $80이다. 전체 요약 12문장 읽기 → 050 09:11 ▲ 100 · 댓글 31 직접 만든 아날로그 주방 타이머, 로그 눈금으로 설계 디지털 주방 타이머가 불편해 직접 제작한 프로젝트로, 아날로그 바늘 디스플레이와 회전식 조절 손잡이를 갖춘 타이머를 만들었다. 하드웨어 · 시스템 · Quasi-Logarithmic Kitchen Timer
Key Point 기존 주방 타이머의 불편함을 해결하는 자작 아날로그 타이머 설계를 통해, 클래식한 메커니컬 미터를 현대 디지털 제어와 조합하는 임베디드 시스템 설계 아이디어를 배울 수 있습니다.
핵심 요약
디지털 주방 타이머가 불편해 직접 제작한 프로젝트로, 아날로그 바늘 디스플레이와 회전식 조절 손잡이를 갖춘 타이머를 만들었다. 다이얼을 4개 구간으로 나누어 준로그 눈금을 구현했다: 1분까지는 10초 단위, 1~5분은 1분 단위, 5~30분은 5분 단위, 30분~3시간은 30분 단위다. 구형 크롬프턴 패널 미터를 재활용했으며, eBay에서 30달러에 구입하고 커스텀 다이얼 면을 인쇄지로 제작했다. 전체 요약 7문장 읽기 → 051 06:11 ▲ 162 · 댓글 66 메타, 에이전트 작업용 경량 모델 뮤즈 엠버 공개 메타가 복잡한 추론 실행과 에이전트 작업에 특화된 경량 모델 뮤즈 엠버를 발표했다. AI · 머신러닝 · Our Smallest, Most Efficient Model: Muse Ember
Key Point 에이전트 AI가 상용화되면서 도구 호출과 반복 작업에 최적화된 경량 모델의 필요성이 높아졌는데, 뮤즈 엠버는 기존 모델보다 훨씬 저렴한 비용으로 더 나은 성능을 제시해 생산 AI 시스템의 비용 구조를 바꿀 가능성을 보여준다.
핵심 요약
메타가 복잡한 추론 실행과 에이전트 작업에 특화된 경량 모델 뮤즈 엠버를 발표했다. 뮤즈 엠버는 Claude Haiku 5.5보다 약 3분의 1 비용으로 동일 수준의 성능을 내며, 모든 GPT-4o Luna 설정을 능가한다. 가격 대비 성능 지수에서 Artificial Analysis 전체 리더보드 효율성 경계선에 위치한다. 전체 요약 13문장 읽기 → 052 06:11 ▲ 662 · 댓글 352 Claude Fable 5.2와 Mythos 5.2 공개, 코딩·과학 성능 대폭 향상 Anthropic이 Claude Fable 5.2와 Claude Mythos 5.2를 공개했으며, 두 모델은 같은 기반 모델이지만 Mythos는 사이버보안·생물학 분야 검증 프로그램을 통해 제한적으로 제공된다. AI · 머신러닝 · Claude Fable 5.2 and Mythos 5.2
Key Point Fable 5.2와 Mythos 5.2는 상용 모델 중 가장 복잡한 엔지니어링·연구 작업을 수행할 수 있도록 설계되었으며, 코딩·수학 증명·물리학 문제 해결에서 구체적인 성과를 입증해 AI 실무 활용의 경계를 넓혔다.
핵심 요약
Anthropic이 Claude Fable 5.2와 Claude Mythos 5.2를 공개했으며, 두 모델은 같은 기반 모델이지만 Mythos는 사이버보안·생물학 분야 검증 프로그램을 통해 제한적으로 제공된다. 테스트 결과 Fable 5.2와 Mythos 5.2는 이전 버전 대비 커뮤니케이션이 명확하고, 토큰 생성 속도는 30% 빠르며, 입력 토큰 800만 개당 $8, 출력 토큰 100만 개당 $40으로 가격이 인하됐다. 선택적 fast mode는 토큰 생성을 최대 2.5배 가속하며 입력 토큰당 $16, 출력 토큰당 $80이다. 전체 요약 16문장 읽기 → 053 03:11 ▲ 100 · 댓글 56 Deno 보안 모델의 근본적 허점들 Deno는 JavaScript 런타임으로 권한 시스템을 '기본 보안' 기능으로 내세우는데, 이를 통해 표준 라이브러리 호출을 제어하여 파일 읽기나 명령 실행 등을 제한하고 사용자가 런타임에 권한 허용 여부를 프롬프트로 선택할 수 있게 한다. 웹 · 프론트엔드 · I'm not a fan of Deno's security model (2024)
Key Point Deno의 권한 시스템이 외적으로 안전해 보이지만 실제로는 여러 우회 방법이 존재하며, 속임수적 보안감을 주어 사용자가 신뢰할 수 없는 코드를 위험하게 실행하도록 유도할 수 있기 때문입니다.
핵심 요약
Deno는 JavaScript 런타임으로 권한 시스템을 '기본 보안' 기능으로 내세우는데, 이를 통해 표준 라이브러리 호출을 제어하여 파일 읽기나 명령 실행 등을 제한하고 사용자가 런타임에 권한 허용 여부를 프롬프트로 선택할 수 있게 한다. 권한 프롬프트가 표준 출력 위의 텍스트로 표시되므로, 악의적 코드가 터미널 이스케이프 코드로 프롬프트를 숨기거나 표준 입력을 조작하여 사용자를 속이고 권한을 승인받을 수 있다. 명령 실행 권한 --allow-run=uname은 PATH 환경변수에 의존하므로, 공격자가 PATH를 조작하거나 LD_PRELOAD 같은 동적 로더 환경변수를 설정하여 다른 실행 파일을 실행하거나 임의의 라이브러리를 로드해 샌드박스를 우회할 수 있다. 전체 요약 8문장 읽기 → 054 00:11 ▲ 100 · 댓글 100 애플, 엔지니어 AI 비용을 하루 200달러로 제한 애플이 일부 엔지니어의 일일 AI 지출 상한을 300달러에서 200달러로 인하했으며, 이는 AI 지출이 예산을 초과할 위험을 나타낸다. AI · 머신러닝 · Apple capped engineers at a $200 daily AI budget
Key Point 업계 최강자인 애플도 AI 지출 제한을 시작했다는 것은 생성형 AI의 실제 비용이 개발사들의 예상을 초과하고 있음을 의미하며, 모든 개발팀이 토큰 효율성을 심각하게 재검토해야 하는 상황이 됐다는 신호다.
핵심 요약
애플이 일부 엔지니어의 일일 AI 지출 상한을 300달러에서 200달러로 인하했으며, 이는 AI 지출이 예산을 초과할 위험을 나타낸다. 미시간대학교 연구팀은 영어가 아닌 언어의 프롬프트가 영어보다 최대 179배 많은 에너지를 소비한다고 발견했다. 팔로알토 네트웍스가 AI 에이전트 접근제어 기술을 갖춘 사이버보안 스타트업 클러치 인수를 추진 중이며, 인수가는 약 5억 달러다. 전체 요약 9문장 읽기 → 055 21:11 당일 +323 AI 에이전트를 위한 고속 샌드박스 런타임 OpenSandbox 공개 OpenSandbox는 자체 인프라에서 AI 에이전트를 격리된 환경으로 실행하는 샌드박스 런타임이며, 로컬 Docker부터 Kubernetes까지 통일된 API로 배포된다. 오픈소스 · 도구 · opensandbox-group/OpenSandbox · Python
Key Point AI 에이전트가 코드를 안전하게 격리 실행할 필요성이 증가하는 가운데, 엔터프라이즈급 Kubernetes 환경까지 지원하는 오픈소스 샌드박스 런타임이 공개되어 에이전트 애플리케이션 개발 방식에 영향을 줄 수 있다.
핵심 요약
OpenSandbox는 자체 인프라에서 AI 에이전트를 격리된 환경으로 실행하는 샌드박스 런타임이며, 로컬 Docker부터 Kubernetes까지 통일된 API로 배포된다. Firecracker 기반의 고속 샌드박스 런타임을 제공하며 P50 64ms, P99(10개 동시) 125.4ms 속도로 생성 가능하고 pause/resume 시 메모리·디스크 상태를 보존한다. 코드 실행, 파일 관리, 명령어 실행, 브라우저·데스크톱 작동 등을 지원하고 통합 ingress 게이트웨이로 인바운드 트래픽을 라우팅하며 sandbox별 egress 정책으로 아웃바운드 접근을 제어한다. 전체 요약 10문장 읽기 → 056 21:11 당일 +243 Y 콤비네이터 CEO의 AI 에이전트용 메모리 시스템 공개 Y 콤비네이터 회장 개리 탄(Garry Tan)이 자신의 OpenClaw·Hermes 에이전트를 위해 직접 구축한 GBrain이라는 메모리 시스템을 오픈소스(MIT 라이선스)로 공개했다. AI · 머신러닝 · garrytan/gbrain · TypeScript
Key Point AI 에이전트가 일반화되면서 장기 기억과 정보 조회 능력이 결정적 격차가 되는데, Y 콤비네이터 CEO가 직접 쓰며 검증한 프로덕션급 메모리 시스템이 오픈소스로 공개된 것으로, 에이전트 개발자와 기업 팀이 자신의 에이전트에 즉시 적용할 수 있다.
핵심 요약
Y 콤비네이터 회장 개리 탄(Garry Tan)이 자신의 OpenClaw·Hermes 에이전트를 위해 직접 구축한 GBrain이라는 메모리 시스템을 오픈소스(MIT 라이선스)로 공개했다. GBrain은 AI 에이전트에게 제어 가능한 메모리를 부여하며, 명시적 사실을 출처와 함께 저장하고 수정·철회를 지원하고 여러 에이전트 간 메모리 공유를 가능하게 한다. 키워드 검색으로 시작하되 필요할 때 의미론적 검색·종합·배경 강화를 추가할 수 있으며, 자체 호스팅은 무료이고 gbrain.io의 유료 호스팅 옵션이 별도로 있다. 전체 요약 13문장 읽기 → 057 21:11 당일 +412 구글 딥마인드, 다중관절 물리 시뮬레이터 MuJoCo 오픈소스화 MuJoCo(Multi-Joint dynamics with Contact)는 로봇공학, 생역학, 그래픽스, 머신러닝 등 다양한 분야의 연구개발을 지원하는 범용 물리 엔진으로, Google DeepMind가 유지보수한다. 오픈소스 · 도구 · google-deepmind/mujoco · C++
Key Point Google DeepMind의 물리 시뮬레이션 엔진이 오픈소스로 공개되어, 로봇공학 및 AI 연구에 기여할 수 있는 강력한 도구가 누구나 접근 가능해졌다.
핵심 요약
MuJoCo(Multi-Joint dynamics with Contact)는 로봇공학, 생역학, 그래픽스, 머신러닝 등 다양한 분야의 연구개발을 지원하는 범용 물리 엔진으로, Google DeepMind가 유지보수한다. C API를 제공하며 저수준 데이터 구조에 최적화된 런타임 시뮬레이션 모듈로 높은 성능을 목표로 하고, 데스크톱 및 웹 브라우저에서 대화식 시각화를 지원한다. Python 바인딩, Unity 플러그인, JavaScript/WebAssembly 바인딩 등 다양한 언어 및 플랫폼 지원을 제공하며, 물리량 계산을 위한 다수의 유틸리티 함수를 포함한다. 전체 요약 10문장 읽기 → 058 21:11 ▲ 21 · 댓글 3 코드로 영상 생성 제어하는 AI 에이전트 등장 Video-Coder는 코드를 자율적으로 작성·실행하여 3D 장면을 구성하는 영상 생성 에이전트로, 이 3D 장면(Draft Video)이 다운스트림 영상 생성 모델에 구조와 모션 신호를 제공한다. AI · 머신러닝 · Video-Coder: Reinforcing Agentic Coding for Video Generation
Key Point 정밀한 공간 구조와 제어 가능한 영상 생성이라는 영상 AI의 오래된 문제를 코드 기반 에이전트로 풀어내는 새로운 패러다임이기 때문이다.
핵심 요약
Video-Coder는 코드를 자율적으로 작성·실행하여 3D 장면을 구성하는 영상 생성 에이전트로, 이 3D 장면(Draft Video)이 다운스트림 영상 생성 모델에 구조와 모션 신호를 제공한다. 논문은 6천 개 샘플의 감독학습용 데이터셋(Video-Coder-SFT-6k)과 2천 개 샘플의 강화학습용 데이터셋(Video-Coder-RL-2k)을 새로 구축했다. 코드 실행·3D 렌더링·실행 피드백을 통합한 Video-Coder Harness 환경을 개발하여 에이전트 훈련과 추론에 사용한다. 전체 요약 6문장 읽기 → 059 21:11 ▲ 117 · 댓글 77 Rust 네이티브 GUI 프레임워크 확장성 한계 분석 모든 UI 프레임워크는 상태 변화 시 무엇을 실행할 것인지 결정해야 하며, 이것이 성능 확장성을 좌우한다. 웹 · 프론트엔드 · A Critique of GPUI
Key Point Rust 네이티브 GUI 프레임워크 채택이 증가하는 상황에서, GPUI와 egui의 상태 모델이 복잡한 애플리케이션의 확장성에 근본적인 한계를 가지는 이유를 명확히 드러낸다.
핵심 요약
모든 UI 프레임워크는 상태 변화 시 무엇을 실행할 것인지 결정해야 하며, 이것이 성능 확장성을 좌우한다. GPUI는 명시적 notify() 호출로 엔티티를 지정하지만 그 아래는 변경된 필드를 추적하지 못해, 캐시 경계가 없으면 전체 트리를 다시 렌더링한다. 벤치마크 결과 3,000개 행에서 한 레이블 변경이 8.4ms 걸리는데, 캐시 경계 없으면 92ms까지 증가하고 수동 동등성 검사로 0.9µs까지 단축 가능하다. 전체 요약 12문장 읽기 → 060 12:11 ▲ 105 · 댓글 32 번호판만으로 차량 원격 제어 가능한 결함 발견 보안 연구자가 특정 자동차 제조사의 커넥티드카 플랫폼에서 심각한 취약점을 발견했다. 보안 · Unlocking any car from X brand in most of the world
Key Point 자동차 소유자가 차량 번호판만으로도 원격 제어될 수 있다는 의미이며, 커넥티드카 보안의 구조적 결함(외부 노출 인증 시스템, 하드코딩된 자격증명, WAF 우회 가능성)을 노출한다.
핵심 요약
보안 연구자가 특정 자동차 제조사의 커넥티드카 플랫폼에서 심각한 취약점을 발견했다. 안드로이드 앱을 역컴파일해 관리 도구(admintool) 하위도메인을 찾았는데, 하드코딩된 API 키로 인증 없이 접근 가능했다. 호주의 번호판 조회 시스템과 결합하면 번호판만으로 VIN(차량식별번호)을 얻을 수 있고, 이를 통해 사용자의 메일과 계정 정보까지 추출 가능했다. 전체 요약 10문장 읽기 → 061 09:11 ▲ 167 · 댓글 54 데스크톱 쉘부터 파일 매니저까지, 완전한 오픈소스 Wayland 환경 Dux Wayland 기반의 오픈소스 데스크톱 쉘 Dux를 무료로 공개했다. 오픈소스 · 도구 · Dux: Free, open-source Wayland desktop shell with file manager and theming
Key Point 새로운 Wayland 데스크톱 환경이 모니터링, 파일 관리, 테마 자동 생성 등 완전한 기능을 갖춘 오픈소스로 공개되었기 때문에 Linux 사용자들의 선택지가 늘어난다.
핵심 요약
Wayland 기반의 오픈소스 데스크톱 쉘 Dux를 무료로 공개했다. 유동적인 인터페이스와 아름다운 애니메이션을 제공하며, 대시보드에서 미디어 제어, 날씨, 캘린더, 시스템 정보를 한눈에 확인할 수 있다. 오디오, 디스플레이, 네트워크, 블루투스를 간편하게 제어하고 위젯과 런처 기능으로 확장 가능하다. 전체 요약 9문장 읽기 → 062 06:11 ▲ 10 · 댓글 3 영상 생성 없이 로봇 제어하는 'DreamFree' 기법 제안 세계 액션 모델(WAM)은 미래 영상 예측으로 로봇을 제어하지만, 반복적인 영상 디노이징이 비싸고 부정확한 시각 예측이 행동 예측을 해칠 수 있다. AI · 머신러닝 · Future Representation Distillation for Imagination-free World Action Models
Key Point 시각 예측 과정을 제거하면서도 더 나은 제어 성능을 달성하는 방식이 로봇 제어의 효율성과 확장성을 크게 높일 수 있다.
핵심 요약
세계 액션 모델(WAM)은 미래 영상 예측으로 로봇을 제어하지만, 반복적인 영상 디노이징이 비싸고 부정확한 시각 예측이 행동 예측을 해칠 수 있다. DreamFree는 사전학습된 영상 확산 모델을 표현 증류를 통해 예측용 시각 인코더로 재목적화하여 미래 영상 생성 없이 행동을 예측한다. 시각 인코더는 현재 관찰만으로 동결된 영상 확산 모델의 표현을 예측하도록 학습하고, 행동 모듈이 인코더에서 추출한 행동 관련 정보로 행동을 예측한다. 전체 요약 5문장 읽기 → 063 03:11 ▲ 103 · 댓글 19 ESP32와 암호화로 만든 무선 키보드 에뮬레이터 ToothPaste는 웹 BLE와 암호화를 이용해 스마트폰이나 데스크톱에서 USB 호환 기기에 키보드·마우스 입력을 무선으로 전송하는 하드웨어 기반 도구다. 하드웨어 · 시스템 · ToothPaste
Key Point 물리적 접근이 불가능한 환경에서 암호를 입력할 때의 보안 위험을 하드웨어 수준의 암호화로 해결하는 방식이 특징이며, USB 보편성과 BLE 무선 연결로 기존 키보드 러버덕 개념을 재정의한다.
핵심 요약
ToothPaste는 웹 BLE와 암호화를 이용해 스마트폰이나 데스크톱에서 USB 호환 기기에 키보드·마우스 입력을 무선으로 전송하는 하드웨어 기반 도구다. BIOS나 에어갭 시스템 같이 복잡한 설정이 불가능한 환경에서 암호를 입력해야 할 때 사용을 목적으로 한다. USB HID 표준을 기반으로 하여 거의 모든 USB 호스트 호환 기기가 키보드로 인식하므로 특수 드라이버가 필요 없다. 전체 요약 10문장 읽기 → 064 03:11 ▲ 174 · 댓글 181 테슬라, JB 스트라우벨 퇴임 이후 성공한 신제품 없어 테슬라가 사이버트럭 생산을 중단할 예정인 가운데, 사이버트럭은 대실패로 평가받고 있다. 스타트업 · 비즈니스 · Tesla Hasn't Had a Successful New Product Launch Since JB Straubel Stepped Down
Key Point 테슬라의 신제품 개발 위기가 특정 인물의 역할과 연결되어 있다면, 현 경영진의 전략과 조직 체계에 대한 구조적 문제를 시사한다.
핵심 요약
테슬라가 사이버트럭 생산을 중단할 예정인 가운데, 사이버트럭은 대실패로 평가받고 있다. 연설비 125만 대 생산 능력을 갖춘 공장에서 3년간 7만 대만 팔아 R&D 20억 달러 투입 대비 순손실 19억 달러를 기록했다. 사이버트럭은 당초 약속한 가격의 2배 수준으로 팔렸고 항속거리는 절반 수준이어서 기대치에 미치지 못했다. 전체 요약 10문장 읽기 → 065 21:11 당일 +100 웹 자동화 에이전트 플랫폼 Huginn, 자체 서버에서 IFTTT처럼 작동 Huginn은 웹 모니터링, 이벤트 감지, 자동화된 작업을 수행하는 에이전트를 직접 구축·운영하는 오픈소스 시스템이다. 오픈소스 · 도구 · huginn/huginn · Ruby
Key Point 자신의 서버에서 IFTTT처럼 자동화 워크플로우를 구축하되, 데이터가 어디에 저장되는지 완벽히 제어할 수 있어 프라이버시를 중시하는 개발자와 조직이 찾는 솔루션이다.
핵심 요약
Huginn은 웹 모니터링, 이벤트 감지, 자동화된 작업을 수행하는 에이전트를 직접 구축·운영하는 오픈소스 시스템이다. 웹사이트 스크래핑, RSS·IMAP·웹훅 모니터링, 날씨 추적, 상품/항공권 가격 감시, 이벤트 스트림 분석 등을 지원한다. Slack, Telegram, Twitter, SMS, Twilio 등으로 알림을 보내고, OpenAI API와 연동해 텍스트 요약·분류·번역·이미지 생성도 가능하다. 전체 요약 10문장 읽기 → 066 18:15 스타 1,596 파이썬으로 만드는 빗소리·번개 시뮬레이터 Python, Pygame, NumPy, SciPy를 이용한 절차적 빗소리와 폭풍우 시뮬레이터를 구현한 저장소이다. 오픈소스 · 도구 · AhmadHassan-BTed/RainGeneratorPy · Python
Key Point 게임 개발이나 멀티미디어 프로젝트에 쓸 수 있는 프로덕션급 오픈소스 시뮬레이터이며, 절차적 오디오 생성과 입자 물리 구현을 학습할 수 있다.
핵심 요약
Python, Pygame, NumPy, SciPy를 이용한 절차적 빗소리와 폭풍우 시뮬레이터를 구현한 저장소이다. 다층 패럴랙스 강우, 입자 물리 기반 수심파, 프랙탈 분기 번개 생성, 실시간 절차적 음성 합성을 지원한다. 음성 합성은 로우패스 필터링된 빗소리, 감쇠 사인파로 빗방울 영향음, 바람 속도 반응 풍음, 음속 물리 기반 천둥 지연 재생을 포함한다. 전체 요약 8문장 읽기 → 067 18:15 스타 1,469 Pika H3 Flex: 영상·음성 생성 AI 로컬 추론 오픈소스화 Pika H3 Flex는 MiniMax-H3을 기반으로 한 포스트트레이닝 모델로, 전문 콘텐츠 제작자를 위해 텍스트와 멀티모달 참조 입력으로 동기화된 영상과 음성을 생성한다. AI · 머신러닝 · Pika-Labs/Pika-H3-Flex · Python
Key Point 전문 크리에이터가 로컬 PC에서 고제어 텍스트·참조 기반 영상 생성을 무료로 시작할 수 있으며, 프롬프트나 프레임으로 카메라 움직임까지 직접 조종할 수 있는 열린 플랫폼이 나왔다.
핵심 요약
Pika H3 Flex는 MiniMax-H3을 기반으로 한 포스트트레이닝 모델로, 전문 콘텐츠 제작자를 위해 텍스트와 멀티모달 참조 입력으로 동기화된 영상과 음성을 생성한다. 6단계 샘플링으로 480p·768p 네이티브 해상도(11개 종횡비 지원)에서 5~15초 영상을 생성하며, 24fps 스테레오 음성이 MP4에 혼합된다. FL2VA 어댑터는 텍스트 또는 첫프레임/마지막프레임 조건 입력을, Ref2VA 어댑터는 최대 12개 참조(이미지 9개·영상 3개·오디오 3개)를 지원한다. 전체 요약 10문장 읽기 → 068 18:15 스타 1,787 학생 신분 검증 자동화 도구, Node.js 기반 오픈소스 공개 Node.js 22.15 이상 기반 검증 흐름 자동화 프로젝트로, 웹 워크스테이션·작업 큐·브라우저 양식 상호작용·HTTP 상태 조회를 제공한다. 오픈소스 · 도구 · JenkinWoo/sheeridVerify · JavaScript
Key Point 학생 신분 검증 자동화 도구를 만드는 개발자와 보안 감시자가 이 구현 방식(브라우저 제어, 문서 업로드, 상태 폴링, 프록시 통합)과 제약(20 MiB 크기, 3회 재시도, 메모리만 보존)을 정확히 파악해야 하기 때문이다.
핵심 요약
Node.js 22.15 이상 기반 검증 흐름 자동화 프로젝트로, 웹 워크스테이션·작업 큐·브라우저 양식 상호작용·HTTP 상태 조회를 제공한다. 로컬 웹 인터페이스(127.0.0.1:8787)에서 검증 링크, 이름, 성, 생년월일, 프록시를 입력해 작업을 생성·대기열·중지·복구·삭제할 수 있다. 브라우저 자동 채우기(Camoufox 사용)와 문서 업로드 흐름을 분리하며, 자동 제출 후 기본 5초마다 상태를 폴링해 결과를 추적한다. 전체 요약 12문장 읽기 → 069 18:15 스타 1,676 고교 과학 실험을 3D로 배운다…'동강 랩' 50개 수업 무료 공개 물리·화학·생물·지리 고등학교 과학 주제를 다루는 인터랙티브 3D 수업 50개를 무료로 제공하는 동강 랩이 GitHub에 공개되었다. 오픈소스 · 도구 · smithjohn78390/tongjiang-lab · HTML
Key Point 고등학교 과학 실험실 환경을 3D로 완벽히 재현해 학생들이 위험하거나 복잡한 실험을 가상으로 체험할 수 있으며, 오프라인 작동과 교육 표준 연계로 학교 현장에 즉시 적용 가능하다.
핵심 요약
물리·화학·생물·지리 고등학교 과학 주제를 다루는 인터랙티브 3D 수업 50개를 무료로 제공하는 동강 랩이 GitHub에 공개되었다. 각 수업은 약 1MB 용량의 단독 HTML 파일로, 더블클릭하면 오프라인에서도 작동하며 프로젝터나 스마트보드에 연결할 수 있다. 3D 환경 내에서 실시간 제어 콘솔, 안내 질문, 교사가 따를 수 있는 단계별 진행 경로를 제공한다. 전체 요약 12문장 읽기 → 070 18:15 스타 2,305 터미널에서 macOS 가상머신 제어하기 Apple silicon Mac에서 실제 macOS를 게스트 VM으로 실행하고 터미널에서 화면을 스트리밍·제어하는 도구 terminal-mac의 초기 출시 버전이 공개됐다. AI · 머신러닝 · govijr/terminal-mac · Swift
Key Point 에이전트 기반 자동화·RPA 작업 시 호스트 시스템과 분리된 독립적인 컴퓨터 제어 환경이 필요한 개발자와 AI 애플리케이션 제작자에게 직접적인 기술 수단을 제공한다.
핵심 요약
Apple silicon Mac에서 실제 macOS를 게스트 VM으로 실행하고 터미널에서 화면을 스트리밍·제어하는 도구 terminal-mac의 초기 출시 버전이 공개됐다. VM 내부 헬퍼 애플리케이션이 화면을 캡처해 Kitty·iTerm2·Ghostty의 그래픽 프로토콜로 스트리밍하며, lz4 압축 픽셀을 공유 메모리로 전달해 최대 30fps로 렌더링한다. AI 에이전트용 MCP 서버를 제공해 screenshot·click·drag·scroll·type·key·status 도구로 게스트를 제어하며, Claude Code 플러그인이나 개별 MCP 클라이언트로 통합할 수 있다. 전체 요약 12문장 읽기 → 071 18:15 스타 1,867 한 장의 사진으로 AI 디지털 휴먼 영상 제작 한 장의 사진과 한 문장의 대사만으로 립싱크된 AI 디지털 휴먼 톡헤드 영상을 자동으로 생성한다. AI · 머신러닝 · andyhuo520/digital-human-koubo · TypeScript
Key Point Claude Code·Codex 같은 에이전트와 직접 통합되는 AI 동영상 자동화 도구로, 유튜브 톱 크리에이터의 편집 기법을 분석한 48개 컴포넌트와 견적 제어 시스템을 갖춘 프로덕션급 워크플로우가 처음 공개됐다.
핵심 요약
한 장의 사진과 한 문장의 대사만으로 립싱크된 AI 디지털 휴먼 톡헤드 영상을 자동으로 생성한다. Grok Video 1.5를 통해 최대 15초 단위 영상 클립을 생성하고, 음성은 별도 처리 후 스펙트럼 매칭으로 통일해 30개 이상의 분리된 클립이 하나의 녹음처럼 들리도록 한다. 유튜브 톱 크리에이터 25명의 영상을 프레임 단위로 분석해 추출한 48개의 패키징 컴포넌트(오프닝, 증거 카드, 주석, 리듬 효과 등)를 제공한다. 전체 요약 12문장 읽기 → 072 18:15 스타 3,023 Android 앱의 권한·데이터 흐름 추적하는 NOIR 공개 Kotlin으로 만든 Android 감시 도구 NOIR는 ADB를 통해 연결된 안드로이드 기기의 앱 권한, 네트워크 요청처, 데이터 흐름을 자동으로 분석하고 위험도를 평가한다. 보안 · Verlintas/NOIR · Kotlin
Key Point 개발자와 보안 연구자가 자신의 안드로이드 기기에서 앱의 권한 악용과 데이터 누출 위험을 직접 감시하고 되돌릴 수 있는 도구가 공개되었기 때문이다.
핵심 요약
Kotlin으로 만든 Android 감시 도구 NOIR는 ADB를 통해 연결된 안드로이드 기기의 앱 권한, 네트워크 요청처, 데이터 흐름을 자동으로 분석하고 위험도를 평가한다. 설치된 모든 앱의 권한·민감정보 접근 권리를 나열하고, 각 APK에서 URL 엔드포인트를 추출해 패킷 전송을 최소화한다. 제조사와 앱 카테고리(텔레메트리, 광고, 위치 추적, 입력기)를 인식해 분류하고, 권한과 상보 도메인을 매칭해 '어느 데이터가 어디로 흘러갈 수 있는지' 추적한다. 전체 요약 12문장 읽기 → 073 18:15 스타 2,738 로컬에서 70개 이상 AI 모델을 다루는 오픈소스 에이전트 봇 본인 컴퓨터에서 실행되는 AI 에이전트 플랫폼 AnyModelBot을 공개했으며, MIT 라이선스 오픈소스로 Windows·macOS·Linux와 Docker를 지원한다. AI · 머신러닝 · modelflare-ai/AnyModelBot · Python
Key Point 로컬에서 실행되는 오픈소스 AI 에이전트로 구독료 없이 여러 모델을 자유롭게 선택할 수 있으며, 개인 정보와 파일이 사용자 기기에만 남는 점이 클라우드 기반 경쟁 제품과 차별화된다.
핵심 요약
본인 컴퓨터에서 실행되는 AI 에이전트 플랫폼 AnyModelBot을 공개했으며, MIT 라이선스 오픈소스로 Windows·macOS·Linux와 Docker를 지원한다. 각 봇은 고유한 페르소나·기본 모델·작업 공간·메모리를 가지며 파일 읽기/쓰기, 명령 실행 같은 작업을 수행할 수 있고 권한은 읽기 전용·작업 공간 한정·완전 권한 3단계로 나뉜다. 대화·기억·파일·API 키는 모두 기기에 남아있으며 모델 요청만 Modelflare 게이트웨이 또는 사용자의 공식 API 키를 통해 외부로 나간다. 전체 요약 11문장 읽기 → 074 06:11 ▲ 127 · 댓글 31 슈퍼마켓 냉장고 제어기 노리는 해커, 허니팟으로 추적한다 Coldframe은 슈퍼마켓 냉장고 제어기를 흉내내는 파이썬 허니팟으로, 2026년 유럽에서 기본 패스워드와 미패치 펌웨어로 침입한 공격자들을 기록한다. 보안 · Show HN: Coldframe, a honeypot that poses as a supermarket fridge controller
Key Point 산업 제어 시스템 공격이 증가하는 시점에서, 실제 냉장고 제어기의 지문을 정확히 복제해 공격자를 기만하고 구체적 취약점 악용 사례를 추적할 수 있는 오픈소스 도구가 나왔기 때문이다.
핵심 요약
Coldframe은 슈퍼마켓 냉장고 제어기를 흉내내는 파이썬 허니팟으로, 2026년 유럽에서 기본 패스워드와 미패치 펌웨어로 침입한 공격자들을 기록한다. Danfoss AK-SM 800A와 Copeland/Dixell XWEB EVO 두 제어기 모델을 모방하며, 각각 실제 기기의 nginx 헤더, 페이지 레이아웃, TLS 1.2 설정, 자체 서명 인증서까지 동일하게 재현한다. 로그인 시도 시 약한 패스워드나 CVE-2025-41450 우회 공격은 성공하지만 실제 기능은 없으며, 공격자의 모든 행동(대시보드 조작, XML API 명령)이 로그된다. 전체 요약 10문장 읽기 → 075 03:11 당일 +129 AI 어시스턴트를 직접 배포하고 모든 채널에서 운영하기 자체 문서 기반 AI 어시스턴트를 웹, WhatsApp, 이메일, Outlook, Nextcloud, ownCloud에 한 번에 배포할 수 있는 오픈소스 플랫폼 Synaplan을 공개했다. AI · 머신러닝 · metadist/synaplan · PHP
Key Point 조직이 자체 문서와 데이터를 바탕으로 AI 어시스턴트를 완전히 제어하며 배포할 수 있는 엔드투엔드 플랫폼이 오픈소스로 공개되었기 때문에, 개인정보 보호와 비용 투명성을 중시하는 팀에게 선택지가 생겼다.
핵심 요약
자체 문서 기반 AI 어시스턴트를 웹, WhatsApp, 이메일, Outlook, Nextcloud, ownCloud에 한 번에 배포할 수 있는 오픈소스 플랫폼 Synaplan을 공개했다. OpenAI, Anthropic, Google, Mistral 같은 클라우드 모델과 Ollama를 통한 로컬 모델을 섞어서 쓸 수 있으며, 각 답변마다 사용한 모델과 비용을 표시한다. Docker Compose로 5~15분 내에 시작할 수 있고, 자체 서버나 EU 클라우드에 설치하거나 완전히 폐쇄된 네트워크에 배포할 수 있다. 전체 요약 8문장 읽기 → 076 21:11 당일 +333 NVIDIA GPU 인프라용 관리형 Kubernetes 엔진 NVKE 공개 NVIDIA Kubernetes Engine(NVKE)은 자체 NVIDIA GPU 인프라에서 관리형 Kubernetes 서비스를 운영하기 위한 관리 플레인이다. 인프라 · 데브옵스 · dsx-ai-factory/nvke · Go
Key Point 자체 GPU 인프라를 보유한 조직이 NVIDIA 인증 관리형 Kubernetes 서비스를 구축할 수 있는 오픈소스 솔루션이 나왔으므로, GPU 클러스터 운영을 자동화하려는 기업 개발팀과 DevOps 담당자가 살펴볼 가치가 있습니다.
핵심 요약
NVIDIA Kubernetes Engine(NVKE)은 자체 NVIDIA GPU 인프라에서 관리형 Kubernetes 서비스를 운영하기 위한 관리 플레인이다. NVKE는 플랫폼 팀이 설치해 고객용 Kubernetes 클러스터를 생성·운영하며, 각 워크로드 클러스터는 독립적인 제어 평면, etcd, 노드 풀을 갖는다. 현재 프리뷰 상태이며 API, 설정, 동작이 릴리스마다 변할 수 있고 프로덕션 워크로드는 권장하지 않는다. 전체 요약 12문장 읽기 → 077 21:11 당일 +186 Samsung 스마트홈 기기를 로컬 네트워크에서 제어하는 Home Assistant 연동 도구 LocalThings는 Home Assistant에서 Samsung 세탁기, 건조기, 냉장고, 에어컨 등을 SmartThings 클라우드 계정 없이 로컬 네트워크로 제어하는 오픈소스 도구다. 오픈소스 · 도구 · mbillow/localthings · Python
Key Point 클라우드 계정 없이 로컬 네트워크만으로 Samsung 스마트 가전을 제어할 수 있는 방식으로, 프라이버시 우려가 있거나 클라우드 의존성을 피하고 싶은 사용자들에게 실질적인 대안을 제공한다.
핵심 요약
LocalThings는 Home Assistant에서 Samsung 세탁기, 건조기, 냉장고, 에어컨 등을 SmartThings 클라우드 계정 없이 로컬 네트워크로 제어하는 오픈소스 도구다. 푸시를 지원하는 기기는 변화를 실시간으로 전송하고, 나머지는 30초마다 폴링되며, 인터넷 연결 후에는 Samsung 서버에 접속하지 않아 데이터가 가정 내에만 머문다. 2022년 이후 대부분의 Samsung 연결 기기와 구형 세탁기, 에어컨, 벽면 오븐 등을 지원하며, OCF(Open Connectivity Foundation) 표준과 CoAP over DTLS 프로토콜을 사용한다. 전체 요약 12문장 읽기 → 078 09:11 ▲ 147 · 댓글 68 Firecracker 마이크로VM 탈출, 게스트에서 호스트 루트 코드 실행 Firecracker 마이크로VM 보안 취약점을 공개하며, 게스트 코드에서 호스트의 루트 권한으로 명령 실행에 성공했다. 보안 · Firecracker VM Escape: PwnEscape Part 2
Key Point 격리된 가상 머신 보안이 완전하지 않음을 보여주는 구체적 사례로, 호스트 메모리 접근이 주어졌을 때의 위험 수준을 실제로 입증했다.
핵심 요약
Firecracker 마이크로VM 보안 취약점을 공개하며, 게스트 코드에서 호스트의 루트 권한으로 명령 실행에 성공했다. 공격은 호스트 메모리 접근 능력을 이용해 KVM_RUN 시스템 콜 반환 시 실행할 코드를 변조하는 방식으로 진행된다. 먼저 게스트 페이지에 심은 논스(nonce)를 찾아 Extended Page Tables(EPT) 루트를 식별하고, 이를 통해 호스트 물리 주소를 결정한다. 전체 요약 12문장 읽기 → 079 03:11 ▲ 111 · 댓글 67 11년 운영한 오픈소스 기능 플래그 서버 Unleash Unleash는 기능 플래그 관리를 위한 오픈소스 솔루션으로, 팀이 새로운 기능의 롤아웃 시점과 방식을 통제하고 더 작고 관리 가능한 규모의 배포를 가능하게 한다. 오픈소스 · 도구 · We've built an open-source feature flag server for 11 years
Key Point 프로덕션 배포의 위험을 줄이고 기능 롤아웃을 세밀하게 제어하려는 개발 팀이 자체 호스팅 가능한 오픈소스 솔루션을 찾고 있다면 Unleash의 기능과 운영 방식을 파악할 수 있습니다.
핵심 요약
Unleash는 기능 플래그 관리를 위한 오픈소스 솔루션으로, 팀이 새로운 기능의 롤아웃 시점과 방식을 통제하고 더 작고 관리 가능한 규모의 배포를 가능하게 한다. 기능 플래그를 통해 실제 프로덕션 데이터로 코드를 테스트하고 부정적 영향의 위험을 줄이며, 별도 브랜치 없이 여러 기능을 동시에 개발할 수 있다. GitHub에서 가장 인기 있는 오픈소스 기능 플래그 솔루션이며, 15개의 공식 클라이언트/서버 SDK와 15개 이상의 커뮤니티 SDK를 지원한다. 전체 요약 11문장 읽기 → 080 21:12 당일 +101 Git 커밋 기록에서 체계적으로 변경로그 생성하기 git-cliff는 Rust로 작성된 커스터마이징 가능한 변경로그 생성 도구다. 오픈소스 · 도구 · orhun/git-cliff · Rust
Key Point Conventional Commit을 사용하는 프로젝트라면 릴리스 준비 시 번거로운 변경로그 작성을 자동화하고 표준화할 수 있는 도구다.
핵심 요약
git-cliff는 Rust로 작성된 커스터마이징 가능한 변경로그 생성 도구다. Git 커밋 기록을 분석해 변경로그를 자동으로 생성하며, Conventional Commit 규칙을 따르거나 정규식 기반 커스텀 파서를 사용할 수 있다. 설정 파일을 통해 변경로그 템플릿을 원하는 형식으로 커스터마이징할 수 있고, 템플릿 언어로 상세한 형식 제어가 가능하다. 전체 요약 6문장 읽기 → 081 21:12 당일 +138 Rust로 만든 cat 명령어 업그레이드 도구 bat 프로그래밍 및 마크업 언어를 지원하는 구문 강조(syntax highlighting)를 제공하는 cat(1) 클론 도구다. 오픈소스 · 도구 · sharkdp/bat · Rust
Key Point 파일을 보는 기본 명령어 cat을 구문 강조, Git 통합, 자동 페이징으로 대폭 개선했으며 주요 개발 도구와 깔끔하게 통합되므로, 터미널 환경을 더 효율적으로 만들려는 개발자가 고려할 만하다.
핵심 요약
프로그래밍 및 마크업 언어를 지원하는 구문 강조(syntax highlighting)를 제공하는 cat(1) 클론 도구다. Git과 연동되어 파일의 변경 사항을 좌측 사이드바에 표시한다. 비인쇄 문자를 `-A/--show-all` 옵션으로 강조 표시할 수 있다. 전체 요약 12문장 읽기 → 082 21:12 당일 +139 React로 무한 캔버스 앱을 만드는 tldraw SDK tldraw는 React 기반 무한 캔버스 엔진으로, 커스텀 셰이프·도구·바인딩·UI 컴포넌트를 만들 수 있는 완전 확장형 SDK다. 웹 · 프론트엔드 · tldraw/tldraw · TypeScript
Key Point 구글, 샵파이, 오토데스크 같은 주요 기업들의 캔버스 앱을 구동하는 오픈소스 SDK로, 무한 캔버스가 필요한 협업 도구·AI 제품을 빠르게 구축할 수 있는 기반이 된다.
핵심 요약
tldraw는 React 기반 무한 캔버스 엔진으로, 커스텀 셰이프·도구·바인딩·UI 컴포넌트를 만들 수 있는 완전 확장형 SDK다. 압력 감지 드로잉, 기하학적 셰이프, 리치 텍스트, 화살표, 스냅 기능, 이미지·비디오 지원 등 드로잉과 다이어그래밍 기능을 제공한다. Editor API로 런타임에 캔버스를 제어할 수 있으며, LLM 통합과 AI 에이전트 구축을 위한 캔버스 프리미티브를 지원한다. 전체 요약 10문장 읽기 → 083 21:12 당일 +162 AI 에이전트를 위한 초경량 오케스트레이터 Rivet 오픈소스 공개 Rivet Actors는 에이전트 워크로드를 위한 오케스트레이터로, 전통적인 샌드박스 대신 경량의 long-lived 프로세스 방식으로 운영한다. AI · 머신러닝 · rivet-dev/rivet · Rust
Key Point 에이전트와 long-lived 워크로드의 비용과 성능이 급부상하면서, 샌드박스 기반 아키텍처의 한계를 해결하는 오픈소스 플랫폼으로 개발 방식을 바꿀 수 있다.
핵심 요약
Rivet Actors는 에이전트 워크로드를 위한 오케스트레이터로, 전통적인 샌드박스 대신 경량의 long-lived 프로세스 방식으로 운영한다. 각 Actor는 72 KB 메모리만 사용하며 p99 cold start가 4.99ms로, 샌드박스의 512 MiB와 1.70초와 비교해 극히 낮다. Actor는 인메모리 상태, SQLite 데이터베이스, WebSocket, 스케줄링을 내장하고, 유휴 중일 때는 비용이 들지 않으며 요청 시 복원된다. 전체 요약 10문장 읽기 → 084 18:11 ▲ 92 · 댓글 3 로봇 조작을 위한 공간-언어-행동 통합 모델 SLA 공개 로봇 조작에는 의미 이해와 3차원 공간의 정밀한 제어가 필요하지만, 기존 시각-언어-행동(VLA) 모델들은 2D 사전학습에서 나온 시각 표현을 쓰고 공간 감각은 과제별 적응 단계에서만 학습한다. AI · 머신러닝 · SLA: Scaling Spatial-Language-Action Model via Continual Pre-training
Key Point 로봇이 현실의 다양한 상황에서 물체를 다루도록 하려면 시각과 행동뿐 아니라 공간 감각까지 기초 모델 단계에서 학습해야 하는데, SLA는 이를 실제 로봇 데이터 규모의 연속 학습으로 처음 해결한 접근이다.
핵심 요약
로봇 조작에는 의미 이해와 3차원 공간의 정밀한 제어가 필요하지만, 기존 시각-언어-행동(VLA) 모델들은 2D 사전학습에서 나온 시각 표현을 쓰고 공간 감각은 과제별 적응 단계에서만 학습한다. 공간 이해를 전이 가능한 기초 모델 능력으로 발전시키기 위해 연구팀은 SLA(Spatial-Language-Action Model)를 개발했으며, 지속적 사전학습 중 암묵적 공간 정렬을 확장하고 후속 작업 단계에서도 유지한다. SLA는 사전학습된 pi05 정책에서 시작하여 행동 예측과 중간 시각 임베딩 및 고정된 3D 인지 모델의 공간 표현 간 정렬을 공동으로 최적화한다. 전체 요약 8문장 읽기 → 085 15:10 ▲ 106 · 댓글 1 로봇 계획 25배 빠르게, 비전 모델의 구조 활용한 VFlash 로봇, 자율주행 같은 물리 AI 작업에서 비전-랭귀지 모델은 좌표·궤적 같은 시각적 계획을 통해 공간상 목표를 표현하고 움직임을 예측한다. AI · 머신러닝 · VFlash: Fast, Accurate Visual Planning via Flash Primitive Decoding
Key Point 로봇의 시각 계획 생성 속도를 획기적으로 높이면서도 정확도까지 향상시키는 기법으로, 물리 AI 시스템의 실시간 제어 가능성을 크게 높인다.
핵심 요약
로봇, 자율주행 같은 물리 AI 작업에서 비전-랭귀지 모델은 좌표·궤적 같은 시각적 계획을 통해 공간상 목표를 표현하고 움직임을 예측한다. 기존 자동회귀 모델은 이런 시각 원시요소를 토큰 하나씩 생성하기 때문에 예측이 복잡할수록 비용이 급증한다. VFlash는 Flash Primitive Decoding 기법으로 시각 원시요소의 구조를 활용, 경량 드래프터가 전체 원시요소를 한 번의 순전파로 예측한다. 전체 요약 8문장 읽기 → 086 12:54 ▲ 16 · 댓글 3 AI 에이전트의 컴퓨터 제어, 코드·접근성·UI 통합 인터페이스로 진화 스크린샷과 마우스·키보드 조작에만 의존하는 기존 컴퓨터 이용 에이전트는 화면을 반복 해석하며 컴퓨터의 의미론적·프로그래밍적 능력을 활용하지 못하는 한계가 있다. AI · 머신러닝 · Hybrid Computer Use: A Unified Programmatic, Semantic, and Visual Interface for General Agents
Key Point 기존 화면 기반 접근에서 벗어나 프로그래밍·의미론·시각 정보를 통합한 컴퓨터 제어 방식이 에이전트의 효율성과 정확도를 근본적으로 개선할 수 있음을 보여준다.
핵심 요약
스크린샷과 마우스·키보드 조작에만 의존하는 기존 컴퓨터 이용 에이전트는 화면을 반복 해석하며 컴퓨터의 의미론적·프로그래밍적 능력을 활용하지 못하는 한계가 있다. 연구진은 Hybrid Computer Use(HCU)라는 통합 인터페이스를 제안했으며, 이는 코드·커맨드라인 도구를 통한 프로그래밍 상호작용, 접근성(AX) 도구를 통한 의미론적 상호작용, 그래픽 인터페이스를 통한 시각적 상호작용을 세 채널로 제공한다. HCU의 AX 도구는 컴팩트한 관찰값을 반환하고 일괄 처리 방식으로 동작하며 AX diff 형식의 피드백을 제공해 모델의 왕복 횟수를 줄인다. 전체 요약 6문장 읽기 → 087 12:54 ▲ 10 · 댓글 2 로봇 시뮬레이터 PrimeSim 공개, 30110시간 데이터로 학습 로봇용 월드 모델 시뮬레이터 PrimeSim을 공개했으며, 동작 명령을 충실히 따르고 다중 카메라 뷰 일관성을 유지하며 장시간 시뮬레이션을 안정적으로 지원해야 한다는 과제를 해결했다. AI · 머신러닝 · PrimeSim: A Generalist World Model Simulator from Large-Scale Cross-Embodiment Demonstrations
Key Point 대규모 크로스-플랫폼 로봇 데이터로 학습한 첫 일반화된 월드 모델이 공개되어, 로봇 제어와 시뮬레이션 연구 진행 속도가 크게 높아질 것으로 예상된다.
핵심 요약
로봇용 월드 모델 시뮬레이터 PrimeSim을 공개했으며, 동작 명령을 충실히 따르고 다중 카메라 뷰 일관성을 유지하며 장시간 시뮬레이션을 안정적으로 지원해야 한다는 과제를 해결했다. 22개 로봇 플랫폼의 30,110시간 데이터로 미드트레이닝했고, 통합 크로스-임보디먼트 액션 표현과 프레임 정렬 듀얼-패스 컨디셔닝을 도입해 동작 추적 정확도를 개선했다. 뷰-어웨어 인터리브드 어텐션 메커니즘을 개발해 명시적 카메라 ID를 사용하며 카메라 간 정보 교환을 유지하면서도 뷰별 표현을 보존한다. 전체 요약 7문장 읽기 → 088 03:11 ▲ 32 · 댓글 2 AI 데이터센터 광학 네트워크의 장애 예측 제어 체계 Halley 대규모 AI 모델 훈련 시 수만 개의 가속기를 연결하는 광학 네트워크에서 매 훈련 스텝마다 전체 데이터 교환이 발생한다. AI · 머신러닝 · Halley: A Predictive Control Plane for Optical AI Data Center Networks
Key Point AI 데이터센터 훈련의 네트워크 신뢰성 문제를 예측 제어로 근본적으로 해결하여 같은 비용으로 더 큰 성능 확보가 가능해진다.
핵심 요약
대규모 AI 모델 훈련 시 수만 개의 가속기를 연결하는 광학 네트워크에서 매 훈련 스텝마다 전체 데이터 교환이 발생한다. 현재 광학 네트워크의 레이저·스위치·마이크로링 등 각 계층은 고정 정책이거나 사후 대응 방식으로 운영되고 있다. 같은 인클로저를 공유하는 레이저들은 함께 고장날 수 있으며, 고정된 예비 비율 아래에서는 풀이 아무리 커도 장애율이 증명상 상한선에 머문다. 전체 요약 10문장 읽기 → 089 03:11 새 버전 OpenAI 파이썬 SDK v3.47.0 출시, Response API에 모델 옵션 추가 OpenAI 파이썬 라이브러리 3.47.0이 릴리스됐다. AI · 머신러닝 · openai/openai-python@v3.47.0
Key Point OpenAI API를 파이썬으로 사용하는 개발자들이 Response 처리 시 더 세밀한 제어가 가능해진다.
핵심 요약
OpenAI 파이썬 라이브러리 3.47.0이 릴리스됐다. 주요 변경사항으로 Response API에 모델(model) 옵션이 추가됐다. 이를 통해 사용자는 Response 객체 생성 시 특정 모델을 명시적으로 지정할 수 있게 됐다. 090 00:11 ▲ 121 · 댓글 69 바이두, 효율성 중심의 초거대 언어모델 ERNIE 5.5 Flash 공개 바이두가 기반 모델 ERNIE-5.5-Flash-Base를 공개했다. 총 280B 파라미터 중 토큰당 14B만 활성화되는 희소 MoE 모델로, 33.5T 토큰에서 사전학습되었고 최대 128K 컨텍스트로 학습, 추론 시 1M 토큰을 지원한다. AI · 머신러닝 · Baidu released ERNIE 5.5 Flash Base
Key Point 개발자가 자체 파인튜닝에 집중할 수 있도록 사전학습 체크포인트를 그대로 공개했고, 아키텍처 전반에서 활성 파라미터를 줄인 희소 모델로 훈련 및 추론 비용을 절감할 수 있게 설계했다.
핵심 요약
바이두가 기반 모델 ERNIE-5.5-Flash-Base를 공개했다. 총 280B 파라미터 중 토큰당 14B만 활성화되는 희소 MoE 모델로, 33.5T 토큰에서 사전학습되었고 최대 128K 컨텍스트로 학습, 추론 시 1M 토큰을 지원한다. 사전학습 종료 직후의 가중치를 제공하므로, 도메인 적응·명령어 튜닝·강화학습 연구의 출발점으로 사용 가능하다. 모델은 효율성을 최우선으로 설계했다. 43개 레이어 중 37개는 128배 압축된 시퀀스를 처리하는 HCA(Heavily Compressed Attention)를 사용하고, 6개만 전체 컨텍스트에 접근하는 MLA(Multi-head Latent Attention)를 사용한다. 전체 요약 10문장 읽기 → 091 21:11 당일 +182 팀과 AI 에이전트가 함께 일하는 오픈소스 플랫폼 Switch Slack, Teams, Discord, Telegram, Mattermost에서 직접 작동하는 오픈소스 AI 팀원 플랫폼 Switch를 공개했다. AI · 머신러닝 · sandbox-quantum/switch · Python
Key Point 메시징 앱을 벗어나지 않으면서 팀 전체에서 AI 에이전트를 자유롭게 조율하고 컨텍스트를 공유할 수 있는 오픈소스 방식이 제시되어, 엔터프라이즈 AI 협업 구조가 어떻게 재편될 수 있는지 보여준다.
핵심 요약
Slack, Teams, Discord, Telegram, Mattermost에서 직접 작동하는 오픈소스 AI 팀원 플랫폼 Switch를 공개했다. 기존 메시징 앱을 대체하지 않고 연결하며, 각 채널을 팀과 AI 에이전트가 함께 일하는 공유 컨텍스트 공간으로 만든다. Claude Code, Codex, LangChain 등 어떤 에이전트와 모델이든 프로토콜만 맞으면 함께 작동하도록 설계했다. 전체 요약 9문장 읽기 → 092 18:13 ▲ 14 · 댓글 2 인간 시연으로 로봇 정책 적응 가능하게한 H2RB 프레임워크 사전학습된 Vision-Language-Action(VLA) 정책은 로봇 배포의 좋은 출발점이지만, 대상 로봇과 환경에 맞추려면 로봇 고유의 비용 많이 드는 시연이 필요하다. AI · 머신러닝 · Human-to-Robot Transfer via Bridging Representation and Action Space in VLAs
Key Point 로봇 정책 미세조정 시 비용이 많이 드는 로봇 데이터 대신 수집이 쉬운 인간 시연을 활용할 수 있는 실질적 방법을 제시하기 때문이다.
핵심 요약
사전학습된 Vision-Language-Action(VLA) 정책은 로봇 배포의 좋은 출발점이지만, 대상 로봇과 환경에 맞추려면 로봇 고유의 비용 많이 드는 시연이 필요하다. 인간 시연은 수집이 훨씬 쉽지만, VLA가 주로 로봇 데이터로 사전학습된 경우 인간-로봇 embodiment 차이가 크면 직접 활용하기 어렵다. H2RB(Human-To-Robot Bridge)는 쌍을 이루지 않은 인간과 로봇 시연으로부터 사전학습된 VLA 정책을 적응시키는 인간-로봇 공동 학습 프레임워크다. 전체 요약 8문장 읽기 → 093 15:11 ▲ 60 · 댓글 2 로봇 조작, 인코더 없는 시각-언어 모델로 더 정확하게 기존 비전-언어-액션 모델은 시각 인코더로 이미지를 먼저 압축한 후 행동 추론을 시작하지만, 조작 작업에 필요한 국소적 기하학·경계·깊이·미묘한 상태 변화 같은 시각 신호들이 손실될 수 있다. AI · 머신러닝 · From Pixels to Actions - Towards Native Vision-Language-Action Policies
Key Point 로봇 팔 같은 구체화된 제어 시스템이 최종 표현이 아닌 중간 단계의 시각 신호에서 더 정확한 정보를 얻을 수 있다는 발견은 로봇 공학과 구체화 AI의 아키텍처 설계 원칙을 바꿀 가능성이 있다.
핵심 요약
기존 비전-언어-액션 모델은 시각 인코더로 이미지를 먼저 압축한 후 행동 추론을 시작하지만, 조작 작업에 필요한 국소적 기하학·경계·깊이·미묘한 상태 변화 같은 시각 신호들이 손실될 수 있다. NEO-VLA는 인코더 없는 구조의 비전-언어-액션 프레임워크로, 이미지를 경량 패치 합성곱 층으로 토큰화한 뒤 백본 전체에서 언어와 함께 진화하도록 설계했다. 흐름-매칭 액션 전문가가 백본의 다양한 깊이에서 명령 조건부 시각 표현에 접근할 수 있어, 최종 시각 표현뿐 아니라 계산 계층 전체의 정보를 활용한다. 전체 요약 6문장 읽기 → 094 15:11 ▲ 37 · 댓글 2 게임 영상 1분 이상 학습 데이터셋 'GameVerse' 공개 인터랙티브 월드 모델이 생성하는 게임 환경은 현재 약 1분 이상 일관성을 유지하지 못하는데, 이는 모델 성능이 아니라 장기간 학습 데이터 부족 때문이다. AI · 머신러닝 · GameVerse: A Minute-Scale Gameplay Dataset for Long-Horizon Interactive World Modeling
Key Point 장시간 게임 환경을 생성하는 AI 모델의 핵심 제약(짧은 학습 데이터)을 직접 해결하는 대규모 데이터셋이 나왔기 때문에, 이 분야 연구자와 개발자가 주목할 필요가 있다.
핵심 요약
인터랙티브 월드 모델이 생성하는 게임 환경은 현재 약 1분 이상 일관성을 유지하지 못하는데, 이는 모델 성능이 아니라 장기간 학습 데이터 부족 때문이다. 기존 게임 영상 데이터셋은 10초 이하 클립으로 이루어져 있고 캡션도 거칠어서 장시간 제어 생성에 부적합하다. 연구팀이 공개한 GameVerse는 1~2분 길이의 게임 플레이 영상으로 구성되며, 69.7K개 클립, 1,655시간, 3억 4,960만 프레임 규모이다. 전체 요약 8문장 읽기 → 095 15:11 ▲ 26 · 댓글 3 AI 에이전트가 로봇 조종사 대신, 저비용 데이터셋 자동 생성 로봇 학습에 필요한 시연 데이터를 수집하려면 보통 조종사가 일일이 조작했는데, 이 과정은 시간과 비용이 많이 들었다. AI · 머신러닝 · PyRUA-DataFarm: LLM Agent as a Cost-Efficient Teleoperator for Real-Ready Robot Data
Key Point 로봇 학습 데이터 수집 비용을 최소 60% 절감하면서도 성능과 환경 변화에 대한 강건성을 동시에 확보하는 방식을 제시해, 로봇 개발의 경제성 문제를 바꿀 가능성이 있다.
핵심 요약
로봇 학습에 필요한 시연 데이터를 수집하려면 보통 조종사가 일일이 조작했는데, 이 과정은 시간과 비용이 많이 들었다. 연구팀은 코딩 에이전트가 조종사의 역할을 대신하는 'DataFarm' 시스템을 개발했다. 에이전트는 한 번의 캘리브레이션 영상과 작업 설명을 받아 시뮬레이션 내에서 장면, 전문가 제어기, 성공 판별 함수를 자동으로 작성한다. 전체 요약 7문장 읽기 → 096 12:11 새 버전 OpenAI Python SDK, GPT-6과 다중 지역 설정 지원 OpenAI Python SDK v3.46.0이 릴리스됐다. AI · 머신러닝 · openai/openai-python@v3.46.0
Key Point GPT-6 모델 지원과 함께 다중 지역 데이터 상주 옵션이 추가되어 한국 개발자가 OpenAI API를 이용할 때 고려해야 할 변화가 생겼다.
핵심 요약
OpenAI Python SDK v3.46.0이 릴리스됐다. GPT-6 Rosalind 모델이 모델 카탈로그에 추가됐다. 호주, 인도, 일본 데이터 상주 옵션이 API에 추가됐다. 전체 요약 5문장 읽기 → 097 12:11 ▲ 104 · 댓글 2 로봇 범용 작업 위한 대규모 비전-언어 모델, 실제 얼마나 쓸 수 있나 로봇이 장면을 이해하고 행동하며 과제 조건을 충족하려면 어떤 능력이 필요한지 평가하기 위해 '구현된 에이전트 아레나'라는 벤치마크를 소개한다. AI · 머신러닝 · Are Frontier VLM Agents Ready to Be Robot Generalists? An Empirical Study with the Embodied Agent Arena
Key Point 현재 최첨단 VLM 에이전트들이 로봇 조작 작업에서 구체적으로 어떤 한계를 보이는지, 폐쇄형과 오픈 모델의 성능 격차가 어디서 비롯되는지 체계적으로 밝혔다.
핵심 요약
로봇이 장면을 이해하고 행동하며 과제 조건을 충족하려면 어떤 능력이 필요한지 평가하기 위해 '구현된 에이전트 아레나'라는 벤치마크를 소개한다. 이 벤치마크는 기하학, 공간 추론, affordance, 작업 계획, 조작 5개 영역을 평가하며, 32개 기존 데이터셋과 카메라·동작·깊이·스케일 추정을 위한 새로운 168개 케이스 GeoProbe로 총 1,000개 사례를 구성한다. 10개 VLM 에이전트를 평가한 결과, 폐쇄형 가중치 모델들이 5개 영역 모두에서 앞섰으나 오픈 가중치 VLM은 공간 추론은 유용하지만 계획과 조작 성공률이 훨씬 낮았다. 전체 요약 8문장 읽기 → 098 09:11 ▲ 111 · 댓글 78 구글의 교육용 AI 강제, 검색까지 함께 묶어 버린다 구글이 2027년부터 K-12 교육용 구글 워크스페이스에서 AI 도구를 기본 비활성화하지만, 검색도 함께 꺼진다는 공지에 교육자들이 강력히 반발하고 있다. 기타 · Education shouldn't be held for ransom
Key Point 학교 교육에서 학생의 선택권을 제약하고 AI를 강제하려는 대형 기술 기업의 움직임이 심화되고 있으며, 이는 교육의 본질인 '생각하는 능력'을 키우는 데 직결된 쟁점이기 때문이다.
핵심 요약
구글이 2027년부터 K-12 교육용 구글 워크스페이스에서 AI 도구를 기본 비활성화하지만, 검색도 함께 꺼진다는 공지에 교육자들이 강력히 반발하고 있다. 구글은 AI와 검색이 긴밀히 통합되어 있어 분리할 수 없다고 주장하지만, 역압박 후 검색만 켜는 것을 허용했으나 AI Overviews 같은 AI 기능 없이는 검색을 쓸 수 없는 구조다. 교육자들은 기술 반대가 아니라, AI가 학생들의 비판적 사고력을 약화시키고 답을 주입받게 되는 문제를 지적한다. 전체 요약 8문장 읽기 → 099 06:11 ▲ 137 · 댓글 46 Go 1.27, 새로운 JSON API 'v2' 정식 공개 Go 표준 라이브러리의 encoding/json이 15년 만에 메이저 업데이트 되어, encoding/json/v2와 encoding/json/jsontext 패키지가 Go 1.27에서 정식 공개되었다. 인프라 · 데브옵스 · A new Go API for JSON
Key Point Go 1.27에서 정식 공개된 encoding/json/v2는 15년간 쌓인 v1의 설계 문제(UTF-8 검증, 중복 키, 스트리밍 처리)를 해결하고 Unmarshal 성능을 최대 10배 향상시키며, v1과의 호환성을 유지하면서 점진적 마이그레이션을 가능하게 한다.
핵심 요약
Go 표준 라이브러리의 encoding/json이 15년 만에 메이저 업데이트 되어, encoding/json/v2와 encoding/json/jsontext 패키지가 Go 1.27에서 정식 공개되었다. 기존 v1의 문제점으로는 무효한 UTF-8 허용, JSON 객체의 중복 키 허용, nil 슬라이스/맵을 JSON null로 변환, 대소문자 무시 언마샬링, MarshalJSON 메서드 비일관적 호출 등이 있다. v1 API는 옵션을 Encoder/Decoder에만 적용 가능하고 Marshal/Unmarshal 함수에는 적용 불가, io.Reader에서 올바르게 언마샬링하기 어려움, 메모리 전체 버퍼링 등의 제약이 있었다. 전체 요약 12문장 읽기 → 100 06:11 ▲ 11 · 댓글 2 학습 없이 사진 속 글을 번역하는 FlowTranslator 이미지 속 텍스트를 그 번역본으로 바꾸면서 주변 시각 정보는 그대로 유지하는 인-이미지 기계번역(IIMT) 문제를 다룬다. AI · 머신러닝 · FlowTranslator: Training-Free In-Image Machine Translation with Flow-Based Editing
Key Point 학습 데이터 없이도 다국어 T2I 모델의 능력을 활용해 이미지 속 텍스트 번역이 가능함을 보여주는 실용적 접근법이다.
핵심 요약
이미지 속 텍스트를 그 번역본으로 바꾸면서 주변 시각 정보는 그대로 유지하는 인-이미지 기계번역(IIMT) 문제를 다룬다. 기존 작업 특화 모델들은 번역 전후의 대량 쌍 이미지로 학습해야 하지만, FlowTranslator는 학습 없이 동작한다. OCR 모델과 LLM으로 번역 프롬프트를 생성한 뒤 T2I(텍스트-투-이미지) 기반 디퓨전 모델에 주입하는 방식을 사용한다. 전체 요약 6문장 읽기 →