쌓인 기록에서 찾기
무엇을 찾으세요? 날짜를 몰라도 됩니다. 제목·Key Point·요약·태그를 한꺼번에 뒤집니다.
검색 범위 2026년 8월 13일 (목) 부터 2026년 10월 30일 (금)까지 3636건
100건 (최대치) · "물리"조건 지우기 ×
001 15:11 ▲ 15 · 댓글 1 자연어로 완성된 게임을 만드는 AI 프레임워크 VibeGame LLM 에이전트를 이용한 소프트웨어 개발은 가능했지만, 게임 개발처럼 코드·장면·에셋·애니메이션·물리·설정을 모두 조율해야 하는 작업은 여전히 도전 과제였다. AI · 머신러닝 · VibeGame: Prompt-to-Game Development with AI-Native Engine and Self-Evolving Adversarial Agent Team
Key Point LLM 에이전트로 복잡한 게임 개발 전 과정을 자동화할 수 있는 새로운 접근법을 제시하며, 특히 8개 에이전트의 협력 구조와 자기 진화 메커니즘이 AI 소프트웨어 개발 방법론의 진전을 보여준다.
핵심 요약
LLM 에이전트를 이용한 소프트웨어 개발은 가능했지만, 게임 개발처럼 코드·장면·에셋·애니메이션·물리·설정을 모두 조율해야 하는 작업은 여전히 도전 과제였다. VibeGame은 자연어 프롬프트와 선택적 참고 이미지로부터 완성된 2D 게임 프로젝트를 생성하는 프레임워크다. AI-native 게임 엔진은 프로젝트 상태를 스키마 검증된 구조화된 텍스트로 표현하고 프레임 동기식 런타임 제어를 제공해, 에이전트가 게임 상태를 검사하고 액션을 실행하며 동작을 자신의 속도로 검증할 수 있다. 전체 요약 7문장 읽기 → 002 00:11 ▲ 17 · 댓글 2 LLM이 자유탐사로 숨겨진 물리 법칙을 발견할 수 있을까 과학 발견은 예상 밖의 관찰에서 시작되곤 한다. 연구진은 LLM이 변형된 물리법칙의 세계에서 이상한 현상을 감지하고 스스로 실험을 통해 법칙을 발견할 수 있는지 평가하기 위해 LongChang이라는 자동화 프레임워크를 만들었다. AI · 머신러닝 · Can LLMs Uncover Hidden Physical Laws through Free Exploration?
Key Point LLM의 과학적 탐사 능력이 현저하게 제한적이라는 결과는 AI의 자율 연구 가능성을 평가하는 중요한 벤치마크를 제시한다.
핵심 요약
과학 발견은 예상 밖의 관찰에서 시작되곤 한다. 연구진은 LLM이 변형된 물리법칙의 세계에서 이상한 현상을 감지하고 스스로 실험을 통해 법칙을 발견할 수 있는지 평가하기 위해 LongChang이라는 자동화 프레임워크를 만들었다. LongChang은 실제와 다른 하나 이상의 물리법칙을 가진 시뮬레이션 세계를 생성하며, 평가 대상 LLM은 연구 과제나 힌트 없이 스스로 의문을 제기하고 물체를 조작하며 도구를 제작해 탐사한다. 별도의 LLM 에이전트들이 장면을 생성하고 검토하며, 도구 설계를 평가하고, 탐사 기록을 바탕으로 보고서의 정확성을 검증한다. 전체 요약 6문장 읽기 → 003 18:11 ▲ 21 · 댓글 2 로봇 모델 평가, 비용 없이 미리 걸러낸다 로봇 파운데이션 모델은 보통 비싼 실제 테스트(closed-loop rollout)로 평가되는데, 연구팀이 저비용 오프라인 방식을 제안했다. AI · 머신러닝 · Sensorimotor Alignment: A Platonic Proxy for Embodied Policy Success
Key Point 로봇 모델을 평가하는 데 드는 비용과 시간을 대폭 줄일 수 있는 방법이 제시되어, 로봇 AI 개발 파이프라인의 효율성이 크게 바뀔 수 있다.
핵심 요약
로봇 파운데이션 모델은 보통 비싼 실제 테스트(closed-loop rollout)로 평가되는데, 연구팀이 저비용 오프라인 방식을 제안했다. 플라토닉 표현 가설(PRH)은 모델 능력이 높아질수록 비전·언어처럼 모달리티들이 현실의 같은 통계 모델로 수렴한다고 본다. 연구진은 움직임 궤적도 이런 모달리티인지 묻고, 감각 표현이 물리 운동의 구조와 얼마나 잘 맞는지 측정하는 S²(Sensorimotor Alignment) 지표를 만들었다. 전체 요약 8문장 읽기 → 004 18:11 ▲ 149 · 댓글 2 로봇 제어 성능 높이는 물리 역학 이해 모델 PDRVLA 로봇의 시각·언어 명령 처리 모델(VLA)이 물리 역학을 충분히 이해하지 못하는 문제를 해결하기 위해 PDRVLA를 개발했다. AI · 머신러닝 · PDRVLA: A Vision-Language-Action Model with Physical Dynamics Representations
Key Point 로봇 제어 시뮬레이션에서 최고 수준의 성공률을 달성한 새로운 방식이 기존 비디오 생성 방식의 지연 문제를 해결하고 공개 데이터만으로 학습 가능함을 보여준다.
핵심 요약
로봇의 시각·언어 명령 처리 모델(VLA)이 물리 역학을 충분히 이해하지 못하는 문제를 해결하기 위해 PDRVLA를 개발했다. 기존 비디오 세계 모델은 동역학을 포착하지만 미래 프레임을 생성해야 해 제어 지연이 발생하는데, PDRVLA는 가벼운 물리역학 모듈로 온라인 비디오 생성 없이 행동 생성을 조건화한다. 이 모듈은 미래 RGB, 깊이, 광학 흐름(optical flow) 특성을 직접 예측하며, 동결된 사전 학습 비디오 세계 모델을 통해 보조 감시를 받는다. 전체 요약 6문장 읽기 → 005 12:11 ▲ 19 · 댓글 3 로봇이 실험하며 배우는 벤치마크 EmbodiedLab 공개 로봇 에이전트가 물리 법칙 발견이나 목표 달성을 위해 직접 행동하면서 배우는 '행동을 통한 지식습득(act to know)' 문제를 다루는 벤치마크 EmbodiedLab을 개발했다. AI · 머신러닝 · EmbodiedLab: Benchmarking Embodied Agents That Act to Know
Key Point 로봇의 지식습득 과정 자체를 체계적으로 평가하는 첫 벤치마크로서, 조작 능력과 인지 능력의 어느 것이 현실 목표 달성에 더 핵심인지를 드러낸다.
핵심 요약
로봇 에이전트가 물리 법칙 발견이나 목표 달성을 위해 직접 행동하면서 배우는 '행동을 통한 지식습득(act to know)' 문제를 다루는 벤치마크 EmbodiedLab을 개발했다. 기존 조작 벤치마크는 목표 상태가 주어졌을 때만 평가하고, 과학 발견 벤치마크는 기호적 행동이나 수치 계산으로만 평가했다면, EmbodiedLab은 로봇이 정량적 과학 실험을 통해 스스로 절차를 선택하고 물리 기반 시뮬레이션 실험실을 조작하는 시나리오다. 14개 장비 플랫폼에 걸쳐 5개 학문 분야의 30개 실험으로 구성되어 있으며, 매번 시스템 파라미터를 새로 샘플링하기 때문에 결과를 미리 알 수 없지만 정확히 채점할 수 있다. 전체 요약 8문장 읽기 → 006 12:11 ▲ 88 · 댓글 2 로봇 정책 개선을 위한 세계모델 역추적 기법 Rollback 행동 조건 세계모델을 이용한 정책 개선 연구에서, 기존 방식은 세계모델을 물리 환경의 순방향 시뮬레이터로만 사용했다. AI · 머신러닝 · Rollback: Experience Backtracking in World Models for Policy Improvement
Key Point 세계모델이 단순한 시뮬레이터를 넘어 과거로 돌아가 대안을 탐색할 수 있게 되면서, 로봇 정책 학습의 효율성과 수렴 속도가 근본적으로 달라진다.
핵심 요약
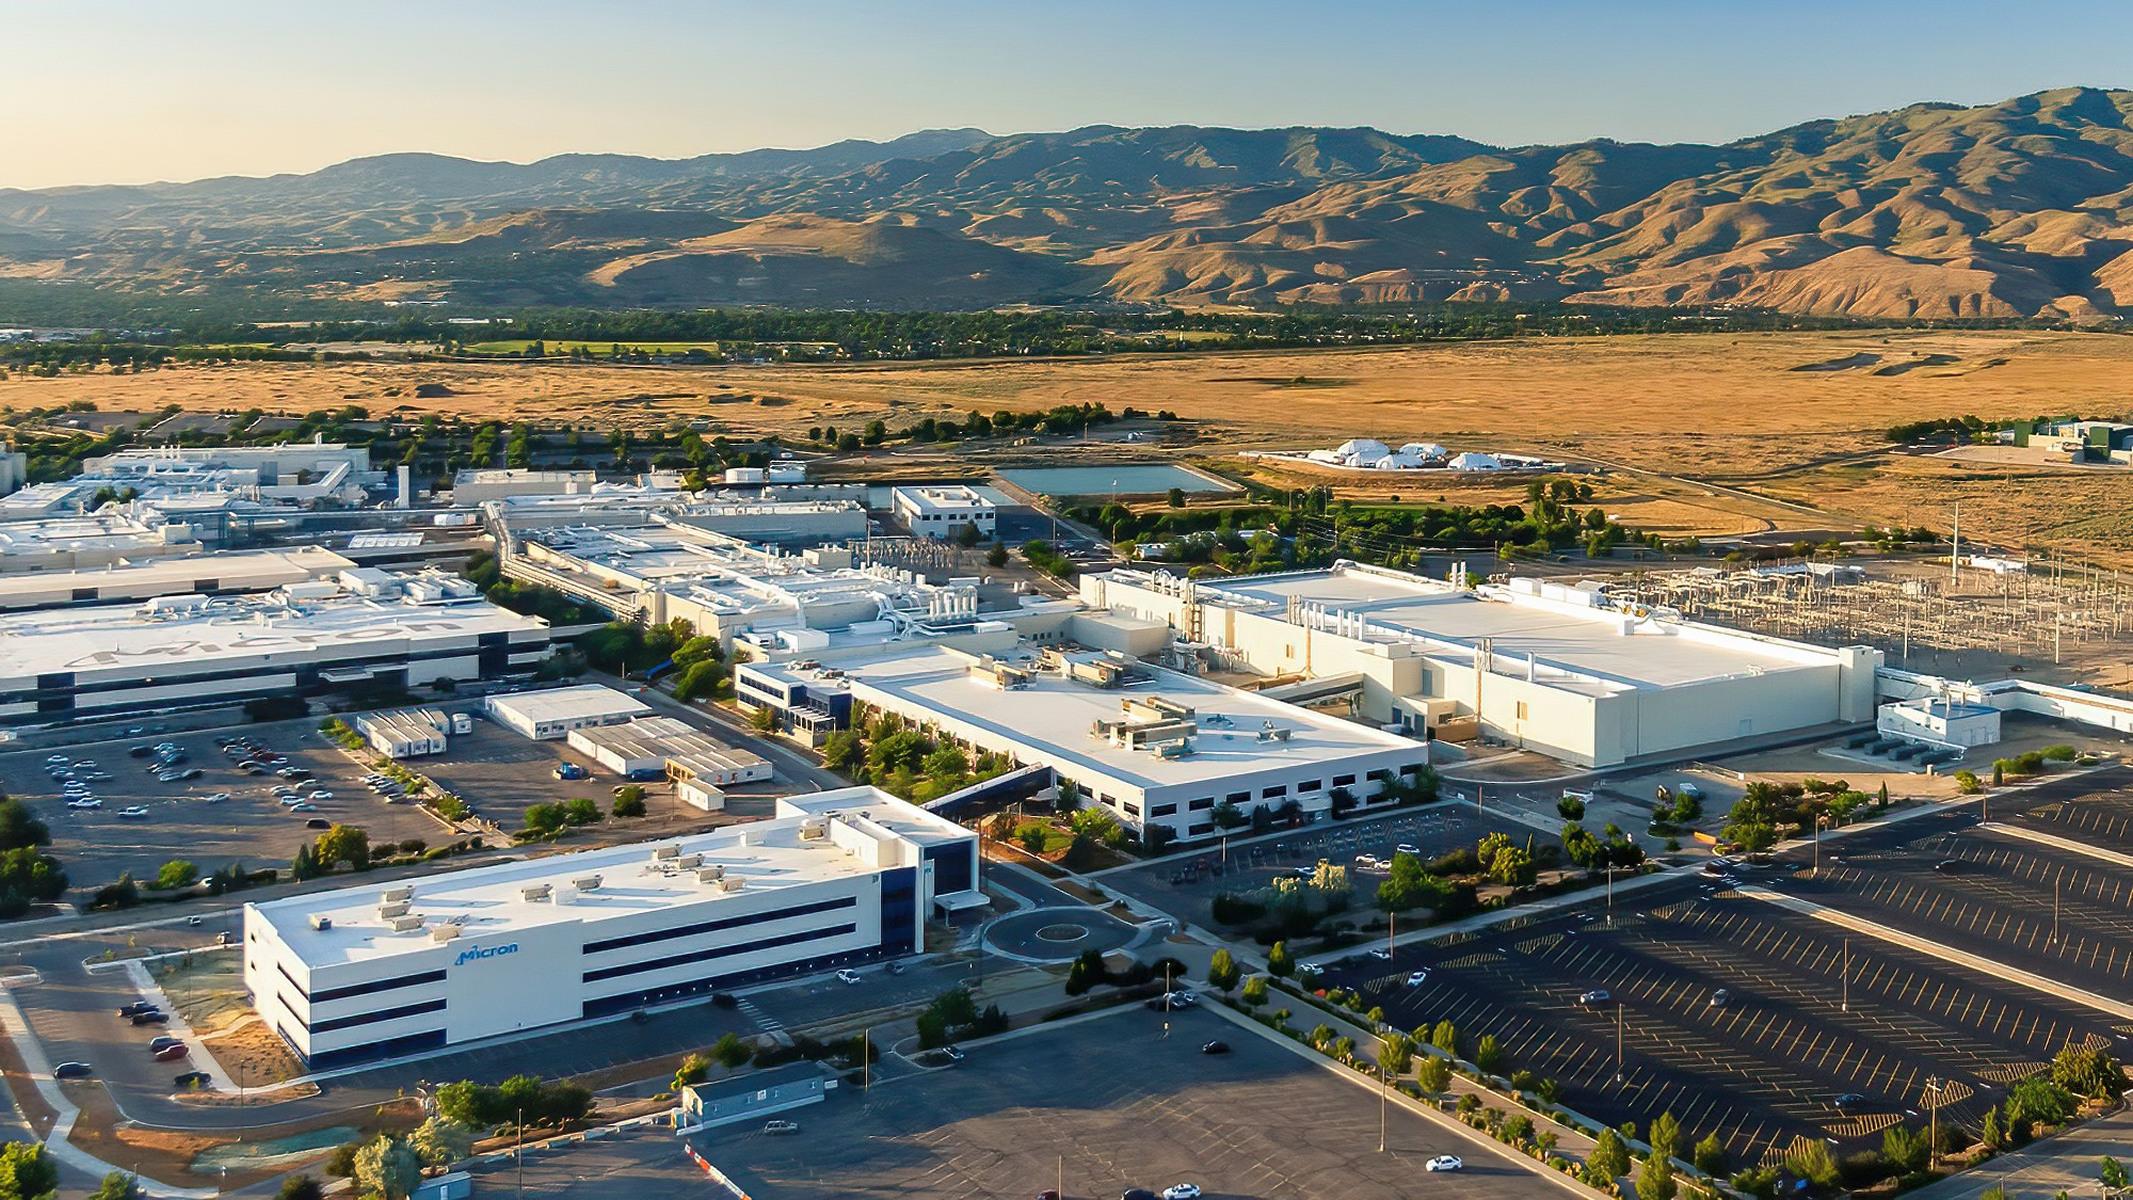
행동 조건 세계모델을 이용한 정책 개선 연구에서, 기존 방식은 세계모델을 물리 환경의 순방향 시뮬레이터로만 사용했다. 새로운 Rollback 기법은 세계모델을 역추적 가능한 반사실적 엔진으로 변환하여, 과거의 결정 지점으로 돌아가 대안 행동을 탐색한다. 성공과 실패의 결과를 대비하여 행동 수준의 세밀한 감시 신호를 생성하며, 별도의 가치 모델 없이도 상상을 문제해결에 집중시킨다. 전체 요약 8문장 읽기 → 007 06:11 ▲ 114 · 댓글 17 마이크론이 4F² DRAM 포기, 3D 메모리로 방향 선회 마이크론은 20년 이상의 연구 끝에 4F² DRAM 상용화를 포기하고 6F² 기술에 집중하기로 결정했다. 하드웨어 · 시스템 · Why Micron Is Suddenly Ditching 4F² DRAM as Rivals Double Down
Key Point 경쟁업체들이 4F² DRAM에 투자할 때 마이크론만 반대 방향으로 가는 이유와, DRAM 미세화의 물리적 한계가 어디까지인지 이해할 수 있다.
핵심 요약
마이크론은 20년 이상의 연구 끝에 4F² DRAM 상용화를 포기하고 6F² 기술에 집중하기로 결정했다. DRAM 밀도는 셀 면적보다 커패시터 간격에 의해 결정되는데, 6F²에서 4F²로 축소해도 밀도 개선 효과가 미미하면서 비용과 복잡도만 급증한다. 마이크론은 1δ(델타) 고밀도 메모리 양산에 박차를 가하고 있으며, 1ε(엡실론)에서는 첨단 웨이퍼 본딩 기술을 적용한다. 전체 요약 8문장 읽기 → 008 03:11 ▲ 150 · 댓글 53 Ghostty 1.4.0 출시, Kitty 그래픽 완전 지원·성능 2배 개선 터미널 에뮬레이터 Ghostty 1.4.0이 7개월 개발 기간을 거쳐 172명 기여자의 2,889개 커밋으로 출시됐다. 인프라 · 데브옵스 · Ghostty 1.4.0
Key Point 새 터미널의 메모리 사용량이 8배 감소했고 대용량 파일 출력이 2.7배 빨라지는 등 실질적 성능 향상이 이뤄졌으며, Kitty 그래픽 완전 지원으로 플랫폼 간 호환성이 크게 개선됐다.
핵심 요약
터미널 에뮬레이터 Ghostty 1.4.0이 7개월 개발 기간을 거쳐 172명 기여자의 2,889개 커밋으로 출시됐다. 마지막 남은 Kitty 그래픽 기능인 애니메이션과 상대 위치 지정을 완성해 Kitty 외 첫 번째로 명세 100% 구현을 달성했으며, 이미지 전송이 16배 빨라졌다. 스크롤백 압축을 도입해 물리 메모리 사용량을 70~90% 감소시켰고, 기본 스크롤백 제한을 10MB에서 50MB로 상향했다. 전체 요약 13문장 읽기 → 009 03:11 ▲ 298 · 댓글 164 구글 DeepMind, 음성·대사까지 생성하는 세계 시뮬레이션 모델 'Genie 4' 공개 DeepMind가 세계 시뮬레이션 모델 'Genie 4'를 발표했으며, 음악·주변음·대화까지 실시간으로 함께 생성하는 네이티브 멀티모달 모델이다. AI · 머신러닝 · Genie 4
Key Point 텍스트·이미지·비디오에 이어 이제 오디오까지 생성하는 세계 시뮬레이션이 실시간 상호작용 수준에 도달했으며, AI 영상 생성 기술의 새로운 기준을 제시한다.
핵심 요약
DeepMind가 세계 시뮬레이션 모델 'Genie 4'를 발표했으며, 음악·주변음·대화까지 실시간으로 함께 생성하는 네이티브 멀티모달 모델이다. Gemini Omni를 활용해 사실적인 외관과 동작을 앵커링하고, 다른 Gemini 모델들이 복잡한 추론으로 시뮬레이션 일관성을 유지한다. 사용자가 자연어로 실시간 날씨 변경·카메라 이동·객체 추가 같은 지시를 내리면 Gemini가 맥락에 맞게 적응시키며, 사용자 입력 사이에도 장면이 일관성 있게 진행된다. 전체 요약 12문장 읽기 → 010 00:11 ▲ 186 · 댓글 137 소프트웨어는 나빠지는 중이지만, 예전은 더 끔찍했다 코드 생산량이 10배 증가해도 에러율을 10배로 줄이지 못하면 결과적으로 프로덕션이 더 버그가 많아진다는 점에서 소프트웨어 품질 저하가 현실이지만, 과거 소프트웨어는 훨씬 더 심각한 문제들을 가지고 있었다. 기타 · Software may be getting worse, but it used to be horrible
Key Point 소프트웨어 품질 저하 논의에서 빠지기 쉬운 역사적 맥락 - 현재의 문제는 실제로는 과거보다 훨씬 관리 가능한 수준이며, 자동 업데이트와 프로세스 격리 같은 기반 구조가 가져온 근본적인 개선을 이해할 수 있다.
핵심 요약
코드 생산량이 10배 증가해도 에러율을 10배로 줄이지 못하면 결과적으로 프로덕션이 더 버그가 많아진다는 점에서 소프트웨어 품질 저하가 현실이지만, 과거 소프트웨어는 훨씬 더 심각한 문제들을 가지고 있었다. 과거 Windows는 95% 시장점유율을 차지했고 극심한 안정성 문제로 인해 블루스크린이 자주 발생했으며, 이는 버그 많은 디바이스 드라이버와 리소스 미회수로 인한 컴퓨터 성능 저하가 원인이었다. 자동 저장 기능이 없거나 제대로 작동하지 않아 몇 시간 작업한 문서를 날리는 일이 흔했고, Google Docs 출시 후에도 사용자들이 트라우마 때문에 Ctrl+S를 반사적으로 눌렀을 정도였다. 전체 요약 10문장 읽기 → 011 00:11 ▲ 101 · 댓글 69 물리 포럼, AI 글 대량 적재로 역사 왜곡 2001년 창립한 과학 커뮤니티 PhysicsForums에서 2023년부터 약 115,000개의 AI 생성 글이 실제 사용자 계정에 소급 적용되어 DB에 삽입됐다. 웹 · 프론트엔드 · PhysicsForums and the Dead Internet Theory (2025)
Key Point 실제 사용자의 정체성 도용으로 역사 기록을 조작하는 사례를 통해, 온라인 커뮤니티의 신뢰 구조 붕괴와 AI 시대의 인터넷 신뢰성 문제를 직접 보여준다.
핵심 요약
2001년 창립한 과학 커뮤니티 PhysicsForums에서 2023년부터 약 115,000개의 AI 생성 글이 실제 사용자 계정에 소급 적용되어 DB에 삽입됐다. 실제 사용자 ravenprp의 계정 사례를 보면, 2019년 웨이백 머신에는 74개 글만 있었으나 현재 2,891개로 늘었고, 추가된 2,817개 글은 시간 역순으로 재배치되어 있다. AI가 추가 작성한 글들은 사용자의 마지막 로그인 이후 수년이 지난 시점의 것으로 표시되는 등 명백한 조작 흔적이 있고, 적어도 110명의 실제 사용자가 영향을 받았다. 전체 요약 11문장 읽기 → 012 15:11 ▲ 123 · 댓글 2 사람의 물리적 행동을 돕는 AI 어시스턴트 평가 벤치마크 공개 착용형 기기의 다중모달 대형언어모델(MLLM) 어시스턴트가 사용자를 가이드하고 지시하는 상황을 평가하기 위해 InteractiveWorld라는 검증 가능한 환경을 제안했다. AI · 머신러닝 · InteractiveWorld: A Verifiable Human-Centric Environment for Building Better Interactive MLLM Assistants
Key Point 지능형 어시스턴트가 실제로 사람의 물리적 작업을 도울 수 있는지 검증할 수 있는 표준화된 평가 체계가 처음 등장했으며, 현재 최신 모델들의 성능 한계가 명확히 드러났기 때문이다.
핵심 요약
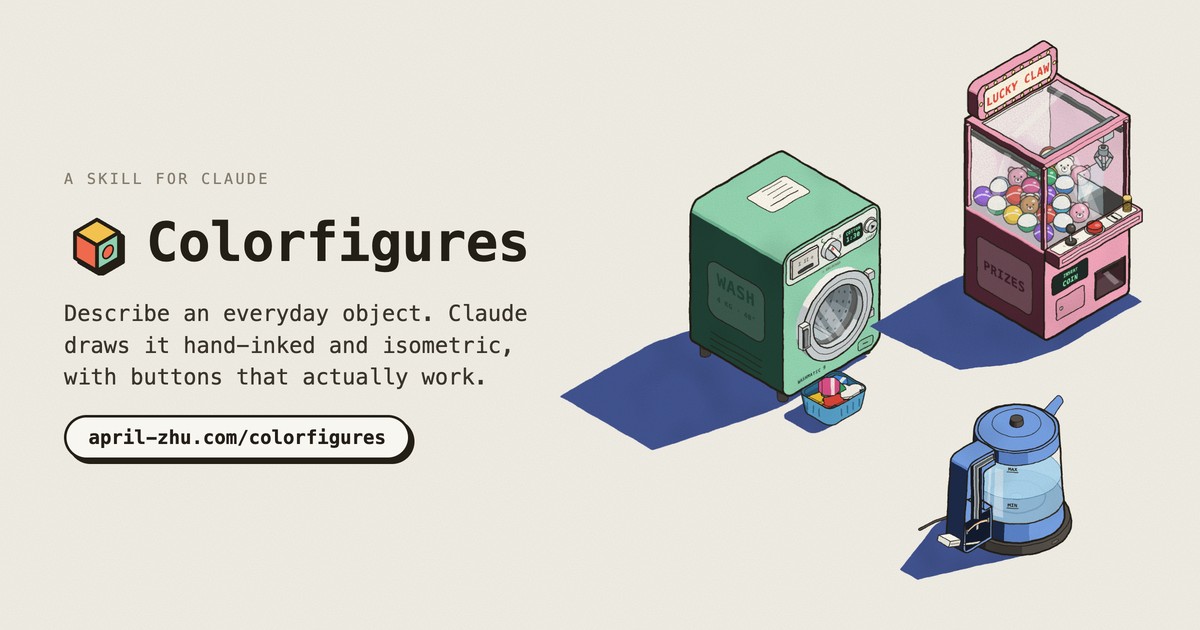
착용형 기기의 다중모달 대형언어모델(MLLM) 어시스턴트가 사용자를 가이드하고 지시하는 상황을 평가하기 위해 InteractiveWorld라는 검증 가능한 환경을 제안했다. 기존 로봇 중심 시뮬레이터와 달리 InteractiveWorld는 AI 어시스턴트가 사람 에이전트에게 지시하고, 사람이 관찰·이해·독립적으로 행동하는 폐루프 상호작용을 현실적으로 모의한다. 어시스턴트의 명령이 실제 결과를 좌우하며, 상태 기반 리워드로 검증 가능하게 채점되는 방식이다. 전체 요약 6문장 읽기 → 013 06:11 ▲ 119 · 댓글 17 AI가 손그린 입체 기계 그리기, Colorfigures Colorfigures는 AI가 일상 사물을 손그린 입체 그림으로 변환하는 스킬로, 버튼 등 부품들이 실제로 작동하고 회전하며 볼 수 있습니다. AI · 머신러닝 · Colorfigures
Key Point AI 스킬로 기술 설명서나 마케팅 자료의 복잡한 기계를 인터랙티브한 3D 시각 자료로 만들 수 있게 되면서, 개발자와 제품팀의 작업 흐름이 크게 달라질 수 있습니다.
핵심 요약
Colorfigures는 AI가 일상 사물을 손그린 입체 그림으로 변환하는 스킬로, 버튼 등 부품들이 실제로 작동하고 회전하며 볼 수 있습니다. Claude Code에 터미널 명령어를 붙여 설치하거나, Claude.ai·ChatGPT·Gemini의 스킬 업로드 기능으로 설치할 수 있으며, 설치 후 객체를 자연어로 설명하면 HTML 파일로 생성됩니다. 생성된 그림은 360도 회전 가능하며, 기계 내부의 작동 방식을 투명 모드로 볼 수 있고 각 부품이 라벨로 표시되어 작동할 때 함께 움직입니다. 전체 요약 10문장 읽기 → 014 21:12 ▲ 298 · 댓글 2 비디오 기초 모델부터 세계 모델까지, 영상 이해와 생성의 통합 관점 비디오 기초 모델은 시각 시퀀스의 이해와 생성에 급속히 발전해온 반면, 비디오 세계 모델은 그 속 세계의 동역학을 포착하려 한다. AI · 머신러닝 · Reading, Writing, Sharing, and Interacting with the World through Video
Key Point 비디오 이해와 생성의 현주소를 통합적으로 정리한 메타 서베이로, 향후 연구의 방향성이 '보이는 것'에서 '일어나는 일'의 타당성으로 전환되고 있음을 보여준다.
핵심 요약
비디오 기초 모델은 시각 시퀀스의 이해와 생성에 급속히 발전해온 반면, 비디오 세계 모델은 그 속 세계의 동역학을 포착하려 한다. 이 논문은 세계 모델링을 통합 렌즈로 삼아 두 분야를 함께 조망한다. 관찰된 비디오를 잠재된 시간적 세계의 부분적·손실적·시간순 투영으로 보고, 네 가지 보완적 작업으로 문헌을 정리한다: reading은 비디오에서 세계 성질을 추론하고, writing은 지정되거나 학습된 세계 조건에서 비디오를 생성하며, sharing은 공통 모델링 메커니즘을 통해 이해와 생성을 통합하고, interacting은 행동과 진화하는 관찰 아래서 세계 상태를 예측하고 업데이트한다. 전체 요약 5문장 읽기 → 015 18:11 ▲ 34 · 댓글 2 세계 모델과 멀티모달 에이전트 분리 평가 프레임워크 공개 World Model(WM)이 시뮬레이션된 경험으로 Multimodal Agent(MA)를 지원하고, 에이전트 궤적이 WM 개선에 기여하는 상호작용을 평가하기 위해 액션 선택과 상태 진화에 대한 별도의 증거가 필요하다. AI · 머신러닝 · Dual Exam: Controlled Evaluation of Multimodal Agents and World Models
Key Point 멀티모달 에이전트와 세계 모델의 상호작용을 처음 체계적으로 분리 평가하는 프레임워크로, 현재 AI 시스템들이 실제 협력에서 왜 실패하는지 진단할 수 있는 벤치마크를 제공한다.
핵심 요약
World Model(WM)이 시뮬레이션된 경험으로 Multimodal Agent(MA)를 지원하고, 에이전트 궤적이 WM 개선에 기여하는 상호작용을 평가하기 위해 액션 선택과 상태 진화에 대한 별도의 증거가 필요하다. Dual Exam은 고정된 환경 응답 메커니즘 하에서 에이전트를, 고정된 액션 개입 하에서 WM을 테스트하며, 물리·디지털·사회·과학 도메인을 다룬다. 에이전트 트랙은 10개 구성으로 1,088개 항목을 15개 보고 카테고리로 평가하고, WM 트랙은 8개 시나리오에서 400개 케이스를 포함한다. 전체 요약 8문장 읽기 → 016 15:11 ▲ 54 · 댓글 2 RynnUnify: 로봇 제어까지 아우르는 통합 embodied AI 모델 RynnUnify는 영상-언어 추론을 통해 embodied 이해와 장기 시각 계획을 결합한 160억 파라미터 통합 모델이다. AI · 머신러닝 · RynnUnify: Towards Unified Embodied Brain
Key Point 물리 세계 이해부터 실제 로봇 제어까지 하나의 모델으로 통합하려는 시도로, embodied AI 연구의 새로운 기준을 제시한다.
핵심 요약
RynnUnify는 영상-언어 추론을 통해 embodied 이해와 장기 시각 계획을 결합한 160억 파라미터 통합 모델이다. 공간 추론, 물리 예측, 그라운딩 능력으로 물리 세계에 대한 이해와 변화 예측을 연결한다. 강화학습으로 에이전트 확장 버전을 개발했으며, 관찰되지 않은 상태와 상호작용 결과 추론을 위해 영상 예측을 선택적으로 활용한다. 전체 요약 8문장 읽기 → 017 12:11 ▲ 13 · 댓글 3 AI가 손으로 조립하는 레고, 물리 타당성 100% 달성 코딩 AI 에이전트는 3D 모델링 능력은 높지만, 실제 조립 가능한 구조를 만드는 데는 어려움을 겪고 있다: 부품이 떠 있거나 충돌하거나 연결되지 않은 잘못된 조립체를 생성한다. AI · 머신러닝 · BrickWright: Agentic Creation of Physically Feasible Brick Builds
Key Point AI가 생성한 3D 구조의 '실제 조립 가능성'을 검증하는 새로운 접근법이 100% 성공률을 달성했으며, 로봇 공학·제조업·디지털 설계 도구의 신뢰성 표준을 높인다.
핵심 요약
코딩 AI 에이전트는 3D 모델링 능력은 높지만, 실제 조립 가능한 구조를 만드는 데는 어려움을 겪고 있다: 부품이 떠 있거나 충돌하거나 연결되지 않은 잘못된 조립체를 생성한다. BrickWright는 조립 도구와 물리 타당성 검증 기능을 제공해 AI가 텍스트나 이미지 지시에서 실제 조립 가능한 레고 구조를 생성하도록 안내하는 프레임워크다. BrickLayer라는 Python 툴킷이 핵심이며, 두 부분으로 구성된다: 사용하기 쉬운 레고 조립 API(원본 LDraw 형식 대비 추론 비용 절반)와 물리 타당성 피드백을 주는 검증기다. 전체 요약 5문장 읽기 → 018 09:11 ▲ 192 · 댓글 145 메모리 안전성과 성능을 모두 잡은 구스 언어 공개 Goose는 힙 할당자, 가비지 컬렉터, 라이프타임 애너테이션이 없는 메모리 안전 시스템 언어로, C와 Rust 문법을 따릅니다. 오픈소스 · 도구 · The Goose Programming Language
Key Point 힙 할당·가비지 컬렉션·라이프타임 문법을 모두 제거하면서도 안전성을 보장해 C++과 Rust보다 빠르고 메모리 효율적인 새로운 시스템 언어 설계가 실제로 동작하는 방식을 보여줍니다.
핵심 요약
Goose는 힙 할당자, 가비지 컬렉터, 라이프타임 애너테이션이 없는 메모리 안전 시스템 언어로, C와 Rust 문법을 따릅니다. 벤치마크 16개 기준 구스는 일반적인 C++보다 3.3배, 손으로 최적화한 C++보다 1.16배, 안전한 Rust보다 1.12배 빠르면서 메모리는 1.9배, 1.3배, 1.2배 적게 씁니다. 컴파일러가 정적으로 할당하는 데이터 스택 위에 모든 동적 값이 인라인으로 살며, 스코프 끝에서 한 번의 저장 명령으로 메모리가 해제됩니다. 전체 요약 12문장 읽기 → 019 00:11 ▲ 155 · 댓글 56 반물질 양전자를 한 달간 가둬두는 데 성공 반물질은 통상의 물질과 만나면 소멸하므로 연구가 어려웠지만, 미국 과학자들이 단일 양전자를 약 한 달간 가두는 데 성공했다. AI · 머신러닝 · Physicists trap a single antimatter particle for a month
Key Point 물질과 반물질의 자기적 성질 차이를 처음으로 직접 측정할 수 있게 되어, 우주가 물질로만 이루어진 근본적 이유를 풀 수 있는 실마리를 제공한다.
핵심 요약
반물질은 통상의 물질과 만나면 소멸하므로 연구가 어려웠지만, 미국 과학자들이 단일 양전자를 약 한 달간 가두는 데 성공했다. 방사성 나트륨-22가 붕괴할 때 방출하는 양전자를 냉각 텅스텐 결정을 통해 감속시킨 후, 정전기장과 자기장으로 절대영도에서 0.3도 위의 진공 상태에 가두었다. 이 방식은 양전자를 벽 없는 용기에 무기한으로 보관할 수 있으며, 연구팀은 이미 유사한 장치로 전자의 자기 모멘트를 1조 분의 1 정도 정확도로 측정한 경험이 있다. 전체 요약 7문장 읽기 → 020 21:11 당일 +2,110 AI 냄새 제거하는 웹 디자인 도구 Hallmark 공개 Claude Code, Codex, Cursor 등 AI 코딩 도구용 디자인 스킬 Hallmark를 Together AI가 공개했다. 웹 · 프론트엔드 · Nutlope/hallmark · CSS
Key Point AI 코딩 어시스턴트 사용 시 발생하는 '대량 생산된 듯한' 디자인을 자동으로 차단하고, 실제 기능하는 웹 인터페이스를 빠르게 만들 수 있는 오픈 도구가 나왔다는 점이 개발자에게 의미가 있다.
핵심 요약
Claude Code, Codex, Cursor 등 AI 코딩 도구용 디자인 스킬 Hallmark를 Together AI가 공개했다. 48개의 테마를 제공하며, 각 테마는 종이·글씨·색상·표면 같은 구체적 물리적 속성을 담은 자료(material)이다. AI가 생성한 듯한 디자인의 흔한 문제점들(모든 제목 위의 눈썹 모양, 추적된 대문자 레이블, 제목 속 한 단어만 칠하기, 빈 프레임)을 명시적으로 검출하고 차단한다. 전체 요약 10문장 읽기 → 021 21:11 ▲ 13 · 댓글 2 로봇 조작용 기초 모델 ACE-Brain-0.6 공개 일반 목적 멀티모달 모델들이 구현된 로봇 조작에서 우수한 성능을 보이는 이유는 강한 공간 지각 능력 때문으로, 시각적 방해물 속에서 작업 관련 물체와의 상호작용 위치를 정확히 파악한다. AI · 머신러닝 · ACE-Brain-0.6: Scaling Spatial Grounding for Physical Foundation Models
Key Point 로봇 작업용 오픈 모델이 상용 대형 모델과 경쟁할 수 있는 수준에 도달했으며, 그라운딩 데이터 확장이 구현화 AI의 성능을 개선하는 핵심 경로임을 실증했다.
핵심 요약
일반 목적 멀티모달 모델들이 구현된 로봇 조작에서 우수한 성능을 보이는 이유는 강한 공간 지각 능력 때문으로, 시각적 방해물 속에서 작업 관련 물체와의 상호작용 위치를 정확히 파악한다. 공간 지각은 고수준 추론을 물리 장면에 연결하는 역할을 하므로, 연구진은 시각 그라운딩을 확장하여 구현화된 조작의 지각적 기반을 강화하는 방법을 조사했다. 로봇 조작 기록과 다양한 출처의 보충 시각 데이터를 결합하는 통합 데이터 파이프라인을 개발했으며, 로봇 기록을 자동으로 주석 처리한 후 검증 가능한 그라운딩 지도학습으로 변환했다. 전체 요약 7문장 읽기 → 022 18:11 ▲ 58 · 댓글 2 로봇이 자신의 학습 방식까지 개선하는 방법 재귀적 자기개선(RSI)은 시스템이 행동뿐 아니라 개선 과정 자체를 향상시키는 개념으로, 디지털 에이전트에서는 코드 재작성과 테스트로 구현되고 있다. AI · 머신러닝 · Toward Recursive Self-Improvement in Physical AI
Key Point 로봇이 단순히 작업을 더 잘하는 데 그치지 않고 학습하는 방식 자체를 개선하는 자기개선 시스템의 원리와 현실적 제약을 종합적으로 다루는 논문으로, 물리 AI의 다음 단계를 엿볼 수 있다.
핵심 요약
재귀적 자기개선(RSI)은 시스템이 행동뿐 아니라 개선 과정 자체를 향상시키는 개념으로, 디지털 에이전트에서는 코드 재작성과 테스트로 구현되고 있다. 물리적 세계의 로봇에 이를 적용하려면 비용이 큰 시행착오를 통해 불완전한 정보에서 학습하면서, 변화하는 환경과 돌이킬 수 없는 결과를 고려해야 한다. 논문은 로봇 학습 내에서 RSI의 위치를 정의하고, 로봇 능력 개선에서 그 과정 개선까지의 경로를 추적한다. 전체 요약 7문장 읽기 → 023 15:11 ▲ 112 · 댓글 12 느리게 움직이며 제대로 고치기 저자는 실리콘밸리의 '빠르게 움직이고 것을 부수라'는 문화와 VC 펀딩 중심의 창업 신화에 의문을 제기한다. 스타트업 · 비즈니스 · Move Slow and Fix Things (2024)
Key Point 창업의 의무화, VC 자금의 필수성, 지수적 성장 추구라는 기존 규범에 정면 도전하며, 지속 가능한 소규모 사업이 실질적 선택지임을 구체적으로 설명합니다.
핵심 요약
저자는 실리콘밸리의 '빠르게 움직이고 것을 부수라'는 문화와 VC 펀딩 중심의 창업 신화에 의문을 제기한다. 지난 15년간 오픈소스 기여와 부트스트랩 사업으로 얻은 경험을 통해 지속 가능한 성장, 견고한 솔루션, 장기적 사고방식의 가치를 깨달았다. Uber, Facebook, Google 같은 유니콘 기업들은 사용자 추적, 과도한 자원 소비, 경쟁사 소송 등으로 정상 유지를 위해 수단을 가리지 않는다고 비판한다. 전체 요약 13문장 읽기 → 024 09:11 ▲ 102 · 댓글 58 과학 지식의 공유지를 AI가 독점하는 위험 과학 문헌을 '정보 공유지'로 보는 관점을 제시한다. 공유지의 경제학과 정치학 개념은 중세 영국의 농경지 역사에서 비롯됐다. AI · 머신러닝 · AI and the Enclosure of the Scientific Commons
Key Point 과학 데이터와 논문으로 학습한 AI가 그 자산을 기업이 독점하는 새로운 경제 구조를 어떻게 이해할 것인지에 관한 질문을 던진다.
핵심 요약
과학 문헌을 '정보 공유지'로 보는 관점을 제시한다. 공유지의 경제학과 정치학 개념은 중세 영국의 농경지 역사에서 비롯됐다. 정보 공유지는 강건하고 인류의 위대한 성과 중 하나지만, 역사적 농경 공유지는 '인클로저 운동'(1600~1800년)으로 사라졌다. 인클로저는 공유지의 '비극'이 아니라 공동 자산을 사유지로 전환한 거대한 탈취였고, 당대와 현대 모두에서 도둑질로 평가받는다. 전체 요약 6문장 읽기 → 025 03:11 ▲ 22 · 댓글 1 로봇 조작에 코드 기반 계획을 결합한 새로운 AI 모델 기존 세계 행동 모델(WAM)은 로봇 조작을 위한 시각적 예측은 제공하지만 기술을 재사용할 수 있는 명시적 메커니즘이 부족했다. AI · 머신러닝 · Agentic World Action Models
Key Point 로봇 조작 AI에서 시각 예측과 코드 기반 계획의 gap을 처음으로 메운 모델이며, 재사용 가능한 기술 라이브러리와 자동 학습 파이프라인을 제시해 실제 로봇 시스템의 확장성을 높일 수 있는 방법을 제안한다.
핵심 요약
기존 세계 행동 모델(WAM)은 로봇 조작을 위한 시각적 예측은 제공하지만 기술을 재사용할 수 있는 명시적 메커니즘이 부족했다. 코드 기반 계획 로봇공학은 재사용 가능한 기술을 제공하지만 물리 역학의 예측 기반이 약해 현실과의 연결 고리가 약했다. 이를 해결하기 위해 AW-0이라는 에이전트형 세계 행동 모델을 제시했으며, 코드 기반 계획을 영상·행동 예측과 통합한다. 전체 요약 9문장 읽기 → 026 00:11 ▲ 249 · 댓글 147 eMudhra, 글로벌 SSL/TLS 인증서 사업 전면 철수 디지털 신뢰 서비스 회사 eMudhra가 글로벌 SSL/TLS 인증서 사업을 자발적으로 철수하기로 결정했다. 보안 · eMudhra to Exit Global SSL/TLS Certificate Business
Key Point 신규 SSL/TLS 인증서 발급을 계획 중인 조직과 eMudhra 인증서 사용자에게 직접 영향을 미치는 중요한 변화이며, 보안 사건의 비중과 실제 피해 규모의 불일치가 사업 결정에 미친 영향을 보여준다.
핵심 요약
디지털 신뢰 서비스 회사 eMudhra가 글로벌 SSL/TLS 인증서 사업을 자발적으로 철수하기로 결정했다. 최근 SSL/TLS 인증서 관련 보안 사건이 발생했으며, 회사는 발견 후 14시간 내에 영향받은 인증기관을 취소했고 즉시 공개했다. 해당 CA에서 발급한 최종 엔티티 인증서는 없었으며, 인프라 손상이나 데이터 유출은 없었고 모든 물리·논리 보안 통제가 유지되었다. 전체 요약 10문장 읽기 → 027 15:11 ▲ 26 · 댓글 2 세 가지 능력을 하나로 담은 시각 인코더 ALPS 공개 World models의 시각적 기초로서 물리 상태 정보, 자연어 정렬, 픽셀 재구성을 모두 지원해야 한다는 주장에서 출발한 연구이다. AI · 머신러닝 · ALPS: Visual State Encoders for World Models
Key Point 월드 모델의 비전 백본이 예측, 제어, 검증을 모두 지원할 수 있는 통합 인코더를 처음 제시하여 로봇 학습 파이프라인의 설계 방식을 바꿀 수 있다.
핵심 요약
World models의 시각적 기초로서 물리 상태 정보, 자연어 정렬, 픽셀 재구성을 모두 지원해야 한다는 주장에서 출발한 연구이다. 기존 인코더는 이 세 가지 중 하나나 둘만 담당하는 반면, ALPS는 ViT-B/16 기반 프리트레인된 시각 상태 인코더로 세 능력을 모두 통합한다. 정지 이미지와 텍스트만 사용하여 언어, 재구성, 공간적 대응 목표로 처음부터 학습한 후 교차 뷰 자기 증류로 미세 조정했다. 전체 요약 7문장 읽기 → 028 15:11 ▲ 22 · 댓글 2 멀티모달 에이전트, 로봇 제어로 확장할 때 뭐가 달라지나 멀티모달 에이전트(MMA)는 컴퓨터 조작 작업을 추론·기억·도구·피드백으로 수행하고, 로봇 시스템은 물리 역학 아래 센싱과 동작을 결합한다. AI · 머신러닝 · Multimodal Embodied Agents: A Unified Capability-centric Perspective from Computer-Use to Robot-Use
Key Point 컴퓨터 조작 AI와 로봇 제어의 근본적 차이를 정의하고, 로봇 에이전트 개발 시 현재 벤치마크가 놓친 부분을 지적해 향후 평가 방식 개선의 방향을 제시한다.
핵심 요약
멀티모달 에이전트(MMA)는 컴퓨터 조작 작업을 추론·기억·도구·피드백으로 수행하고, 로봇 시스템은 물리 역학 아래 센싱과 동작을 결합한다. 멀티모달 임보디드 에이전트(MMEA)를 정의하면, 멀티모달 작업 추론을 물리 동작과 결합하고 그 결과 피드백으로 결정을 수정하는 목표 지향 시스템이다. 논문은 PAPAV라는 통합 프레임워크를 제시하며, 인식(Perceive)·예측(Anticipate)·계획(Plan)·행동(Act)·검증(Verify)의 5가지 반복 기능으로 세 시스템을 비교한다. 전체 요약 6문장 읽기 → 029 15:11 ▲ 158 · 댓글 2 자동회귀 동영상 생성에 미래 청크 예측 더하기 자동회귀 비디오 확산 모델은 청크 단위로 영상을 생성하는데, 단순히 시각적 연속성만으로 플러시블한 결과물을 만드는 것이 장면의 시간적 진화를 제대로 모델링하는 것은 아니다. AI · 머신러닝 · Looking Ahead: Modeling Future Evolution in Autoregressive Video Generation
Key Point 자동회귀 비디오 생성에서 시간적 진화를 제대로 모델링하는 훈련 기법이 기존 방식보다 적은 계산량으로 물리적 타당성을 높이는 방법을 제시했다.
핵심 요약
자동회귀 비디오 확산 모델은 청크 단위로 영상을 생성하는데, 단순히 시각적 연속성만으로 플러시블한 결과물을 만드는 것이 장면의 시간적 진화를 제대로 모델링하는 것은 아니다. 교사 강제(teacher forcing) 훈련에서 강한 시간적 중복성이 로컬 시각 연속성을 지름길 삼아 실제 시각 진화 모델링 압력을 감소시킨다. 연구팀은 Future Chunk Prediction(FCP)라는 보조 목표함수를 제시했으며, 이는 교사 강제 디노이징과 함께 학습된다. 전체 요약 7문장 읽기 → 030 12:11 ▲ 137 · 댓글 116 에어비앤비, 게스트에게 설거지·쓰레기 치우기 금지 에어비앤비가 11월 20일 이후 예약부터 호스트들이 게스트에게 요청할 수 있는 집안일을 제한하는 새 규칙을 도입했다. 스타트업 · 비즈니스 · Airbnb bans making guests do dishes and take out the trash
Key Point 게스트 경험을 개선하려는 플랫폼의 방침 변화가 호스트 자율성 제한으로 작용하면서, 숙박 산업 내 역할 분담 기준이 재조정되고 있다.
핵심 요약
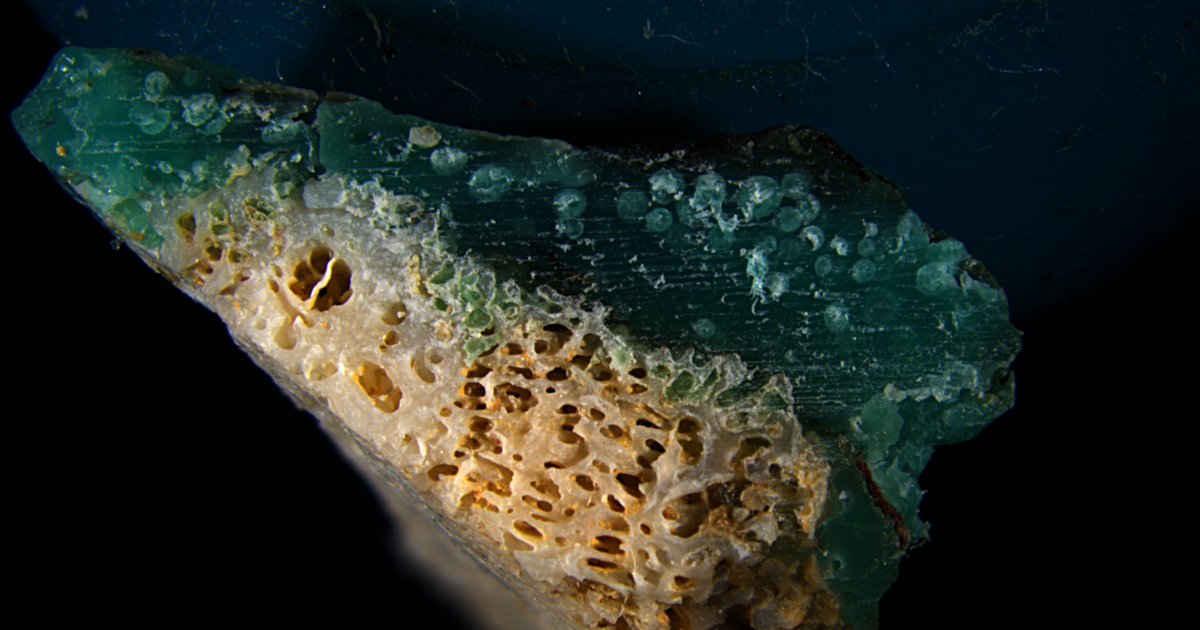
에어비앤비가 11월 20일 이후 예약부터 호스트들이 게스트에게 요청할 수 있는 집안일을 제한하는 새 규칙을 도입했다. 정책에 따르면 호스트는 '상당한 노력이나 시간이 필요하거나 청소사가 수행하는 작업'을 요청할 수 없다. 구체적으로 게스트에게 설거지를 하고 식기를 치우도록 요청하면 안 되지만, 더러운 그릇을 싱크대에 놓도록 요청하는 것은 가능하다. 전체 요약 11문장 읽기 → 031 12:11 ▲ 104 · 댓글 44 산호와 플라스틱이 융합한 '플라스티코럴' 발견 일본 오키나와의 해변에서 산호 파편과 녹은 플라스틱이 불분리하게 융합한 '플라스티코럴'이 발견됐다. 기타 · New plastic pollution discovered: 'Plasticorals' coral rubble fused with plastic
Key Point 산호초 생태계가 플라스틱 오염에 물리적으로 침식되고 있으며, 화학적 독성까지 함께 작용해 이미 기후변화로 위협받는 해양 환경을 더욱 악화시킬 수 있다는 점을 보여준다.
핵심 요약
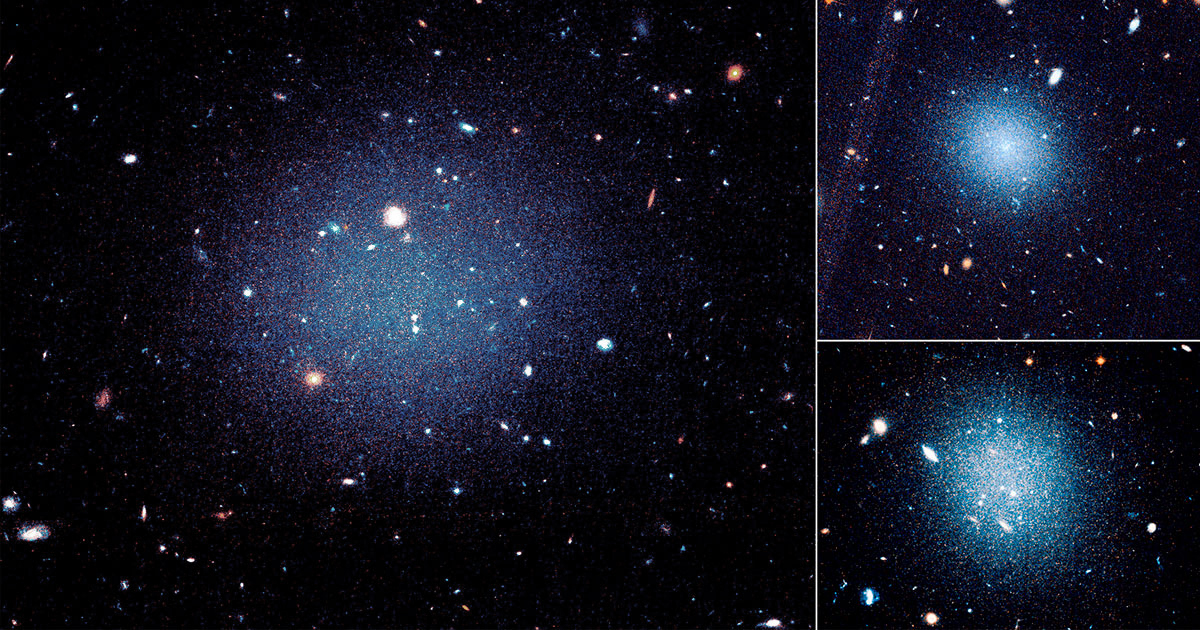
일본 오키나와의 해변에서 산호 파편과 녹은 플라스틱이 불분리하게 융합한 '플라스티코럴'이 발견됐다. 분광 및 현미경 분석 결과 밝은 색의 미세한 입자들이 가정용 플라스틱에서 나온 녹은 고분자 물질로, 죽은 산호의 미세한 공극 속에 스며들어 있음이 확인됐다. 오키나와 과학기술대학원(OIST)과 류큐대학교 연구진은 이를 플라스티글로머레이트(플라스틱과 자연 물질이 섞인 잡종 파편)의 일종으로 분류하며 논문을 해양오염게시판(Marine Pollution Bulletin)에 발표했다. 전체 요약 8문장 읽기 → 032 03:11 ▲ 103 · 댓글 89 암흑물질 없는 유령 은하 3개, 대체 중력 이론에 타격 지구에서 6,500만 광년 떨어진 DF2, DF4, DF9 은하 3개는 별이 매우 적은 희미한 '유령' 은하들이다. AI · 머신러닝 · Triplet of 'ghostly' galaxies hints at what dark matter is and isn't
Key Point 암흑물질이 단순한 중력 수정이 아닌 실제 물질임을 보여주는 증거이자, MOND를 포함한 대체 이론들의 신뢰도를 크게 훼손하는 발견이다.
핵심 요약
지구에서 6,500만 광년 떨어진 DF2, DF4, DF9 은하 3개는 별이 매우 적은 희미한 '유령' 은하들이다. 이 세 은하는 일반적인 은하들과 달리 암흑물질이 거의 없다는 점에서 놀라운데, 연구자들은 별의 운동을 추적해 질량을 측정한 결과 예상보다 400배 적은 암흑물질만 있음을 발견했다. 2026년 6월 《천체물리학 저널》에 발표된 논문에 따르면 이들 은하는 옛날 두 일반 은하가 충돌한 후 형성됐을 가능성이 높다. 전체 요약 8문장 읽기 → 033 21:11 당일 +215 DeepSeek Harness를 휴대폰에서 제어하는 DSH Pocket 전자 기기에 설치된 DeepSeek Harness를 휴대폰에서 실시간으로 접근·조작할 수 있는 npm 플러그인으로, 동일한 WiFi 네트워크의 휴대폰에서 QR 코드를 스캔하거나 공인망을 통해 4G 등 외부 네트워크에서도 접속 가능하다. 오픈소스 · 도구 · shaobeichen/dsh-pocket · JavaScript
Key Point DeepSeek Harness 사용자가 외출 중에도 전자 기기의 agent 작업을 실시간으로 모니터링하고 제어할 수 있는 표준 솔루션이 등장했으므로, 개발자 생산성 도구 사용자라면 즉시 설치 가치가 있다.
핵심 요약
전자 기기에 설치된 DeepSeek Harness를 휴대폰에서 실시간으로 접근·조작할 수 있는 npm 플러그인으로, 동일한 WiFi 네트워크의 휴대폰에서 QR 코드를 스캔하거나 공인망을 통해 4G 등 외부 네트워크에서도 접속 가능하다. 로컬 네트워크 모드는 설정 페이지에서 바로 사용 가능하며, 장치 IP를 자동 감지하고 WSL 환경에서 Windows 물리 네트워크 카드 IP를 자동으로 선택한다. 공인망 접근은 cloudflared 터널을 통해 작동하며, Cloudflare Tunnel Token과 도메인명을 설정해 고정된 공인 주소를 사용할 수 있는 '명명된 터널' 옵션을 제공한다. 전체 요약 12문장 읽기 → 034 21:11 ▲ 105 · 댓글 58 양자 물리학의 무대, 힐베르트 공간이란 무엇인가 양자역학의 기본 규칙은 관찰 전 양자 물체가 고정된 성질을 갖지 않으며, 대신 모든 가능한 미래의 조합인 양자 중첩 상태를 갖는다는 것이다. AI · 머신러닝 · In Hilbert space, all things are quantumly possible
Key Point 양자역학의 수학적 기초인 힐베르트 공간이 어떻게 탄생했고 어떻게 작동하는지 이해하면, 현대 양자 컴퓨팅과 우주론이 왜 그런 방식으로 문제를 푸는지 알 수 있다.
핵심 요약
양자역학의 기본 규칙은 관찰 전 양자 물체가 고정된 성질을 갖지 않으며, 대신 모든 가능한 미래의 조합인 양자 중첩 상태를 갖는다는 것이다. 물리학자 존 폰 노이만은 1927년 논문에서 이러한 가능성들을 추적하는 추상적 공간을 힐베르트 공간으로 정의했고, 이는 1925~1926년 개발된 하이젠베르크의 행렬역학과 슈뢰딩거의 파동역학이 본질적으로 같은 이론임을 증명했다. 양자 상태는 힐베르트 공간 내 벡터(화살표)로 표현되며, 이 벡터는 특정 축과의 정렬 정도에 따라 관찰될 확률을 나타낸다. 전체 요약 10문장 읽기 → 035 15:11 ▲ 48 · 댓글 2 3D 궤적으로 멀티뷰 영상 예측하는 VPM 모델 공개 Hugging Face와 arXiv 연구팀이 Video-Point Model(VPM)을 발표했다. 이는 다중 카메라 영상 히스토리와 언어 명령을 받아 미래 영상을 임의의 시점에서 생성하면서 동시에 3D 점의 궤적을 예측하는 월드 모델이다. AI · 머신러닝 · Learning the 4D World through Point Trajectory Forecasting
Key Point 멀티뷰 영상에서 3D 구조 이해와 동작 제어를 동시에 달성하는 새로운 접근법으로, 로봇 비전과 4D 생성 분야에 실질적인 개선을 가져온다.
핵심 요약
Hugging Face와 arXiv 연구팀이 Video-Point Model(VPM)을 발표했다. 이는 다중 카메라 영상 히스토리와 언어 명령을 받아 미래 영상을 임의의 시점에서 생성하면서 동시에 3D 점의 궤적을 예측하는 월드 모델이다. 사전학습된 월드 모델을 확장해 카메라 조건부 멀티뷰 처리를 통해 여러 카메라의 보충적 정보를 통합하고, 물리적 점의 시간에 따른 움직임을 예측하는 궤적 헤드를 추가했다. 각 궤적은 모든 뷰에서 단일 점을 추적하며, 이를 영상 생성과 함께 감독함으로써 모든 카메라에서의 외관 변화를 3D 움직임의 공유된 설명으로 정렬한다. 전체 요약 6문장 읽기 → 036 12:11 ▲ 18 · 댓글 2 신경망 기반 스키닝으로 물리 애니메이션을 실시간 생성하는 PhysSkin++ 다양한 3D 형태에서 실시간 물리 기반 애니메이션을 일반화하기 위해 PhysSkin++ 프레임워크를 제안했다. AI · 머신러닝 · PhysSkin++: Real-Time and Generalizable Physics-Based Animation via Self-Supervised Neural Skinning
Key Point 신경망 기반의 자기지도 학습으로 사전 시뮬레이션 없이도 다양한 3D 모델에서 실시간 물리 애니메이션을 생성할 수 있어, 게임·영상·디지털 콘텐츠 제작의 효율성을 획기적으로 높일 수 있다.
핵심 요약
다양한 3D 형태에서 실시간 물리 기반 애니메이션을 일반화하기 위해 PhysSkin++ 프레임워크를 제안했다. 정적 기하학으로부터 신경 스키닝 필드를 학습해 콤팩트한 변형 부분공간을 구성하며, 객체별 네트워크 훈련 없이 형태 의존적 부분공간을 예측한다. 시뮬레이션 궤적 없이 부분공간을 학습하기 위해 스키닝 필드 정규화와 충돌 인식 그래디언트 보정을 결합한 물리 기반 자기지도 학습 전략을 개발했다. 전체 요약 7문장 읽기 → 037 21:11 당일 +403 코드 에디터에서 작동하는 투명 데스크톱 펫, 100+ 애니메이션 담아 공개 DeepSeek Harness(DSH) 플러그인으로 제공되는 투명 배경 데스크톱 펫으로, 100개 이상의 애니메이션(대기·행동·상호작용)을 탑재했다. 스타트업 · 비즈니스 · PC2005-cloud/dsh-pet · TypeScript
Key Point 데스크톱 펫을 직접 생성·커스터마이징할 수 있는 완전한 생성 체인이 공개되었으며, 이는 개발자가 AI 영상 생성과 자동화 소재 처리를 통해 자신의 고유한 데스크톱 펫을 만들 수 있음을 의미한다.
핵심 요약
DeepSeek Harness(DSH) 플러그인으로 제공되는 투명 배경 데스크톱 펫으로, 100개 이상의 애니메이션(대기·행동·상호작용)을 탑재했다. 한 줄 명령으로 설치하며 브라우저와 데스크톱 독립 창에서 동시 실행 가능하고, 다중 인스턴스로 여러 펫을 같은 화면에 배치할 수 있다. 크기·위치·display 모드(웹만/데스크톱만/둘 다/비표시)를 설정 페이지나 config.jsonc 파일로 구성 가능하며, 물리 시뮬레이션을 통해 드래그·투척·반발을 구현했다. 전체 요약 13문장 읽기 → 038 18:11 ▲ 17 · 댓글 2 LLM 에이전트의 물리적 자기개선, 어떻게 가능할까 LLM 기반 로봇 에이전트의 물리적 자기개선(Physical RSI) 메커니즘을 체계적으로 분석한 연구다. AI · 머신러닝 · Where is Physical RSI capability from? An Observational Scaling Law of LLM-as-policy
Key Point 로봇 조작 같은 물리적 환경에서 LLM 에이전트가 스스로 개선되는 원리를 정량 분석해, 대규모 언어 모델의 실제 강화학습 적용 가능성을 예측할 수 있는 기초를 제공한다.
핵심 요약
LLM 기반 로봇 에이전트의 물리적 자기개선(Physical RSI) 메커니즘을 체계적으로 분석한 연구다. PhysRSI-eval이라는 평가 지표를 도입해 5개 축(첫 시도 성능, 효율성, 성공률, 예산, 실패 후 개선)으로 물리적 RSI를 정량화했다. 18개 로봇 조작 작업에서 다양한 VLM(시각 언어 모델)을 같은 상호작용 예산 내에서 평가했으며, 공개 벤치마크 점수가 비슷해도 개선 양상은 크게 다를 수 있음을 확인했다. 전체 요약 7문장 읽기 → 039 09:11 ▲ 156 · 댓글 69 RTX Spark 노트북에 Arch Linux 깔아 ARM 성능 검증했다 마이크로소프트 계정 강제와 Windows 기타 불편함 때문에 ASUS ProArt P16 H7607BA-SE033W(128GB RAM, 6,144 CUDA 코어, 2TB SSD)에 Arch Linux ARM을 설치했다. 하드웨어 · 시스템 · Putting Linux on my RTX Spark laptop because I don't have a Microsoft account
Key Point Windows 의존성 없이 ARM 노트북의 전체 성능(CPU·메모리·GPU 추론)을 Linux에서 동일하게 재현할 수 있음을 구체적 수치로 입증해, 폐쇄형 OS에 갇히지 않고 오픈 모델을 로컬에서 실행하려는 개발자에게 실질적 대안을 제시한다.
핵심 요약
마이크로소프트 계정 강제와 Windows 기타 불편함 때문에 ASUS ProArt P16 H7607BA-SE033W(128GB RAM, 6,144 CUDA 코어, 2TB SSD)에 Arch Linux ARM을 설치했다. Arch Linux 패키지 유지보수자인 저자가 NVIDIA 커널 작업, ACPI 오버라이드, 펌웨어 추출을 통해 부팅 가능한 설정을 구성했으며, 키보드·오디오·디스플레이(3840×2400, 120Hz) 지원을 추가했다. CPU 성능 테스트에서 Linux 7-Zip 26.04는 Windows와 단일 스레드에서 거의 동등(±1%)하고, 20스레드에서는 압축 5%, 압축 해제 2.7% 더 빠른 결과를 기록했다. 전체 요약 8문장 읽기 → 040 03:11 ▲ 204 · 댓글 41 CERN과 Mistral, 과학 AI 개발 전략 제휴 CERN과 유럽 AI 개발사 Mistral이 과학 발전을 위한 기초 모델 개발을 목표로 전략 제휴 양해각서를 체결했다. AI · 머신러닝 · CERN and Mistral sign a statement of intent to establish a strategic partnership
Key Point 고에너지 물리학 연구의 데이터 폭발적 증가(2030년 10배)에 대응하기 위해 유럽이 기초 AI 모델 개발에 나서는 만큼, 과학 데이터 분석의 미래 방향이 어떻게 재편될지 보여주는 사례입니다.
핵심 요약
CERN과 유럽 AI 개발사 Mistral이 과학 발전을 위한 기초 모델 개발을 목표로 전략 제휴 양해각서를 체결했다. 초점은 고에너지 물리학이며, 양자색역학(LHC)에서의 수십억 개 양성자-양성자 충돌 시뮬레이션 데이터로 학습한 단일 기초 모델인 '대규모 물리 모델'을 개발할 계획이다. 개발될 모델은 입자 충돌 재구성, 입자 식별, 예상치 못한 신호 감지, 미래 검출기 설계 평가 등 다양한 작업을 단일 모델로 처리할 수 있도록 설계된다. 전체 요약 8문장 읽기 → 041 21:11 ▲ 56 · 댓글 3 자연어로 3D 실내 공간 생성하는 AI 에이전트 개발 Scene-Designer는 설계 능력과 비평 능력을 동시에 학습하는 에이전트 프레임워크로, 자연어 설명으로부터 완전하고 정합적인 3D 실내 공간을 생성한다. AI · 머신러닝 · Scene-Designer: Learning Design Intelligence for Agentic 3D Scene Generation
Key Point 자연어로 물리적으로 타당하고 기능적으로 올바른 3D 공간을 자동으로 설계하는 기술이 게임, 건축 시각화, 메타버스 등 여러 산업에서 필요한 핵심 과제를 해결한다.
핵심 요약
Scene-Designer는 설계 능력과 비평 능력을 동시에 학습하는 에이전트 프레임워크로, 자연어 설명으로부터 완전하고 정합적인 3D 실내 공간을 생성한다. Scene-OTA-35K 데이터셋은 관찰-사고-행동 지도를 제공해 장면 설계와 오류 수정을 학습하며, Scene-OTC-15K 데이터셋은 관찰-사고-평가자 지도로 물리적 타당성, 기능적 정확성, 레이아웃 일관성을 평가하는 능력을 갖춘다. Scene-GRPO는 평가자 기반 GRPO 프레임워크로, 설계 결정을 개선하고 불필요한 시행착오를 줄인다. 전체 요약 6문장 읽기 → 042 15:11 ▲ 38 · 댓글 3 AI 에이전트의 과학적 추론 능력 평가, 논문으로 검증 AI 에이전트가 과학적 조사를 체계적으로 진행하여 증거 기반의 결론에 도달할 수 있는지 평가하기 위해 PhysClosureBench 벤치마크를 개발했다. AI · 머신러닝 · From Research Goals to Scientific Closure: Evaluating Agents Through Evidence-Supported Physics Research
Key Point 현재 최강 LLM들도 과학 논문 같은 구조화된 조사 완수에 약한 부분을 정량적으로 입증함으로써, AI의 과학 응용 가능성의 현주소를 보여준다.
핵심 요약
AI 에이전트가 과학적 조사를 체계적으로 진행하여 증거 기반의 결론에 도달할 수 있는지 평가하기 위해 PhysClosureBench 벤치마크를 개발했다. 벤치마크는 강장 물리, 아토초 물리 등 50개 물리학 연구 과제로 구성되며, 각 과제는 목표와 과학적 제약조건을 명시하고 에이전트가 증거 생성과 검증 방법을 결정하도록 한다. 평가 지표는 지역적 과학적 성과를 측정하는 20개 기준의 Atomic Score와 필수 증거 요구사항 충족 여부로 연구 폐결(RC0~RC4)을 5단계로 평가한다. 전체 요약 7문장 읽기 → 043 12:11 ▲ 131 · 댓글 2 AI 에이전트, 미해결 과학 문제 연구 능력 평가 AI 에이전트가 과학 논문을 바탕으로 새로운 연구 방향을 제시하고 후속 논문을 작성할 수 있는지 평가하는 벤치마크 'Into the Unknown'을 소개했다. AI · 머신러닝 · Into the Unknown: Benchmarking AI agents on open scientific research problems
Key Point AI가 실제 과학 연구를 수행할 수 있는지 평가하는 대규모 벤치마크로, 84%의 논문이 무결성 검사를 통과하지 못하며 현재 AI 에이전트의 과학 연구 능력이 어느 수준인지 구체적으로 보여준다.
핵심 요약
AI 에이전트가 과학 논문을 바탕으로 새로운 연구 방향을 제시하고 후속 논문을 작성할 수 있는지 평가하는 벤치마크 'Into the Unknown'을 소개했다. 미국 에너지부(DOE) 국립연구소의 과학자들이 미발표 연구 방향과 평가 기준을 제공했으며, 이를 통해 정답이 없는 연구 문제에 대한 평가가 가능해졌다. 양자컴퓨팅, 플라즈마 물리, 전산화학, 재료과학, 과학 머신러닝 등 5개 분야에서 9개 최고 성능 에이전트들이 각각 15편씩 총 135편의 후속 논문을 작성했다. 전체 요약 7문장 읽기 → 044 12:11 ▲ 287 · 댓글 2 GPT-6-Astra, 로봇 지능의 한계 진단 GPT-6-Astra를 로봇 조작·항법 작업에 평가한 결과, 12개 벤치마크(탁상형 조작, 휴머노이드, 이동 로봇, 손가락 제어)에서 학습 데모로부터의 맥락 학습(ICL)을 활용해 전례 없는 성능을 달성했다. AI · 머신러닝 · Has GPT-6-Astra Achieved Embodied Intelligence?
Key Point 로봇 지능이 실험실 성과와 현장 적용 사이의 격차를 드러내므로, 다음 세대 로봇 AI 개발 방향을 예측하는 데 필요하다.
핵심 요약
GPT-6-Astra를 로봇 조작·항법 작업에 평가한 결과, 12개 벤치마크(탁상형 조작, 휴머노이드, 이동 로봇, 손가락 제어)에서 학습 데모로부터의 맥락 학습(ICL)을 활용해 전례 없는 성능을 달성했다. 향후 개선 방향으로 ICL의 일반화, 비용·실행 시간 단축, 물리 상태 검증, 불가역적 실패 복구, 장기 작업 진행 상황 유지 등 5가지를 제시했다. 고수준 추론기(GPT-6-Astra)와 저수준 제어기(π0.5) 간 폐루프 조율이 비용이 높지만 효과적임을 확인했다. 전체 요약 6문장 읽기 → 045 09:11 당일 +159 설치 없이 iOS 앱을 실행하는 런처 LiveContainer LiveContainer는 iOS 앱을 실제로 설치하지 않고 런처 앱 내부에서 실행하는 앱 런처로, iOS 15 이상에서 한 개의 앱과 앱 ID만으로 무제한의 앱을 설치할 수 있다. 인프라 · 데브옵스 · LiveContainer/LiveContainer · Swift
Key Point iOS 개발자와 앱 사용자가 개발자 계정 한 개로 무제한 앱을 설치·테스트할 수 있는 새로운 방식의 런처이며, 기술적으로 실행 파일 패칭과 dyld 후킹을 통해 프로세스 격리를 우회하는 점이 주목할 만하다.
핵심 요약
LiveContainer는 iOS 앱을 실제로 설치하지 않고 런처 앱 내부에서 실행하는 앱 런처로, iOS 15 이상에서 한 개의 앱과 앱 ID만으로 무제한의 앱을 설치할 수 있다. 개발자 계정의 기본 제한(무료 계정 3개 앱, 유료 10개 앱)이 적용되지 않으며, 같은 앱의 여러 버전을 다른 데이터 컨테이너로 설치 가능하다. iOS 26 미만에서 JIT가 활성화되면 코드 서명을 완전히 우회하고, 그렇지 않으면 LiveContainer와 동일한 인증서로 앱에 서명한다. 전체 요약 10문장 읽기 → 046 06:11 ▲ 106 · 댓글 7 게임 엔진에서 현실적인 하늘 렌더링하기 Rust로 몬테카를로 광선 추적기를 직접 구현해 POV-Ray가 다중산란을 시뮬레이션하지 않음을 확인했고, 이를 반영한 새로운 조회 테이블로 구름의 밝기와 조명이 더 균일해졌다. 기타 · Rendering pretty sky in Around The World game
Key Point 게임에서 구름과 하늘을 물리 기반으로 렌더링하는 실무 기법들과 각 문제에 대한 구체적인 해결책을 단계별로 보여주는 개발자 맞춤형 사례 연구다.
핵심 요약
Rust로 몬테카를로 광선 추적기를 직접 구현해 POV-Ray가 다중산란을 시뮬레이션하지 않음을 확인했고, 이를 반영한 새로운 조회 테이블로 구름의 밝기와 조명이 더 균일해졌다. 구름이 하늘의 간접광(파란색)을 받도록 표면 법선을 아래에서 위로 향하게 조정하면, 낮에는 파란 톤이, 일몰에는 핑크 톤이 생겨 현실적인 모습이 된다. 대기 산란 계산 순서를 '외부산란 후 내부산란' 형태로 바꾸니 태양이 머리 위에 있을 때도 수평선 근처가 부자연스럽게 노란색으로 보이는 현상이 개선됐다. 전체 요약 6문장 읽기 → 047 12:11 ▲ 107 · 댓글 20 클로드, 양자 회로 설계를 대폭 개선하다 앤스로픽은 Claude Mythos 5에게 화학, 최적화, 물리 시뮬레이션, 정수론의 8가지 양자 회로 설계 과제를 평문으로 제시하고, 자동 평가기가 정확성을 검증하고 큐빗·게이트 수로 채점하도록 했다. AI · 머신러닝 · Designing more efficient quantum circuits with Claude
Key Point 양자 컴퓨터의 실용화는 회로 설계 최적화에 달렸는데, Claude가 연구 그룹이 8년에 걸쳐 이룬 성과(FeMoco 게이트 150,000배 감소)를 53시간에 달성했다는 점이 양자 알고리즘 개발의 속도를 근본적으로 바꿀 수 있음을 보여준다.
핵심 요약
앤스로픽은 Claude Mythos 5에게 화학, 최적화, 물리 시뮬레이션, 정수론의 8가지 양자 회로 설계 과제를 평문으로 제시하고, 자동 평가기가 정확성을 검증하고 큐빗·게이트 수로 채점하도록 했다. Claude는 피드백 루프를 통해 폐쇄형으로 회로를 반복 설계했으며, 8가지 모두에서 이전의 최고 성능 회로보다 큐빗과 게이트 수를 줄인 새로운 설계를 발견했다. 첫 번째 사례는 타원곡선 암호 계산의 핵심인 모듈러 역수 문제로, Claude는 divsteps 알고리즘의 가지 정보(branch information)를 저장하지 않고 수치 쌍에서 직접 복원할 수 있음을 발견했다. 전체 요약 12문장 읽기 → 048 12:11 ▲ 124 · 댓글 37 FLUX 3 Image Klein, 5.6B 경량 모델로 고화질 이미지 생성 Black Forest Labs가 FLUX 3 Image Klein을 공개했다. 5.6B 파라미터의 오픈웨이트 모델로 텍스트-이미지 생성, 이미지 편집, 최대 10개 레퍼런스 이미지를 활용한 멀티-레퍼런스 생성을 지원하며 기본적으로 4K 해상도 생성과 픽셀-완벽 편집, 바운딩박스 컨트롤 기능을 탑재했다. AI · 머신러닝 · FLUX 3 Image Klein
Key Point 경량화로도 기존 대형 모델을 능가한 새 이미지 생성 모델이 오픈소스로 공개되어 로컬 배포와 파인튜닝이 가능해졌다.
핵심 요약
Black Forest Labs가 FLUX 3 Image Klein을 공개했다. 5.6B 파라미터의 오픈웨이트 모델로 텍스트-이미지 생성, 이미지 편집, 최대 10개 레퍼런스 이미지를 활용한 멀티-레퍼런스 생성을 지원하며 기본적으로 4K 해상도 생성과 픽셀-완벽 편집, 바운딩박스 컨트롤 기능을 탑재했다. FLUX 3 이미지·비디오·오디오 학습을 통합했다. 이미지는 공간 디테일을, 비디오는 움직임과 물리 역학을, 오디오는 사건과 상호작용 정보를 제공해 현실감 있는 이미지 생성을 돕는다. 내부 평가에서 Klein은 Qwen-Image 2.1(7B), Krea 2(12.9B)보다 작은 5.6B 파라미터로 텍스트-이미지, 멀티-레퍼런스, 이미지 편집 모든 항목에서 1위를 기록했으며 Ideogram V4.5, FLUX.2 [pro] 같은 폐쇄형 모델도 능가했다. 전체 요약 13문장 읽기 → 049 09:11 ▲ 11 · 댓글 2 에이전트 군집이 스스로 역할 분담을 학습한다 기존 다중 에이전트 시스템은 고정된 조율 구조 내에서 학습하면서 개별 능력과 집단 행동의 조직화를 분리하는 문제가 있었다. AI · 머신러닝 · Learning Self-Orchestration in Decentralized Agent Swarms
Key Point 중앙 조율 없이 에이전트가 스스로 입찰로 역할을 나누고 학습하는 방식이 성능, 적응성, 견고성에서 모두 우수해 대규모 분산형 시스템 운영 방식을 바꿀 수 있다.
핵심 요약
기존 다중 에이전트 시스템은 고정된 조율 구조 내에서 학습하면서 개별 능력과 집단 행동의 조직화를 분리하는 문제가 있었다. 연구팀이 시장 기반 사후훈련(MPT) 프레임워크를 제안했으며, 이는 분산형 에이전트 군집에서 행동 정책과 자기-조율을 동시에 학습한다. 에이전트들은 입찰을 통해 참여 의사를 표현하고, 이것이 누가 행동하는지와 집단 결과가 어떻게 개별 학습 신호를 제공하는지를 결정한다. 전체 요약 9문장 읽기 → 050 06:11 ▲ 105 · 댓글 38 고급 조리대의 정체는 3000년 역사의 자기였다 비싼 인덕션 쿡탑 구매 후 조리 표면이 별도 구매 대상임을 알게 된 저자가, 그 표면 재료인 'Dekton'이 무엇인지 궁금해하며 출발한 글이다. 하드웨어 · 시스템 · What on Earth Is Dekton?
Key Point 자기는 3000년 전 기술이면서 동시에 최첨단 재료과학의 중심에 있으며, 조리대부터 인공 뼈까지 현대 생활 전반을 지탱하는 재료임을 보여준다.
핵심 요약
비싼 인덕션 쿡탑 구매 후 조리 표면이 별도 구매 대상임을 알게 된 저자가, 그 표면 재료인 'Dekton'이 무엇인지 궁금해하며 출발한 글이다. Dekton은 스페인 회사 Cosentino가 2013년 발명한 인공재료로 열·압력·긁힘·깨짐·얼룩에 강하지만, 본질적으로는 자기(porcelain)의 현대판이다. 자기는 3000년 전 중국에서 처음 만들어진 가장 오래된 고기술 중 하나인 동시에, 현대 재료과학의 최전선에 있는 신기술이다. 전체 요약 13문장 읽기 → 051 06:11 ▲ 292 · 댓글 268 AI 벤치마크, 실제 일자리의 90%는 측정 못 한다 AI 벤치마크들이 미국 직업 923개(O*NET 분류)의 작업 중 대부분을 제대로 측정하지 못하고 있다는 분석이 나왔다. AI · 머신러닝 · 90% of US working hours are spent on tasks not covered well by AI benchmarks
Key Point AI 기업과 정책입안자들이 모델의 실제 경제적 영향을 평가할 때 사용하는 벤치마크들이 큰 맹점을 가지고 있으며, 특히 중간 소득 일자리와 물리적 작업에 대한 측정이 심각하게 부족하다는 점이 드러났다.
핵심 요약
AI 벤치마크들이 미국 직업 923개(O*NET 분류)의 작업 중 대부분을 제대로 측정하지 못하고 있다는 분석이 나왔다. 미국 근로시간의 90%가 기존 벤치마크에서 5개 이상의 프롬프트로 커버되지 않는 작업에 사용되고 있다. 923개 직업 중 단 208개만 충분히 벤치마크된 작업(5개 이상 프롬프트)을 보유하고 있으며, 22개 직업군 중 6개는 해당하는 직업이 없다. 전체 요약 10문장 읽기 → 052 18:11 ▲ 54 · 댓글 2 로봇 제어 성능 높이는 'VLA-Δ' 프레임워크 공개 Vision-language-action(VLA) 모델이 비전-언어 사전학습 지식을 로봇 제어에 적용하지만, 대부분은 관찰과 행동을 직접 매핑하며 중간 물리 상태 변화를 명시적으로 학습하지 않아 관찰-행동 대응에 과적합되는 문제가 있다. AI · 머신러닝 · VLA-Δ: Learning Physical State Transition for Vision-Language-Action Models
Key Point 로봇 제어 분야의 VLA 모델이 물리적 상태 변화를 명시적으로 학습하는 새로운 접근으로 기존 과적합 문제를 해결하고 성능을 향상시킨 점이 중요하다.
핵심 요약
Vision-language-action(VLA) 모델이 비전-언어 사전학습 지식을 로봇 제어에 적용하지만, 대부분은 관찰과 행동을 직접 매핑하며 중간 물리 상태 변화를 명시적으로 학습하지 않아 관찰-행동 대응에 과적합되는 문제가 있다. 기존 방법들은 언어·시각·잠재 공간에서 중간 추론이나 미래 상태 예측을 도입했으나, 실제 물리적 상태 전환 자체는 명시적으로 학습하지 않았다. 연구팀은 현재 상태와 미래 상태 간 물리적 변화를 직접 학습 목표로 삼는 VLA-Δ 프레임워크를 제안했다. 전체 요약 7문장 읽기 → 053 15:11 ▲ 16 · 댓글 2 단안 카메라 영상에서 인물 추적 시 발생하는 스케일 미스매치 문제 해결 단안 카메라에서 3D 인물 복원 기술들이 현재 벤치마크에서는 잘 작동하지만, 빠른 카메라 움직임을 포함한 데이터에는 문제가 있었다. AI · 머신러닝 · A Diagnostic Study of World-Space Human Recovery Under High Camera Dynamics
Key Point 빠르게 움직이는 카메라가 있는 실제 방송 환경에서 인물 3D 복원 기술의 정확도를 크게 떨어뜨리는 스케일 미스매치 문제와 그 원인, 그리고 간단한 해결책을 제시한다.
핵심 요약
단안 카메라에서 3D 인물 복원 기술들이 현재 벤치마크에서는 잘 작동하지만, 빠른 카메라 움직임을 포함한 데이터에는 문제가 있었다. 연구팀이 K-Pop 스트레스 테스트를 도입했는데, 이는 빠르고 큰 카메라 움직임과 복잡한 다중 인물 안무를 결합한 방송 댄스 영상들이다. 기존 최고 성능 방법들은 이 영상에서 프레임별로는 그럴듯한 메시를 생성하지만, 월드 좌표계 상의 인물 궤적은 실제 무대 위치에서 크게 벗어난다. 전체 요약 7문장 읽기 → 054 15:11 ▲ 201 · 댓글 7 AI 에이전트가 자기 자신을 개선하는 프레임워크 모델 가중치는 고정한 채 프롬프트, 메모리, 워크플로우, 실행 가능한 컴포넌트 같은 에이전트 소프트웨어를 자동으로 수정하는 프레임워크를 제시한다. AI · 머신러닝 · Self-Evolving Agent Harness
Key Point AI 에이전트가 모델을 바꾸지 않고도 스스로의 동작을 개선하는 구체적인 방법론과 이론이 담겨 있어, AI 시스템의 자동 최적화와 신뢰성 검증에 관심 있는 연구자와 개발자가 반드시 봐야 한다.
핵심 요약
모델 가중치는 고정한 채 프롬프트, 메모리, 워크플로우, 실행 가능한 컴포넌트 같은 에이전트 소프트웨어를 자동으로 수정하는 프레임워크를 제시한다. 피드백 기반 프로세스를 형식화하여 승인된 수정사항이 계속 유지되도록 하고, 업데이트 대상을 제안·승인 메커니즘과 분리했다. 해석된 상태 변화와 도구·코드 수정, 저장소 제어 논리, 플러그인 구성을 구별하여 관리한다. 전체 요약 8문장 읽기 → 055 15:11 ▲ 134 · 댓글 61 협정 세계시(UTC)에서 윤초 추가 중단 국제도량형국(BIPM) 주관 국제도량형총회(CGPM)는 2026년 제28차 회의에서 협정 세계시(UTC)에서 윤초(leap second) 추가를 중단하기로 결정했다. 인프라 · 데브옵스 · BIPM decides to stop adding leap seconds to UTC
Key Point 협정 세계시에서 윤초 폐지는 전 세계 시간 표준의 근본적인 변화로, 글로벌 인프라와 소프트웨어 설계에 광범위한 영향을 미칠 국제적 결정입니다.
핵심 요약
국제도량형국(BIPM) 주관 국제도량형총회(CGPM)는 2026년 제28차 회의에서 협정 세계시(UTC)에서 윤초(leap second) 추가를 중단하기로 결정했다. 현재 UTC는 국제원자시(TAI)와 같은 속도로 진행되지만 정수 초 단위로만 차이나며, 지구 자전을 나타내는 UT1 시간 척도와의 차이를 유지하기 위해 윤초가 추가되어 왔다. 2035년까지 음의 윤초(negative leap second) 발생 확률이 30%에 달할 것으로 예상되며, 음의 윤초는 과거에 적용된 적이 없어 준비가 덜 된 중요 인프라에 심각한 장애를 초래할 위험이 있다. 전체 요약 7문장 읽기 → 056 03:12 ▲ 17 · 댓글 2 실험실 절차 설명 영상 생성, 정확성 테스트로 한계 드러나 자동화된 과학실험(SDL)은 AI가 생성한 계획을 로봇이 직접 실행하는 것을 목표로 하지만, 복잡한 실험실 환경에서는 미세한 조작·장시간 절차·변수 많음 때문에 자동화가 어렵다. AI · 머신러닝 · LabInstruct: Benchmarking Situated Instructional Video Generation for Lab Procedures
Key Point AI 비디오 생성 모델이 실험실 절차를 정확히 설명할 수 있는지 처음 체계적으로 평가한 벤치마크로, 시각적 품질과 절차적 정확성의 근본적 차이를 보여준다.
핵심 요약
자동화된 과학실험(SDL)은 AI가 생성한 계획을 로봇이 직접 실행하는 것을 목표로 하지만, 복잡한 실험실 환경에서는 미세한 조작·장시간 절차·변수 많음 때문에 자동화가 어렵다. 현실적으로 AI 계획과 물리적 실험 사이에 인간이 필요하며, 실험실 절차는 본질적으로 시각적·공간적이어서 영상이 장비 배치·조작·시간 의존성·상태 변화를 전달하기에 좋다. 최근 비디오 생성 모델이 초기 작업 영상과 자연어 명령어로부터 실험 시연을 직접 합성할 수 있게 됐으나, 이런 모델이 실제 실험실 절차를 정확히 전달하는지는 체계적으로 검증되지 않았다. 전체 요약 5문장 읽기 → 057 03:12 ▲ 13 · 댓글 1 영상 세계 모델, 프레임률을 자유롭게 조절하다 기존 영상 기반 인터랙티브 세계 모델은 고정된 시간 속도로만 학습·생성되어, 실행 속도가 다르면 의도와 달리 느리거나 빠르게 진행되는 문제가 있었다. AI · 머신러닝 · RAR: Rate-Adaptive Rollout for Time-Consistent Interactive World Models
Key Point 세계 모델의 기본 제약인 프레임률 고정 문제를 해결하면 더 유연한 실시간 시뮬레이션과 로봇·게임 AI 개발이 가능해진다.
핵심 요약
기존 영상 기반 인터랙티브 세계 모델은 고정된 시간 속도로만 학습·생성되어, 실행 속도가 다르면 의도와 달리 느리거나 빠르게 진행되는 문제가 있었다. 또한 단일 프레임률로는 정교한 모션 캡처와 긴 시간 지평 사이의 트레이드오프를 피할 수 없었다: 높은 프레임률은 미세한 움직임을 포착하지만 컨텍스트 윈도우 내에서 짧은 기간만 커버한다. 논문이 제시하는 RAR(Rate-Adaptive Rollout)은 세계 모델이 제어 가능한 시간 속도로 생성할 수 있게 한다. 전체 요약 7문장 읽기 → 058 00:11 ▲ 107 · 댓글 72 AI가 학문 공동체를 잠식하다 저자는 옥스포드 석사 과정 초반 동료들이 ChatGPT로 숙제를 대신하자 충격을 받고, 초반엔 AI를 거부했으나 시험 준비 마지막 1개월 반에 4개 과목을 혼자 학습하면서 ChatGPT의 개념 설명 기능이 정의를 실례로 이해하는 자신의 학습 방식에 큰 도움이 됐다고 밝혔다. AI · 머신러닝 · AI was great until it was not
Key Point PhD 과정 중인 물리학자가 1년 전 ChatGPT의 도움으로 석사를 마친 경험에서 현재 박사 과정의 급격한 변화까지, AI가 학문 공동체의 협력 문화를 어떻게 침식하는지 내부자 관점에서 보여주는 글이다.
핵심 요약
저자는 옥스포드 석사 과정 초반 동료들이 ChatGPT로 숙제를 대신하자 충격을 받고, 초반엔 AI를 거부했으나 시험 준비 마지막 1개월 반에 4개 과목을 혼자 학습하면서 ChatGPT의 개념 설명 기능이 정의를 실례로 이해하는 자신의 학습 방식에 큰 도움이 됐다고 밝혔다. 하버드 박사 1년차 때는 수학 노트북과 Mathematica 코딩을 직접 했고 Claude를 극소한 부분만 사용했으며, 저작물은 출판될 수 있었다. 하지만 2년차 진학 후 물리학과 환경이 급변했다: 사람들이 모니터에 ChatGPT를 켜두고, 메일의 노트는 AI 생성이거나 AI의 제안 기반이 되었으며, '브레인스토밍'은 이제 ChatGPT와의 대화를 의미했다. 전체 요약 8문장 읽기 → 059 21:11 ▲ 102 · 댓글 29 9년 걸린 Xbox 360 해킹, 5파운드 칩으로 단 몇 초면 된다 Xbox 360의 보안은 마이크로소프트가 이전 Xbox의 실패를 바탕으로 매우 잘 설계했으며, 1BL 부트로더가 CPU 실리콘에 물리적으로 내장되어 소프트웨어 기반 공격으로는 본질적으로 해킹 불가능했다. 하드웨어 · 시스템 · It took me nine years to hack my Xbox 360
Key Point 값싼 마이크로컨트롤러의 등장으로 결함 주입 공격이 DIY 수준으로 접근 가능해지면서, 하드웨어 보안의 근본적 한계를 시사한다.
핵심 요약
Xbox 360의 보안은 마이크로소프트가 이전 Xbox의 실패를 바탕으로 매우 잘 설계했으며, 1BL 부트로더가 CPU 실리콘에 물리적으로 내장되어 소프트웨어 기반 공격으로는 본질적으로 해킹 불가능했다. 연구자들은 CPU 재설정 신호를 빠르게 토글하는 결함 주입(fault injection) 공격으로 CPU가 현재 명령을 잘못 실행하게 만들어, 서명 검증 과정의 mr(move register) 명령을 무시하고 0을 이동하게 조작했다. 이 결함 주입 기법은 이제 ESP32, 애플 AirTag, 닌텐도 Switch 등 여러 기기에서 보안 부트와 암호화를 우회하는 데 성공했으며, 하드웨어 기반 보안이 보편화될수록 더 매력적인 공격 수단이 되고 있다. 전체 요약 7문장 읽기 → 060 18:11 ▲ 101 · 댓글 44 LittleJS, 3D 렌더러와 내장 편집기 추가 경량 HTML5 게임 엔진 LittleJS가 주요 업데이트로 2D 캔버스에 3D 렌더러를 통합했다. 웹 · 프론트엔드 · LittleJS is 2D and 3D now
Key Point 3D와 AI 코딩 지원을 추가한 LittleJS는 경량 엔진 특성을 유지하면서 기능성을 크게 확장했으므로, 웹 기반 게임 개발 생태계에 새로운 선택지를 제시한다.
핵심 요약
경량 HTML5 게임 엔진 LittleJS가 주요 업데이트로 2D 캔버스에 3D 렌더러를 통합했다. 3D는 메시, 테라인, 복셀 맵, 섀도우 맵, 조명, 안개, 반사, 파티클 등을 지원하며 기존 2D 객체와 동일한 물리 엔진을 공유한다. 2D 오브젝트 위에 3D 씬을 올리거나 그 반대로도 혼합할 수 있고, Three.js 렌더링을 위한 플러그인도 제공된다. 전체 요약 11문장 읽기 → 061 15:11 ▲ 10 · 댓글 2 인간 영상만으로 로봇 학습 성능 68% 높여 World-action 모델은 영상 사전학습으로 시각·물리 사전지식을 얻지만, 표준 프레임 예측은 같은 영상 내 유사성에 의존해 장면과 신체 간 전이 학습이 어려운 문제가 있다. AI · 머신러닝 · Learning Transferable World-Action Models from Task-Paired Human Videos
Key Point 인간 영상만으로 로봇 모방 학습을 68% 향상시키는 기법이 제시되어, 비용이 큰 로봇-인간 쌍 데이터 수집을 건너뛸 수 있는 실질적 경로를 제공한다.
핵심 요약
World-action 모델은 영상 사전학습으로 시각·물리 사전지식을 얻지만, 표준 프레임 예측은 같은 영상 내 유사성에 의존해 장면과 신체 간 전이 학습이 어려운 문제가 있다. 연구팀이 WATCH라는 크로스 영상 사전학습을 제안했으며, 다양한 환경에서 수집한 작업 쌍의 인간 시연 영상으로 학습한다. 한 시연 영상과 행동을 조건으로 다른 시연 영상의 행동과 미래 프레임을 동시에 예측하도록 훈련해, 작업 관련 상호작용이 장면과 시연자를 넘어 전이되도록 유도한다. 전체 요약 6문장 읽기 → 062 09:11 ▲ 192 · 댓글 60 얀덱스 전산망 파괴해도 봇 공격은 다른 서버로 옮겨갔다 우크라이나의 드론 공격으로 얀덱스 데이터센터가 10월 7~13일 마비되어 트래픽이 85~90% 감소했다. 보안 · Yandex outage: data shows that instead of going dark, malicious bots moved
Key Point 물리적 인프라 타격이 악성 자동화 위협을 근절하지 못한다는 점을 실데이터로 보여주며, 클라우드 환경에서 위협 대응 전략을 바꿔야 함을 시사한다.
핵심 요약
우크라이나의 드론 공격으로 얀덱스 데이터센터가 10월 7~13일 마비되어 트래픽이 85~90% 감소했다. 얀덱스는 검색 엔진(AS13238)과 클라우드 서비스(AS200350) 두 개 ASN으로 나뉘어 운영되며 각각 다른 영향을 받았다. 검색 엔진 ASN의 트래픽 감소는 거의 전부 검증된 크롤러(YandexBot 등)의 활동 중단으로, 뉴스 사이트 크롤링이 44% 떨어졌다. 전체 요약 9문장 읽기 → 063 18:11 ▲ 14 · 댓글 1 생성 영상의 물리 법칙 위반 평가하는 PhyProbe 생성 영상이 물리 법칙을 얼마나 잘 따르는지 평가하는 문제를 해결하기 위해 PhyProbe를 제안했다. AI · 머신러닝 · PhyProbe: Rethinking Physical Consistency Evaluation in Generated Videos
Key Point AI로 만든 영상이 물리 법칙을 얼마나 잘 따르는지 정량적으로 측정할 수 있는 평가 지표가 필요한데, PhyProbe가 기존 방식의 일반화 문제를 극복한 새로운 접근법을 제시한다.
핵심 요약
생성 영상이 물리 법칙을 얼마나 잘 따르는지 평가하는 문제를 해결하기 위해 PhyProbe를 제안했다. 기존 방식은 비전-언어 모델로 물리 역학을 제대로 인식하지 못하거나, 사람 주석으로 학습한 평가기가 특정 데이터셋에 과적합되어 일반화되지 않는 문제가 있었다. PhyProbe는 사전 학습된 시공간 인코더에서 특징을 추출한 뒤 가벼운 점수 헤드로 0~1 범위의 물리 일관성 위반 점수로 매핑한다. 전체 요약 7문장 읽기 → 064 18:11 ▲ 110 · 댓글 17 소리의 과학을 인터랙티브하게 배우는 가이드 소리는 공기 입자의 압력 변화로 발생하며, 개별 분자들은 실온에서 초당 460m의 속도로 움직인다. 기타 · Sound – Bartosz Ciechanowski (2022)
Key Point 소리가 어떻게 생성·전파되고 인지되는지 물리적 원리를 인터랙티브 시뮬레이션으로 직관적으로 이해할 수 있어, 음향 공학이나 오디오 처리를 배우는 개발자의 기초 학습 자료가 될 수 있다.
핵심 요약
소리는 공기 입자의 압력 변화로 발생하며, 개별 분자들은 실온에서 초당 460m의 속도로 움직인다. 진동하는 물체가 공기를 압축·팽창시키면 압력 파동이 생성되고, 이것이 귀에 도달할 때 소리로 인지된다. 진동판의 움직임 크기(진폭)는 음량을, 진동 빈도(주파수)는 음높이를 결정한다. 전체 요약 8문장 읽기 → 065 15:11 ▲ 63 · 댓글 2 AI 에이전트의 '실행 가능한 3D 세계' 만드는 능력을 평가하는 벤치마크 공개 코딩 에이전트가 단순히 세계를 시각화하는 것을 넘어, 물리 법칙과 인과관계에 따라 동작하는 실행 가능한 코드 기반 세계를 구축하는 능력이 요구되고 있다. AI · 머신러닝 · ExeWorldBench: Benchmarking Code-Based Executable 3D World Modeling
Key Point AI가 물리 법칙을 이해하고 실제로 동작하는 세계를 코드로 만들 수 있는지 평가하는 새로운 기준이 생겼으며, 현재 모델들의 근본적 한계를 파악할 수 있다.
핵심 요약
코딩 에이전트가 단순히 세계를 시각화하는 것을 넘어, 물리 법칙과 인과관계에 따라 동작하는 실행 가능한 코드 기반 세계를 구축하는 능력이 요구되고 있다. 기존 벤치마크는 물리 추론, 시각적 충실도, 행동 정확성을 각각만 평가했으나, 이 세 가지를 통합적으로 평가하지 못했다. 이를 해결하기 위해 ExeWorldBench라는 첫 번째 포괄적 벤치마크를 제시했으며, 코드 기반 3D 세계 구축을 통해 세계 이해와 실행 가능한 구현을 평가한다. 전체 요약 5문장 읽기 → 066 09:11 ▲ 121 · 댓글 56 게임 개발에서 AI를 제대로 쓰는 법 저자는 LLM이 웹 개발에는 뛰어나지만 게임 개발에는 약한 이유를 분석했다. 게임은 코드뿐 아니라 그래픽, 게임플레이, 물리 등 코드로 표현되지 않는 요소가 많아서 LLM이 이해하기 어렵기 때문이다. AI · 머신러닝 · How to engineer an AI harness for game development
Key Point LLM이 게임 개발에서 실패하는 구체적 원인과 해결 방법을 제시하는 실용적 가이드로, 게임 개발자가 AI를 효과적으로 활용하기 위해 아키텍처 설계 단계부터 적용할 수 있는 전략을 설명한다.
핵심 요약
저자는 LLM이 웹 개발에는 뛰어나지만 게임 개발에는 약한 이유를 분석했다. 게임은 코드뿐 아니라 그래픽, 게임플레이, 물리 등 코드로 표현되지 않는 요소가 많아서 LLM이 이해하기 어렵기 때문이다. LLM과의 상호작용은 시스템 프롬프트, 어시스턴트 프롬프트, 사용자 프롬프트로 구성되며, 대화가 이어질수록 이전 메시지들이 계속 재제출되면서 컨텍스트가 쌓인다. 컨텍스트 오염(context pollution)을 줄이고 게임을 AI가 이해할 수 있게 만드는 '하네스(harness)' 개념을 도입해야 한다. 하네스는 AI 에이전트가 특정 작업을 더 잘 수행하도록 설계된 패턴과 도구의 집합이다. 전체 요약 9문장 읽기 → 067 06:11 ▲ 109 · 댓글 68 복소수의 시각적 이해: 불가능한 제곱근에서 회전의 언어까지 실수만으로는 풀 수 없는 연립방정식을 시도하며 음수의 제곱근이라는 불가능한 문제에 직면하게 된다. AI · 머신러닝 · A Visual Intro to Complex Numbers
Key Point 음수의 제곱근이라는 불가능한 계산에서 출발해 현대 통신, 제어, 물리학을 움직이는 핵심 도구가 된 복소수의 진화 과정과 실제 응용을 한눈에 이해할 수 있다.
핵심 요약
실수만으로는 풀 수 없는 연립방정식을 시도하며 음수의 제곱근이라는 불가능한 문제에 직면하게 된다. 16세기 이탈리아 수학자 카르다노는 음수의 제곱근을 계산 과정에서 다루면 불가능한 항들이 소거되어 실제 답에 도달할 수 있음을 발견했지만, 이를 의미 없는 '편의적 속임수'로 간주했다. 데카르트는 이런 수들을 '허수'라고 부르며 조롱했으나, 18세기 오일러는 음수의 제곱근을 i로 표기하며 체계적인 기초를 마련했다. 전체 요약 15문장 읽기 → 068 06:11 ▲ 226 · 댓글 229 레져 지갑, 공급망 공격으로 암호화폐 도난 확인 레져가 말레이시아 리셀러 CryptoBilis를 통해 유통된 일부 기기에 하드웨어 임플란트가 숨겨져 있었다고 확인했으며, 이를 통해 사용자 암호화폐가 탈취되었다. 보안 · Ledger confirms spy chip implant behind wallet crypto thefts
Key Point 공급망을 통한 하드웨어 임플란트 공격이 물리적으로 어떻게 작동하고 얼마나 고도화되었는지 구체적으로 공개되었으며, 하드웨어 지갑 구매 시 신뢰할 수 있는 채널 선택의 중요성이 부각되었다.
핵심 요약
레져가 말레이시아 리셀러 CryptoBilis를 통해 유통된 일부 기기에 하드웨어 임플란트가 숨겨져 있었다고 확인했으며, 이를 통해 사용자 암호화폐가 탈취되었다. CryptoBilis는 동남아시아에서 운영되는 주요 하드웨어 지갑 리셀러이며, 9월 16일부터 변조된 기기들이 정가의 절반 수준으로 판매되고 있었다. 임플란트는 기기 디스플레이의 뒷부분에 숨겨져 있었으며, ST STM32G431KBU6 마이크로컨트롤러와 2×2mm 크기의 eSIM, LTE 모듈로 구성되어 있었다. 전체 요약 11문장 읽기 → 069 06:11 ▲ 103 · 댓글 30 키보드로 연주하는 완전한 가상 기타, Guitoro Guitoro는 브라우저에서 무료로 즐길 수 있는 가상 기타 연주 애플리케이션으로, 컴퓨터 키보드, 터치스크린, 손가락 스와이프 등 다양한 방식으로 연주할 수 있다. 기타 · Show HN: Guitoro, a virtual guitar you strum with your keyboard
Key Point 실제 악기 녹음과 정확한 손 움직임 표시를 통해 비디오 강의보다 뛰어난 학습 효과를 제공하면서 도 다운로드나 회원가입 없이 모든 기능을 무료로 이용할 수 있다.
핵심 요약
Guitoro는 브라우저에서 무료로 즐길 수 있는 가상 기타 연주 애플리케이션으로, 컴퓨터 키보드, 터치스크린, 손가락 스와이프 등 다양한 방식으로 연주할 수 있다. 스틸 스트링 어쿠스틱, 클래식 기타, 일렉트릭, 4현 베이스 4가지 악기를 지원하며, 모든 음성은 실제 악기 녹음본을 사용한다. 왼손으로 코드를 잡고 오른손으로 스트럼하는 방식으로 실제 기타처럼 연주하며, 키보드 자판의 물리적 위치와 일치하게 설계되었다. 전체 요약 12문장 읽기 → 070 06:11 ▲ 146 · 댓글 39 로봇 물리 제어 위해 특화된 제미니 4 아르곤 공개 구글이 로봇공학 전문 대규모 언어 모델 제미니 4 아르곤을 발표했다. AI · 머신러닝 · Gemini 4 Argon for Robotics
Key Point 3D 물리 환경에서 로봇 제어·시뮬레이션·코드 생성을 통합적으로 처리하는 AI 모델의 등장으로, 로봇공학 개발의 전체 워크플로우가 단순화될 수 있는 전환점이 될 수 있다.
핵심 요약
구글이 로봇공학 전문 대규모 언어 모델 제미니 4 아르곤을 발표했다. 아르곤은 ERQA 벤치마크에서 순수 추론으로 87% 점수를 달성해 다른 모든 경쟁 모델을 능가한다. 보스턴 다이나믹스 스팟 로봇 제어, 로봇팔 조작 작업, 3D 환경 내 물체 배열 등 로봇공학 전주기에 적용 가능하다. 전체 요약 12문장 읽기 → 071 21:11 ▲ 25 · 댓글 2 과거 거리 풍경 복원, 위성 데이터로 세대를 뛰어넘다 도시의 변화를 기록한 역사적 거리 풍경 이미지는 시간 범위가 불균형해 기록 공백이 많은데, 이를 해결하기 위해 CrossTimeEdit 논문은 VIGOR-his 데이터셋을 제시한다. AI · 머신러닝 · CrossTimeEdit: A Decade-Spanning Cross-View Dataset and Reward-Guided Editing for Historical Street-View Generation
Key Point 위성 이미지와 시간 정보를 활용한 역사 거리 풍경 복원 기술로, 도시 아카이브나 도시계획 분야에서 데이터 부족 문제를 해결할 수 있는 새로운 접근 방식을 제시한다.
핵심 요약
도시의 변화를 기록한 역사적 거리 풍경 이미지는 시간 범위가 불균형해 기록 공백이 많은데, 이를 해결하기 위해 CrossTimeEdit 논문은 VIGOR-his 데이터셋을 제시한다. VIGOR-his는 3대륙 11개 도시의 10년 단위 거리 풍경 쿼드러플렛 43,653개를 포함하며, 공간 쌍짓기·일관성 검증·변화 분류·위성 기반 변화 설명 생성 및 검증 등 자동화 파이프라인을 거친다. CrossTimeEdit는 FLUX.2 4B 모델을 기반으로 거리 풍경 생성을 편집 작업으로 재구성하며, 최근 거리 풍경으로 시점과 불변 부분을 제약하고 시간별 위성 차이를 변화 증거로 활용한다. 전체 요약 6문장 읽기 → 072 21:11 ▲ 103 · 댓글 20 웹 스크래핑, 법적으로 "명확하지 않은" 이유 인터넷 법 전문가 에릭 골드만이 Reddit AMA에서 웹 스크래핑의 법적 지위에 대해 설명했다. 보안 · My Reddit AMA on the Law of Web Scraping
Key Point 스크래핑은 현대 데이터 활용의 핵심이지만, 미국 법원도 명확한 기준을 제시하지 못하고 있으며, 개발자들이 사용할 수 있는 법적 해석 기준이 없는 상태다.
핵심 요약
인터넷 법 전문가 에릭 골드만이 Reddit AMA에서 웹 스크래핑의 법적 지위에 대해 설명했다. 스크래핑은 정책적으로 양면성을 갖는다. 검색엔진과 AI 학습, 가격 비교 봇 같은 사회적 편익을 만들지만, 서버 소유자의 자산 무단 사용이 될 수 있고 악성 공격처럼 보일 수도 있다. 골드만은 스크래핑의 법적 상태를 '매우 혼란스럽다'고 평가했으며, 자신의 인터넷 법 교재에서 최근 판례들(Intel v. Hamidi, Register.com v. Verio)을 삭제할 정도로 법이 급변하고 있다. 전체 요약 9문장 읽기 → 073 15:11 ▲ 183 · 댓글 26 단세포의 지능: 대장균의 화학주성 시스템 대장균의 화학주성(chemotaxis)은 뇌 없는 미생물이 화학 수용체로 영양분을 감지해 달려가거나 회전해 움직이는 기본적인 지능 현상이다. AI · 머신러닝 · The baffling intelligence of a single cell (2024)
Key Point 단세포 대장균의 화학주성 시스템은 신호 증폭·적응·메모리 저장·모터 제어를 정교한 단백질 상호작용으로 구현한 생물학적 컴퓨터로, 뇌와 신경계의 기본 원리를 미니어처로 보여준다.
핵심 요약
대장균의 화학주성(chemotaxis)은 뇌 없는 미생물이 화학 수용체로 영양분을 감지해 달려가거나 회전해 움직이는 기본적인 지능 현상이다. CheY라는 신호 분자가 수용체와 로터 사이를 오가며 인산화되어 로터를 뒤집는 방식으로 달리기(run)와 회전(tumble)의 비율을 조절한다. 신호 증폭 메커니즘으로 인해 2%의 수용체 점유 변화가 100%의 모터 출력 변화를 만들어 세포당 3개 미만의 분자도 감지할 수 있다. 전체 요약 12문장 읽기 → 074 03:11 ▲ 162 · 댓글 60 슈퍼마리오64 개발 비하인드 - 닌텐도 코더 긱스 고다드 인터뷰 2001년 닌텐도 코더 긱스 고다드의 미발표 인터뷰로, 슈퍼마리오64 개발 당시의 뒷이야기를 담은 자료이다. 하드웨어 · 시스템 · The Making Of Super Mario 64 – full Giles Goddard interview (2001)
Key Point 슈퍼마리오64가 3D 게임 설계와 게임플레이 튜닝을 어떻게 했는지 개발자 직접 증언으로 보여주며, 현대 3D 게임의 기초가 된 기술 결정들을 구체적으로 공개한다.
핵심 요약
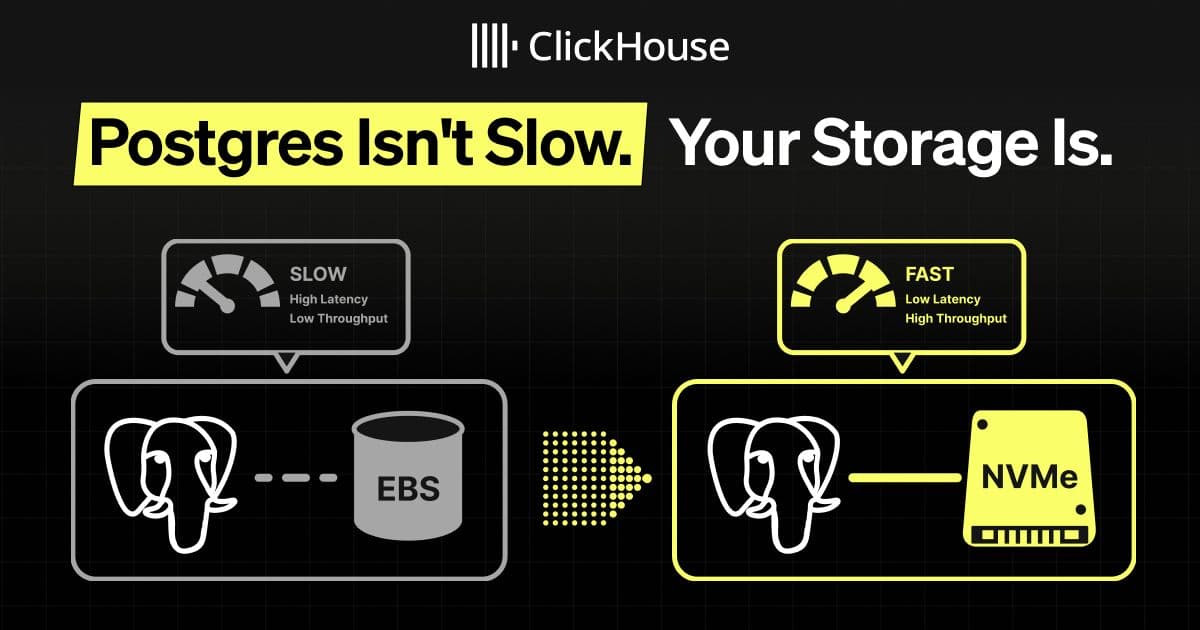
2001년 닌텐도 코더 긱스 고다드의 미발표 인터뷰로, 슈퍼마리오64 개발 당시의 뒷이야기를 담은 자료이다. 마리오 팀은 약 15명 규모로 젤다 시간의 오카리나 제작팀보다 훨씬 작았으며, 닌텐도 내 아티스트와 프로그래머는 분리되어 있었다. N64 에뮬레이터 없이 SGI Onyx에서 GL 프로그래밍으로 시작했고, 6개월간 컨트롤러가 없어 개조된 세가 조이패드를 사용했다. 전체 요약 13문장 읽기 → 075 21:12 ▲ 122 · 댓글 107 PostgreSQL 성능 문제의 범인은 저장소다 POSETTE 2026에서 발표된 '당신의 저장소가 느리다' 주제의 강연이 PostgreSQL 성능과 저장소의 관계를 분석했다. 인프라 · 데브옵스 · Postgres isn't slow, your storage is
Key Point 저장소 성능이 대규모 PostgreSQL 운영의 여러 증상의 근본 원인일 수 있으며, 로컬 NVMe로 9배의 처리량 개선을 달성하는 구체적인 벤치마크 결과와 프로덕션 운영 패턴을 제시한다.
핵심 요약
POSETTE 2026에서 발표된 '당신의 저장소가 느리다' 주제의 강연이 PostgreSQL 성능과 저장소의 관계를 분석했다. 대규모 PostgreSQL 운영 환경에서 나타나는 다섯 가지 증상이 있다: 느린 수집 파이프라인, 예측 불가능한 P95 읽기 지연, VACUUM 지연, 느린 체크포인트, 논리적 복제 지연. 이 증상들의 공통 원인은 저장소 성능이다. 캐시 미스, WAL 플러시, VACUUM, 논리적 디코딩 등이 저장소의 대역폭과 IOPS를 경쟁하기 때문이다. 전체 요약 13문장 읽기 → 076 18:12 ▲ 18 · 댓글 2 3D 물체 생성, 외형을 넘어 물리 움직임까지 담다 물체의 형태와 외형이 아닌 실제 움직임과 기능을 구현하는 3D 자산 생성 문제를 다룬 논문이다. AI · 머신러닝 · Towards Physically Grounded Articulated 3D Assets: A Multi-Agent Pipeline and Benchmark
Key Point 3D 생성 모델이 시각적 정확도를 넘어 물리 엔진과의 상호작용까지 만족해야 하는 시대로 나아가는 기술 전환점을 보여주며, 게임 에셋·로봇공학·CAD 등 실무 활용 기준이 크게 변하고 있다.
핵심 요약
물체의 형태와 외형이 아닌 실제 움직임과 기능을 구현하는 3D 자산 생성 문제를 다룬 논문이다. 기존 Articraft 방법을 다중 에이전트 파이프라인과 물리 시뮬레이션 피드백으로 확장한 Artisan 시스템을 제안한다. 생성된 3D 자산이 충돌 없이 움직이고, 중력 안정성을 유지하며, 정확한 질량과 재질 속성을 가지도록 한다. 전체 요약 7문장 읽기 → 077 12:11 ▲ 117 · 댓글 88 같은 칼로리, 다른 반응…가공도에 따라 뇌와 대사 달라진다 버지니아 공대 연구팀이 칼로리, 탄수화물, 지방, 단백질, 수분, 염분, 무게가 모두 같으면서 가공도만 다른 두 식사가 서로 다른 신진대사와 뇌 반응을 일으킨다는 사실을 발견했다. AI · 머신러닝 · Food processing influences metabolism and brain activity
Key Point 같은 영양가의 식사가 가공도에 따라 혈당·인슐린·뇌 반응을 달리하는 메커니즘을 규명함으로써 초가공식품이 왜 과식과 장기 질환 위험을 높이는지 이해하는 데 새로운 근거를 제시한다.
핵심 요약
버지니아 공대 연구팀이 칼로리, 탄수화물, 지방, 단백질, 수분, 염분, 무게가 모두 같으면서 가공도만 다른 두 식사가 서로 다른 신진대사와 뇌 반응을 일으킨다는 사실을 발견했다. 연구진은 57명의 건강한 성인(18~45세)을 모집했고, 이 중 32명이 뇌 fMRI 촬영과 대사 측정 세션을 모두 완료했다. 고도로 가공된 300칼로리 식사(피너트버터 젤리 샌드위치, 델리 칠면조, 채소칩, 쿠키, 시리얼, 인스턴트 으깬 감자)와 최소한으로 가공된 식사(바나나, 말린 크랜베리, 치즈, 달걀)는 영양소 수치가 1% 범위 내에서 일치했다. 전체 요약 10문장 읽기 → 078 12:11 ▲ 12 · 댓글 2 로봇 학습을 위한 GPU 병렬 멀티태스크 강화학습 프레임워크 GPU 병렬 시뮬레이션 환경에서 다양한 로봇 조작 작업을 효율적으로 학습·평가할 수 있도록 설계된 Hebero 벤치마크가 공개되었다. AI · 머신러닝 · A GPU-Parallel Framework for Heterogeneous Multi-Task Reinforcement Learning
Key Point 멀티태스크 강화학습에서 GPU 병렬 처리와 데모 기반 학습을 결합한 새로운 방법론이 실제 로봇까지 일반화되는 모습을 보여준다.
핵심 요약
GPU 병렬 시뮬레이션 환경에서 다양한 로봇 조작 작업을 효율적으로 학습·평가할 수 있도록 설계된 Hebero 벤치마크가 공개되었다. Hebero는 Isaac Lab 기반의 GPU 병렬 벤치마크로, 40개의 이질적인 작업 전체에 걸쳐 하나의 정책을 공동으로 학습하고 평가할 수 있다. 병렬 레플리카 수를 증가시키면 고정된 벽시계 시간 내에서 성공률이 향상되는 스케일링 효과가 확인되었다. 전체 요약 9문장 읽기 → 079 06:11 ▲ 190 · 댓글 45 30년 전 GTA 차량 물리엔진, 자바스크립트로 부활 개발자 Pat Kerr가 1996년 8월 아타리 ST 컴퓨터에서 GFA BASIC으로 작성한 2D 물리 시뮬레이션을 JavaScript로 재현하여 30주년 기념으로 공개했다. 하드웨어 · 시스템 · 2D Vehicles
Key Point 게임 물리 엔진의 실무적 구현 방식을 1990년대 접근법부터 현대적 재현까지 투명하게 공개한 사례로, 게임 개발자나 물리 시뮬레이션에 관심 있는 개발자에게 실질적인 설계 참고가 된다.
핵심 요약
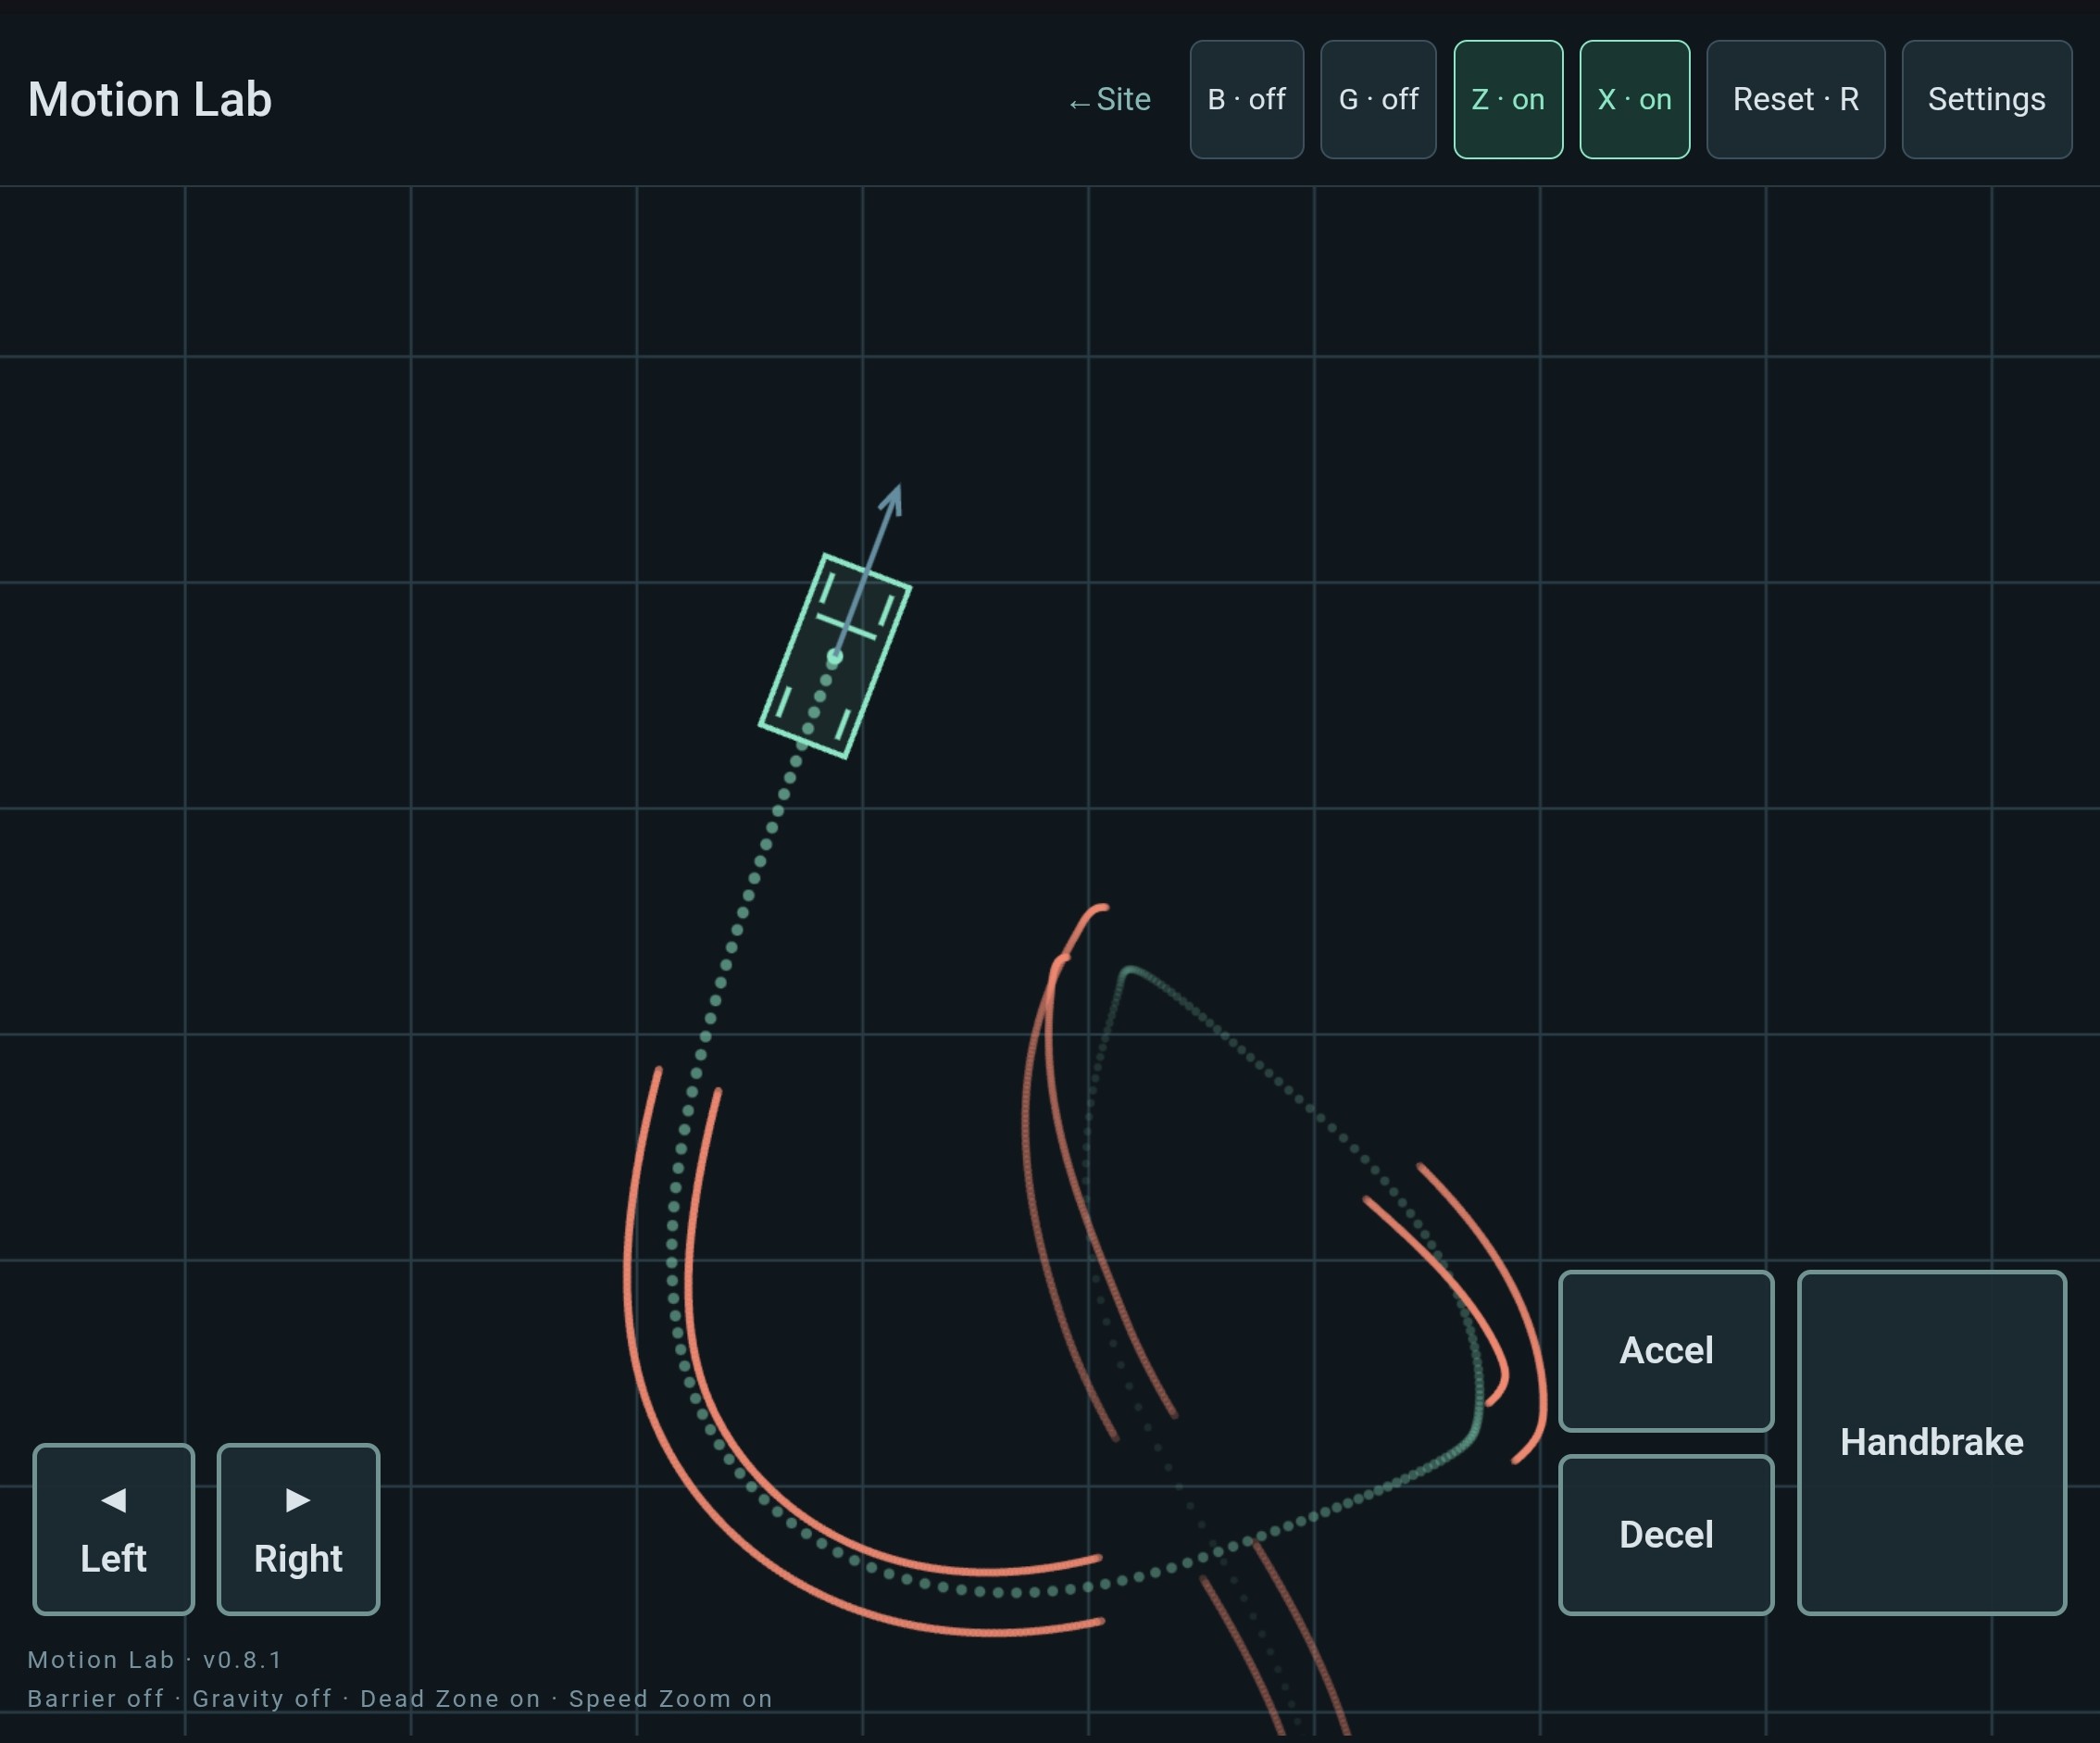
개발자 Pat Kerr가 1996년 8월 아타리 ST 컴퓨터에서 GFA BASIC으로 작성한 2D 물리 시뮬레이션을 JavaScript로 재현하여 30주년 기념으로 공개했다. 원본은 나중에 C로 포팅되어 GTA의 차량 시스템 기초가 되었으며, 현재 'Motion Lab'이라는 이름으로 웹에서 플레이 가능하다. 기본 '카' 모드 외에 '우주선'(우주 비행 게임 Thrust 스타일)과 '벽돌' 모드를 제공하며, 터치/키보드 조작으로 제어할 수 있다. 전체 요약 11문장 읽기 → 080 15:11 ▲ 18 · 댓글 2 3D 재구성 모델의 거리 추정 능력을 평가하는 벤치마크 Pumpire 공개 Pumpire는 이미지와 비디오 기반 3D 파운데이션 모델의 포인트 간 거리 추정 능력을 통합 평가하는 벤치마크다. AI · 머신러닝 · Pumpire: Unified Benchmark for Metric Distance Estimation
Key Point 3D 모델의 정확한 거리 측정 능력을 처음으로 직접 평가하는 벤치마크로, 재구성 기하의 물리적 정확도 검증에 필수적인 기준을 제시한다.
핵심 요약
Pumpire는 이미지와 비디오 기반 3D 파운데이션 모델의 포인트 간 거리 추정 능력을 통합 평가하는 벤치마크다. 기존 깊이 맵과 카메라 내부 파라미터를 따로 평가하거나 기하학적 유사도 지표를 쓰는 방식과 달리, 재구성된 기하 정보에서 직접 포인트 간 거리 오류를 측정한다. 100개 실제 장면에서 물리적으로 측정한 포인트 쌍 거리를 주석 달고 장면마다 64프레임(총 6,400프레임)으로 구성한 대규모 데이터셋 pumpire-6k를 수집했다. 전체 요약 7문장 읽기 → 081 09:11 ▲ 114 · 댓글 51 아이디어는 여전히 넘쳐난다, 겁쟁이들만 고갈됐다고 말한다 저자는 '아이디어가 점점 더 찾기 어려워진다'는 주장에 강하게 반박한다. 이 믿음은 선택적 편향으로, 과거 아이디어도 당시엔 뻔해 보였고 새 아이디어를 생각하는 것은 항상 어렵게 느껴진다. 기타 · Ideas aren't getting harder to find (2022)
Key Point 과학이 정말 아이디어 고갈의 위기에 있는지, 아니면 학계의 구조적 문제가 혁신을 막고 있는지 구분해야 할 시점.
핵심 요약
저자는 '아이디어가 점점 더 찾기 어려워진다'는 주장에 강하게 반박한다. 이 믿음은 선택적 편향으로, 과거 아이디어도 당시엔 뻔해 보였고 새 아이디어를 생각하는 것은 항상 어렵게 느껴진다. 역사를 보면 과학이 여러 번 '거의 끝나가고 있다'고 평가받았으나 틀렸다. 1890년대 물리학은 완성 단계라고 했고, 1873년 외과학도 한계에 달했다고 했으며, 1956년 인공지능 도미니언 프로젝트는 여름 한 철에 기본 문제를 풀 수 있다고 생각했다. 지식은 광산에서 채굴하는 것처럼 고갈되지 않는다. 새 발견은 추가 발견을 열어주고, 과거 발견은 압축·단순화되어 현재 과학자들이 더 빠르게 진전할 수 있다. 전체 요약 13문장 읽기 → 082 00:11 ▲ 215 · 댓글 82 AI 에이전트가 화면에 화살표와 텍스트를 그리게 해주는 macOS 도구 bigarrow는 macOS 명령줄 도구로, AI 에이전트가 화면 위에 투명한 화살표와 텍스트 레이블을 그려서 사용자를 특정 버튼이나 UI 요소로 안내한다. AI · 머신러닝 · Let your AI agents paint big arrows, boxes and text on your screen
Key Point AI 에이전트가 사용자의 물리적 조작이 필요한 순간에 정확한 위치를 시각적으로 가리켜서 '터미널에 프린트된 텍스트를 읽으면서 찾는' 번거로움을 없앤다.
핵심 요약
bigarrow는 macOS 명령줄 도구로, AI 에이전트가 화면 위에 투명한 화살표와 텍스트 레이블을 그려서 사용자를 특정 버튼이나 UI 요소로 안내한다. Swift 바이너리 하나로 구성되며 데몬, 메뉴바 아이콘, 텔레메트리가 없고, 그리기 자체는 macOS 권한을 필요로 하지 않는다. 화살표는 모든 윈도우, 디스플레이, Space 위에 떠있는 투명 윈도우에 렌더링되고, 클릭은 아래 앱으로 통과되며 키보드 포커스는 유지된다. 전체 요약 12문장 읽기 → 083 18:11 ▲ 18 · 댓글 2 LLM이 3D 로봇 부품 설계 자동화, 불완전한 모델도 복원 시뮬레이션에서 학습한 로봇 조작 정책을 현실 물체에 적용하려면 기하학적으로 정확한 관절형 3D 자산이 필수인데, 기존 메시 기반 방법은 학습 데이터 분포 밖의 물체나 손상된 메시에서 관절 정보 추론에 실패하곤 한다. AI · 머신러닝 · USDCraft: Geometrically Grounded Programmatic Modeling of Articulated 3D Assets for Simulation
Key Point 불완전하거나 손상된 3D 모델에서도 로봇 시뮬레이션용 정확한 관절 정보를 자동으로 복원할 수 있어, 현실의 다양한 물체로 로봇 학습을 확장하는 병목이 해결된다.
핵심 요약
시뮬레이션에서 학습한 로봇 조작 정책을 현실 물체에 적용하려면 기하학적으로 정확한 관절형 3D 자산이 필수인데, 기존 메시 기반 방법은 학습 데이터 분포 밖의 물체나 손상된 메시에서 관절 정보 추론에 실패하곤 한다. USDCraft는 사전학습된 LLM이 부분적 기하 정보를 바탕으로 시뮬레이션 준비가 된 관절형 자산을 위한 프로그램을 작성·수정하도록 하는 프레임워크로, 작업별 파인튜닝이 필요 없다. 기하 소스 분석으로 메시를 관찰된 표면과 미지 공간을 구분하는 텍스트 설명으로 변환하고, 반복적 기하 재검증으로 각 프로그램 후보를 같은 형식으로 재인코딩해 불일치 지점을 찾아낸다. 전체 요약 5문장 읽기 → 084 18:11 ▲ 38 · 댓글 2 편집과 생성 작업을 위한 통합 대응점 매칭 프레임워크 FreeMatching Dense correspondence matching은 매끄러운 움직임과 강체 기하학 같은 시공간 제약에 의존해왔으나, 이미지 편집과 참고 기반 생성(IEG) 작업에서 물리적 연속성을 무시하면서 시각적 정체성을 보존하는 변환에는 대응하지 못함. AI · 머신러닝 · Beyond Spatio-Temporal Priors: A Generalizable Approach for Dense Correspondence Matching
Key Point 생성형 AI의 이미지 편집과 참고 기반 생성 작업에서 객체 정체성을 유지하면서 변환된 이미지 간 대응점을 찾는 근본적 문제에 새로운 해법을 제시해, 콘텐츠 생성 도구의 질적 개선에 직결된다.
핵심 요약
Dense correspondence matching은 매끄러운 움직임과 강체 기하학 같은 시공간 제약에 의존해왔으나, 이미지 편집과 참고 기반 생성(IEG) 작업에서 물리적 연속성을 무시하면서 시각적 정체성을 보존하는 변환에는 대응하지 못함. FreeMatching은 생성 모델과 의미론적 파운데이션 표현(semantic foundation representation)을 결합해, 고전 데이터셋·추적 비디오·합성 장면으로부터의 다양한 감독 신호를 활용해 정체성 보존 대응점을 학습하는 프레임워크. 교사 모델 가이드 반복 정제(teacher-guided iterative refinement) 기법을 통해 대응점 주석 없이도 IEG 작업에서 대응점 품질을 추가 개선. 전체 요약 6문장 읽기 → 085 15:13 ▲ 37 · 댓글 2 로봇 영상 예측 모델 DreamTrue, AgiBot World Challenge 2026 우승 로봇의 행동에 충실하고 물리적으로 타당한 영상 예측이 가능한 다중 시점·다중 로봇 대응 월드 모델 DreamTrue를 제시한다. AI · 머신러닝 · DreamTrue: Action-Faithful Robot World Model with Counterfactual Post-Training
Key Point 로봇 학습에서 행동 추종과 물리적 타당성이라는 두 가지 핵심 문제를 동시에 해결하는 기법이 실제로 결함률을 48%에서 6%로 낮췄으며, 국제 대회 우승으로 검증되어 로봇 월드 모델 발전에 중요한 진전을 보여준다.
핵심 요약
로봇의 행동에 충실하고 물리적으로 타당한 영상 예측이 가능한 다중 시점·다중 로봇 대응 월드 모델 DreamTrue를 제시한다. 기존 로봇 데이터셋으로 학습할 때 발생하는 두 가지 문제를 해결한다: 부정확한 캘리브레이션이 행동 추종을 방해하고, 실패 상호작용의 제한적 범위가 성공 편향을 만든다. 행동 궤적을 이미지 공간 조건으로 변환하고 오프라인 기하학 캘리브레이션을 도입해 다양한 로봇 체형 간 행동 추종을 개선한다. 전체 요약 8문장 읽기 → 086 12:11 ▲ 72 · 댓글 2 멀티모달 AI를 네비게이션 도구와 연결한 로봇 시스템 일반적인 서비스 로봇이 낯선 환경에서 다양한 인간의 요청을 처리할 수 있는 네비게이션 시스템이 필요한 상황에서, 기존 방법들은 멀티모달 대형언어모델(MLLM)을 네비게이션 학습 데이터로 미세조정하면서 새로운 요청과 환경으로의 일반화 능력이 제한된다. AI · 머신러닝 · SuperNav: An Agentic Navigation System for Any Task in Any Scene
Key Point 로봇 네비게이션에서 MLLM의 일반화 능력을 보존하면서 실제 환경에 적용 가능한 새로운 접근법을 제시한다.
핵심 요약
일반적인 서비스 로봇이 낯선 환경에서 다양한 인간의 요청을 처리할 수 있는 네비게이션 시스템이 필요한 상황에서, 기존 방법들은 멀티모달 대형언어모델(MLLM)을 네비게이션 학습 데이터로 미세조정하면서 새로운 요청과 환경으로의 일반화 능력이 제한된다. SuperNav는 MLLM의 일반적 역량을 보존하면서 요청 해석, 장면 이해, 의사결정은 MLLM에 맡기고 움직임 실행은 네비게이션 도구에 위임하는 방식으로 설계되었다. 사전학습된 MLLM을 네비게이션별 미세조정 없이 에이전트 하네스(agent harness)로 장비하며, 이 하네스는 Navigation Skills, 물리적 상호작용용 에이전트 도구, 작업 진행률 및 문맥 관리를 지원한다. 전체 요약 6문장 읽기 → 087 12:11 ▲ 16 · 댓글 6 X선 회절 자동 분석하는 AI 에이전트 등장 분말 X선 회절 분석을 위한 자가학습 AI 에이전트 '간 장(Gan Jiang)'을 개발했다. AI · 머신러닝 · A self-learning scientific agent for X-ray diffraction
Key Point X선 회절은 신물질 개발·품질 검사·고고학 분석 등에 필수적인데, 기존에는 전문가 경험에 의존하던 분석을 AI가 자동화하고 다른 시료에 전이 가능한 수준에 도달했으며, 최근 공개된 다양한 벤치마크에서 기존 방법을 크게 앞섰다.
핵심 요약
분말 X선 회절 분석을 위한 자가학습 AI 에이전트 '간 장(Gan Jiang)'을 개발했다. XMatcher, XQueryer, XDecomposer, WPEM 4개의 엔진으로 구성되며, 물질 상(phase) 식별부터 다중상 분해, 물리 제약 조건 하의 전체 패턴 모델링까지 수행한다. 에이전트는 분석 실패를 진단하고 스킬 명령어와 코드를 개선한 뒤 재사용 전에 검증하는 방식으로, 언어모델 재훈련이나 물리 모델 변경 없이 실무 경험을 재사용 가능한 지식으로 변환한다. 전체 요약 8문장 읽기 → 088 03:11 ▲ 177 · 댓글 112 DVD 메뉴의 디자인 철학과 기술적 아름다움 VHS에서 DVD로의 전환 과정에서 대화형 메뉴는 혁신적인 기능이었으며, 2000년대에 출판사들이 이를 본격적으로 활용하기 시작했다. 하드웨어 · 시스템 · Beauty in DVD Menus
Key Point DVD 메뉴는 극도로 제한된 기술 환경에서 만들어진 창의성의 결정체였는데, 현대에는 훨씬 나은 기술이 있음에도 통일성과 편의성에 밀려 창의성이 사라졌다는 대비가 흥미롭다.
핵심 요약
VHS에서 DVD로의 전환 과정에서 대화형 메뉴는 혁신적인 기능이었으며, 2000년대에 출판사들이 이를 본격적으로 활용하기 시작했다. NTSC 지역 720×480, PAL 지역 720×576의 DVD 해상도는 1982년 Rec.601 표준에서 비롯되었으며, 메타데이터를 통해 저장 비율(SAR)을 디스플레이 비율(DAR)로 변환하여 표시한다. 4:3에서 16:9로의 전환기에 중요 정보를 4:3 안전 영역에 유지하던 방식이 DVD 메뉴 설계에 영향을 미쳤고, 현재도 이 관례가 남아있다. 전체 요약 8문장 읽기 → 089 00:11 ▲ 29 · 댓글 2 고정 모델도 로봇 역량 높인다, PhysEvo 프레임워크 제시 Astra 같은 고정된 대형 모델도 충분한 관찰과 제어 체계가 있으면 로봇 조작 능력을 발휘할 수 있다. AI · 머신러닝 · PhysEvo: Astra Can Act, Let It
Key Point 모델 가중치 업데이트나 별도 훈련 없이 시뮬레이션 기반 자기개선만으로 실제 로봇 조작 성공률을 5배 이상 높일 수 있음을 입증한 결과다.
핵심 요약
Astra 같은 고정된 대형 모델도 충분한 관찰과 제어 체계가 있으면 로봇 조작 능력을 발휘할 수 있다. PhysEvo는 모델 가중치를 업데이트하지 않고도 물리적 재귀적 자기개선(RSI)을 수행하는 프레임워크다. 작업 에이전트가 로봇 태스크를 실행하고, 메타 에이전트가 실패를 진단해 도구와 스킬을 개정한 후 테스트한다. 전체 요약 8문장 읽기 → 090 18:30 ▲ 19 · 댓글 1 영상 기초 모델, 손 추적과 촉각 정보까지 동시 추정 동영상 기초 모델을 기반으로 단일 카메라 영상에서 손 포즈와 촉각 정보를 함께 추정하는 RLHND를 제안했다. AI · 머신러닝 · RLHND: Video Foundation Models as Physically Grounded Hand Trackers for Robot Learning
Key Point 로봇이 인간 영상으로부터 학습할 때 물리적으로 일관된 손 움직임과 접촉 정보가 필요한데, 기존 추적기는 이를 정확히 추정하지 못했습니다. 이 연구는 단일 카메라 영상에서 포즈와 촉각을 동시에 추정함으로써 인간-로봇 모방 학습의 데이터 품질을 크게 개선합니다.
핵심 요약
동영상 기초 모델을 기반으로 단일 카메라 영상에서 손 포즈와 촉각 정보를 함께 추정하는 RLHND를 제안했다. 사전 학습된 Cosmos 3 비디오 확산 모델을 결정론적 특성 추출기로 변환하여 손 움직임과 손-물체 상호작용에 대한 학습된 사전 정보를 추적에 적용한다. 포즈 추정 시 해부학적으로 타당한 관절각도를 예측하고, 동일 영상 또는 같은 배우가 촬영한 영상에서 일관된 손 모양을 유지하도록 선택적 컨디셔닝을 지원한다. 전체 요약 7문장 읽기 → 091 18:30 ▲ 31 · 댓글 2 멀티모달 AI 에이전트, 로봇 제어는 여전히 어렵다 Hugging Face와 연구팀이 로봇 제어 능력을 평가하는 벤치마크 'RobotWorld'를 공개했다. AI · 머신러닝 · RobotWorld: Benchmarking Multimodal Agents for Robot Use Across Diverse Tasks and Embodiments
Key Point 최고 성능의 멀티모달 AI도 로봇 제어에서 단편적 성공에 그치며 작업 완료로 이어지지 않는 구조적 한계를 보여주는 결과물로, 현재 생성 AI의 물리 세계 응용 가능성을 재평가하는 데 필수적이다.
핵심 요약
Hugging Face와 연구팀이 로봇 제어 능력을 평가하는 벤치마크 'RobotWorld'를 공개했다. 조작, 이동 조작, 보행, 운전, 비행 제어 등 84개 작업으로 구성되며, 명시적 상호작용 예산과 성공 판정 기준을 제공한다. Claude Astra, Claude Opus 5.5 등 주요 멀티모달 에이전트를 테스트한 결과, 이미지 분할, 카메라 보정, 공간 추정 등 정교한 인식 및 제어 워크플로우를 구축할 수 있음을 확인했다. 전체 요약 7문장 읽기 → 092 18:30 ▲ 44 · 댓글 1 사진 한 장으로 3D 장면 복원, 물리적으로 호환되는 객체들을 함께 생성 단일 사진에서 3D 장면을 복원하는 Tetris3D라는 생성 모델을 제안했다. AI · 머신러닝 · Tetris3D: 3D Scene Generation With Objects That Fit Together
Key Point 3D 장면 이해에서 객체 간 물리적 호환성을 명시적으로 학습하는 방식이 새로운 접근이며, 새로운 대규모 물리 시뮬레이션 데이터셋이 공개되어 후속 연구의 기초자료가 될 수 있기 때문이다.
핵심 요약
단일 사진에서 3D 장면을 복원하는 Tetris3D라는 생성 모델을 제안했다. 기존 방법들과 달리 각 객체의 생성을 주변 객체의 기하학적 형태와 물리적 관계에 조건화해, 객체 간의 공간적 호환성을 보장한다. 연구팀은 ComOb라는 물리 시뮬레이션 기반 데이터셋을 구축했는데, 1.2M개의 장면에 다양한 카테고리의 물리 상호작용과 객체별 메시, 객체 쌍의 물리 관계 정보를 포함했다. 전체 요약 5문장 읽기 → 093 18:30 ▲ 53 · 댓글 3 시각·언어·행동을 통합한 로봇 모델 UniWAM, 다중 작업에서 최고 성능 달성 비전-언어-행동 모델과 월드-액션 모델의 장점을 결합한 통합 아키텍처 UniWAM을 제안했다. AI · 머신러닝 · UniWAM: Unified World-Action Model
Key Point 로봇 학습에서 시각 이해와 행동 예측을 한 모델로 통합하는 접근법이 어떻게 작동하는지, 그리고 인간 데이터와 로봇 데이터를 함께 사용했을 때의 스케일링 효과를 보여주는 연구로, 구체화된 AI 시스템의 확장성을 이해하는 데 도움이 된다.
핵심 요약
비전-언어-행동 모델과 월드-액션 모델의 장점을 결합한 통합 아키텍처 UniWAM을 제안했다. 물리 추론기, 월드 생성기, 액션 예측기를 하나로 통합해 의미론적 이해, 시각 생성, 행동 예측을 동시에 학습한다. 저수준 행동을 자연언어로 표현하고, VQA 데이터·인간 이고센트릭 영상·로봇 시연으로 사전학습한다. 전체 요약 8문장 읽기 → 094 18:30 ▲ 145 · 댓글 29 증명 없이 정답만 던지던 수학 천재 'Cleo'의 정체 2013~2015년 스택 익스체인지 수학 포럼에서 Cleo라는 계정이 39개의 복잡한 적분 문제에 완벽한 답을 제시했지만 풀이 과정은 전혀 보여주지 않았다. 기타 · Cleo (Mathematician)
Key Point Stack Exchange에서 최고의 수학 천재로 추앙받던 정체 불명의 계정이 실은 우즈베키스탄 소프트웨어 개발자의 창작 페르소나였다는 온라인 미스터리의 전말을 한 번에 파악할 수 있습니다.
핵심 요약
2013~2015년 스택 익스체인지 수학 포럼에서 Cleo라는 계정이 39개의 복잡한 적분 문제에 완벽한 답을 제시했지만 풀이 과정은 전혀 보여주지 않았다. 첫 주목받은 것은 2013년 11월 Mathematica와 Maple도 풀지 못한 복잡한 적분을 4시간 반 만에 '황금비를 이용한 답'으로 제시했을 때였다. 수학 커뮤니티는 Cleo가 천재 수학자인지, 여러 사람의 집단 계정인지 논쟁했고, Terence Tao나 Maryam Mirzakhani 같은 유명 수학자가 아닐까 추측했다. 전체 요약 9문장 읽기 → 095 18:30 ▲ 144 · 댓글 221 구글, 코딩 없이 게임 만드는 'Playground' 공개 구글이 AI 기반 게임 제작 플랫폼 'Playground'를 미국 18세 이상 사용자 대상으로 정식 출시했다. AI · 머신러닝 · Google Playground: Create and play custom games
Key Point 게임 개발의 진입장벽을 AI로 허물어 누구나 아이디어를 실제 게임으로 만들 수 있게 되는 기점이다.
핵심 요약
구글이 AI 기반 게임 제작 플랫폼 'Playground'를 미국 18세 이상 사용자 대상으로 정식 출시했다. 텍스트 프롬프트만으로 게임을 만들 수 있으며 코딩 경험이 없어도 처음부터 끝까지 창작 방향을 조종할 수 있다. 물리 엔진, 규칙, 캐릭터, 환경 등을 타이핑으로 수정하거나 기존 게임을 리믹스해 시작할 수 있다. 전체 요약 8문장 읽기 → 096 18:30 ▲ 106 · 댓글 90 구글, 코딩 없이 게임 만드는 'Playground' 공개 구글이 Playground라는 실험적 게임 플랫폼을 출시했다. AI · 머신러닝 · Google Playground
Key Point AI를 활용한 게임 제작이 진입장벽을 낮추고 누구나 게임 크리에이터가 될 수 있는 새로운 가능성을 열고 있다.
핵심 요약
구글이 Playground라는 실험적 게임 플랫폼을 출시했다. 텍스트 프롬프트만으로 코딩 경험 없이 수 분 안에 커스텀 게임을 만들 수 있다. 채팅 기반 인터페이스를 통해 게임 개념을 시각화하고 구현할 수 있다. 전체 요약 7문장 읽기 → 097 18:33 ▲ 11 · 댓글 1 로봇이 스스로 배우는 데이터로 자기개선 가속화 로봇 파운데이션 모델 학습을 위해 다양한 데이터와 신뢰할 수 있는 평가 환경이 필요한데, 기존 시뮬레이션은 미리 정한 에셋과 스킬로만 제약받고 있다. AI · 머신러닝 · EmbodiedSmith: Scaling Embodied Data through Recursive Self-Improvement Flywheel in Simulation
Key Point 로봇 학습에 필요한 대규모 시뮬레이션 데이터를 자동으로 생성하면서 동시에 질을 높이는 기술로, 로봇 AI 개발 비용과 시간을 크게 단축할 수 있는 방법을 제시한다.
핵심 요약
로봇 파운데이션 모델 학습을 위해 다양한 데이터와 신뢰할 수 있는 평가 환경이 필요한데, 기존 시뮬레이션은 미리 정한 에셋과 스킬로만 제약받고 있다. EmbodiedSmith는 재귀적 자기개선(RSI) 방식으로 시뮬레이션 환경에서 대규모 로봇 데이터를 생성하는 프레임워크다. 에셋, 씬, 태스크 생성을 한 파이프라인에 통합하며, 언어 기반 커스터마이징과 자동 생성을 모두 지원한다. 전체 요약 8문장 읽기 → 098 18:33 ▲ 29 · 댓글 3 로봇 실행 오차 보정하는 VLA 정책 제안 비전-언어-행동(VLA) 정책은 로봇이 명령한 움직임과 실제 실행 움직임이 다를 때 실패하는데, 이는 기계 마모나 페이로드 변화 같은 로봇 실행 오차에서 비롯된다. AI · 머신러닝 · Taming VLAs under Robot Execution Errors: Self-Compensation and Stress Testing
Key Point 로봇이 물리적 제약과 마모로 인해 명령과 다르게 동작할 때도 VLA를 안정적으로 사용할 수 있는 실무 해법이 필요한 시점이다.
핵심 요약
비전-언어-행동(VLA) 정책은 로봇이 명령한 움직임과 실제 실행 움직임이 다를 때 실패하는데, 이는 기계 마모나 페이로드 변화 같은 로봇 실행 오차에서 비롯된다. 연구팀은 자가 보정 VLA를 제안했으며, 이는 배포 시점에 VLA 정책이 로봇의 실행 오차를 미리 보정하는 명령을 생성할 수 있도록 한다. 작업 보상이나 레이블 없이 VLA가 명령한 행동과 로봇이 실제 실행한 움직임 간의 잔차를 이용해 온라인으로 정책을 업데이트한다. 전체 요약 6문장 읽기 → 099 18:33 ▲ 27 · 댓글 2 인간 영상에서 로봇 정책 학습, 스펙트럼 분석으로 동작 전이 로봇 조작 정책 학습에는 대규모 실제 상호작용 데이터가 필요한데, 시연 수집이 비용이 크고 확장이 어렵다는 문제가 있다. AI · 머신러닝 · World Action Learning via Interaction-Centric Spectral Latent Guidance
Key Point 로봇 학습 데이터 수집 비용을 획기적으로 줄일 수 있는 기술로, 인간 동영상 활용이라는 실질적인 해결책을 제시하고 있다.
핵심 요약
로봇 조작 정책 학습에는 대규모 실제 상호작용 데이터가 필요한데, 시연 수집이 비용이 크고 확장이 어렵다는 문제가 있다. 1인칭 카메라 영상은 풍부한 인간 상호작용 경험을 담고 있지만, 프레임 재구성으로 추론한 동작이 카메라 움직임 같은 노이즈에 지배당하고 인간과 로봇의 시간 역학이 다르다는 두 가지 어려움이 있다. WING(World Action Learning via INteraction-Centric Spectral Latent Guidance) 프레임워크는 1인칭 영상의 상호작용 지식을 로봇 정책으로 전이한다. 전체 요약 7문장 읽기 → 100 18:33 ▲ 32 · 댓글 3 LLM 에이전트의 구조 설계 능력 평가 벤치마크 'LMBuild' 공개 LLM 기반 에이전트가 3D 구조물을 생성할 수 있지만, 기하학적 완성도와 실제 제작 가능성은 별개의 문제다. AI · 머신러닝 · LMBuild: Evaluating LLM Agents for Generating Buildable and Functional Structures
Key Point LLM이 물리적으로 제작 가능하고 기능하는 구조물을 만들어야 하는 시대에, 기하학적 완성도만이 아닌 실제 구축 가능성을 평가하는 기준이 처음으로 제시되었기 때문이다.
핵심 요약
LLM 기반 에이전트가 3D 구조물을 생성할 수 있지만, 기하학적 완성도와 실제 제작 가능성은 별개의 문제다. 기존 평가 방식은 기하학적 품질만 중점두고 물리적 실현 가능성을 간과해왔다. LMBuild는 LLM 에이전트가 생성한 구조물의 건축 가능성과 기능성을 평가하는 벤치마크로, 부품 분해·조인트·재료·제작 순서를 포함해 구조물을 표현한다. 전체 요약 8문장 읽기 →